Romanas Fedorenko— NTI kompetencijų centro docentas „Robotikos komponentų technologijos ir
Dmitrijus Devittas— Innopolio universiteto „Robotikos ir mechatronikos komponentų technologijos“ krypties NTI kompetencijų centro jaunesnysis mokslo darbuotojas.
Visi išeina iš garažo
Romanas Fedorenko: Kai „Google“, „Apple“, „Microsoft“ ir kiti IT gigantai išėjo iš garažo, mūsų tyrimų grupė pradėjo nuo to paties.Mes dedame daug vilčių į mūsų garažą.Tai robotų kūrimo ir testavimo centras. O mes daugiausia užsiimame robotais ir dronus suvokiame išskirtinai kaip robotus. Daugeliui tai gali būti neįprasta istorija. Tradiciškai žmonės robotą įsivaizduoja kaip vaikštantį androidą. Tačiau yra lauko robotikos sritis, kurioje dirbame. Iš esmės tai visi robotai, kurie juda: vairuoja, plaukia ar skraido.
Lauko robotika- taikomąjį mokslą, dalyvaujantį kuriantautomatizuotas technines sistemas ir yra svarbiausias gamybos plėtros techninis pagrindas. Yra statybos, pramonės, buities, medicinos, aviacijos ir ekstremalios (karinės, kosminės, povandeninės) robotikos.
R.F .: Mūsų centras daugiausia dirba Nacionalinės technologijų iniciatyvos (NTI) globoje.Tarp mūsų partnerių yra 6 akademinėsinstitutų, 18 pramonės partnerių ir 7 užsienio partnerių. Ką mes darome? Visa robotika, galbūt išskyrus mikrorobotus. Pradedant nuo pramoninių: nuo manipuliatorių, įskaitant šiuolaikinius bendradarbiaujančius robotus, iki neurotechnologijų, baigiant, žinoma, dirbtiniu intelektu (tai paprastai yra nuo galo iki galo technologija).
R.F .: Projektas, nuo kurio man viskas prasidėjo, yra autonominiai dirižabliai.Ir tai yra nestandartinis kelias.Paprastai kalbėdami apie dronus jie galvoja, kad greičiausiai esate susijęs su kopteriais. Mano atveju priežastis slypi byloje. Universitete, kuriame studijavau, Pietų federaliniame universitete, veikė Robotikos ir valdymo procesų tyrimų institutas. Atvykau ten ir iškart susidomėjau dirižabliais. Kaip visa tai atsitiko, dabar sunku suprasti. Tačiau nuo mažo dirižablio, prie kurio dirbau studentų biure, perėjau prie 70 metrų visaverčio Kinijos kosmoso agentūros įrenginio. Studentų projektas skraidė patalpose, o veikti be GPS buvo atskiras iššūkis. O Kinijos dirižabliui jau reikėjo valdymo, navigacijos ir telekomunikacijų sistemos.
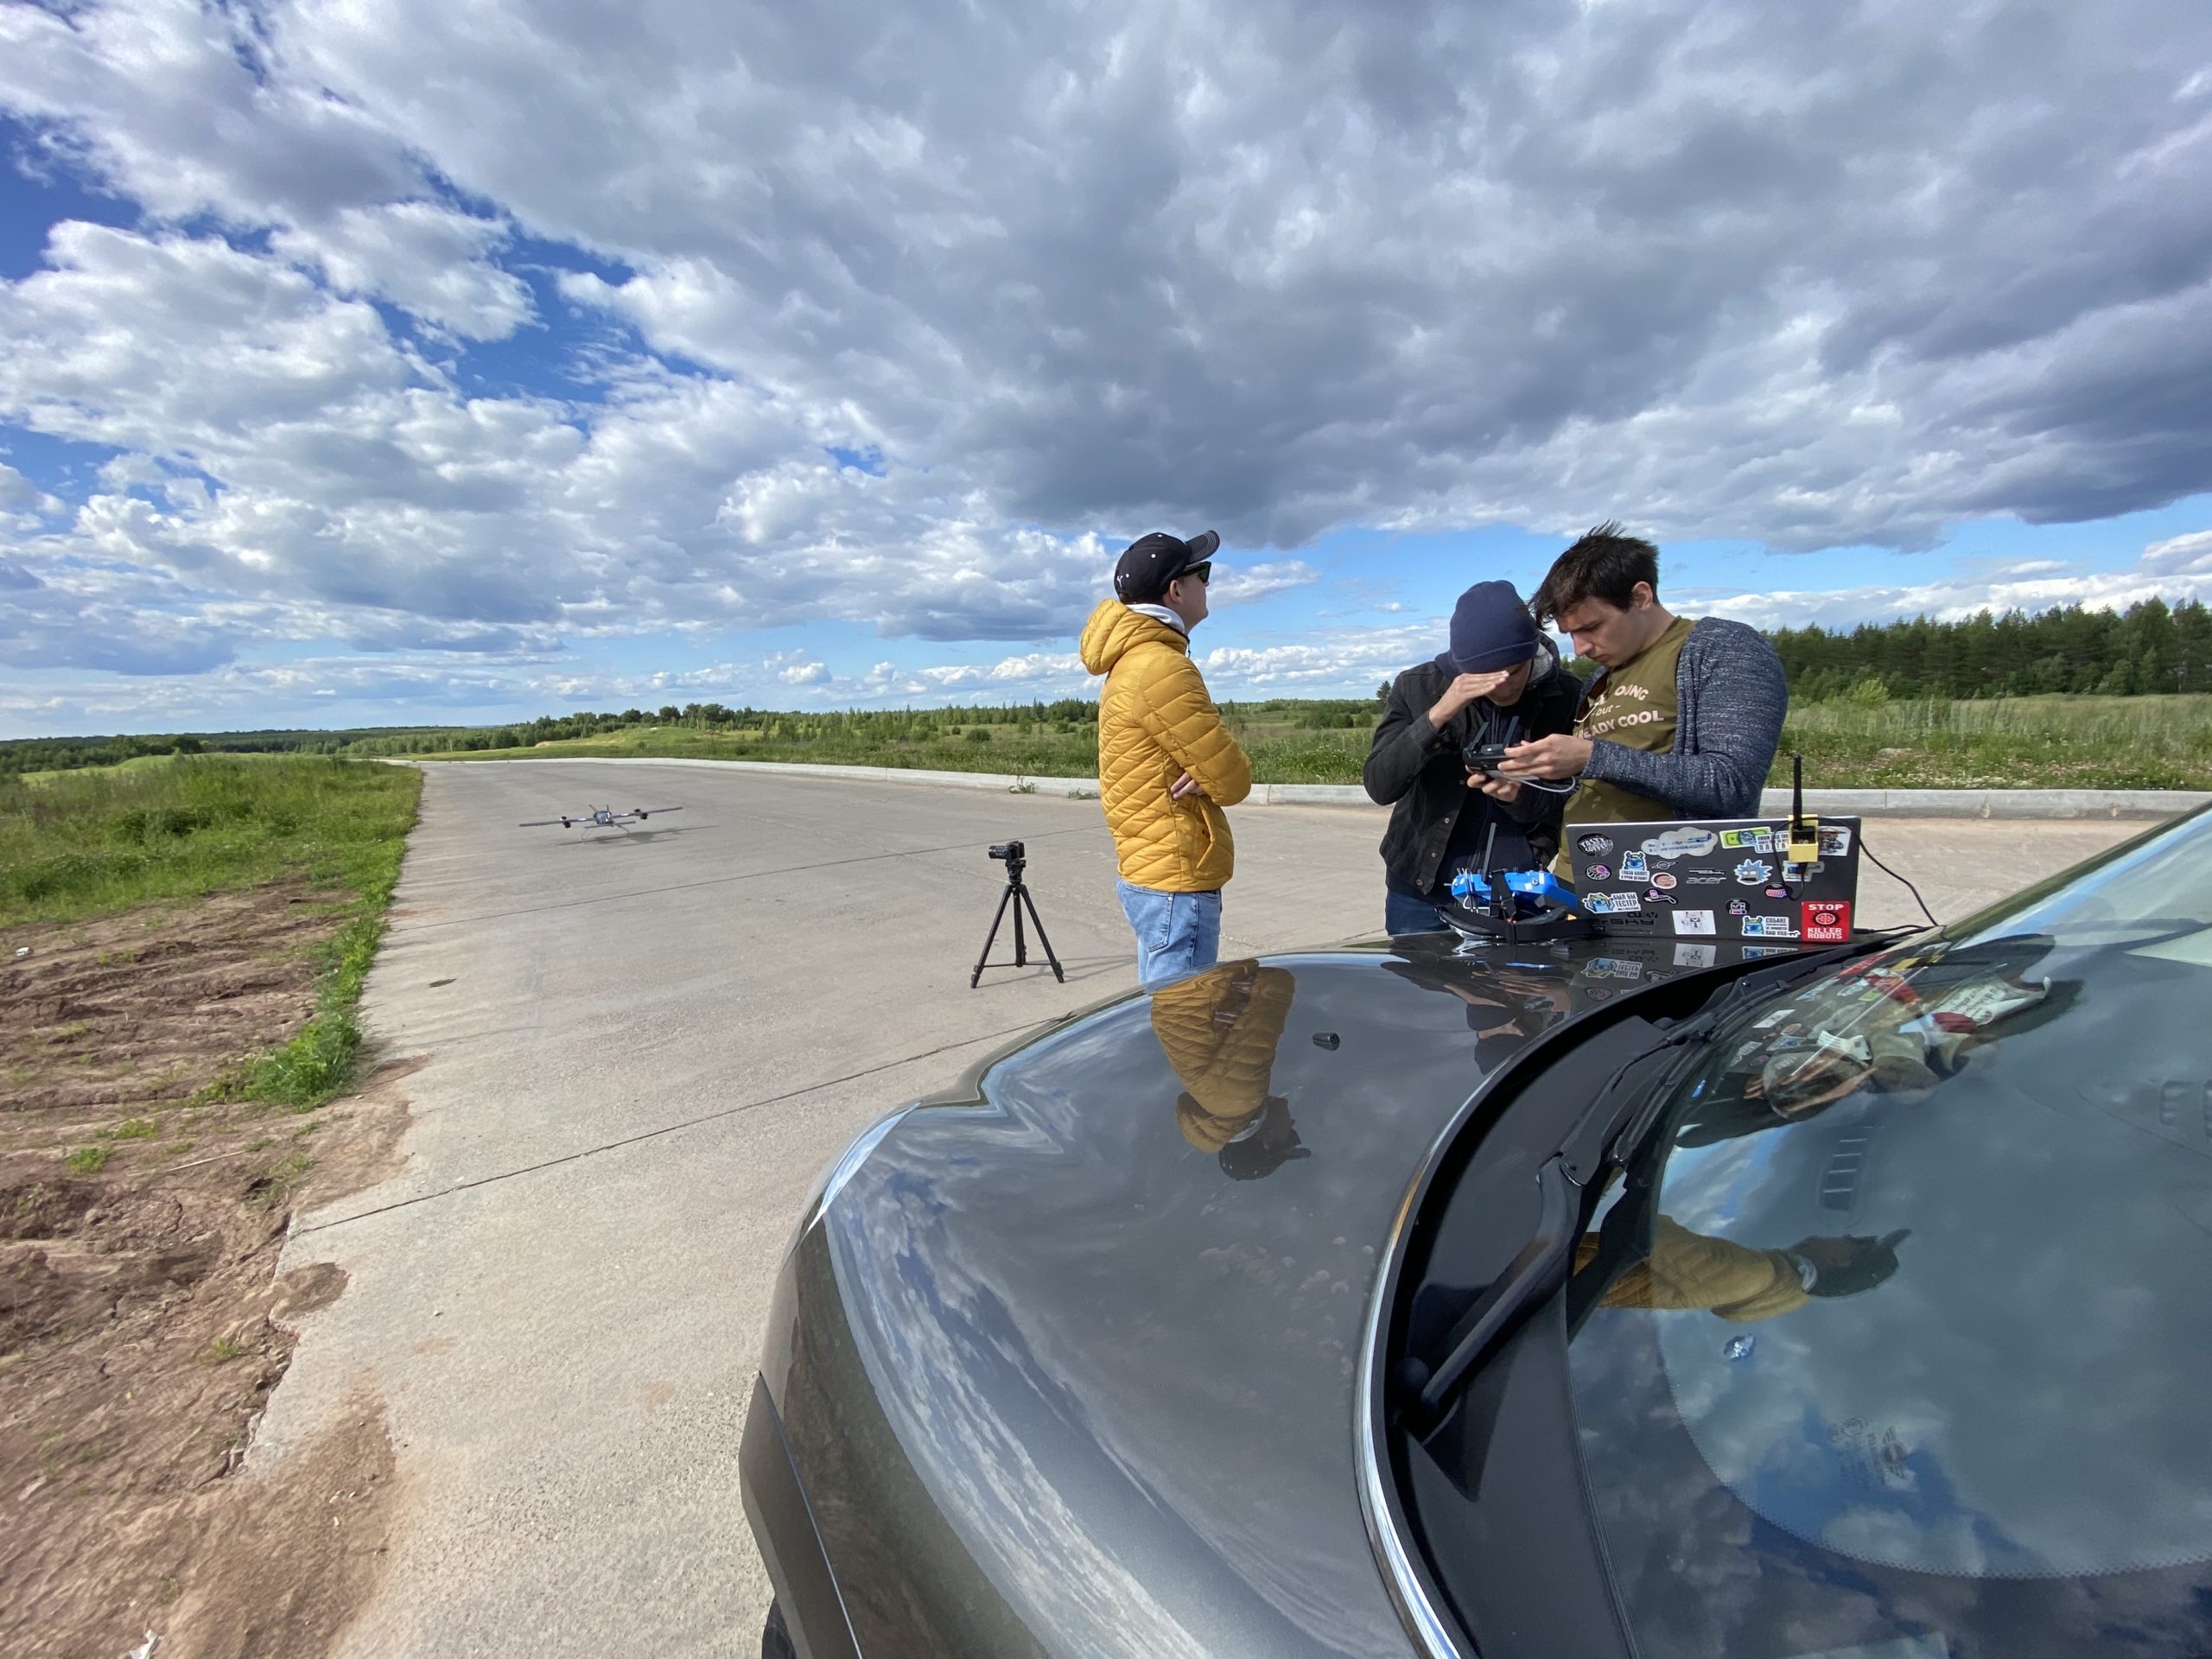
Dmitrijus Devittas: Dirbame su valdymo sistemomis ir kliūčių vengimo sistemomis.Tiesą sakant, tai jie dabar daroRusijos ir pasaulio mokslo mokyklos. Visų pirma sukūrėme filmavimui skirtų dronų veikimo sistemas. Tai iš tikrųjų pirmasis mūsų savarankiškas darbas. Ir šis dalykas jau buvo panaudotas keliuose filmuose - „Godzilla“, „Mulan“ ir kt. Kad režisieriams nereikėtų sukti galvos, kaip įrėminti nuotrauką, viskas daroma naudojant droną automatiniu režimu.
Nuo kiniškų žibintų iki dronų
R.F .: Pirmieji orlaiviai buvo kiniški žibintai.Be to, galime pateikti oro baliono pavyzdį -balionas. Tačiau garsiausias iš pirmųjų įrenginių buvo brolių Wrightų lėktuvas su varikliu. Pirmuosius lėktuvus jie pagamino kaip sklandytuvus, tačiau 1903 metais buvo užfiksuotas dar ne automatinis, o kontroliuojamas skrydis. Tačiau iš tiesų istorija prieštaringa, nes 1901 metais jau skraidė dirižabliai. Praėjusio amžiaus pradžioje lėktuvai ir dirižabliai stipriai konkuravo. Orlaiviai atliko transatlantinius skrydžius. Jie buvo didžiuliai, patogūs, gražūs, beveik kaip dabar lėktuvai. Tačiau galiausiai lėktuvai, galima sakyti, laimėjo. Nors dirižabliai išlieka ir vis dar randa savo nišą.
R.F .: Yra trys lifto kūrimo principai.Yra dirižabliai – ir tai aerostatinis principas.Kaip oro balionas dėl Archimedo jėgos kyla ir lieka ore. Yra aerodinaminis metodas – su fiksuotu sparnu arba sukančiu rotoriumi. Tai apima sraigtasparnius ir gerai žinomus kopterius. Žinoma, reaktyvinį varymą galima priskirti prie kito tipo – yra ir reaktyvinių lėktuvų, bet pirmiausia tai yra raketos.
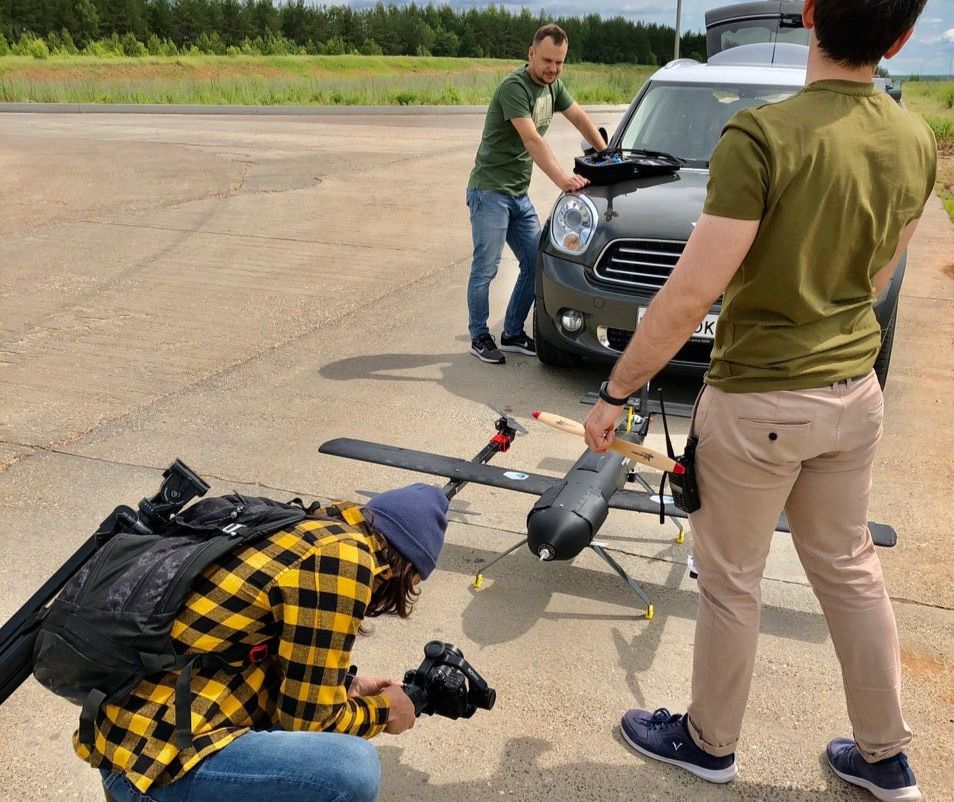
R.F .: Dirbame su dviejų iš išvardytų kėlimo technologijų hibridu – tiltrotoriu.Tai įrenginys, turintis galimybęvertikalus kilimas ir tūpimas, taip pat sparno varomoji jėga. Jei kalbėtume apie nepilotuojamų orlaivių (UAV) naudojimą, šiandien populiariausios yra fotografijos ir vaizdo filmavimas. Be to, kalbame apie visiškai konkurencingą ir brandžią rinką. Kita programa yra karinė ir finansinė. Jei kalbėsime apie karinius pritaikymus, Rusija šiandien sudaro 15% pasaulinės oro robotikos naudojimo praktikos. Kitas segmentas, kuriame naudojami dronai, yra stebėjimas. Šiandien aktyviai tobulinami pristatymo ir paskutinės mylios užduočių sprendimai. Tikslusis žemės ūkis, pramoniniai pritaikymai ir telekomunikacijos taip pat auga. Vienas iš atvejų yra Google Ballon – balionai, platinantys internetą. Pirmaujanti dronų gamintoja yra Kinijos kompanija DJI, turinti daugiau nei milijonus skrydžio valandų ir jau daugiau nei 70% visos pasaulinės rinkos.
R.F.: Vienas iš tiksliojo ūkininkavimo uždavinių – pasėlių stebėjimas.Be to, vegetatyvinio indekso analizė irprobleminių sričių nustatymas. Žinoma, galima purkšti visą lauką su traktoriumi, tai pigiau už ploto vienetą, bet nelabai efektyvu. Užduotis – naudojant specializuotomis infraraudonųjų spindulių kameromis aprūpintus dronus, surasti problemines vietas, kai kurių kenkėjų protrūkius ir pan. Kitas taikymo variantas yra drėkinimas ir purškimas. Vaikinai iš Kazanės padarė šaunų projektą BRAERON - Rusijoje pagamintą žemės ūkio droną. Tai toks didžiulis įrenginys, jis turi du sraigtus, varomus vidaus degimo varikliu. Jie sukuria pagrindinę kėlimo jėgą. Ir yra kopterio grandinė, kuri, naudodama vairo jėgą, sukuria sukimo momentą judesiui valdyti.
R.F .: Kitas UAV naudojimo pomėgiui galimybė yra dronų lenktynės. Drone Racing League (DRL) yra populiariausia iš šias varžybas rengiančių organizacijų. Taip pat vyksta virtualios lenktynės, paremtos simuliatoriais.
– Vaikščiok, taip sakant, šunelis!
D.D.: Iš viso yra aštuoni drono kūrimo etapai.Apskritai kvadrokopteris, nepilotuojamas orlaivis ir bepilotė transporto priemonė yra robotai, jų struktūra panaši ir visur turi būti taikomi valdymo algoritmai. Tuo pačiu metu sensorika ne visada yra panaši.
R.F.: Dronuose esantys varikliai dažniausiai būna be šepetėlių.Jie turi atskirą valdymo blokąyra kelių lygių struktūra. Variklis turi ESC – elektroninį greičio reguliatorių. Mes nustatome norimą trauką, o jis dirba, kaip valdyti variklį, kaip perjungti apviją ir pan. Kita grandis – autopilotas, sudėtingas dalykas su valdikliu ir daugybe jutiklių: GPS, inercine navigacijos sistema, barometru ir kt. Judesio valdymo logika veikia autopiloto viduje. Taip pat yra funkciniai atskiri blokai - valdiklio blokas, judesių planavimas, paprastas judėjimas iš taško į tašką ir blokas, skirtas duomenims iš skirtingų jutiklių sujungti. Pavyzdžiui, mūsų GPS duomenys gaunami žemu dažniu, inerciniai sistemos duomenys gaunami didesniu dažniu, tačiau juose kaupiasi klaida. Yra algoritmų, kurie leidžia visa tai sujungti ir pateikti gerus duomenis.
R.F.: Autopilotas drone yra žemo lygio pagrindinis dalykas.Tolimesniam ir išmanesniam valdymui naudojamas borto kompiuteris, kameros, jutikliai ir kiti papildomi įrenginiai.
R.F .: Dronų kūrimas prasideda nuo konceptualių skaičiavimų.Kuriama įrenginio išvaizda ir jo sistemavaldikliai: kokios traukos reikia, kokia bus aerodinamika ir pan. Tada atliekamas matematinis modeliavimas. Iš esmės tai yra darbas be aparatinės įrangos. Kitas etapas yra valdymo sistemos, būtent algoritmų, kūrimas. Modeliavimui naudojami įvairūs metodai ir paketai, pavyzdžiui, MATLAB, arba paruošti treniruokliai - pavėsinė, Microsoft FS. Innopolio universitetas turi savo simuliatorių – Innopolio simuliatorių. Jis ne tik turi vaizdinį demonstravimą, bet ir visų jutiklių modeliavimą, ty pateikia tuos pačius duomenis kaip ir GPS jutikliai, suvokimo jutikliai, kameros ir lidarai. Tai leidžia sukurti kelių lygių labai išmanias valdymo technologijas. Kai simuliatoriuje viską deriname (ir jis ten dažniausiai veikia gerai), galime pereiti prie įdomiausios dalies – testų, bandomojo pavyzdžio gamybos ir skrydžio bandymų. Bendradarbiaujant su Kazanės aviacijos institutu, statomi UAV gamybos įrenginiai, kuriuose bus naudojamos anglies pluošto dronų gamybos technologijos. Jei kalbame apie priedų technologiją, tai galime padaryti Innopolyje.

D.D.:Pirmiausia išbandome valdymo sistemą,kad jis būtų kuo stabilesnis. Tarkime, reikia patikrinti, kaip keturkopteris priešinasi vėjui. Tai gali būti imituojama – pavyzdžiui, Romanas bando jį tempti ir suplėšyti, iš esmės veikdamas kaip išorinis trikdymas. Bet tai nėra tiksliai skrydžio bandymai, tai yra vadinamieji gimbalo testai. Stebime, kaip įrenginys stabilizuojasi. Taip pat atliekame beprotiškus eksperimentus – skraidančiame kopteryje įjungiame pagrindinį variklį, lėktuvo, ir žiūrime, kaip jis elgiasi. Tai yra, ar jis išlaiko savo orientaciją taip, kaip turėtų būti veikiant kopterio režimu. Kai širdyje jau esame tikri, kad šis daiktas nenukris, galime jį paleisti. Pavedžiok šunį, taip sakant!
R.F.: Pagrindinė problema kuriant orlaivius, kurie nėra dirižablis, yra ta, kad menkiausia klaida gali sukelti katastrofą.Su dirižabliu lengviau – prie jo galite prisijungti ir net ką nors paleisti iš naujo. Bet su lėktuvu ir kopteriu menkiausia klaida, nustatymų netikslumas ir viskas.
Populiariausios dronų kūrimo tendencijos
R.F.: Pagrindinė robotikos tendencija, kurioje dalyvaujame, yra savarankiškumo didinimas.Anksčiau dronas buvo paprastas naudingumo nešėjasapkrova, tai yra gana bukas ir juda iš taško į tašką. Tai irgi nelengva. Skridau iš taško į tašką, bet nieko nežinojau apie kliūtis, darbą miesto aplinkoje ir jutiklius. Ir jei ant jo buvo jutikliai, jie tiesiog įrašydavo duomenis ir rinkdavo nuotraukas. Dabar pastebima tendencija, kad krovinių vežėjas tampa išmanesniu robotu. Tai yra, ji ne tik paima duomenis, bet iš karto juos analizuoja ir naudoja savo valdymui. Pavyzdžiui, dronas gali sukurti ne visą žemėlapį, o surasti jame kai kurias sritis, iš karto analizuoti ir toliau tyrinėti įdomias teritorijas. Akivaizdu, kad tam reikia programinės įrangos ir algoritmų.
R.F .: Pagrindinė dronų dizaino tendencija yra energijos vartojimo efektyvumas.Mes naudojame geriausias baterijas, bet kaipPaprastai keturkopteris negali skristi ilgiau nei valandą (net ir geriausias). Todėl yra įvairių variantų, kaip su tuo susidoroti galutiniam naudojimui. Ir dažniausiai jie skirstomi į du komponentus. Tai arba kažkokios automatinės dronų priežiūros stotelės, leidžiančios išplėsti jo autonominį funkcionavimą keičiant baterijas arba automatiškai įkraunant nusileidimo stotyje. O kita kryptis – hibridinės struktūros. Tai yra, efektyvesni įrenginiai, kurių režimams naudojami skirtingi judėjimo principai. Be to, šiuo metu tobulėjant jutiklių technologijoms, dronai turi galimybę naudoti įvairius šaunius jutiklius, kurie anksčiau daug svėrė ir buvo brangūs. Tai yra lidarai, daugiaspektrinės kameros ir kitos šaunios kameros.
D. D .: Dabar pasaulyje jie aktyviai užsiima skraidymo kliūtimis sistemomis.Dažniausiai tai darbas patalpose, komplekse irtriukšmingos vietos. Tai daugiausia reikalinga sunaikintų pastatų analizei. Ciurichas ir pirmaujančios JAV laboratorijos, MIT ir Skoltech dabar aktyviai dirba prie tokių sistemų, galinčių veikti avarinėmis sąlygomis. Mes irgi taip darome – apžiūrėjome, bandėme skraidyti po rūsį. O užduočių čia labai daug – navigacija be GPS, judėjimui naudojant tik jutiklius ir pačiam planavimui, tai yra, kaip reikia judėti, kad gautume maksimalią informaciją apie tam tikrą zoną. Šiandien apie 20 laboratorijų konkuruoja tarpusavyje kokybe ir greičiu, nes svarbu ne tik atlikti skrydį, bet ir tai padaryti per trumpesnį laiką. Tai vienas iš iššūkių, susijusių su jutikliais, apdorojimu ir algoritmais. Dabar aktyviausias kūrėjas yra ETH Ciurichas. Jie sukūrė savo fotoaparatą, iš tikrųjų tai yra visiškai naujo tipo fotoaparatai, savo struktūra panaši į žmogaus akies fiziologiją ir gali sukurti ne kadrus per sekundę, o skirtumą tarp kadrų. Dėl šios priežasties gauname milijonų kadrų per sekundę dažnį. Tai milijonai pokyčių. Jei turime aparatinę įrangą, leidžiančią tai apdoroti, galime žaibišku greičiu priimti ir valdyti.
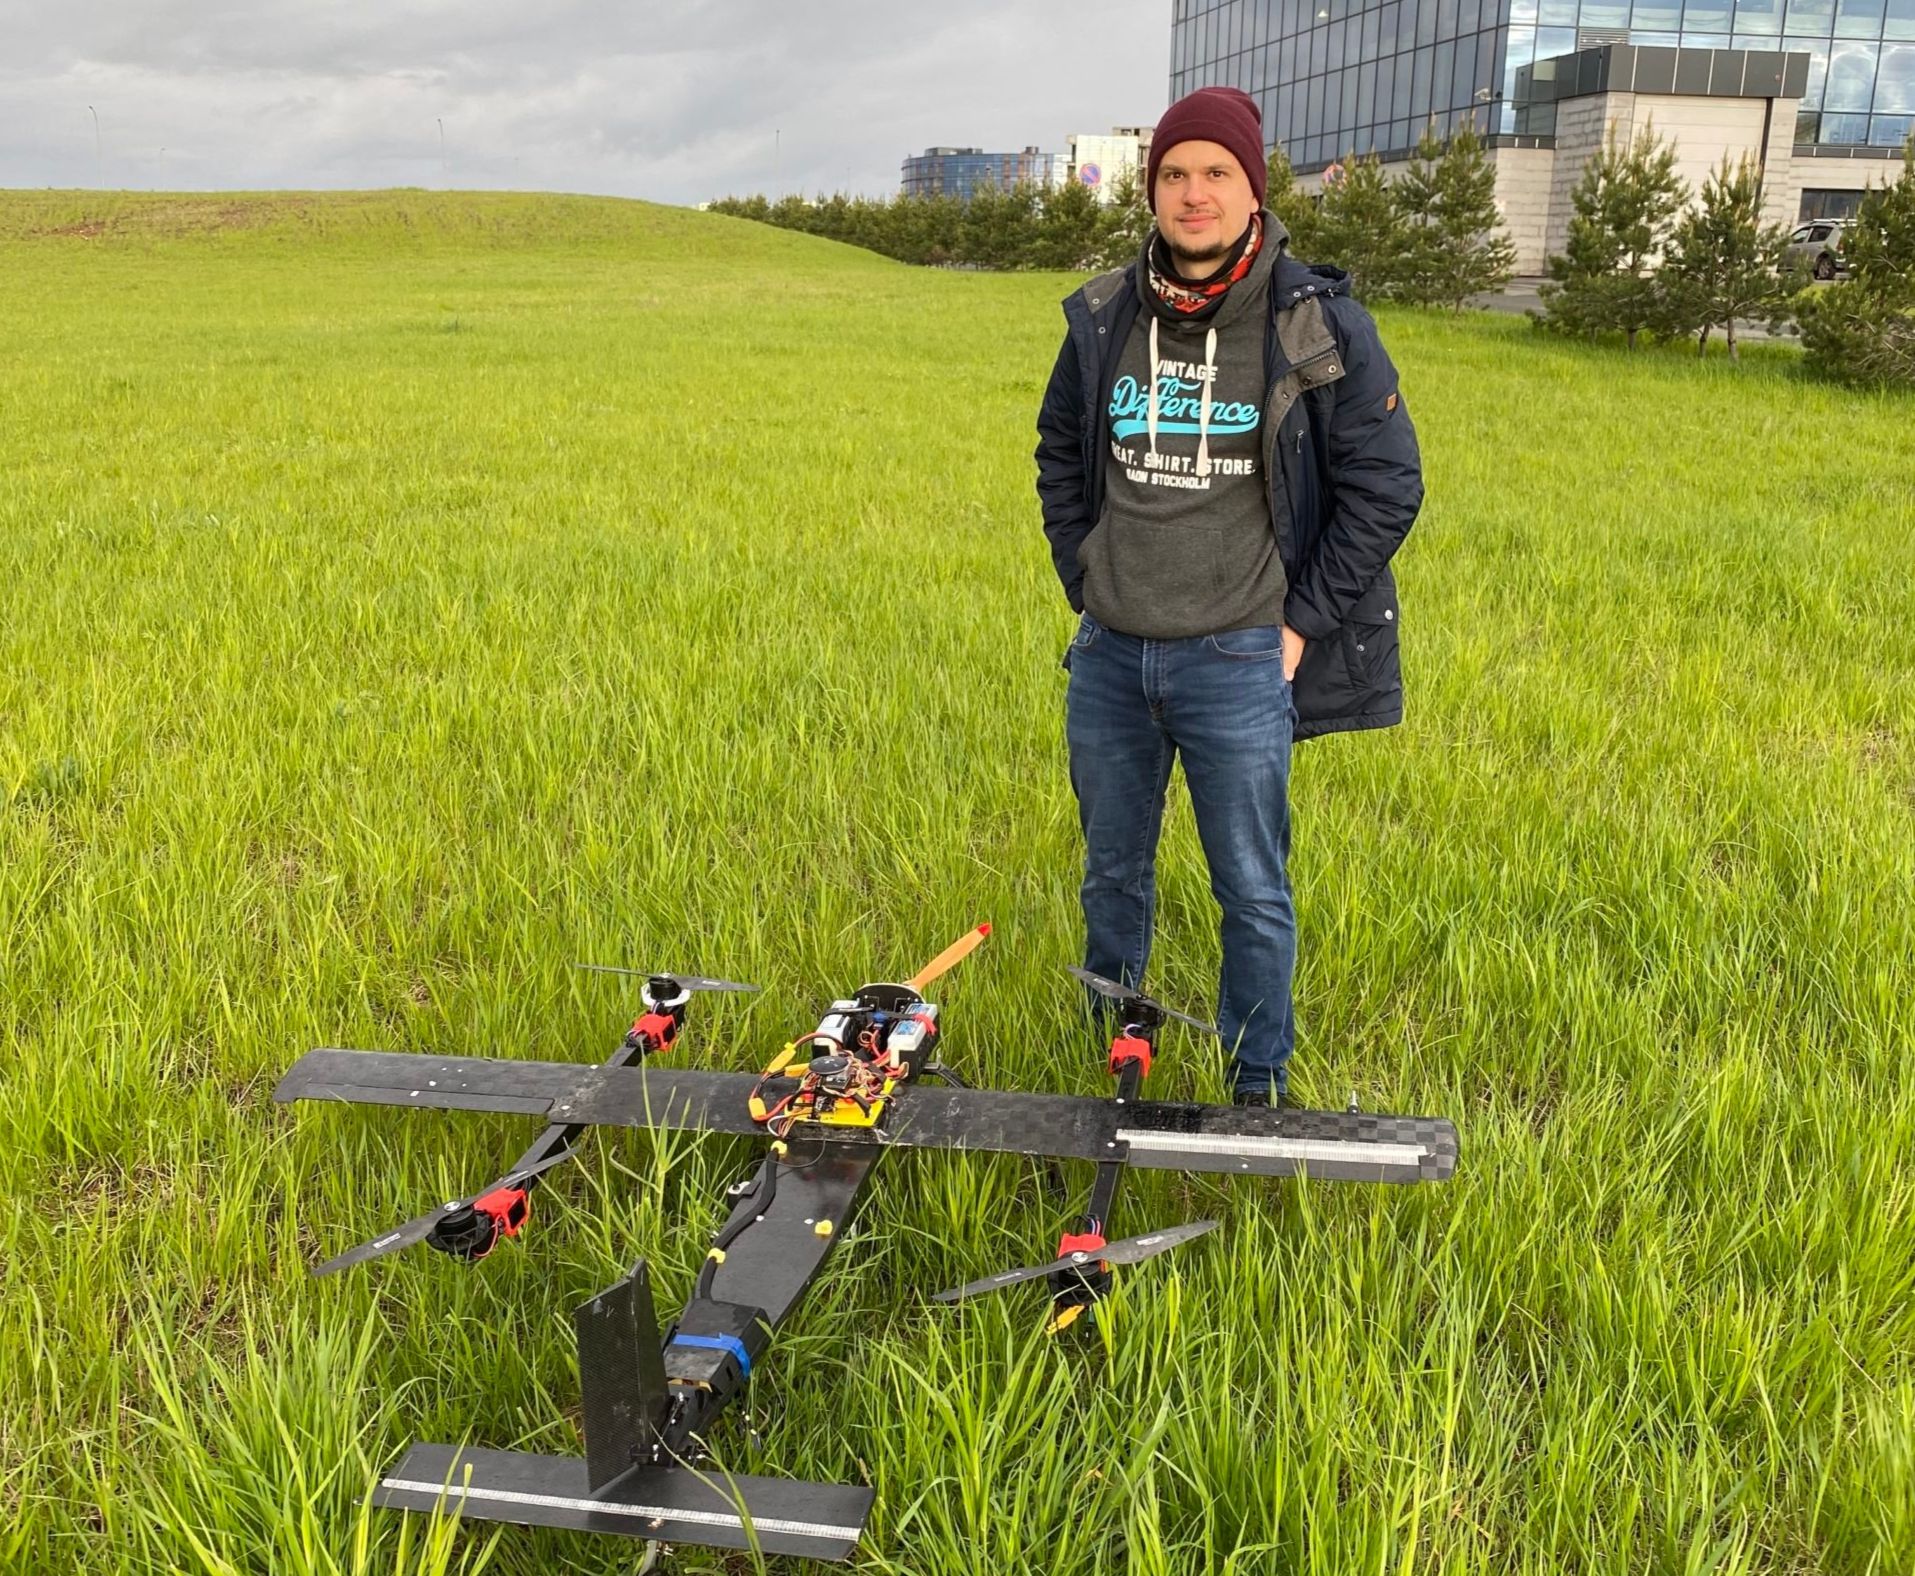
D.D.:Sistema vystosi labai aktyviaipatikrinimų, net pradėjo konkursą DARPA - SupT Challenge. Komandos bando apžiūrėti tunelius su įvairių tipų robotais. Reikia suprasti, kad tunelyje yra tiesiog baisus elektromagnetinis fonas. Žinoma, negalime naudoti jokios radijo navigacijos. Tai reiškia, kad būtina kurti autonominio planavimo ir navigacijos technologijas. Tai labai įdomus iššūkis. Jis gali būti naudojamas tiesiog didžiulėse vietose. Tai įprasta – gaisre. Kam siųsti žmogų, kai galima siųsti droną su radaru. Leisk jam skraidyti, sudaryti žemėlapį, tegul žiūri, kur yra žmonės. Visa tai bus realiuoju laiku laive. Ir tiesiog pritaikyta aplikacija – dronas, kuris praskriejo pro langą ir toliau judėjo be GPS pastato viduje.
D.D .: Pagrindinis dronų gamintojas šiandien rinkoje yra DJI. Galima net sakyti, kad DJI gali viską.Kinijos įmonė gamina labai aukštos kokybės irderinamas produktas. Netgi jų kliūčių išvengimo sistema užtikrina, kad dronas sustos ir neskris bet kurioje vietoje didžiuliu greičiu. Tai yra, svarbiausia yra įrenginio ir kitų saugumas. Naujausi pažangiausi jų integruoti gaminiai jau parduodami. Pavyzdžiui, „Skydio 2“ dronas iš MIT. Toks prietaisas už 1000 USD apvažiuos kliūtis miške. Kalbant apie autonomiją, jis yra geresnis už DJI, turi visapusį matomumą ir gali atlikti analizę bei žemėlapio sudarymą, taip pat išvengti susidūrimų. Jei DJI dronas sustoja, šis nutolsta ir juda toliau. Apskritai, šaunus dalykas, bet jie parduodami pagal išankstinį užsakymą.
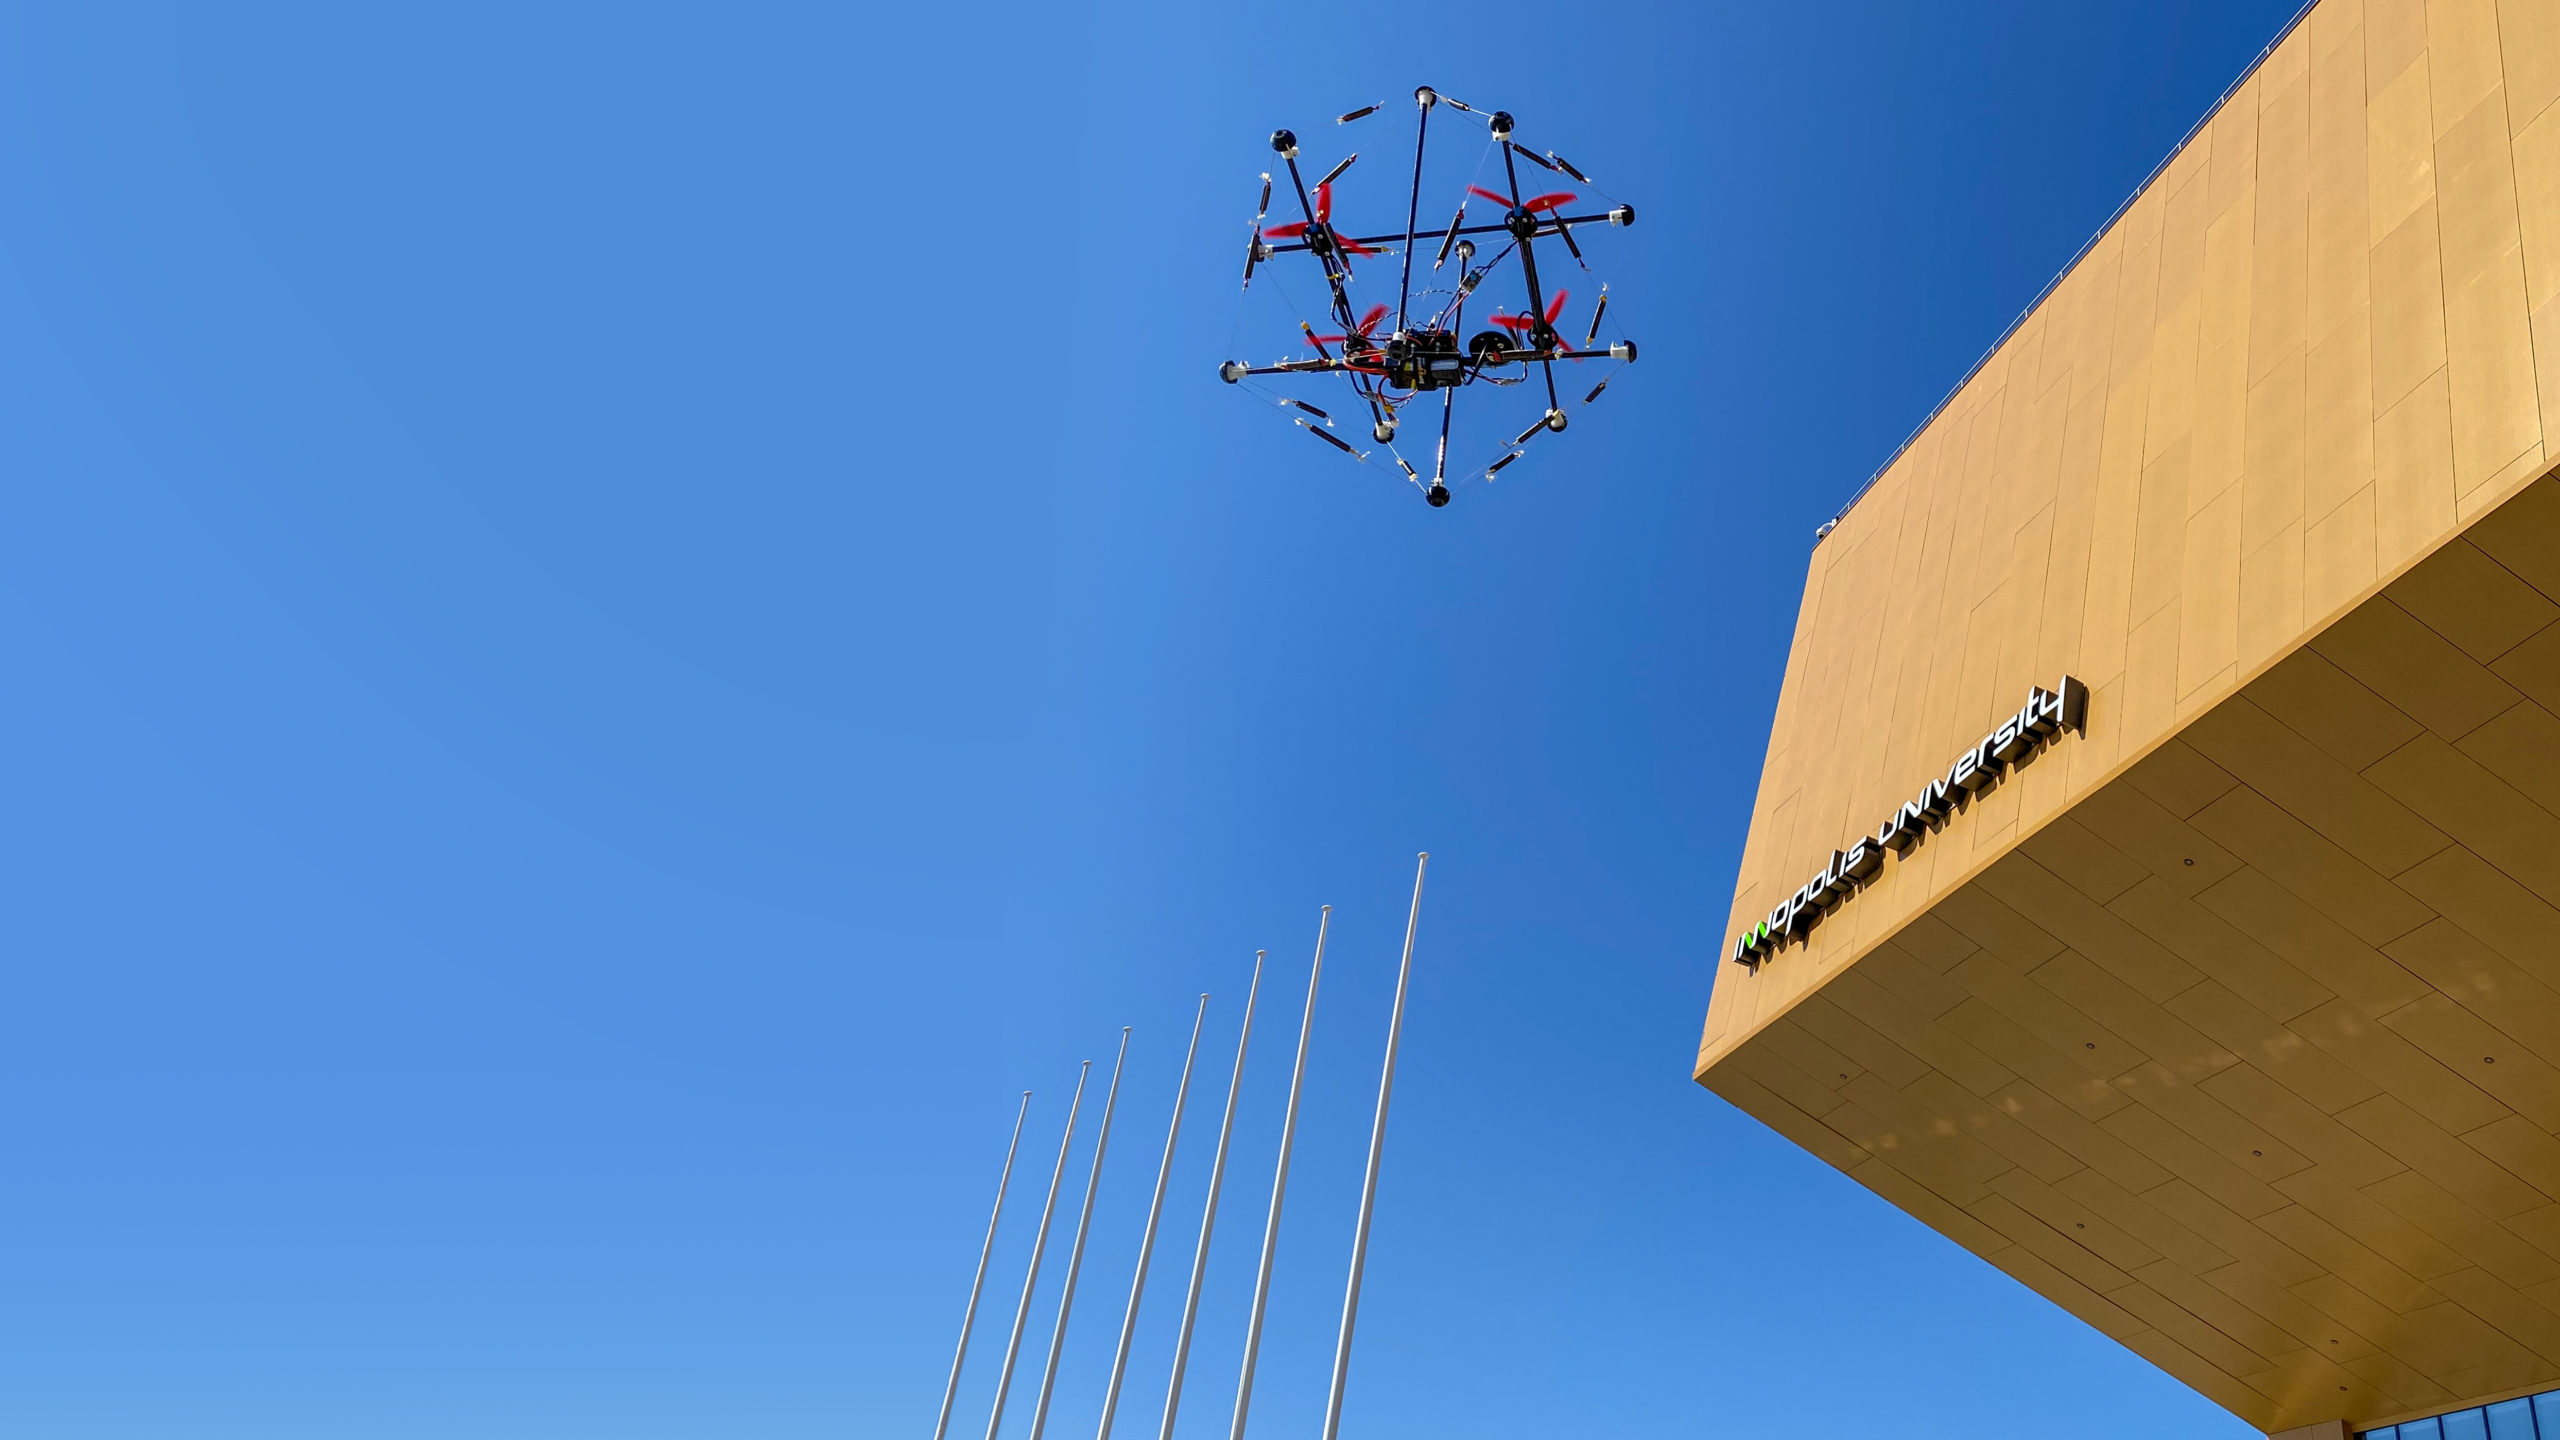
R.F .: Yra įdomių dizaino sprendimų, pavyzdžiui, kai dronui reikia praskristi per skylę, jis gali susilankstyti ir tai padaryti dinamiškai.Taip pat šiuo metu dirbame su įdomiudizainas. Jis yra sulankstomas ir iš dalies nesuardomas. Tai vadinamasis tenzorinis dronas. Čia taikomas architektūroje naudojamas tensegrity principas. Tai dronas, kurio rėmas ir apsauginio narvelio konstrukcija yra sujungti ir įgyvendinami kaip įtempta konstrukcija, leidžianti išgyventi kritimus. Išmetėme iš 20 metrų, metėme į sieną. Jį pralaužti sugebėjo tik ekskursijoje buvę moksleiviai.
Tensegrity- konstrukcijų iš strypų konstravimo principas irtrosai, kuriuose strypai dirba suspaudę, o trosai – įtempti. Šiuo atveju strypai nesiliečia vienas su kitu, o kabo erdvėje, o jų santykinė padėtis fiksuojama ištemptais trosais, dėl ko nė vienas strypas nesilanksto.
Д. Д.: Одно из популярных коммерческих применений — автономная инспекция.Tam naudojami DJI pramoniniai dronaitermovizoriai. Jie gali skristi aukštyn ir pamatyti, kaip, pavyzdžiui, elektros linijos, telekomunikacijų bokštai, dujotiekiai ir viskas. Išsprendėme kameros nukreipimo į laidą problemą, kurią pilotui judant padaryti gana sunku. Norime, kad dronas vadovautųsi kamera ir lydėtų jį judant. Šia tema yra šaunus projektas - „Rope Walker“. Tai dronas, kuris juda laidais, virve ir skrenda virš stulpų. Šaunus dalykas, ir rusiškas.
R.F.: Jei kalbėtume apie autonomiją, įkrovimo stotelės dabar aktyviai vystosi.Innopolio universitete sukūrėmespeciali nusileidimo platforma dronui. Iš pradžių jis buvo sukurtas KamAZ – tai nepilotuojamas sunkvežimis su dronu, galinčiu sukurti jam žemėlapį ir pasakyti, kur eiti. Tačiau platforma turi ir kitų komercinių paskirčių. Galime pastatyti prie karjero, stebėti plėtrą ar statybvietėje, o periodiškai, pagal grafiką, atlikti skrydžius ar apžiūras ir sudaryti pokyčių žemėlapį.
R.F.: Dar viena tendencija – nusileidimo stoties derinimas su siuntų terminalu.Rusijos kompanija „Copter Express“, kuridabar aktyviai vystosi bepiločių orlaivių gamyboje, pagamino tokį postamatą ir dabar jį reklamuoja kartu su dronais. Jis turi sandėliavimo kameras, moka išduoti siuntinius ir pan.
D.D.: Skrydis visiškai autonomiškai naudojant neuroninius tinklus yra viena iš perspektyvių užduočių autonomijos kryptimi.Technologijų lygis pasiekė tokį etapą, kai messprendimus galime priimti keturkopteryje iškart skrydžio metu. Ir yra du požiūriai. Vienas požiūris yra klasikinis, kai turime planuoklį, reguliatorių, atskirus suvokimo modulius ir neuroninį tinklą. Ir kitas yra vadinamasis galas iki galo su vienu neuroniniu tinklu. Tai veikia kaip juoda dėžė. Jame yra įėjimai, jutikliai ir valdymo išėjimai. Ir įgyvendina jau nustatytus kriterijus.
Taip pat žiūrėkite:
Pažiūrėkite, ką „Hablo“ įpėdinis gali pamatyti kosmose
Aiškinama „keistų“ meteoritų kilmės istorija: jie nukrito į Žemę 60-aisiais
Buvo nuotrauka, kaip dykumos dulkės „teka“ Atlanto vandenyne