Tyrėjų grupė pristatė erdvinio suvokimo modelį: 3D Dynamic Scene Graphs. Vystymas leidžia
Be to, kad sukurtas įprastas žemėlapis, naujasis modelis gali leisti robotui pateikti užklausą dėl objektų ir kambarių vietos ar žmonių judėjimo kelyje.
Pasak vieno iš katedros docentų, naujasis modelis padės robotui greitai priimti sprendimus ir planuoti jo judėjimą. Tai panašu į tai, kaip mes kuriame maršrutą.
Siekiant sukurti aplinkos modelįaplinką, modelis pagrįstas darbu su Kimera, Tai atvirojo kodo biblioteka. Veikimo metu „Kimera“ gauna vaizdo srautus iš roboto kameros, taip pat inercinius matavimus iš borto jutiklių, kad įvertintų roboto ar fotoaparato trajektoriją ir atkurtų sceną kaip 3D tinklelį. Visa tai vyksta realiu laiku.
Rezultatas yra apytikslis erdvės žemėlapis trimačio tinklelio pavidalu, kuriame viskas pažymėta spalvomis kaip objektai, struktūros ir žmonės.
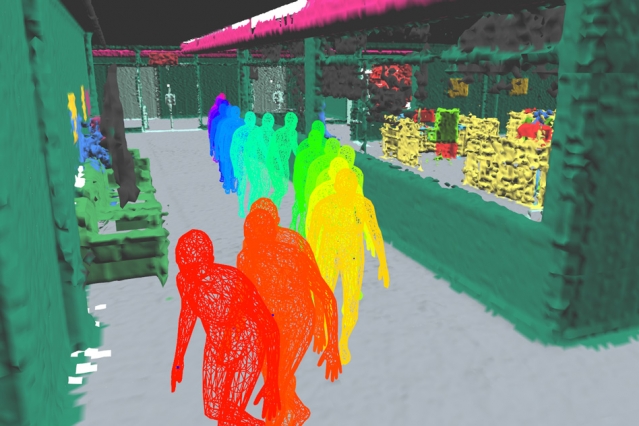 Vaizdai: MIT
Nauja plėtra bus naudinga ne tikįprastos kasdienės užduotys, kai reikia žinoti koordinates, tačiau technologija taip pat bus pritaikyta gamyboje arba tyrinėjant vietą, kurioje įvyko nelaimė.
Taip pat skaitykite:
Pažvelkite į didžiulę šimtų tūkstančių galaktikų „sieną“ už Paukščių Tako
Kometa NEOWISE yra matoma Rusijoje. Kur jį pamatyti, kur ieškoti ir kaip nusifotografuoti
Paaiškėjo, kad majų civilizacija paliko savo miestus