Mokslininkai parodė povandeninio biomorfinio tuno roboto modelį, kurio pagrindinis tikslas – kontroliuoti mokyklų judėjimą
Mokslininkai taip pat atkreipė dėmesį į dirbtinio intelekto sukūrimą robotui: tai būtina norint priimti nepriklausomus sprendimus, nes po vandeniu nėra GPS sistemos.
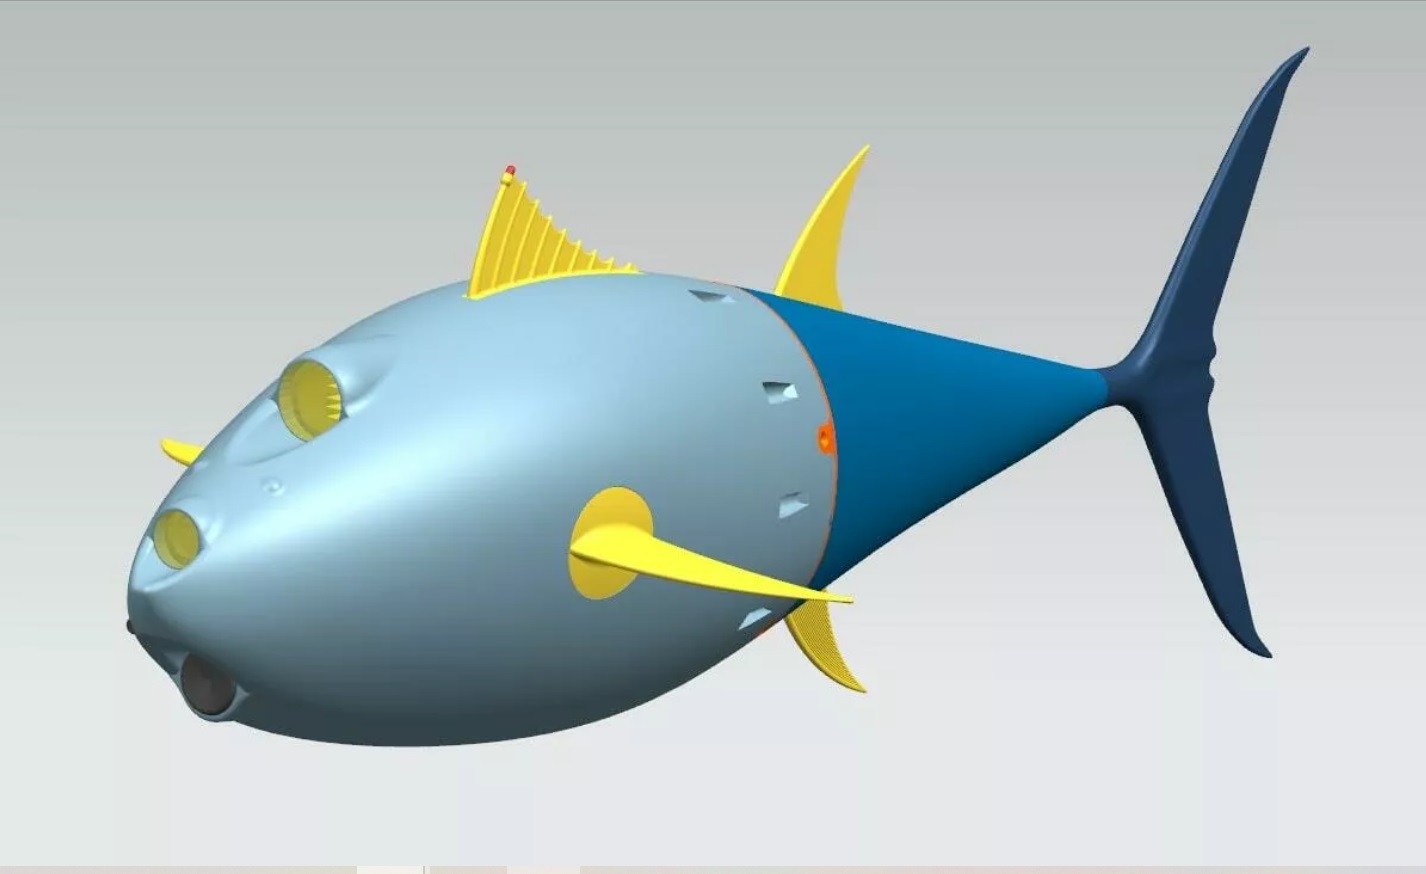
Kurti bet kokį techninės ir programinės įrangos kompleksą,nesvarbu, ar tai motoroleris, ar lėktuvas, yra gana sunku. Mūsų atveju šią problemą jau išsprendė pati gamta, taip pat ir energijos suvartojimo bei funkcionalumo požiūriu. Mums tereikia teisingai nukopijuoti algoritmą – sukurti gyvo organizmo skaitmeninį dvynį. Tačiau kaip sunku sukurti absoliučias kopijas nežinant šaltinio kodo! Pavyzdžiui, žinome, kad žuvys plaukia taip, o ne kitaip, kad sumažintų energijos praradimą. Bet kaip ji naudoja savo kūno išteklius? Tai turime išsiaiškinti.
Viktoras Kazancevas, IKBFU Neurotechnologijų ir mašininio mokymosi centro vadovaujantis tyrėjas
Viena vertus, tokio roboto sukūrimas padėsmokslininkai plečia fundamentalias žinias, tiria gyvų organizmų judėjimo mechaniką, energijos suvartojimo optimizavimo principus, sprendimų priėmimo sistemas ir kt. Kita vertus, tai leis vykdyti aplinkos monitoringą, valdyti biologinius išteklius ir stebėti konkrečius objektus po vandeniu.
IKBFU mokslininkų parodytas tuno roboto prototipas jau gali savarankiškai judėti ne tik tiesia trajektorija, bet ir pasukti.
Skaityti daugiau:
Mirusio „Sojuz-11“ įgulos pokalbiai buvo išslaptinti: apie ką jie kalbėjo prieš mirtį
Australijoje rasta vabalų, kurie aukštyn kojomis vaikšto ant vidinio vandens paviršiaus
Tyrimas: dinozaurų populiacija smuko prieš išnykimą