Romāns Fedorenko— NTI kompetences centra asociētais profesors virzienā “Robotikas komponentu tehnoloģija un
Dmitrijs Devits— jaunākais pētnieks NTI kompetences centrā Innopolisas universitātes “Robotikas un mehatronikas komponentu tehnoloģijas” virzienā.
Visi atstāj garāžu
Romāns Fedorenko: Tāpat kā Google, Apple, Microsoft un citi IT giganti iznāca no garāžas, mūsu pētniecības grupa sāka ar to pašu.Mēs liekam lielas cerības uz mūsu garāžu.Šis ir robotu izstrādes un testēšanas centrs. Un mēs galvenokārt nodarbojamies ar robotiem un mēs uztveram dronus tikai kā robotus. Tas daudziem var būt neparasts stāsts. Tradicionāli cilvēki iztēlojas robotu kā staigājošu androīdu. Bet ir lauka robotikas joma, kurā mēs strādājam. Būtībā tie visi ir roboti, kas pārvietojas: brauc, peld vai lido.
Robotika (lauka robotika)- izstrādē iesaistītā lietišķā zinātneautomatizētas tehniskās sistēmas un ir vissvarīgākā tehniskā bāze ražošanas attīstībai. Ir būvniecības, rūpniecības, sadzīves, medicīnas, aviācijas un ekstrēmā (militārā, kosmosa, zemūdens) robotika.
R.F .: Mūsu centrs galvenokārt darbojas Nacionālās tehnoloģiju iniciatīvas (NTI) aizbildnībā.Mūsu partneru vidū ir 6 akadēmiskieinstitūti, 18 nozares partneri un 7 ārvalstu partneri. Ko mēs darām? Visa robotika, iespējams, izņemot mikrorobotus. Sākot no industriālajiem: no manipulatoriem, tostarp mūsdienu sadarbības robotiem, līdz neirotehnoloģijām, protams, beidzot ar mākslīgo intelektu (tā parasti ir pilnīga tehnoloģija).
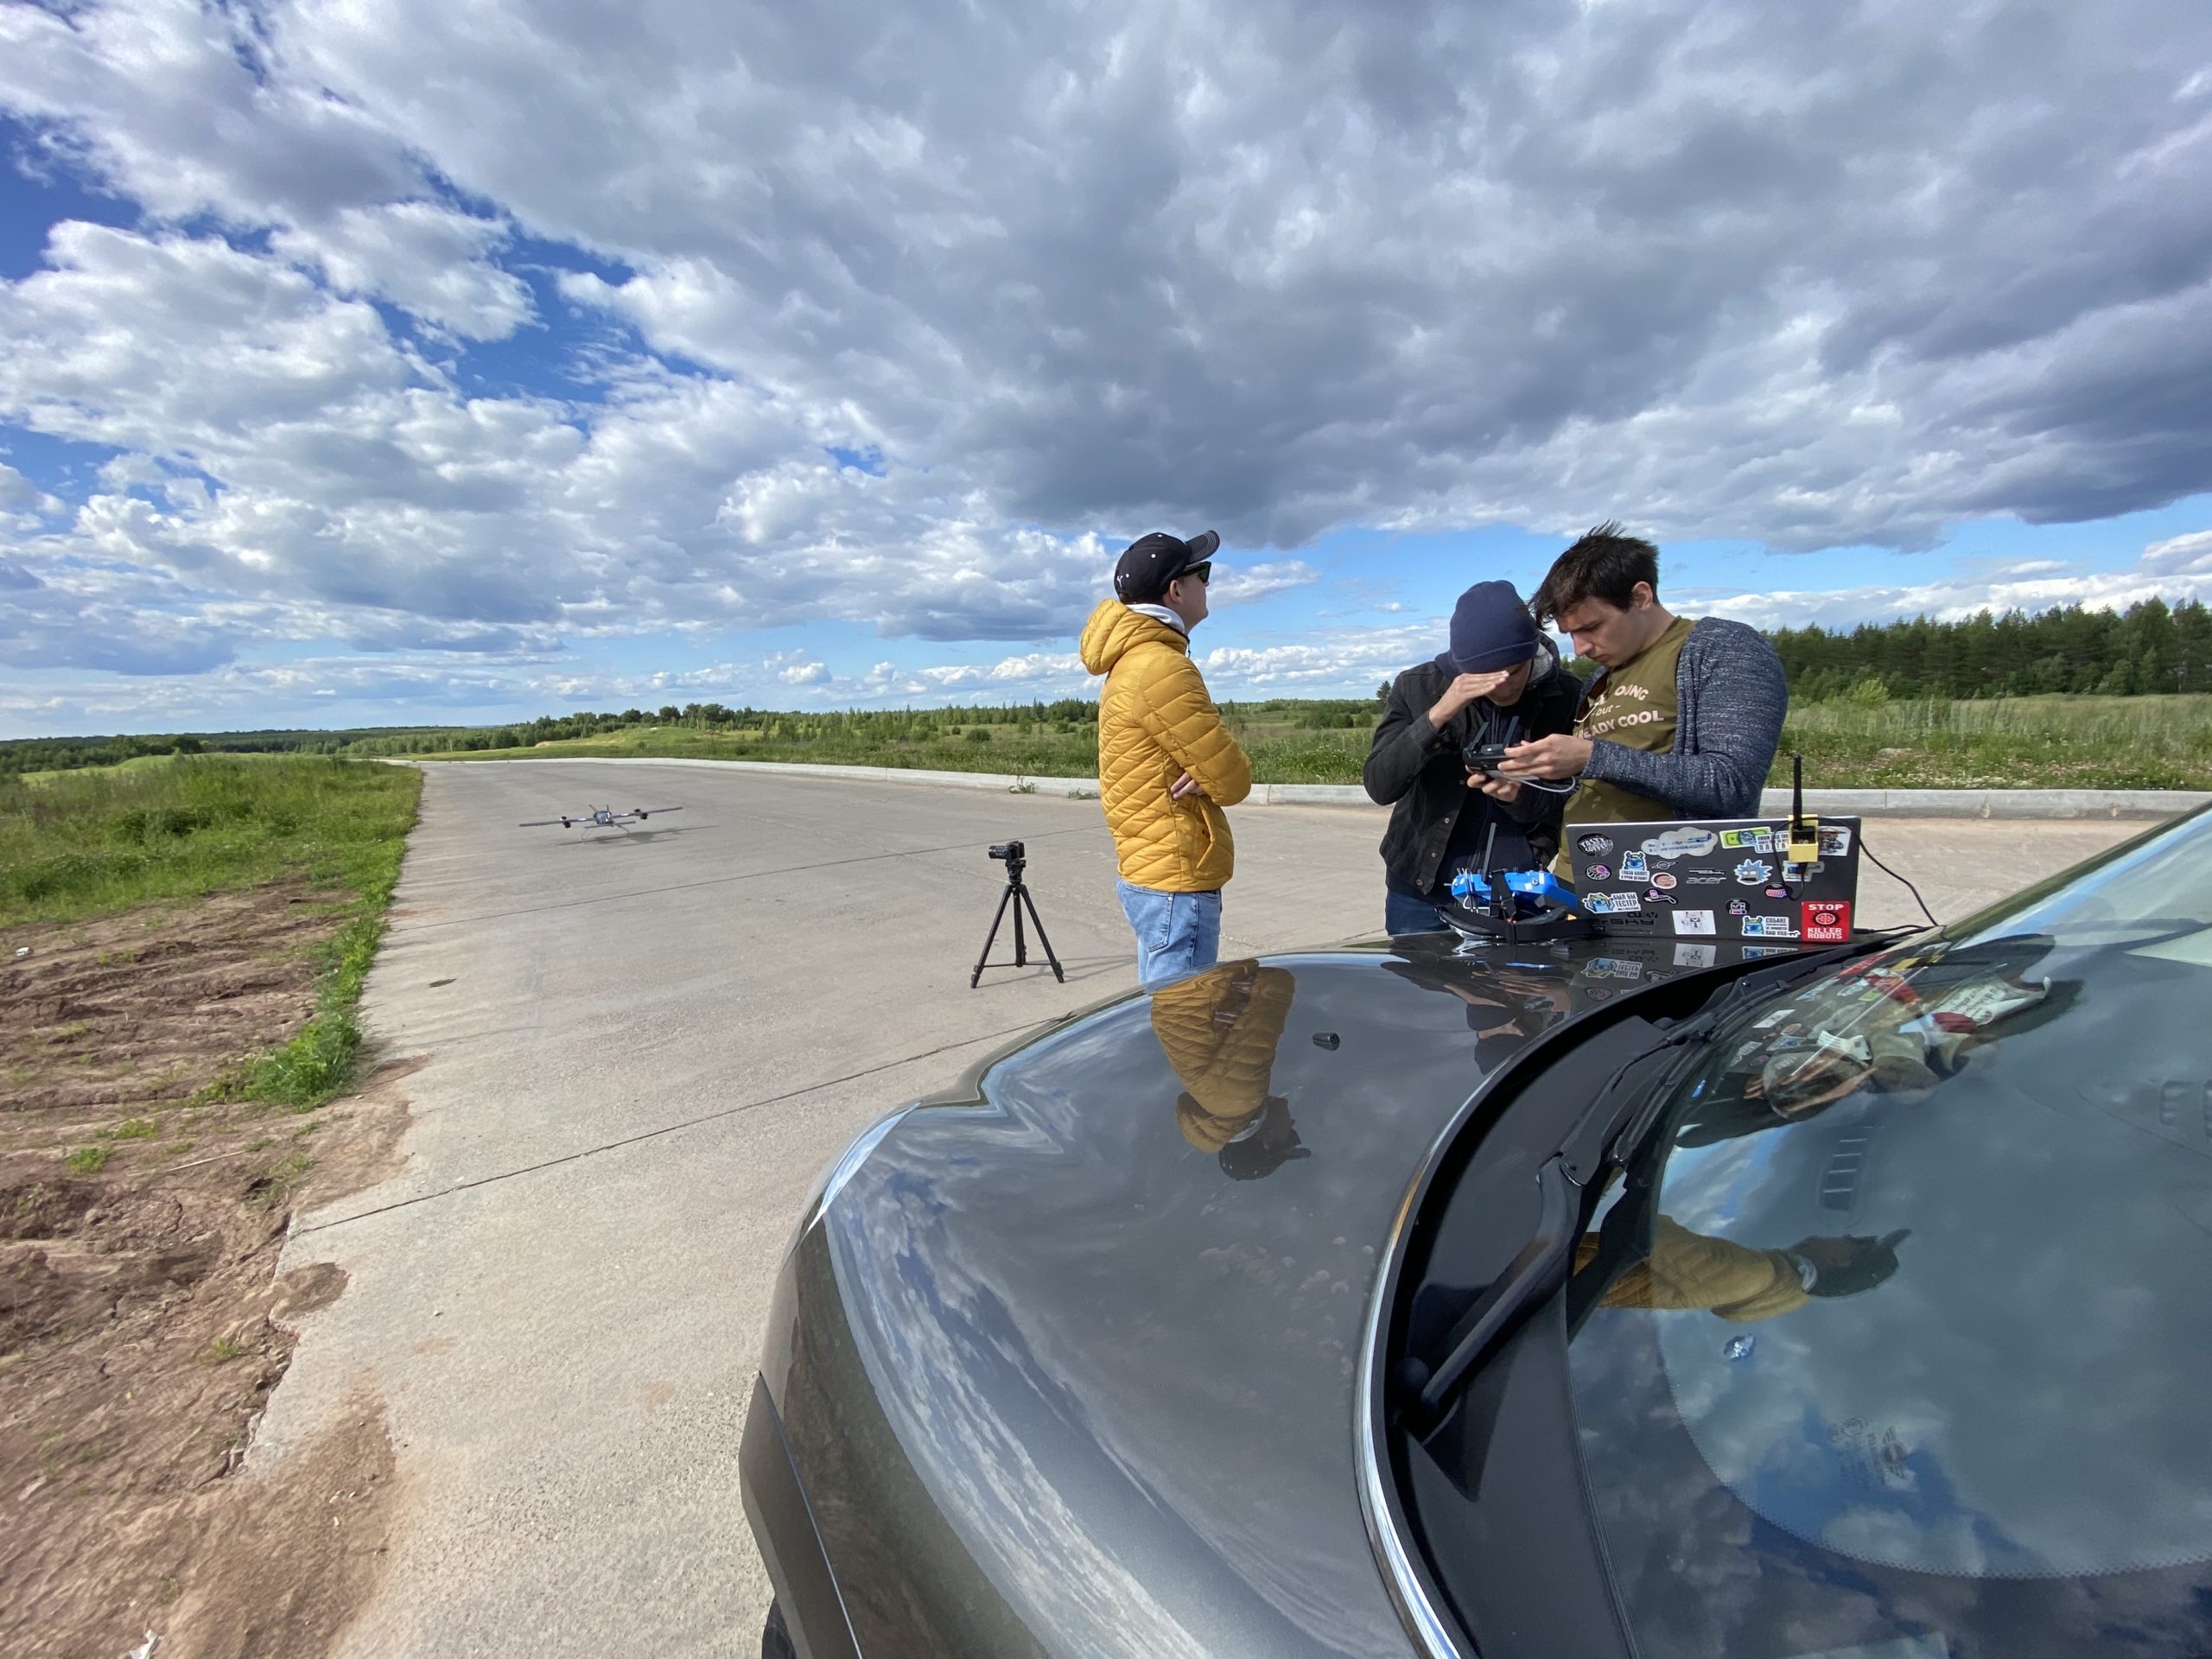
R.F .: Projekts, kas man to visu iesāka, ir autonomi dirižabļi.Un tas ir nestandarta ceļš.Parasti, kad viņi runā par droniem, viņi domā, ka jūs, visticamāk, esat saistīts ar kopteriem. Manā gadījumā iemesls slēpjas lietā. Universitātē, kurā es mācījos, Dienvidu federālajā universitātē, darbojās Robotikas un kontroles procesu pētniecības institūts. Atnācu tur un uzreiz sāku interesēties par dirižabļiem. Kā tas viss notika, tagad ir grūti saprast. Bet es no maza dirižabļa, pie kura strādāju studentu birojā, pārgāju uz Ķīnas kosmosa aģentūras 70 metru pilnvērtīgu iekārtu. Studentu projekts lidoja iekštelpās, un tas bija atsevišķs izaicinājums darboties bez GPS. Un Ķīnas dirižablim jau bija vajadzīga vadības, navigācijas un telekomunikāciju sistēma.
Dmitrijs Devits: Mēs strādājam pie vadības sistēmām un šķēršļu novēršanas sistēmām.Patiesībā viņi to tagad daraKrievijas un pasaules zinātniskās skolas. Jo īpaši mēs izveidojām sistēmas filmēšanai paredzēto dronu darbībai. Šis patiesībā ir mūsu pirmais patstāvīgais darbs. Un šī lieta jau ir izmantota vairākās filmās - “Godzilla”, “Mulan” un citās. Lai režisoriem nebūtu jāraizējas par bildes kadrēšanu, viss tiek darīts, izmantojot dronu automātiskajā režīmā.
Sākot no ķīniešu laternām līdz bezpilota lidaparātiem
R.F .: Pirmie lidaparāti bija ķīniešu laternas.Turklāt mēs varam sniegt gaisa balona piemēru -balons. Bet slavenākā no pirmajām ierīcēm bija brāļu Raitu lidmašīna ar motoru. Viņi izgatavoja savus pirmos lidaparātus kā planierus, taču 1903. gadā tika reģistrēts vēl ne automātiskais, bet gan kontrolētais lidojums. Taču patiesībā stāsts ir pretrunīgs, jo 1901. gadā jau lidoja dirižabļi. Pagājušā gadsimta sākumā lidmašīnas un dirižabļi spēcīgi konkurēja. Dirižablis veica transatlantiskos lidojumus. Tie bija milzīgi, ērti, skaisti, gandrīz kā tagad lidmašīnas. Bet galu galā lidmašīnas, varētu teikt, uzvarēja. Lai gan dirižabļi paliek un joprojām atrod savu nišu.
R.F.: Lifta izveidošanai ir trīs principi.Ir dirižabļi - un tas ir aerostatiskais princips.Tāpat kā balons, pateicoties Arhimēda spēkam, tas paceļas un paliek gaisā. Ir aerodinamiskā metode - ar fiksētu spārnu vai rotējošu rotoru. Tas ietver helikopterus un labi zināmus kopterus. Protams, reaktīvo dzinējspēku var klasificēt kā citu veidu - ir arī reaktīvās lidmašīnas, bet vispirms tās ir raķetes.
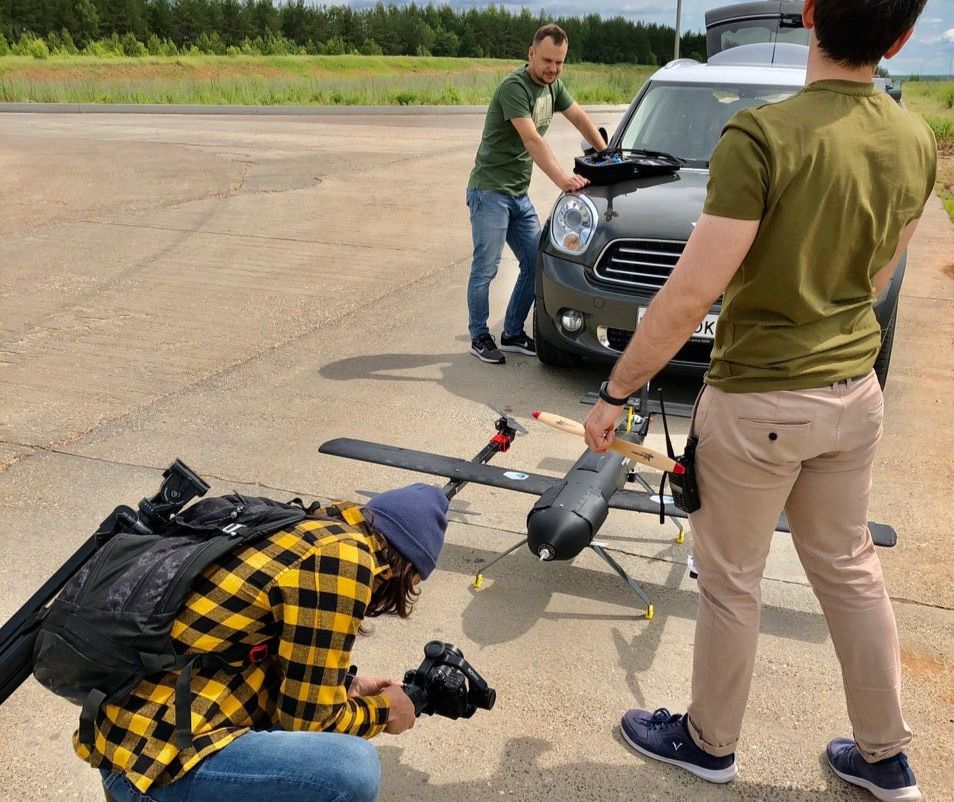
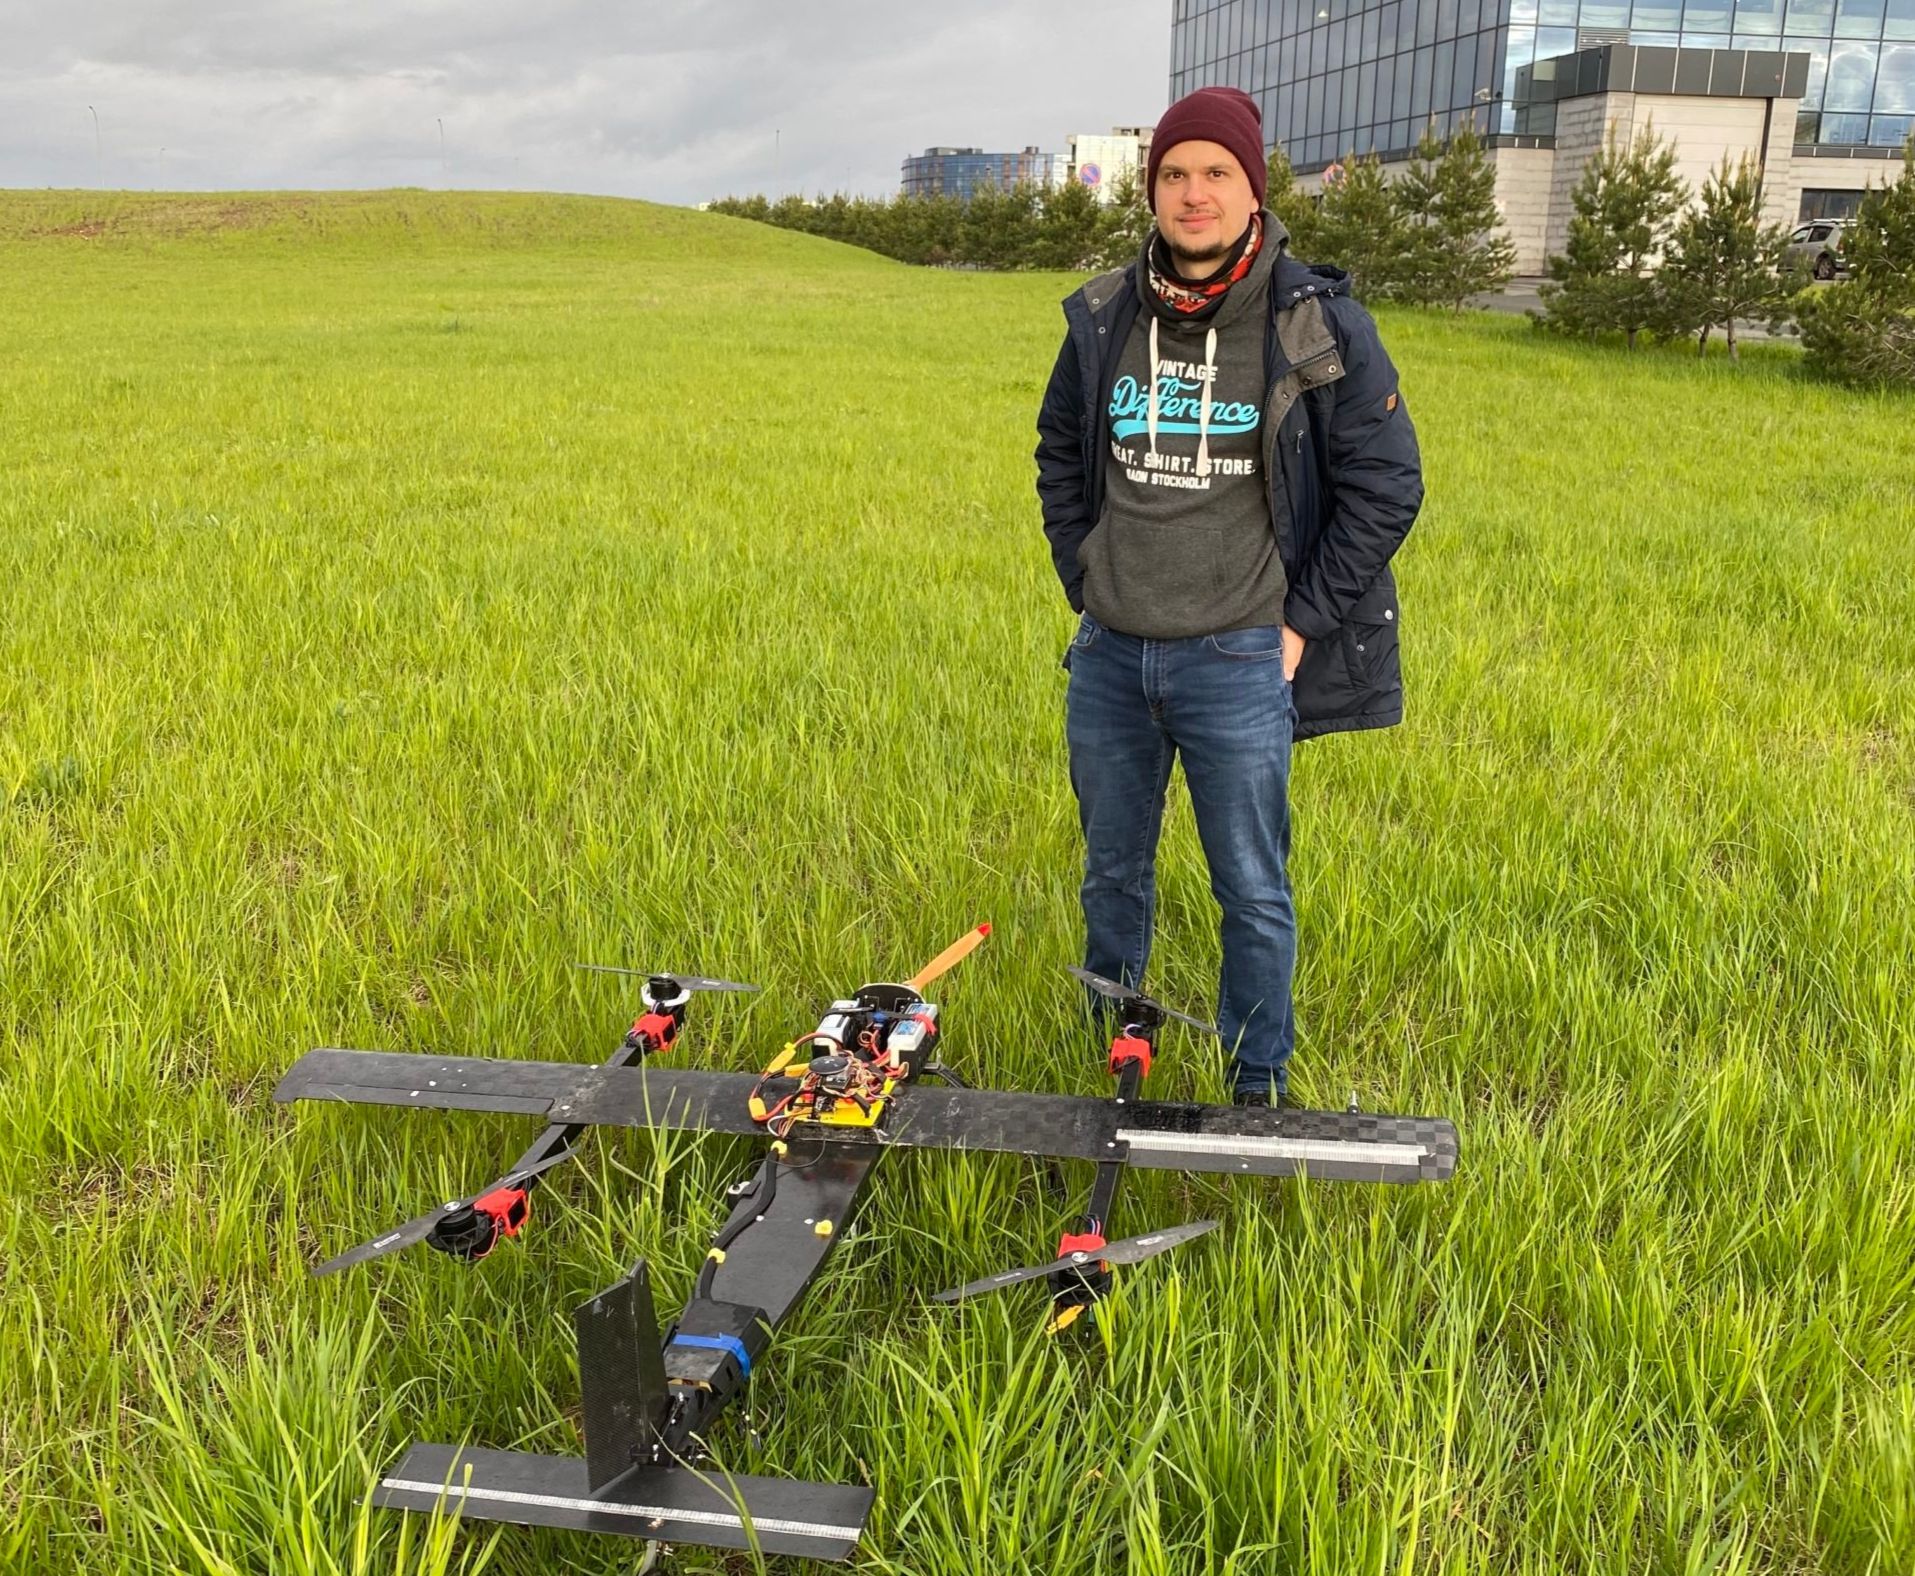
R.F.: Mēs strādājam ar divu no uzskaitītajām lifta tehnoloģijām - tiltrotoru - hibrīdu.Šī ir ierīce, kurai ir iespējavertikālā pacelšanās un nosēšanās, kā arī spārnu piedziņa. Ja runājam par bezpilota lidaparātu (UAV) izmantošanu, tad mūsdienās populārākā ir hobija fotografēšana un video uzņemšana. Turklāt mēs runājam par pilnīgi konkurētspējīgu un nobriedušu tirgu. Nākamais pieteikums ir militārs un finanses. Ja mēs runājam par militāriem pielietojumiem, Krievija šodien veido 15% no pasaules gaisa robotikas izmantošanas prakses. Vēl viens segments, kurā tiek izmantoti droni, ir monitorings. Mūsdienās aktīvi attīstās piegādes un pēdējās jūdzes uzdevumu risinājumi. Pieaug arī precīzā lauksaimniecība, rūpnieciskie lietojumi un telekomunikācijas. Viens no gadījumiem ir Google Ballon – baloni, kas izplata internetu. Vadošais dronu ražotājs ir Ķīnas uzņēmums DJI ar vairāk nekā miljoniem lidojumu stundu un jau vairāk nekā 70% no visa pasaules tirgus.
R.F.: Viens no precīzās lauksaimniecības uzdevumiem ir ražas uzraudzība.Turklāt veģetatīvā indeksa analīze unproblēmzonu identificēšana. Protams, ar traktoru var miglot visu lauku, tas ir lētāk uz platības vienību, bet ne pārāk efektīvi. Uzdevums ir atrast problēmzonas, dažu kaitēkļu uzliesmojumus u.c., izmantojot dronus, kas aprīkoti ar specializētām infrasarkanajām kamerām. Vēl viena lietošanas iespēja ir apūdeņošana un izsmidzināšana. Kazaņas puiši uztaisīja foršu projektu BRAERON - Krievijā ražotu lauksaimniecības dronu. Šī ir tik milzīga ierīce, tai ir divas dzenskrūves, kuras darbina iekšdedzes dzinējs. Tie rada galveno celšanas spēku. Un ir koptera ķēde, kas rada griezes momentu, izmantojot stūres spēku, lai kontrolētu kustību.
R.F .: Vēl viena iespēja izmantot UAV hobijam ir dronu sacīkstes. Drone Racing League (DRL) ir vispopulārākā no organizācijām, kas rīko šīs sacensības. Ir arī virtuālās sacīkstes, kuru pamatā ir simulatori.
"Pastaigājieties, tā teikt, suņuks!"
D.D.: Kopā ir astoņi dronu izstrādes posmi.Parasti kvadrocopters, bezpilota lidaparāts un bezpilota transportlīdzeklis ir visi roboti, tiem ir līdzīga struktūra un visur jāpiemēro vadības algoritmi. Tajā pašā laikā sensori ne vienmēr ir līdzīgi.
R.F.: Dronos sastopamie motori parasti ir bez suku.Viņiem ir atsevišķs vadības bloks, kasir daudzlīmeņu struktūra. Dzinējam ir ESC – elektroniskais ātruma regulators. Mēs iestatām vēlamo vilci, un viņš izstrādā, kā vadīt dzinēju, kā pārslēgt tinumu utt. Nākamā saite ir autopilots, sarežģīta lieta ar kontrolieri un daudziem sensoriem: GPS, inerciālā navigācijas sistēma, barometrs un citi. Kustības kontroles loģika darbojas autopilota iekšpusē. Ir arī funkcionāli atsevišķi bloki - kontroliera bloks, kustību plānošana, vienkārša kustība no punkta uz punktu un bloks dažādu sensoru datu apvienošanai. Piemēram, mūsu GPS dati tiek saņemti ar zemu frekvenci, bet tie tiek iegūti ar lielāku frekvenci. Ir algoritmi, kas ļauj to visu apvienot un iegūt labus datus.
R.F.: Autopilots dronā ir zema līmeņa pamata lieta.Tālākai un viedākai vadībai tiek izmantots borta dators, kameras, sensori un citas papildus ierīces.
R.F .: Dronu izstrāde sākas ar konceptuāliem aprēķiniem.Tiek izstrādāts ierīces izskats un tās sistēmavadības ierīces: kāda vilce ir nepieciešama, kāda būs aerodinamika utt. Pēc tam tiek veikta matemātiskā modelēšana. Būtībā tas ir darbs bez aparatūras. Nākamais posms ir vadības sistēmas, proti, algoritmu, izstrāde. Simulācijai tiek izmantotas dažādas pieejas un paketes, piemēram, MATLAB, vai gatavie simulatori - lapene, Microsoft FS. Innopolis Universitātei ir savs simulators - Innopolis Simulator. Tam ir ne tikai vizuāla demonstrācija, bet arī visu sensoru simulācija, kas nozīmē, ka tas nodrošina tādus pašus datus kā GPS sensori, uztveres sensori, kameras un lidari. Tas ļauj izstrādāt daudzlīmeņu ļoti inteliģentas vadības tehnoloģijas. Kad esam visu simulatorā atkļūdojuši (un tas tur parasti darbojas labi), varam pāriet uz interesantāko daļu – testiem, testa parauga izgatavošanu un lidojuma testiem. Mūsu sadarbības ietvaros ar Kazaņas Aviācijas institūtu tiek būvētas ražotnes bezpilota lidaparātu ražošanai, kurās tiks izmantotas oglekļa šķiedras dronu ražošanas tehnoloģijas. Ja mēs runājam par piedevu tehnoloģiju, mēs to varam izdarīt tieši Innopolisā.

D.D.:Pirmkārt, mēs pārbaudām vadības sistēmu,lai tas būtu pēc iespējas stabilāks. Pieņemsim, ka jums ir jāpārbauda, kā kvadrokopteris pretojas vējam. To var atdarināt – piemēram, Romāns mēģina viņu paraust un saplēst, būtībā darbojoties kā ārējs traucēklis. Bet tie nav gluži lidojuma testi, tie ir tā sauktie kardāna testi. Mēs vērojam, kā ierīce pati stabilizējas. Veicam arī trakus eksperimentus - lidojošā kopterā ieslēdzam galveno dzinēju, lidaparātu, un skatāmies, kā tas uzvedas. Tas ir, vai tas saglabā savu orientāciju tik pareizi, kā vajadzētu koptera režīmā. Kad sirdī jau esam pārliecināti, ka šī lieta nekritīs, varam to palaist. Pastaigājiet suni, tā teikt!
R.F.: Galvenā problēma, izstrādājot lidaparātus, kas nav dirižabļi, ir tā, ka mazākā kļūda var izraisīt avāriju.Ar dirižabli ir vienkāršāk — tur var izveidot savienojumu ar to un pat kaut ko restartēt. Bet ar lidmašīnu un kopteri - mazākā kļūda, neprecizitāte iestatījumos, un tas arī viss.
Galvenās bezpilota lidaparātu attīstības tendences
R.F.: Galvenā robotikas tendence, ar kuru mēs nodarbojamies, ir autonomijas palielināšana.Iepriekš drons bija vienkāršs noderīguma nesējsslodze, tas ir, diezgan strups un kustas no punkta uz punktu. Tas arī nav viegli. Lidoju no punkta uz punktu, bet neko nezināju par šķēršļiem, darbu pilsētvidē un sensoriem. Un, ja uz tā bija sensori, viņi vienkārši ierakstīja datus un savāca fotogrāfijas. Tagad ir tendence pāriet no kravas nesēja uz viedāku robotu. Tas ir, tas ne tikai ņem datus, bet nekavējoties tos analizē un izmanto savai pārvaldībai. Drons, piemēram, var neuzbūvēt visu karti, bet atrast tajā dažus apgabalus, nekavējoties analizēt un tālāk izpētīt interesantas teritorijas. Ir skaidrs, ka tam ir nepieciešama programmatūra un algoritmi.
R.F.: Galvenā bezpilota lidaparātu dizaina tendence ir energoefektivitāte.Mēs izmantojam labākās baterijas, bet kāKā likums, kvadrokopters nevar lidot ilgāk par stundu (pat labākais). Tāpēc ir dažādas iespējas, kā ar to rīkoties galapatēriņam. Un tie parasti iedalās divās daļās. Tās ir vai nu kaut kādas automātiskās dronu apkopes stacijas, kas ļauj paplašināt tā autonomo darbību, mainot akumulatorus vai automātiski uzlādējoties nosēšanās stacijā. Un vēl viens virziens ir hibrīda struktūras. Tas ir, efektīvākas ierīces, kas saviem režīmiem izmanto dažādus kustības principus. Turklāt līdz ar pašreizējo sensoru tehnoloģiju attīstību droniem ir iespēja izmantot dažādus foršus sensorus, kas iepriekš svēra daudz un bija dārgi. Tie ir lidari, multispektrālās kameras un citas foršas kameras.
D. D.: Tagad pasaulē viņi aktīvi nodarbojas ar šķēršļu lidošanas sistēmām.Visbiežāk tas ir darbs telpās, kompleksā untrokšņainas vietas. Tas galvenokārt nepieciešams, lai analizētu iznīcinātās ēkas. Cīrihe un vadošās laboratorijas ASV, MIT un Skoltech tagad aktīvi strādā pie šādām sistēmām, kas spēj darboties ārkārtas apstākļos. Mēs arī to darām - apskatījāmies, mēģinājām lidot pa pagrabu. Un šeit ir daudz uzdevumu - navigācija bez GPS, izmantojot tikai sensorus kustībai un pašai plānošanai, tas ir, kā mums jāpārvietojas, lai iegūtu maksimālu informāciju par konkrēto teritoriju. Šobrīd aptuveni 20 laboratorijas savā starpā sacenšas kvalitātē un ātrumā, jo svarīgi ir ne tikai veikt lidojumu, bet arī to paveikt īsākā laikā. Tas ir viens no izaicinājumiem sensoru, apstrādes un algoritmu ziņā. Tagad visaktīvākais izstrādātājs ir ETH Zurich. Viņi izstrādāja paši savu kameru, patiesībā šī ir pilnīgi jauna veida kamera, kas pēc uzbūves līdzīga cilvēka acs fizioloģijai un spēj radīt nevis kadrus sekundē, bet gan atšķirību starp kadriem. Sakarā ar to mēs iegūstam miljoniem kadru sekundē. Tas ir miljoniem izmaiņu. Ja mums ir aparatūra, kas ļauj mums to apstrādāt, tad mēs varam pieņemt un dot kontroli zibens ātrumā.
D.D.:Sistēma ļoti aktīvi attīstāspārbaudes, pat uzsāka sacensības DARPA - SupT Challenge. Komandas mēģina pārbaudīt tuneļus ar dažāda veida robotiem. Būtu jāsaprot, ka tunelī ir tikai briesmīgs elektromagnētiskais fons. Protams, mēs nevaram izmantot nekādu radio navigāciju. Tas nozīmē, ka ir jāizstrādā autonomas plānošanas un navigācijas tehnoloģijas. Tas ir ļoti interesants izaicinājums. To var vienkārši izmantot kolosālos apgabalos. Tā ir ikdiena - ugunsgrēkā. Kāpēc sūtīt cilvēku, ja dronu var nosūtīt ar radaru. Ļauj viņam lidot, uzbūvēt karti, ļauj viņam paskatīties, kur atrodas cilvēki. Tas viss notiks reāllaikā uz kuģa. Un tikai piemērota lietojumprogramma - bezpilota lidaparāts, kas lidoja pa logu un turpināja pārvietoties bez GPS telpās.
DD: Galvenais bezpilota lidaparātu ražotājs šodien tirgū ir DJI. Jūs pat varat teikt, ka DJI var visu.Ķīnas uzņēmums ražo ļoti augstas kvalitātes unatkļūdots produkts. Pat viņu šķēršļu novēršanas sistēma nodrošina, ka drons apstāsies un nevienā brīdī nelidos milzīgā ātrumā. Tas ir, galvenais ir ierīces un citu drošība. Jaunākie jaunākie sasniegumi, ko viņi ir integrējuši, jau tiek pārdoti. Piemēram, bezpilota lidaparāts Skydio 2 no MIT. Šāda ierīce par 1000 USD aplidos šķēršļus mežā. Autonomijas ziņā tas ir labāks par DJI, tam ir visapkārt redzamība un tas var veikt analīzi un kartes veidošanu, kā arī izvairīties no sadursmēm. Ja DJI drons apstājas, šis attālinās un turpina kustību. Vispār forša lieta, bet tās tiek pārdotas pēc iepriekšēja pasūtījuma.
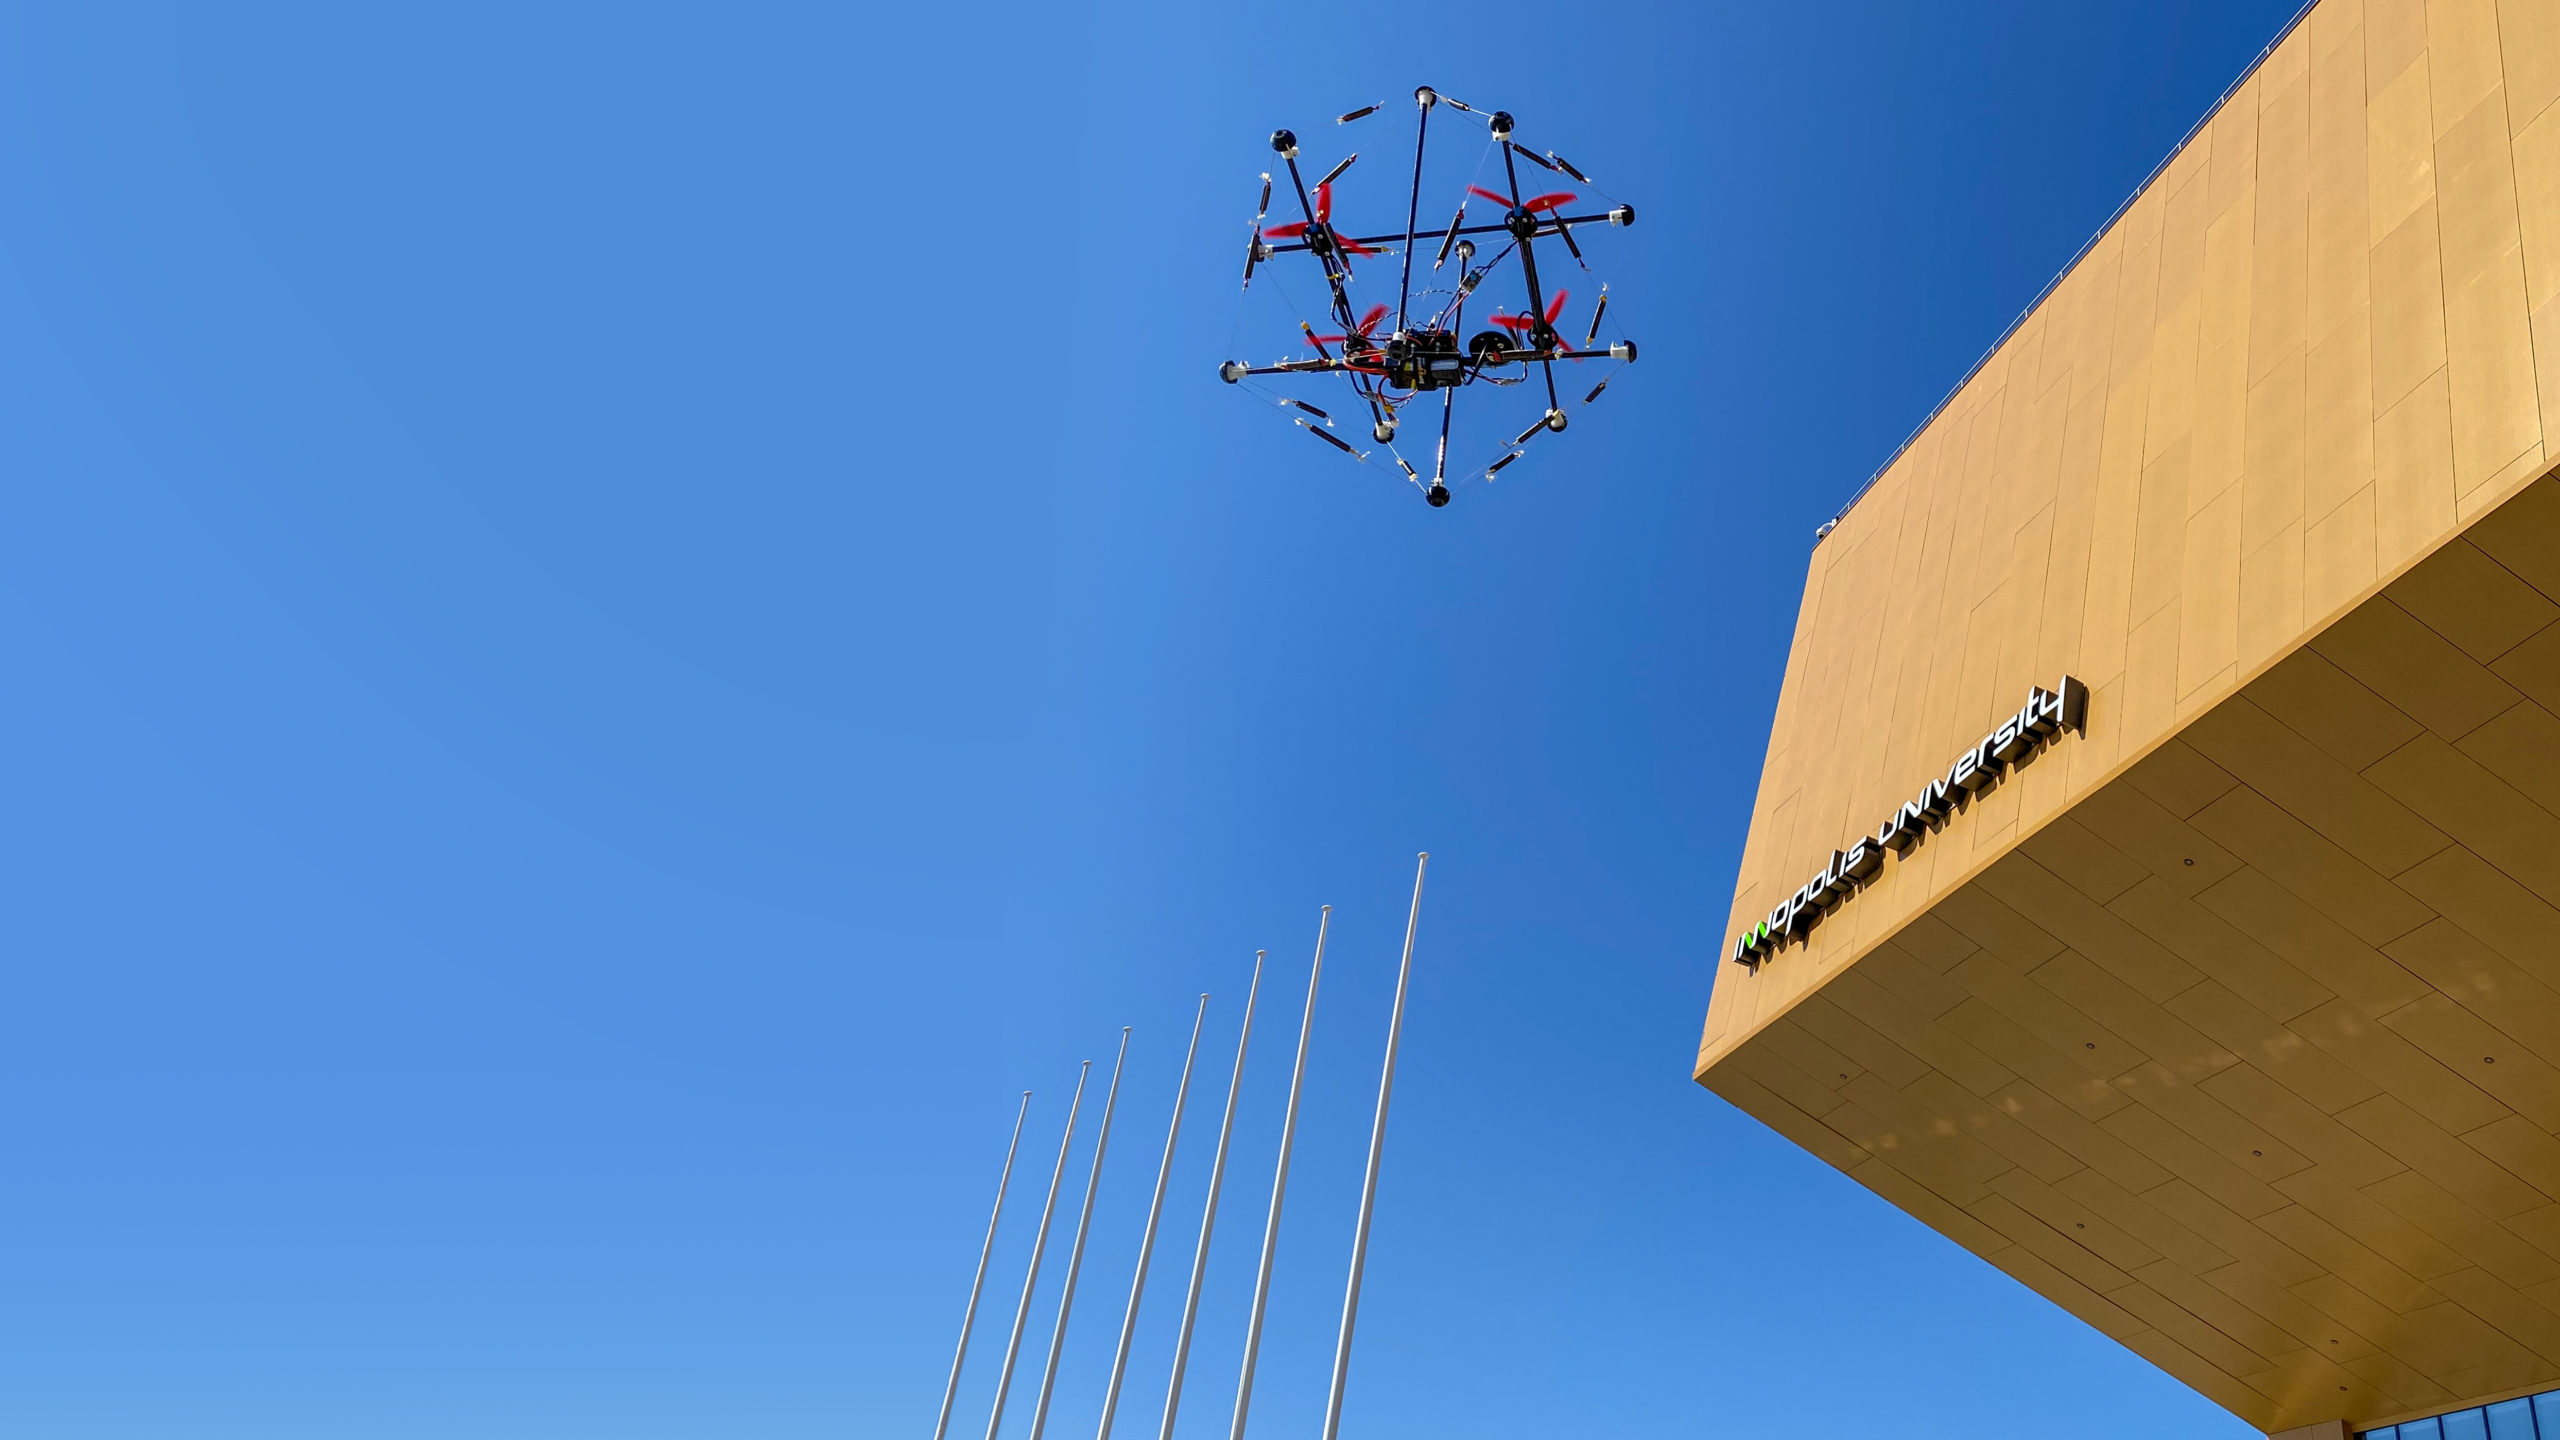
R.F .: Dizaina ziņā ir interesanti risinājumi, piemēram, kad bezpilota lidaparātam ir jāizlido caur caurumu, tas var salocīties un darīt to dinamiski.Šobrīd arī strādājam pie interesantadizains. Tas ir gan salokāms, gan daļēji neiznīcināms. Šis ir tā sauktais tenzora drons. Šeit tiek pielietots arhitektūrā izmantotais tensegrity princips. Šis ir drons, kura rāmis un aizsargbūra konstrukcija ir apvienota un realizēta kā saspringta konstrukcija, ļaujot tam pārdzīvot kritienus. Metām no 20 metriem, metām pret sienu. To varēja uzlauzt tikai skolēni, kuri devās ekskursijā.
Tensegrity- konstrukciju no stieņiem veidošanas princips unkabeļi, kuros stieņi darbojas saspiešanā, bet troses strādā nospriegojumā. Šajā gadījumā stieņi nesaskaras viens ar otru, bet karājas telpā, un to relatīvais stāvoklis tiek fiksēts ar izstieptiem kabeļiem, kā rezultātā neviens no stieņiem neliecas.
DD: Viena no populārākajām komerciālajām lietojumprogrammām ir bezsaistes pārbaude.Šim nolūkam tiek izmantoti DJI industriālie dronitermokameras. Viņi var uzlidot un redzēt, kādā stāvoklī ir, piemēram, elektropārvades līnijas, telekomunikāciju torņi, gāzes vadi un viss. Atrisinājām problēmu ar kameras pavēršanu pret vadu, ko pilotam kustības laikā ir diezgan grūti izdarīt. Mēs vēlamies, lai drons tiktu vadīts pēc kameras un pavada to kustībā. Par šo tēmu ir foršs projekts - “Virves staigātājs”. Šis ir drons, kas pārvietojas pa vadiem, pa virvi un lido pāri stabiem. Forša lieta, un krieviski.
R.F.: Ja runājam par autonomiju, tad uzlādes stacijas šobrīd aktīvi attīstās.Innopolis universitātē mēs esam attīstījušiesīpaša drona nolaišanās platforma. Sākotnēji tas tika ražots KamAZ - tā ir bezpilota kravas automašīna ar bezpilota lidaparātu, kas var uzbūvēt viņam karti un pateikt, kurp doties. Bet platformai ir arī citi komerciālie lietojumi. Mēs varam to novietot pie karjera, vērot attīstību vai būvlaukumā, kā arī periodiski veikt lidojumus vai apsekojumus pēc grafika un sastādīt izmaiņu karti.
R.F.: Vēl viena tendence ir izkraušanas stacijas apvienošana ar pakomātu.Krievijas uzņēmums "Copter Express", kastagad aktīvi attīstās bezpilota lidaparātu ražošanā, ir izveidojis šādu postamatu un tagad to popularizē kopā ar bezpilota lidaparātiem. Viņam ir uzglabāšanas šūnas, viņš zina, kā izsniegt pakas un tā tālāk.
D.D.: Pilnīgi autonoma lidošana, izmantojot neironu tīklus, ir viens no daudzsološajiem uzdevumiem autonomijas virzienā.Tehnoloģiju līmenis ir sasniedzis pakāpi, kurā mēsmēs varam pieņemt lēmumus uz kvadrokoptera klāja tieši lidojuma laikā. Un ir divas pieejas. Viena pieeja ir klasiska, kad mums ir plānotājs, regulators, atsevišķi uztveres moduļi un mums ir neironu tīkls. Un otrs ir tā sauktais gals līdz galam ar vienu neironu tīklu. Tas darbojas kā melna kaste. Tam ir ieejas, sensori un vadības izejas. Un tas īsteno jau noteiktos kritērijus.
Skatiet arī:
Skatiet to, ko Habla pēctecis teleskopā var redzēt kosmosā
Tiek atklāta "dīvaino" meteorītu izcelsmes vēsture: 60. gados tie nokrita uz Zemes
Bija foto, kā tuksneša putekļi "ieplūst" Atlantijas okeānā