Pētnieku grupa iepazīstināja ar telpiskās uztveres modeli: 3D Dynamic Scene Graphs. Attīstība ļauj
Papildus regulāras kartes izveidošanai jaunais modelis var ļaut robotam veikt vaicājumus par objektu un istabu atrašanās vietu vai cilvēku pārvietošanos pa visu ceļu.
Kā norāda viens no katedras asociētajiem profesoriem, jaunais modelis palīdzēs robotam ātri pieņemt lēmumus un plānot savu kustību. Tas ir līdzīgi tam, kā mēs veidojam savu maršrutu.
Lai izveidotu vides modelivide, modelis ir balstīts uz darbu ar Kimera, Šī ir atvērtā koda bibliotēka. Darbības laikā Kimera strādā, saņemot attēlu straumes no robota kameras, kā arī inerciālos mērījumus no borta sensoriem, lai novērtētu robota vai kameras trajektoriju un rekonstruētu ainu kā 3D tīklu. Tas viss notiek reālajā laikā.
Rezultāts ir aptuvena telpas karte trīsdimensiju režģa veidā, kur viss ir apzīmēts ar krāsu kodiem kā objekti, struktūras un cilvēki.
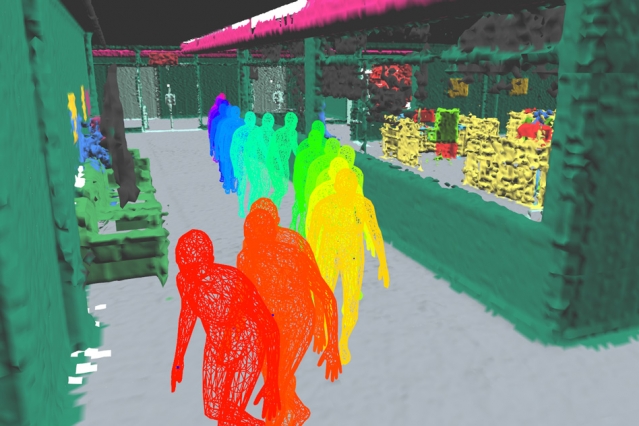 Attēli: MIT
Jaunā attīstība būs noderīga ne tikaiparastos ikdienas darbos, kur nepieciešama koordinātu apzināšanās, taču tehnoloģija būs izmantojama arī ražošanā vai katastrofas vietas izpētē.
Lasīt arī:
Aplūko simtiem tūkstošu galaktiku milzīgo “sienu” aiz Piena Ceļa
Komēta NEOWISE ir redzama Krievijā. Kur to redzēt, kur meklēt un kā nofotografēties
Izrādījās, kas lika maiju civilizācijai pamest savas pilsētas