Roman Fedorenko— Universitair hoofddocent bij het NTI Competence Center in de richting “Technologie van robotica-componenten en
Dmitry Devitt— Junior Onderzoeker bij het NTI Competence Center op het gebied van “Technologie van Robotica en Mechatronica Componenten” aan de Innopolis Universiteit.
Iedereen verlaat de garage
Roman Fedorenko: Net toen Google, Apple, Microsoft en andere IT-giganten uit de garage kwamen, begon onze onderzoeksgroep met hetzelfde.Wij hebben hoge verwachtingen van onze garage.Dit is een robotontwikkelings- en testcentrum. En we houden ons vooral bezig met robots en zien drones uitsluitend als robots. Voor velen is dit misschien een ongewoon verhaal. Traditioneel stellen mensen zich een robot voor als een wandelende androïde. Maar er is een gebied van veldrobotica waarin we werken. In wezen zijn dit allemaal robots die bewegen: rijden, zwemmen of vliegen.
Veldrobotica- toegepaste wetenschap betrokken bij de ontwikkelinggeautomatiseerde technische systemen en is de belangrijkste technische basis voor de ontwikkeling van de productie. Er zijn bouw-, industriële, huishoudelijke, medische, luchtvaart- en extreme (militaire, ruimtevaart-, onderwater) robotica.
R.F.: Ons centrum werkt voornamelijk onder auspiciën van het National Technology Initiative (NTI).Onder onze partners bevinden zich 6 academiciinstituten, 18 industriële partners en 7 buitenlandse partners. Wat zijn we aan het doen? Alle robotica, met de mogelijke uitzondering van microrobots. Beginnend met industriële technologieën: van manipulatoren, waaronder moderne collaboratieve robots, tot neurotechnologieën, eindigend uiteraard met kunstmatige intelligentie (dit is over het algemeen een end-to-end-technologie).
R.F.: Het project waar het voor mij allemaal mee begon, zijn autonome luchtschepen.En dit is een niet-standaard pad.Als ze over drones praten, denken ze meestal dat je hoogstwaarschijnlijk bij helikopters betrokken bent. In mijn geval ligt de reden in de zaak. Op de universiteit waar ik studeerde, de Southern Federal University, was er een onderzoeksinstituut voor robotica en controleprocessen. Ik kwam daar en raakte meteen geïnteresseerd in luchtschepen. Hoe het allemaal is gebeurd, is nu moeilijk te begrijpen. Maar ik ging van een klein luchtschip, waaraan ik op het studentenkantoor werkte, naar een volwaardig apparaat van 70 meter voor de Chinese ruimtevaartorganisatie. Het studentenproject vloog binnenshuis en het was een aparte uitdaging om zonder GPS te opereren. En het Chinese luchtschip had al een controle-, navigatie- en telecommunicatiesysteem nodig.
Dmitry Devitt: We werken aan controlesystemen en systemen om obstakels te vermijden.Eigenlijk is dit wat ze nu doenRussische en mondiale wetenschappelijke scholen. In het bijzonder creëerden we systemen voor de bediening van drones bedoeld om te filmen. Dit is eigenlijk ons eerste onafhankelijke werk. En dit ding is al in verschillende films gebruikt - "Godzilla", "Mulan" en anderen. Zodat regisseurs zich geen zorgen hoeven te maken over het kadreren van de foto, gebeurt alles met behulp van een drone in de automatische modus.
Van Chinese lantaarns tot drones
R.F.: De eerste vliegtuigen waren Chinese lantaarns.Verder kunnen we een voorbeeld geven van een heteluchtballon:ballon. Maar het bekendste van de eerste apparaten was het vliegtuig van de gebroeders Wright met een motor. Ze maakten hun eerste vliegtuig als zweefvliegtuig, maar in 1903 werd er geen automatische, maar gecontroleerde vlucht geregistreerd. Maar in feite is het verhaal controversieel, omdat er in 1901 al luchtschepen vlogen. Aan het begin van de vorige eeuw concurreerden vliegtuigen en luchtschepen hevig. Luchtschepen maakten transatlantische vluchten. Ze waren enorm, comfortabel, mooi, bijna zoals vliegtuigen van nu. Maar uiteindelijk wonnen de vliegtuigen, zou je kunnen zeggen. Hoewel luchtschepen blijven en nog steeds hun plek vinden.
R.F.: Er zijn drie principes voor het creëren van lift.Er zijn luchtschepen - en dit is het aerostatische principe.Net als een ballon stijgt hij, dankzij de kracht van Archimedes, op en blijft in de lucht. Er is een aerodynamische methode - met een vaste vleugel of een roterende rotor. Dit omvat helikopters en bekende helikopters. Natuurlijk kan straalaandrijving als een ander type worden geclassificeerd - er zijn ook straalvliegtuigen, maar in de eerste plaats zijn dit raketten.
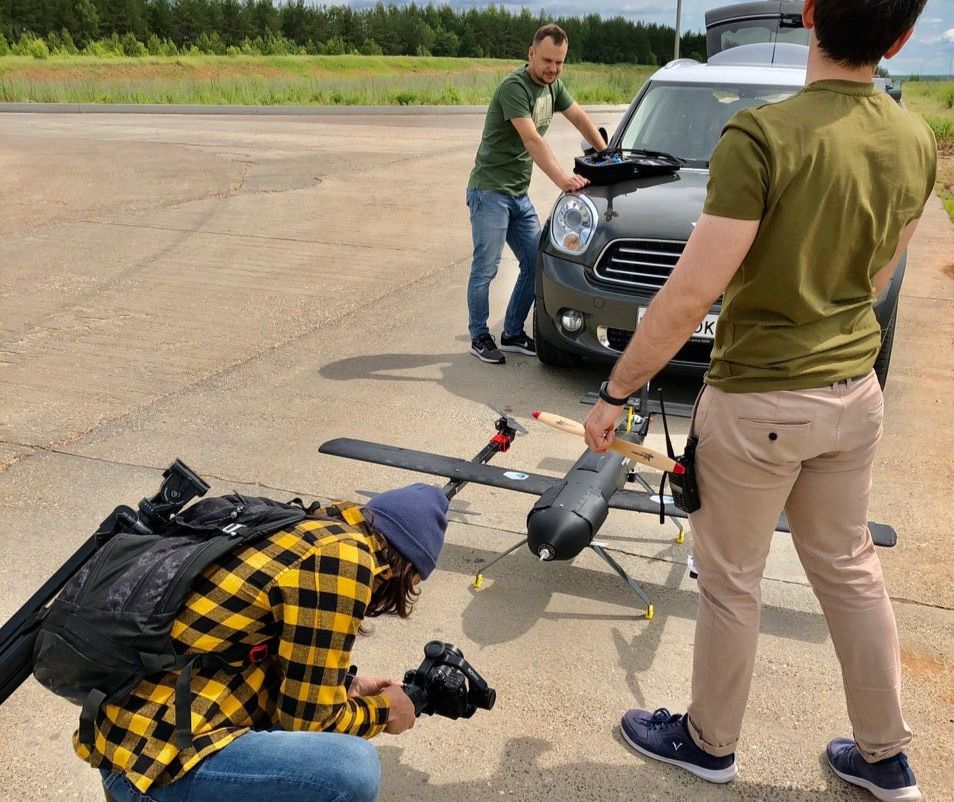
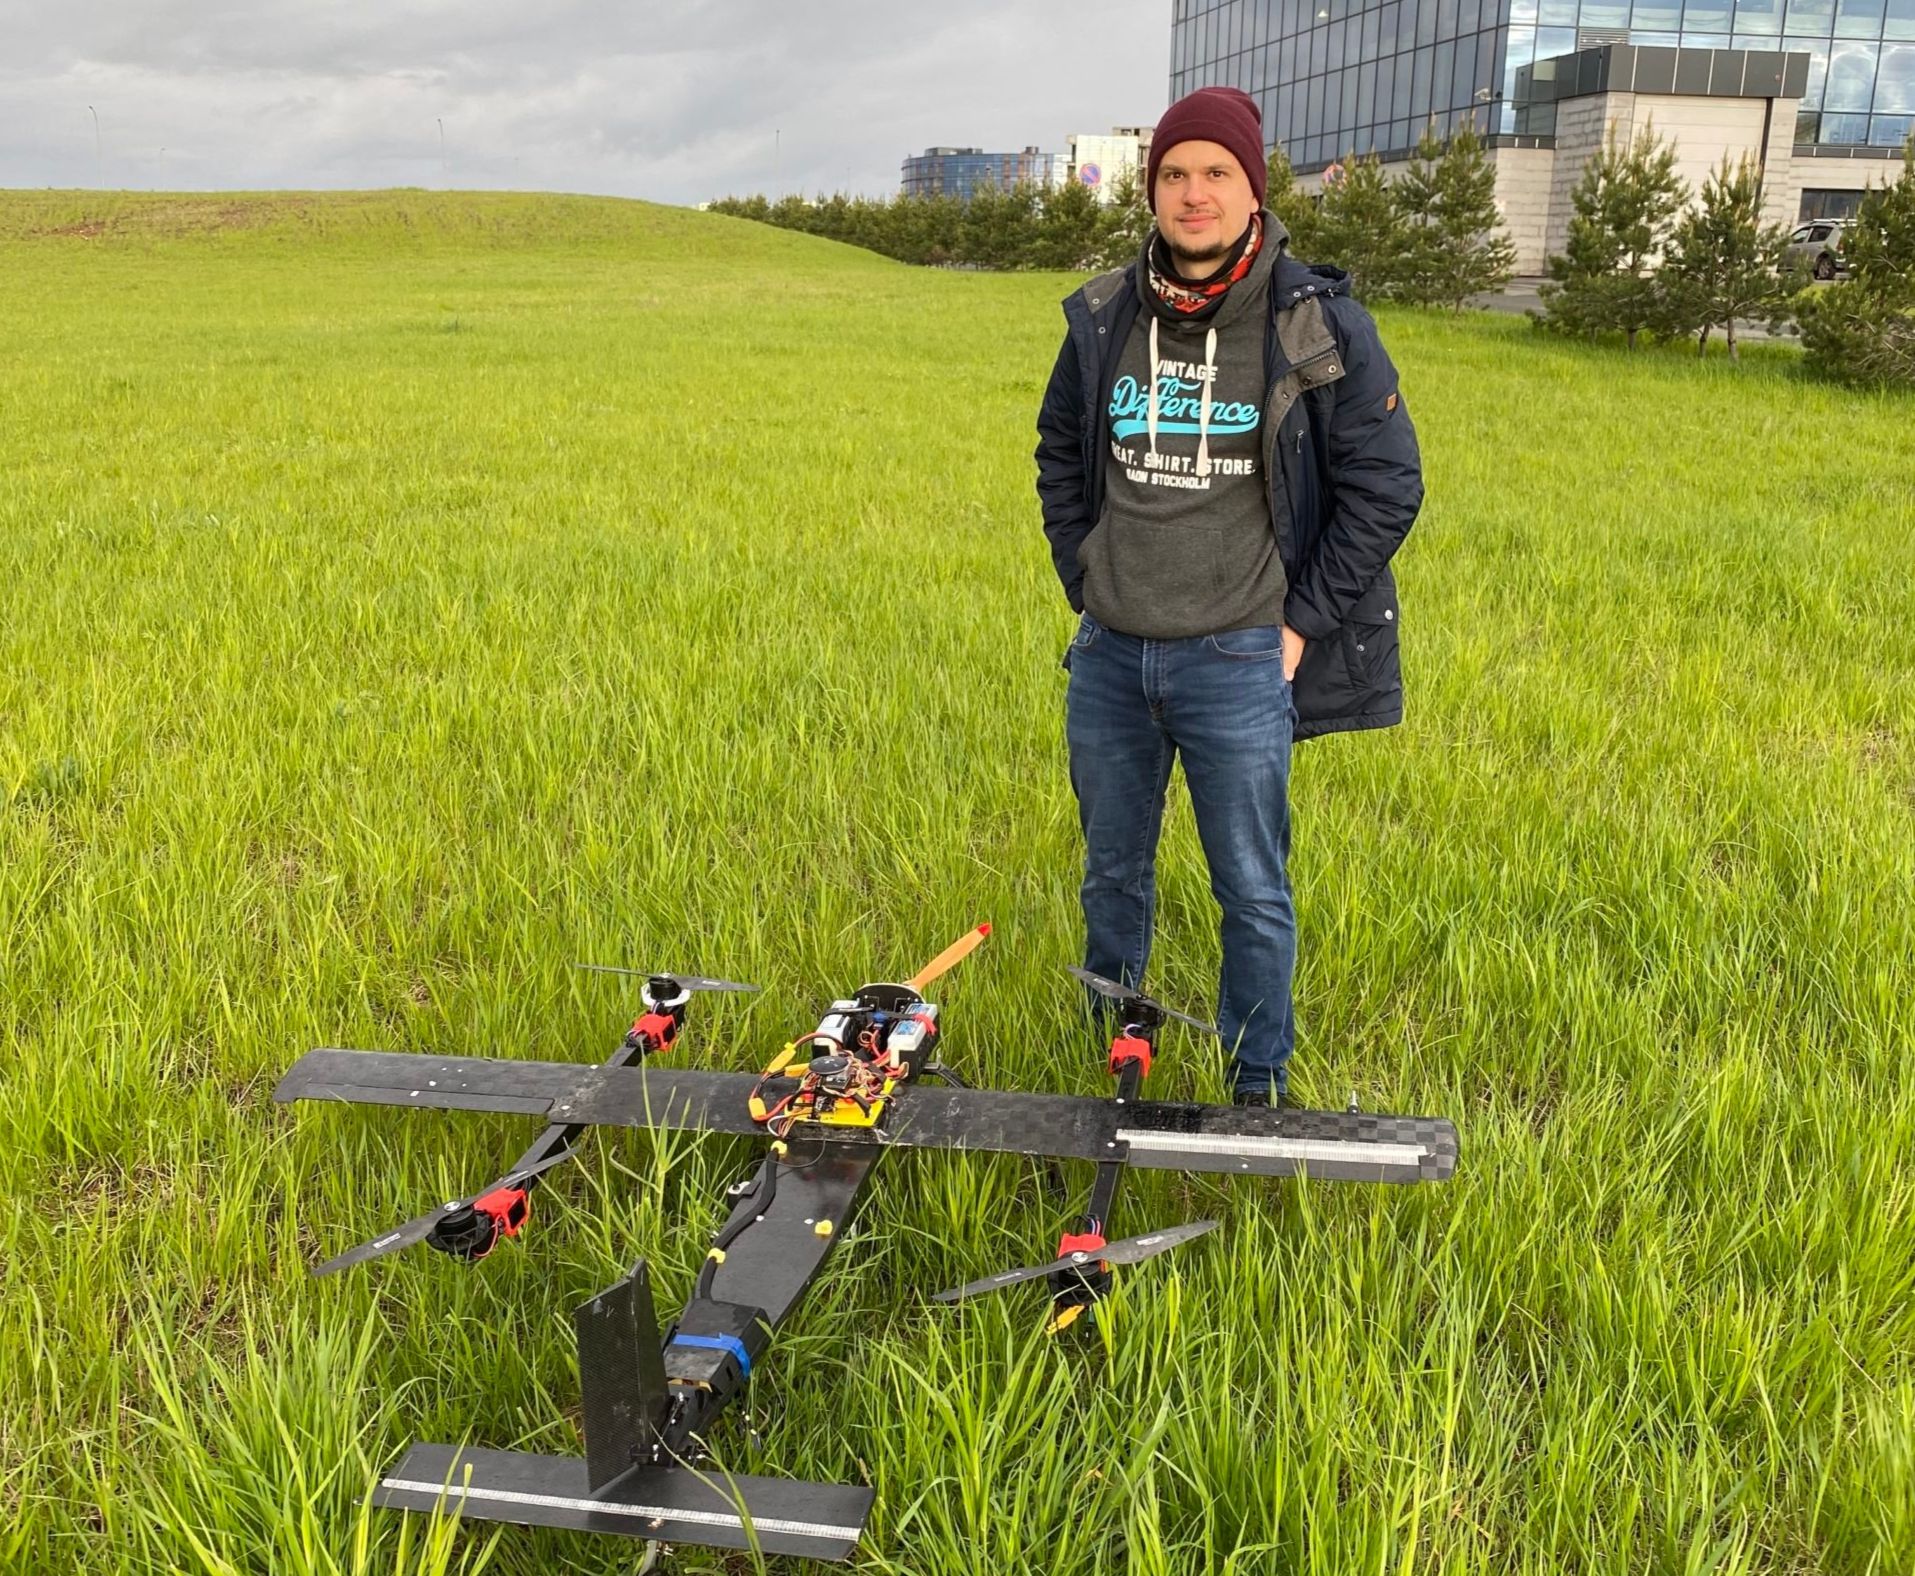
R.F.: We werken met een hybride van twee van de vermelde lifttechnologieën - een tiltrotor.Dit is een apparaat dat de mogelijkheid heeftverticale start en landing, evenals vleugelaandrijving. Als we het hebben over het gebruik van onbemande luchtvaartuigen (UAV's), zijn hobbyfotografie en video-opnamen het populairst. Bovendien hebben we het over een volledig competitieve en volwassen markt. De volgende toepassing is militair en financieel. Als we het hebben over militaire toepassingen, is Rusland vandaag de dag verantwoordelijk voor 15% van de mondiale praktijk van het gebruik van luchtrobotica. Een ander segment waarin drones worden ingezet is monitoring. Tegenwoordig ontwikkelen oplossingen voor bezorging en last-mile-taken zich actief. Ook precisielandbouw, industriële toepassingen en telecommunicatie zijn in opkomst. Een van de gevallen is Google Ballon: ballonnen die het internet verspreiden. De toonaangevende fabrikant van drones is het Chinese bedrijf DJI, met meer dan miljoenen vlieguren en al meer dan 70% van de gehele wereldmarkt.
R.F.: Een van de taken van precisielandbouw is gewasmonitoring.Daarnaast analyse van de vegetatieve index enprobleemgebieden identificeren. Je kunt natuurlijk het hele veld besproeien met een tractor, het is goedkoper per oppervlakte-eenheid, maar niet erg effectief. De taak is om probleemgebieden, uitbraken van bepaalde plagen, enz. te vinden met behulp van drones die zijn uitgerust met gespecialiseerde infraroodcamera's. Een andere toepassingsmogelijkheid is irrigatie en spuiten. De jongens uit Kazan hebben een cool project BRAERON gemaakt: een landbouwdrone van Russische makelij. Dit is zo'n enorm apparaat, het heeft twee propellers die worden aangedreven door een verbrandingsmotor. Ze creëren de belangrijkste hefkracht. En er is een helikoptercircuit dat een koppel creëert met behulp van de stuurkracht om de beweging te controleren.
R.F.: Een andere mogelijkheid om UAV's voor een hobby te gebruiken, is droneracen. Drone Racing League (DRL) is de populairste organisatie die deze competities organiseert. Er zijn ook virtuele races op basis van simulatoren.
"Loop, om zo te zeggen, een hondje!"
D.D.: Er zijn in totaal acht fasen in de ontwikkeling van drones.Over het algemeen zijn een quadrocopter, een onbemand vliegtuig en een onbemand voertuig allemaal robots, ze hebben vergelijkbare structuren en overal moeten besturingsalgoritmen worden toegepast. Tegelijkertijd is de sensoriek niet altijd vergelijkbaar.
R.F.: De motoren in drones zijn meestal borstelloos.Ze hebben een aparte besturingseenheidis een structuur met meerdere niveaus. De motor heeft een ESC - elektronische snelheidsregelaar. We stellen de gewenste stuwkracht in, en hij bedenkt hoe hij de motor moet besturen, hoe hij de wikkeling moet veranderen, enzovoort. De volgende link is de automatische piloot, een complex ding met een controller en veel sensoren: GPS, traagheidsnavigatiesysteem, barometer en andere. De motion control-logica draait in de stuurautomaat. Er zijn ook functionele afzonderlijke blokken: een controllerblok, bewegingsplanning, eenvoudige point-to-point-beweging en een blok voor het combineren van gegevens van verschillende sensoren. Onze GPS-gegevens komen bijvoorbeeld op een lage frequentie aan; inertiële systeemgegevens komen op een hogere frequentie aan, maar hebben een accumulerende fout. Er zijn algoritmen waarmee we dit allemaal kunnen combineren en ons goede gegevens kunnen opleveren.
R.F.: De automatische piloot in een drone is een fundamentele zaak.Voor een verdere en intelligentere besturing wordt gebruik gemaakt van een boordcomputer, camera's, sensoren en andere extra apparaten.
RF: Ontwikkeling van drones begint met conceptuele berekeningen.Het uiterlijk van het apparaat en het systeem ervan worden ontworpencontroles: welke stuwkracht nodig is, wat de aerodynamica zal zijn, enzovoort. Vervolgens wordt wiskundige modellering uitgevoerd. In wezen is dit werk zonder hardware. De volgende fase is de ontwikkeling van een controlesysteem, namelijk algoritmen. Voor simulatie worden verschillende benaderingen en pakketten gebruikt, bijvoorbeeld MATLAB of kant-en-klare simulatoren - Gazebo, Microsoft FS. Innopolis University heeft een eigen simulator: Innopolis Simulator. Het heeft niet alleen een visuele demonstratie, maar ook een simulatie van alle sensoren, wat betekent dat het dezelfde gegevens levert als GPS-sensoren, perceptiesensoren, camera's en lidars. Hierdoor kunt u zeer intelligente besturingstechnologieën op meerdere niveaus ontwikkelen. Als we alles in de simulator hebben gedebugd (en daar werkt het meestal goed), kunnen we verder gaan met het meest interessante deel: testen, het maken van een testmonster en vliegproeven. Als onderdeel van onze samenwerking met het Kazan Aviation Institute worden er productiefaciliteiten gebouwd voor de productie van UAV's, waar koolstofvezel-drone-productietechnologieën zullen worden gebruikt. Als we het over additieve technologie hebben, kunnen we dit in Innopolis goed doen.

D.D.:Allereerst testen we het besturingssysteem,zodat deze zo stabiel mogelijk is. Laten we zeggen dat je moet controleren hoe een quadcopter de wind weerstaat. Dit kan worden nagebootst - Roman probeert bijvoorbeeld aan hem te trekken en hem uit elkaar te scheuren, wat in wezen als een externe verstoring fungeert. Maar dit zijn niet bepaald vliegtests, dit zijn zogenaamde gimbal-tests. We kijken hoe het apparaat zichzelf stabiliseert. We voeren ook gekke experimenten uit: in een vliegende helikopter zetten we de hoofdmotor aan, een vliegtuigmotor, en kijken hoe deze zich gedraagt. Dat wil zeggen, behoudt het zijn oriëntatie zo correct als zou moeten in de helikoptermodus. Als we er in ons hart al zeker van zijn dat dit ding niet zal vallen, kunnen we het lanceren. De hond uitlaten, om zo te zeggen!
R.F.: Het grootste probleem bij het ontwikkelen van vliegtuigen die geen luchtschepen zijn, is dat de kleinste fout tot een crash kan leiden.Het is gemakkelijker met een luchtschip: je kunt er verbinding mee maken en zelfs iets opnieuw opstarten. Maar met een vliegtuig en een helikopter, de kleinste fout, onnauwkeurigheid in de instellingen, en dat is alles.
De belangrijkste trends in de ontwikkeling van drones
R.F.: De belangrijkste trend in de robotica waarbij we betrokken zijn, is het vergroten van de autonomie.Vroeger was een drone een eenvoudige drager van nuttig materiaalbelasting, dat wil zeggen nogal bot en bewegend van punt naar punt. Het is ook niet gemakkelijk. Ik vloog van punt naar punt, maar wist niets van obstakels, werken in stedelijke omgevingen en sensoren. En als er sensoren op zaten, registreerden ze eenvoudig gegevens en verzamelden ze foto's. Nu is er een trend gaande van de ladingdrager naar een slimmere robot. Dat wil zeggen: het neemt niet alleen gegevens op, maar analyseert deze onmiddellijk en gebruikt deze voor eigen beheer. Een drone bouwt bijvoorbeeld niet de hele kaart, maar vindt er enkele gebieden op, analyseert deze onmiddellijk en verkent interessante gebieden verder. Het is duidelijk dat hiervoor software en algoritmen nodig zijn.
R.F.: De belangrijkste trend op het gebied van drone-ontwerp is energie-efficiëntie.Wij gebruiken de beste batterijen, maar hoeIn de regel kan een quadcopter niet langer dan een uur vliegen (zelfs de beste). Er zijn dan ook verschillende mogelijkheden hoe hiermee om te gaan voor het eindgebruik. En ze vallen meestal in twee componenten. Dit zijn ofwel een soort automatische drone-onderhoudsstations waarmee je de autonome werking ervan kunt uitbreiden door batterijen te vervangen of automatisch op te laden bij het landingsstation. En een andere richting zijn hybride structuren. Dat wil zeggen, efficiëntere apparaten die verschillende bewegingsprincipes gebruiken voor hun modi. Bovendien hebben drones met de huidige ontwikkeling van sensortechnologie de mogelijkheid om verschillende coole sensoren te gebruiken die voorheen veel wogen en duur waren. Dit zijn lidars, multispectrale camera's en andere coole camera's.
DD: Nu is de wereld actief bezig met het vermijden van obstakels.Meestal is dit werk in gebouwen, complex enluidruchtige plaatsen. Dit is vooral nodig voor het analyseren van verwoeste gebouwen. Zürich en toonaangevende laboratoria in de VS, MIT en Skoltech werken nu actief aan dergelijke systemen die in noodsituaties kunnen werken. We doen dit ook - we inspecteerden onszelf, probeerden door de kelder te vliegen. En er zijn hier veel taken: navigatie zonder GPS, alleen sensoren gebruiken voor beweging en planning zelf, dat wil zeggen hoe we moeten bewegen om maximale informatie over een bepaald gebied te krijgen. Tegenwoordig concurreren ongeveer 20 laboratoria met elkaar op het gebied van kwaliteit en snelheid, omdat het niet alleen belangrijk is om een vlucht te maken, maar ook om dit in minder tijd te doen. Dit is een van de uitdagingen op het gebied van sensoren, verwerking en algoritmen. De meest actieve ontwikkelaar is nu ETH Zürich. Ze hebben hun eigen camera ontwikkeld, sterker nog, dit is een compleet nieuw type camera, qua structuur vergelijkbaar met de fysiologie van het menselijk oog en kan geen frames per seconde produceren, maar het verschil tussen frames. Hierdoor krijgen we een frequentie van miljoenen frames per seconde. Dat zijn miljoenen veranderingen. Als we hardware aan boord hebben waarmee we dit kunnen verwerken, dan kunnen we razendsnel de regie accepteren en uit handen geven.
D.D.:Het systeem ontwikkelt zich zeer actief.inspecties, zelfs DARPA lanceerde de SupT Challenge. Teams proberen de tunnels te inspecteren met verschillende soorten robots. Het moet duidelijk zijn dat de tunnel slechts een vreselijke elektromagnetische achtergrond is. Natuurlijk kunnen we geen radionavigatie gebruiken. Dit betekent dat het nodig is om technologieën te ontwikkelen voor autonome planning en navigatie. Dit is een zeer interessante taak. Het kan eenvoudig worden toegepast in kolossale gebieden. Afgezaagd - in een vuur. Waarom een mens sturen als je een drone met een radar kunt sturen. Laat hem vliegen, bouw een kaart, laat hem zien waar mensen zijn. Dit gebeurt allemaal in realtime aan boord. Ja, en gewoon een toegepaste applicatie - een drone die tegen het raam vloog en binnenshuis bleef bewegen zonder GPS.
D.D.: De belangrijkste dronefabrikant die momenteel op de markt is, is DJI. Je zou zelfs kunnen zeggen dat DJI alles kan.Het Chinese bedrijf maakt zeer hoogwaardige engedebugd product. Zelfs hun obstakelvermijdingssysteem zorgt ervoor dat de drone stopt en op geen enkel punt met halsbrekende snelheid vliegt. Dat wil zeggen, het belangrijkste is de veiligheid van het apparaat en anderen. De nieuwste geavanceerde ontwikkelingen die ze hebben geïntegreerd, worden al verkocht. Bijvoorbeeld de Skydio 2-drone van MIT. Zo'n apparaat voor $ 1.000 vliegt rond obstakels in het bos. In termen van autonomie is het beter dan de DJI, het heeft rondom zicht en kan analyses uitvoeren en kaarten maken, en botsingen voorkomen. Als de DJI-drone stopt, beweegt deze weg en blijft bewegen. Over het algemeen een cool ding, maar ze worden op pre-order verkocht.
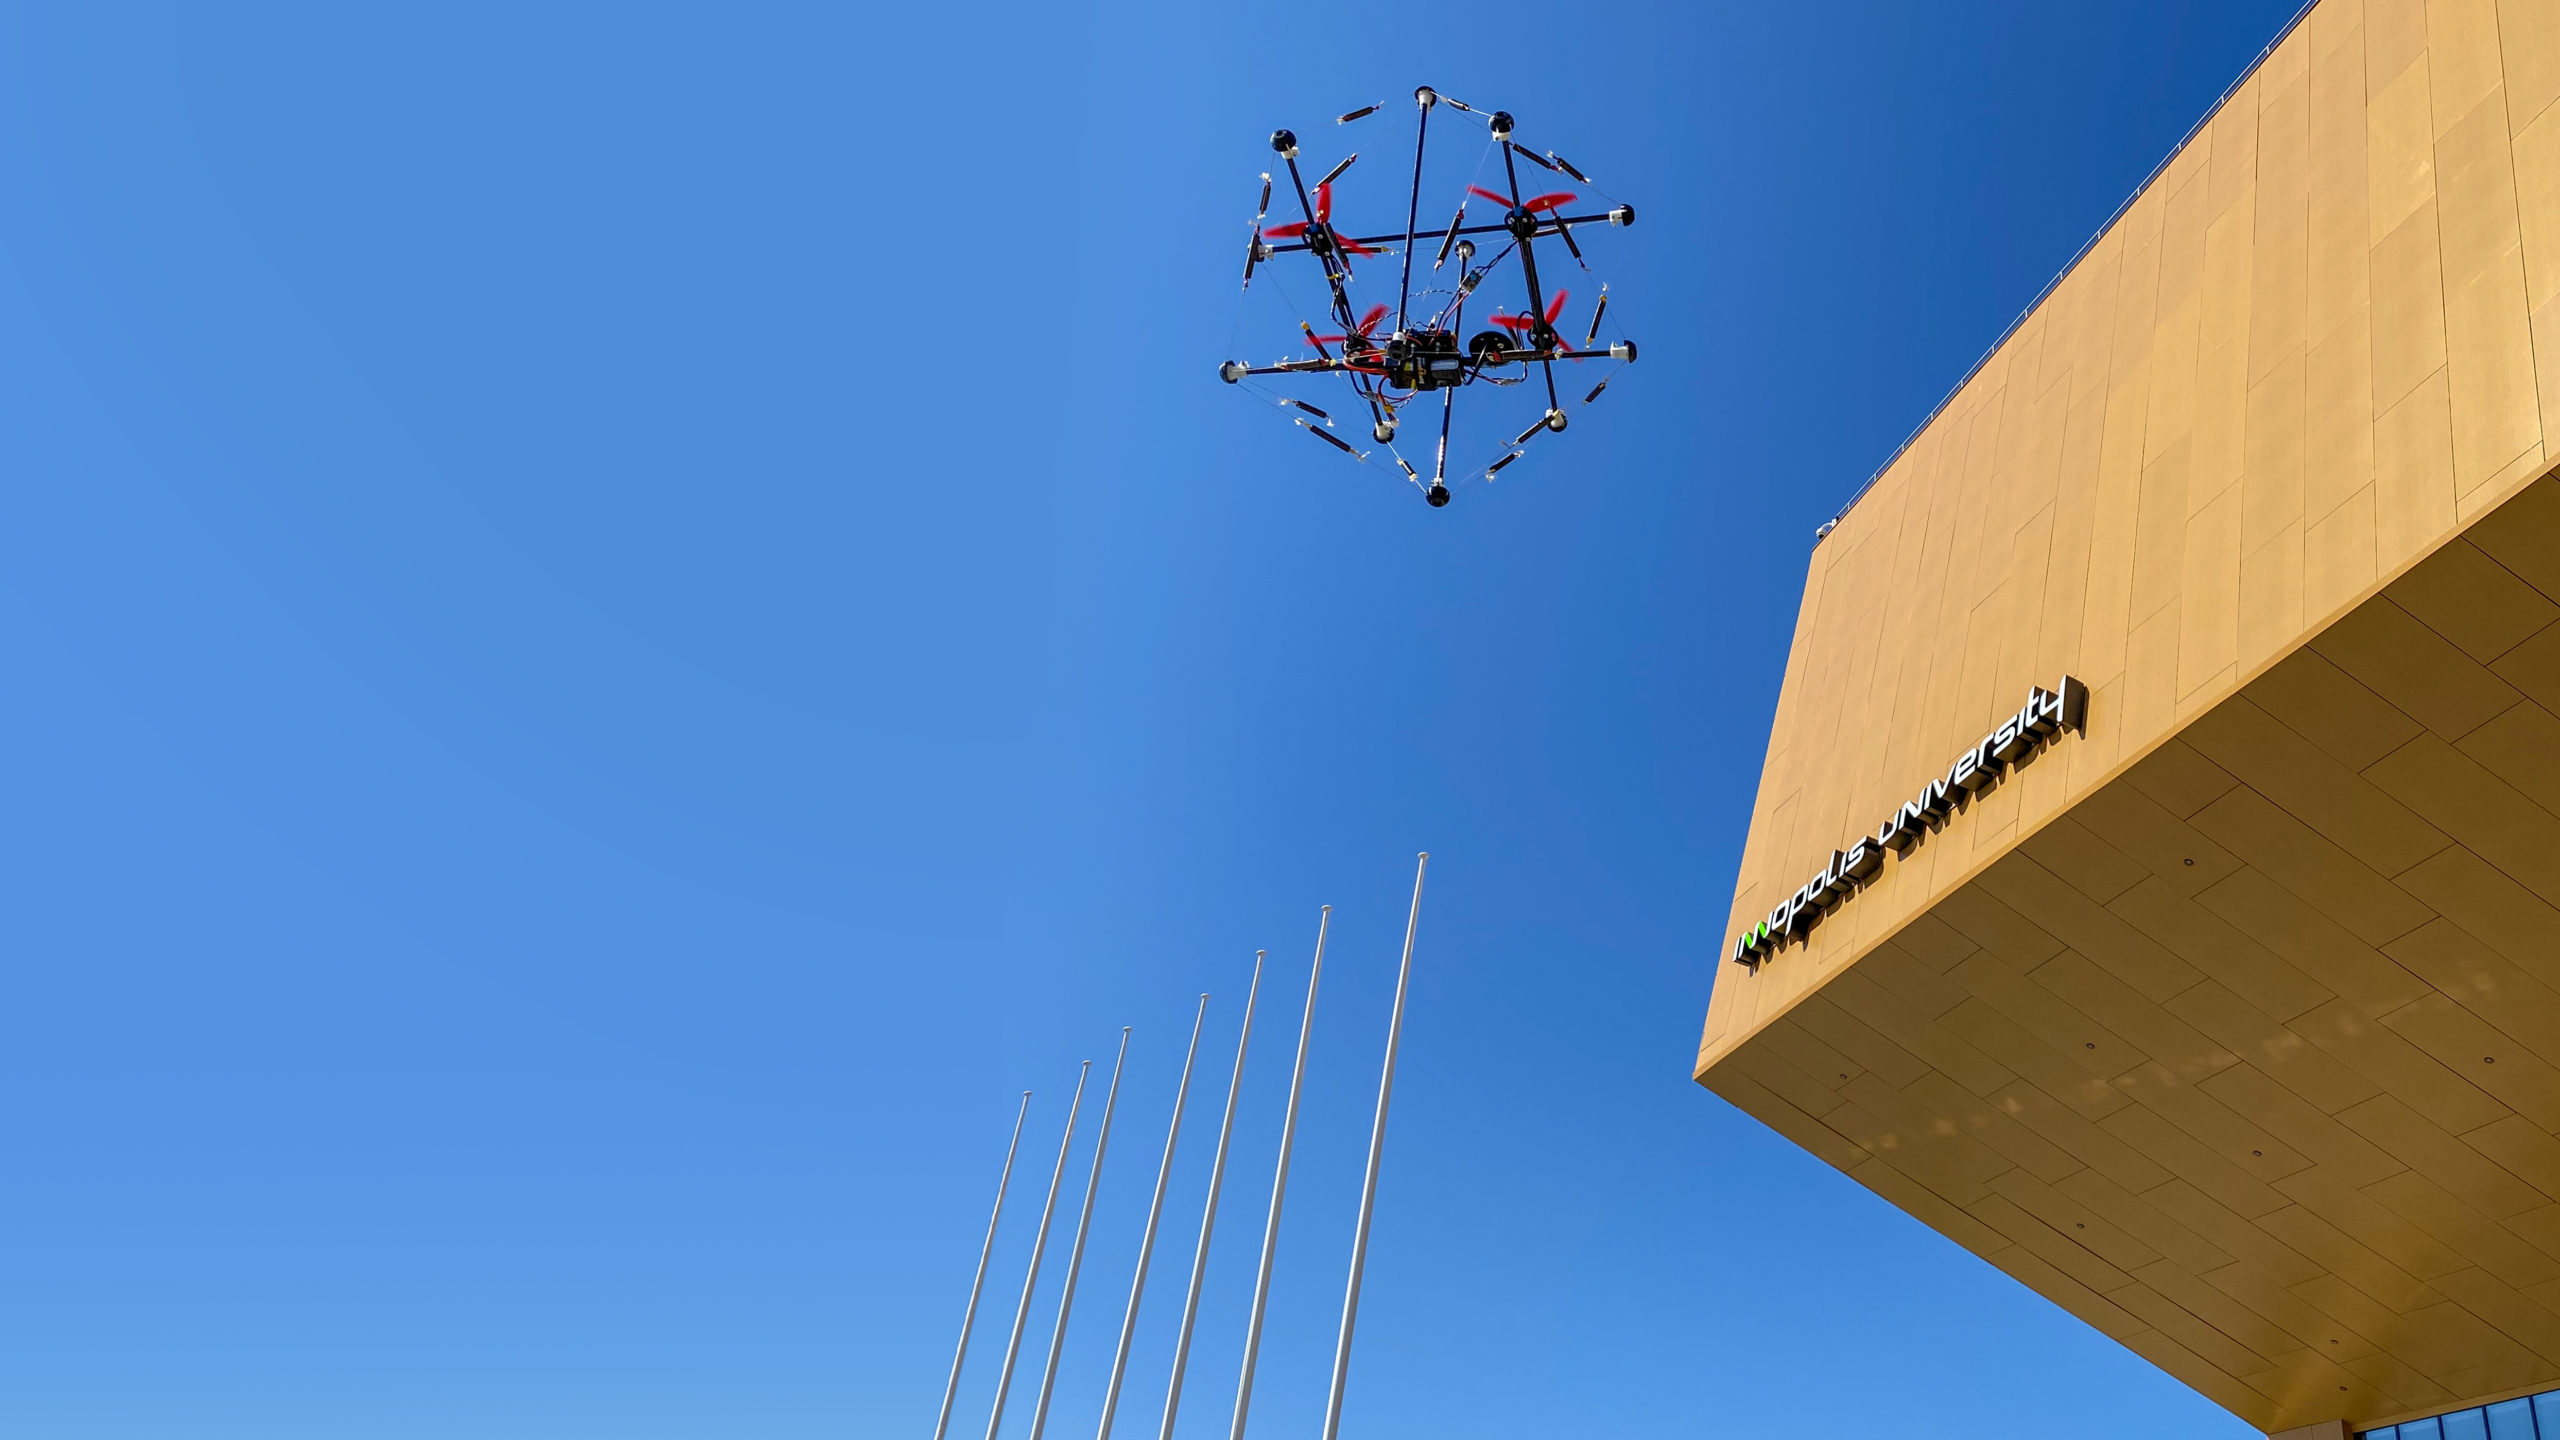
R.F.: Er zijn vanuit ontwerpoogpunt interessante oplossingen, bijvoorbeeld wanneer een drone door een gat moet vliegen, hij kan opvouwen en dit dynamisch doen.We werken momenteel ook aan een interessantontwerp. Hij is zowel opvouwbaar als deels onverwoestbaar. Dit is de zogenaamde tensor-drone. Het principe van tensegrity, dat in de architectuur wordt gehanteerd, wordt hier toegepast. Dit is een drone waarin het frame en de beschermende kooistructuur worden gecombineerd en geïmplementeerd als een tensegrity-structuur, waardoor deze valpartijen kan overleven. We gooiden het vanaf 20 meter, gooiden het tegen de muur. Alleen schoolkinderen op excursie konden het breken.
Tensegrity — принцип построения конструкций из стержней и тросов, в которых стержни работают на сжатие, а тросы — на растяжение. При этом стержни не соприкасаются друг с другом, но висят в пространстве, а их относительное положение фиксируется растянутыми тросами, в результате чего ни один из стержней не работает на изгиб.
D.D.: Een populaire commerciële toepassing is offline inspectie. Для этого используют промышленные дроны DJI с тепловизорами. Они могут подлететь и посмотреть состояние, например, линии электропередач, вышек связи телекоммуникационных, газопровода и всего-всего. Мы решали задачу наведения камеры на провод, что пилоту достаточно сложно сделать в движении. Мы хотим, чтобы дрон сам наводился на камере и сопровождал его при движении. По этой тематике есть классный проект — «Канатоход». Это дрон, который движется по проводам, по канату и перелетает через столбы. Классная штука, причем российская.
Р. Ф.: Если говорить об автономности, то сейчас активно развиваются зарядные станции. Bij Innopolis University hebben we ontwikkeld:een speciaal landingsplatform voor de drone. Het is oorspronkelijk gemaakt voor KamAZ - dit is een onbemande vrachtwagen met een drone die een kaart voor hem kan bouwen en hem kan vertellen waar hij heen moet. Maar het platform heeft ook andere commerciële toepassingen. We kunnen het in de buurt van de steengroeve plaatsen, de ontwikkeling bekijken of op de bouwplaats, en periodiek, volgens het schema, vluchten of onderzoeken uitvoeren en de veranderingen in kaart brengen.
Р. Ф.: Еще один тренд — совмещение посадочной станции с постаматом. Het Russische bedrijf Copter Express, datontwikkelt zich nu actief in de productie van drones, heeft zo'n postamat gemaakt en promoot deze nu samen met drones. Het heeft opslagcellen, kan pakketten uitgeven, enzovoort.
Д. Д.: Лететь полностью автономно с использованием нейронных сетей — одна из перспективных задач в направлении автономности. Het niveau van de technologie heeft het stadium bereikt waarin wewe kunnen tijdens de vlucht beslissingen nemen aan boord van de quadrocopter. En er zijn twee benaderingen. Eén benadering is klassiek, wanneer we een planner, een regulator, afzonderlijke waarnemingsmodules hebben en we een neuraal netwerk hebben. En de andere is de zogenaamde end-to-end met een enkel neuraal netwerk. Het werkt als een zwarte doos. Het heeft ingangen, sensoren en regeluitgangen. En het voldoet aan reeds gestelde criteria.
Zie ook:
Kijk wat de opvolgertelescoop van Hubble in de ruimte kan zien
De geschiedenis van de oorsprong van "vreemde" meteorieten wordt onthuld: ze vielen in de jaren 60 op aarde
Er was een foto van hoe woestijnstof in de Atlantische Oceaan 'stroomt'