Een groep onderzoekers presenteerde een model van ruimtelijke perceptie: 3D Dynamic Scene Graphs. De ontwikkeling maakt het mogelijk
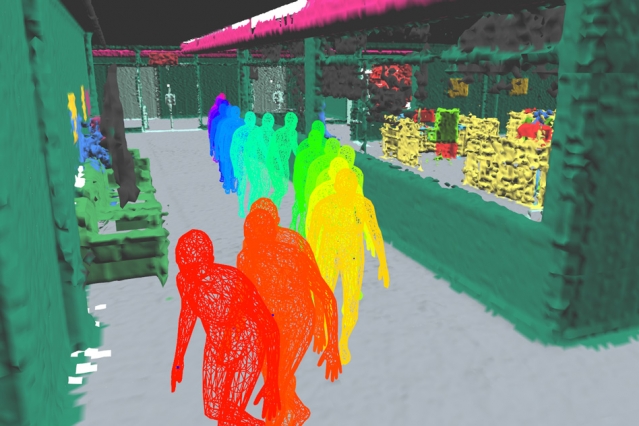
Naast het maken van een gewone kaart, kan de robot met het nieuwe model de locatie van objecten en kamers of de bewegingen van mensen onderweg opvragen.
Volgens een van de universitair hoofddocenten van de afdeling zal het nieuwe model de robot helpen snel beslissingen te nemen en zijn bewegingen te plannen. Dit is vergelijkbaar met hoe wij onze route opbouwen.
Om een model van de omgeving te bouwenomgeving, het model is gebaseerd op het werk met Kimera, Dit is een open source-bibliotheek. Tijdens bedrijf ontvangt Kimera beeldstreams van de camera van de robot, evenals traagheidsmetingen van ingebouwde sensoren, om het traject van de robot of camera te schatten en de scène te reconstrueren als een 3D-mesh. Dit alles gebeurt in realtime.
Het resultaat is een ruwe kaart van de ruimte in de vorm van een driedimensionaal raster, waarin alles een kleurcode heeft als objecten, structuren en mensen.
 Afbeeldingen: MIT
De nieuwe ontwikkeling zal niet alleen nuttig zijn voorgewone alledaagse taken waarbij kennis van coördinaten nodig is, maar de technologie zal ook toepasbaar zijn in de productie of om de plaats te verkennen waar de ramp plaatsvond.
Lees ook:
Kijk naar de enorme "muur" van honderdduizenden sterrenstelsels achter de Melkweg
Komeet NEOWISE is zichtbaar in Rusland. Waar te zien, waar te kijken en hoe een foto te maken
Het bleek dat de Maya-beschaving hun steden verliet