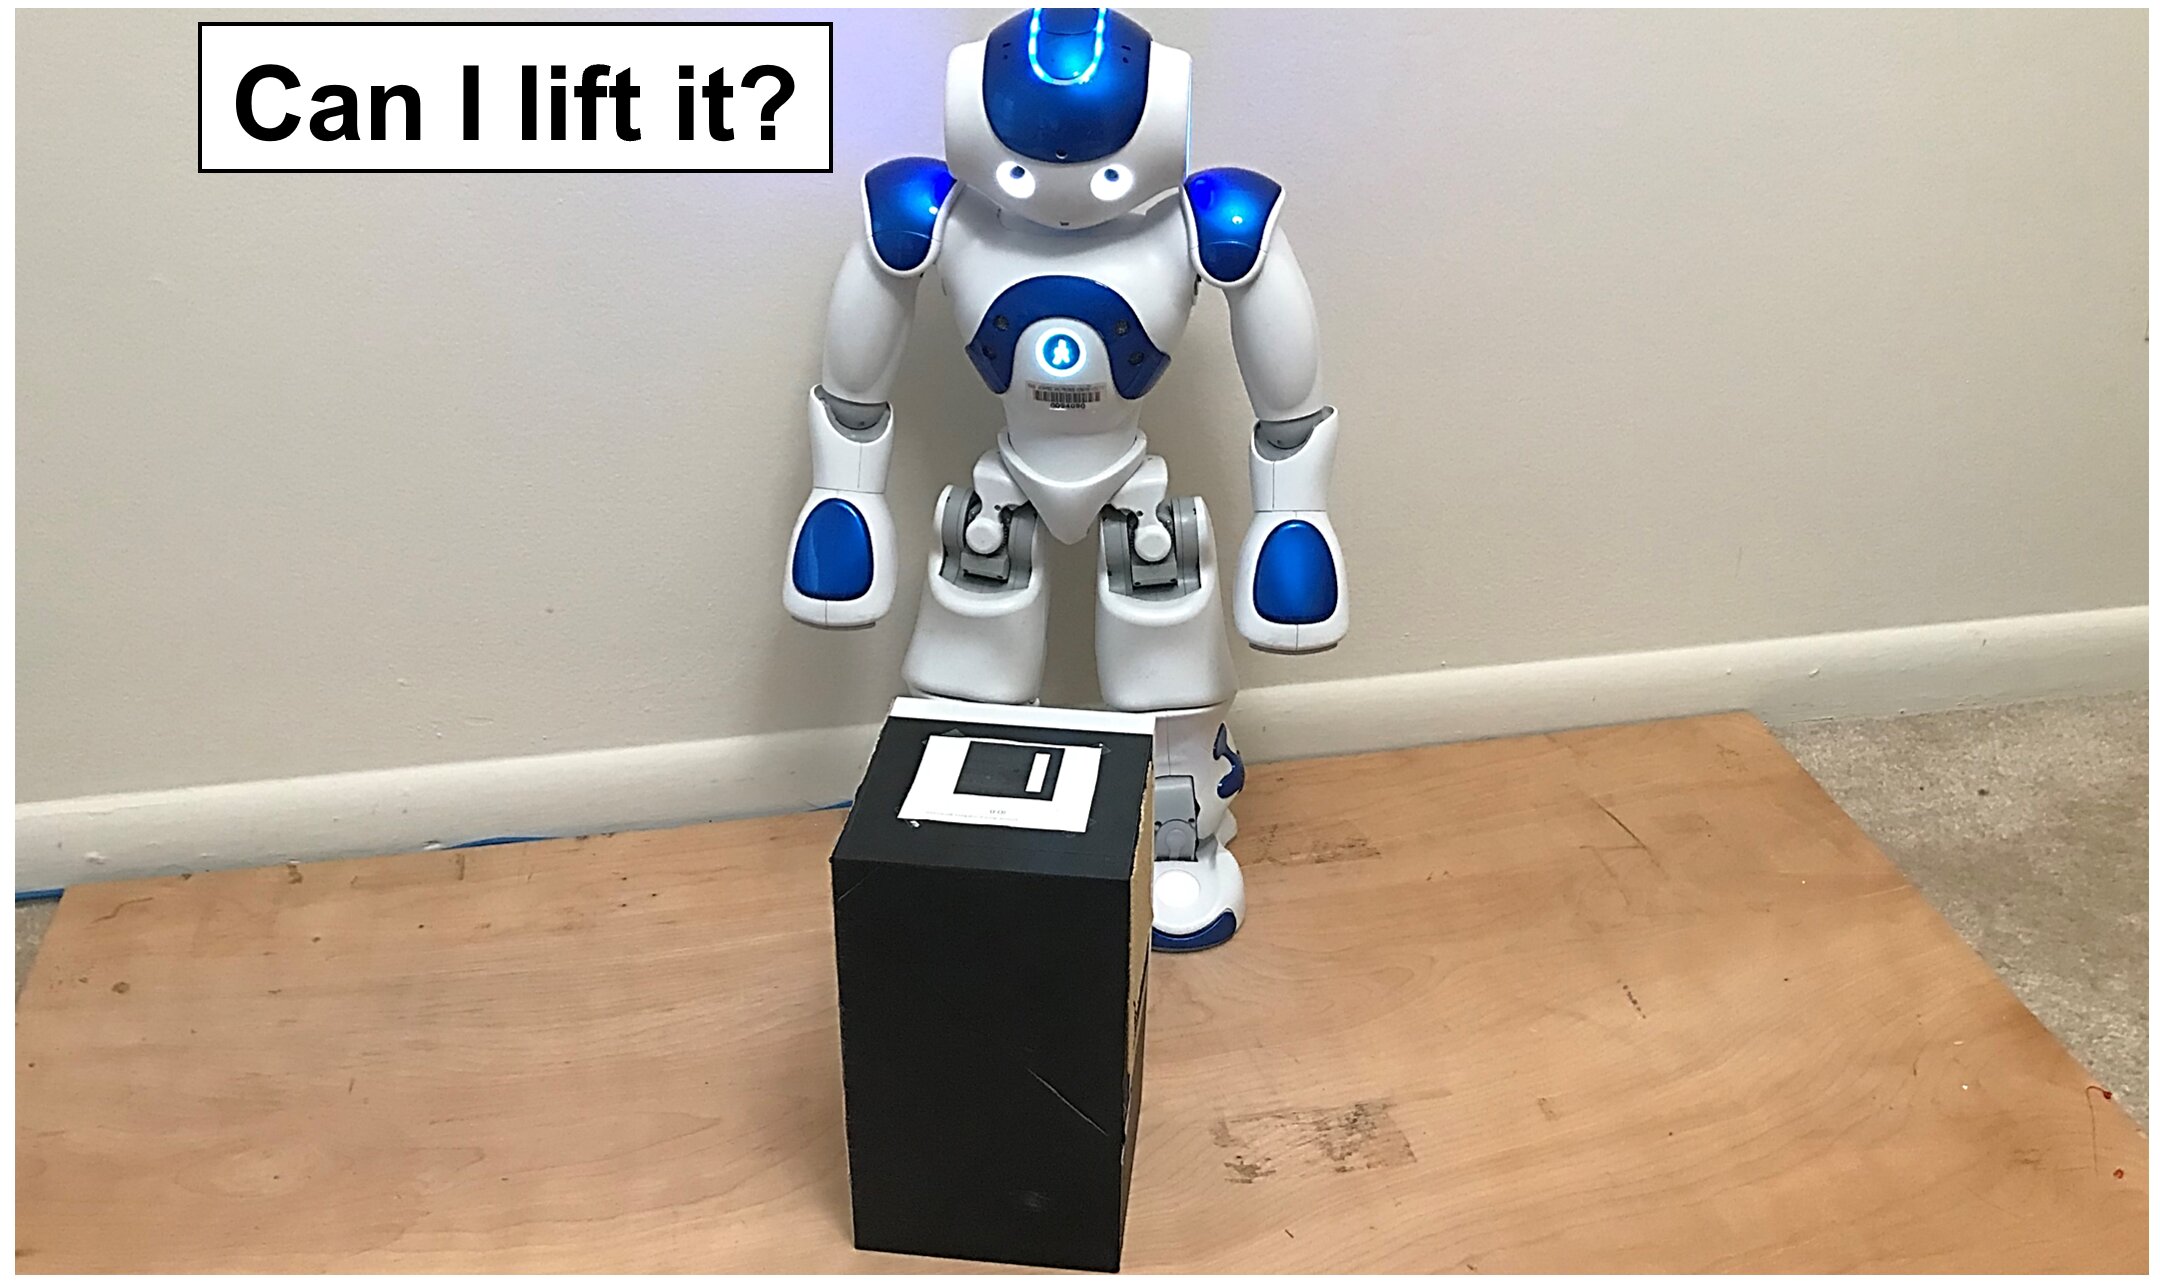
“We waren vooral geïnteresseerd in hoe een mensachtige robot kon redeneren over de mogelijkheid om een doos met onbekende voorwerpen op te tillen.”
Het proces waarmee de robot genereertde banen waarmee het objecten kan optillen, kunnen rekenkundig intensief zijn. In feite hebben mensachtige robots over het algemeen meer vrijheid, en toch moet de beweging die hun lichaam nodig heeft om een object op te tillen, aan verschillende beperkingen voldoen. Dit betekent dat als de doos te zwaar is of het zwaartepunt te ver van de robot verwijderd is, deze deze beweging hoogstwaarschijnlijk niet zal kunnen voltooien.
'Denk aan ons mensen terwijl we het proberenbegrijpen of we een zwaar voorwerp kunnen tillen, zoals een halter, legde Khan uit. - Eerst werken we met de halter om een bepaald gevoel van het object te krijgen. Vervolgens weten we op basis van onze eerdere ervaring of het te zwaar is om te tillen of niet. Evenzo begint onze methode met het construeren van een trajecttabel die de verschillende toegestane hefbewegingen voor de robot opslaat, die overeenkomt met het fysieke bereik van de doos door middel van simulatie. De robot beschouwt deze tabel dan als informatie uit zijn eerdere ervaring. "
 Krediet: National University of Singapore en Johns Hopkins University
Een techniek ontwikkeld door Khan in samenwerking metdoor zijn collega Ruisin Li en zijn supervisor Gregory S. Chirikjian (professor en hoofd van de afdeling werktuigbouwkunde bij NUS), laat de robot na een korte interactie een idee krijgen van de traagheidsparameters van de box. De robot gaat vervolgens terug naar de trajecttabel die met deze methode is gemaakt en controleert of deze een liftbeweging bevat waarmee hij de doos met deze berekende parameters kan optillen.
Als er zo'n beweging of traject bestaat, danhet optillen van de kist wordt mogelijk geacht en de robot kan de taak direct uitvoeren. Zo niet, dan beschouwt de robot de taak als buiten zijn mogelijkheden.
“Onze methode kan aanzienlijk verbeterenwerkefficiëntie bij het uitvoeren van praktische pick-and-place-taken, vooral als ze worden herhaald, concludeert Khan. "In ons toekomstige werk zijn we van plan de aanpak toe te passen op verschillende objecten of hijstaken."
Lees ook
Kijk naar de 3D-kaart van het heelal: het is al 20 jaar samengesteld en het heeft wetenschappers al verrast
Wetenschappers hebben ontdekt waarom kinderen de gevaarlijkste dragers van COVID-19 zijn
Het bleek dat de Maya-beschaving hun steden verliet