DeepMind heeft een model voor kunstmatige intelligentie ontwikkeld, genaamd RoboCat, waarop een aantal taken kan worden uitgevoerd
Wat is bekend
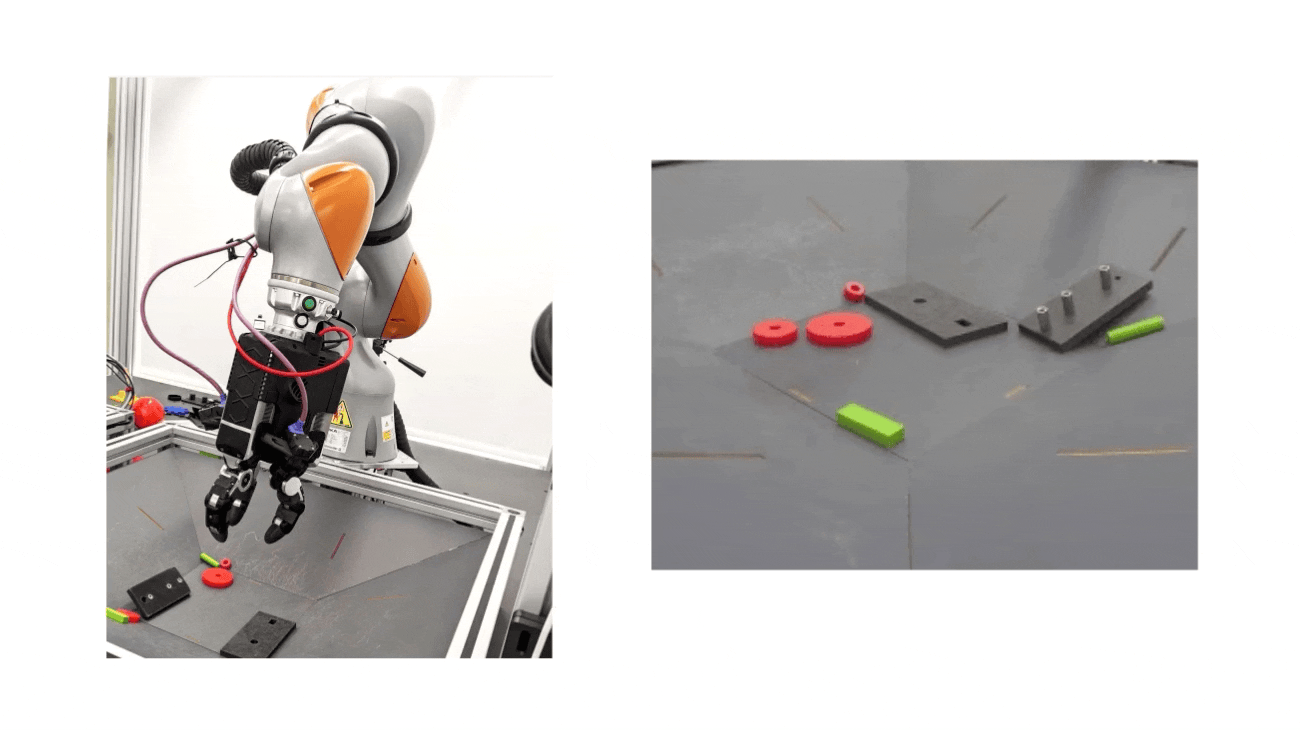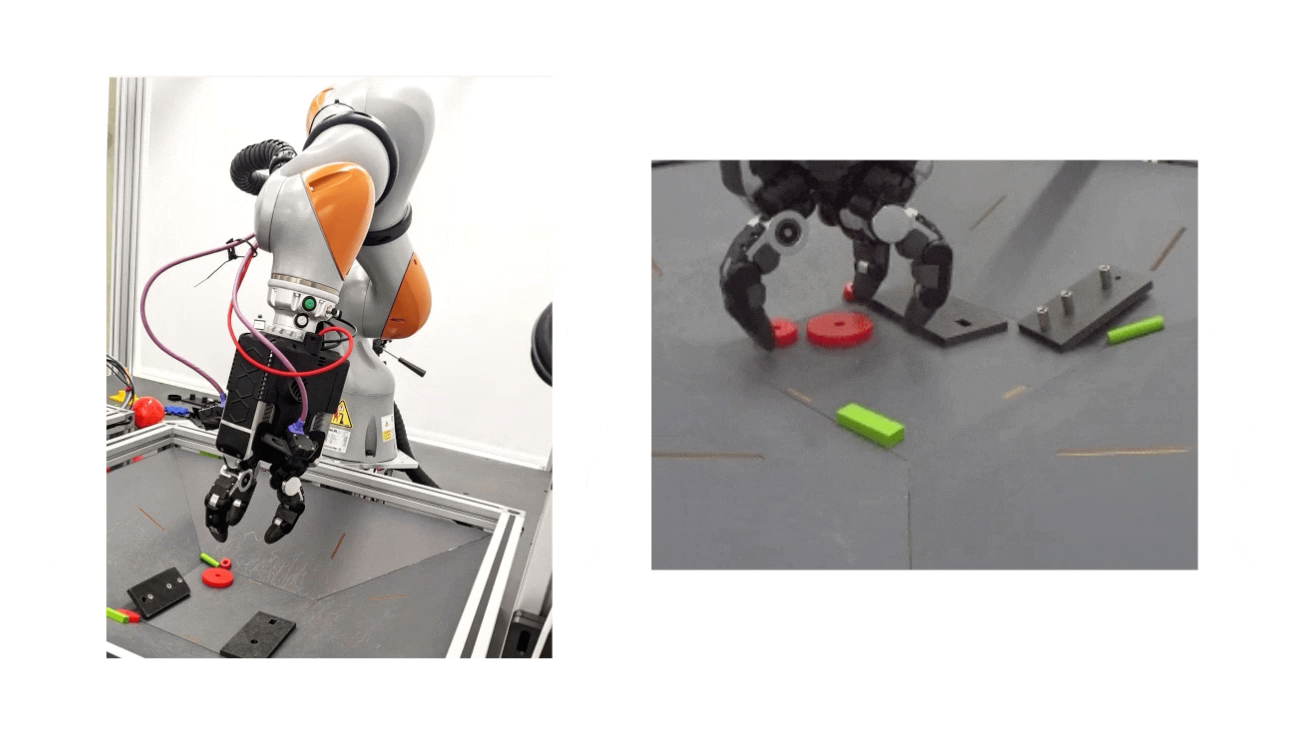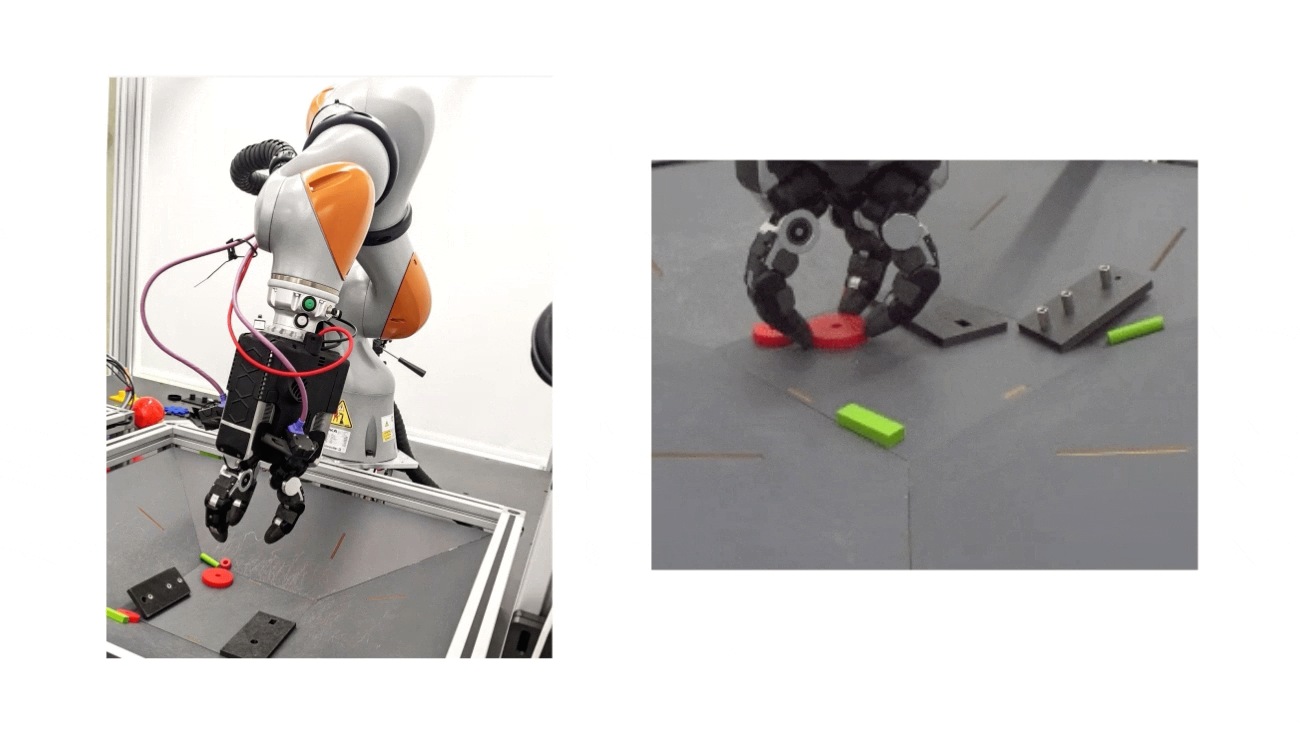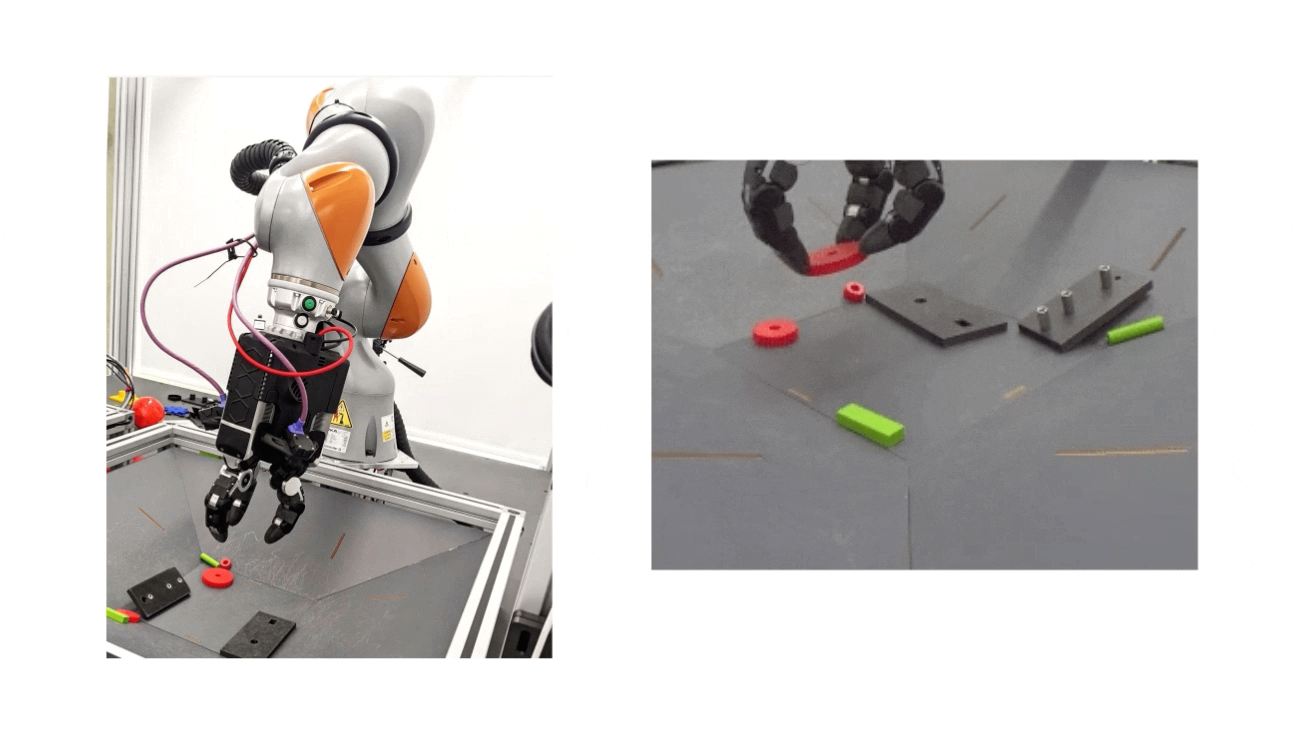
RoboCat is getraind op afbeeldingen en gegevens overacties van robots die zowel in simulatie als in het echte leven zijn geassembleerd. De onderzoekers verzamelden eerst tussen de 100 en 1.000 demonstraties van de taak. Vervolgens trainden ze RoboCat voor een missie, waardoor een gespecialiseerde ‘kant’ ontstond. een model dat de actie gemiddeld 10.000 keer uitvoerde.
Met behulp van nieuwe gegevens en bestaande demonstraties hebben de onderzoekers de dataset voortdurend uitgebreid en het algoritme verbeterd.
</ img>
De definitieve versie van RoboCat werd getraind op 253taken en getest op 141 varianten van deze taken in de simulatie en de echte wereld. DeepMind beweert dat RoboCat, nadat hij in de loop van enkele uren duizend menselijke demo's had bekeken, leerde hoe hij verschillende robotarmen moest besturen.
Tijdens het testen varieerden de succespercentages van taken sterk, van 13% in moeilijke omstandigheden tot 99% in gemakkelijke omstandigheden.
In de toekomst wil het onderzoeksteam het aantal demonstraties terugbrengen tot tien.
</ p>