Op het gebied van robotica zijn onderzoekers voortdurend op zoek naar de snelste, krachtigste, efficiëntste en goedkoopste
Universitair hoofddocent Michael Schafer en professor Heidi Feigenbaum metDe faculteit Werktuigbouwkunde van de Northern Arizona University werkte samen met de afgestudeerde student Diego Higueras-Ruiz. Ze hebben een nieuwe hoogwaardige kunstmatige spiertechnologie ontwikkeld. Het geeft robots meer menselijke beweging vanwege zijn flexibiliteit en aanpassingsvermogen, maar overtreft de menselijke skeletspier op verschillende manieren.
Ingenieurs noemden de nieuwe lineaire actuatoren "kunstmatige cavatappi-spieren" vanwege hun gelijkenis met Italiaanse pasta.
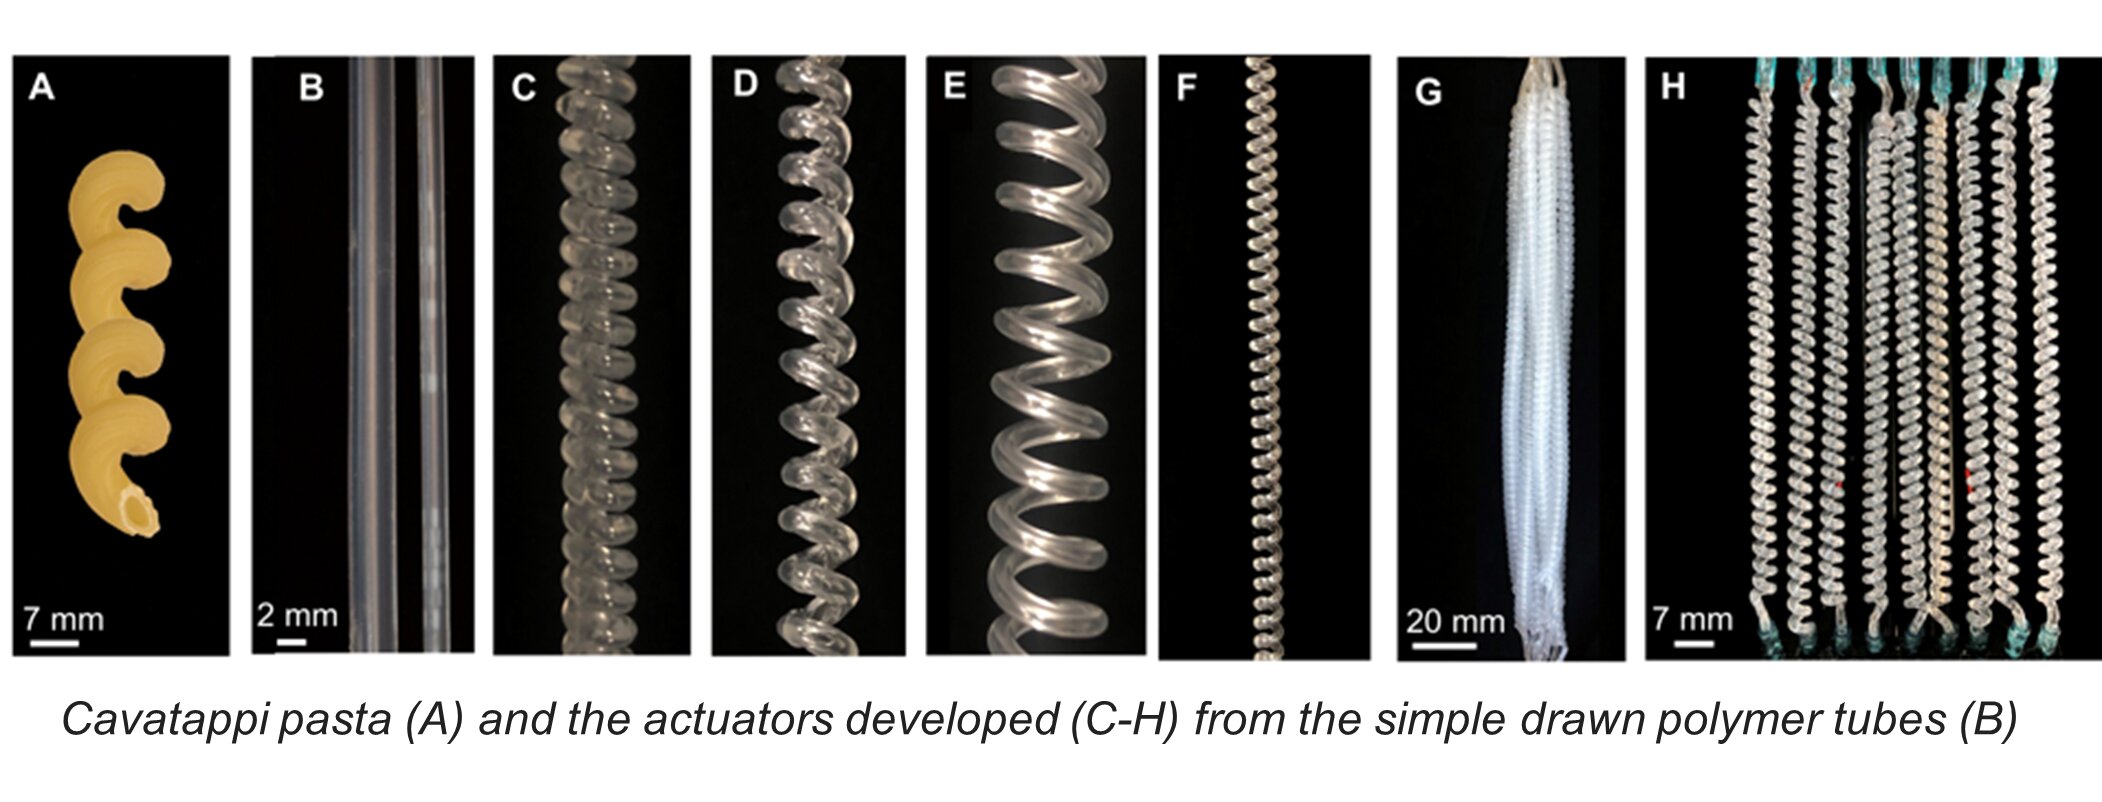 Cavatappi-pasta (A) en actuatoren ontworpen (CH) van eenvoudige uitgerekte polymeerbuizen (B). Krediet: Northern Arizona University.
Dankzij het spiraalvormige ontwerp kunnen de schijven dat welmeer energie opwekken. Dit maakt ze een ideale technologie voor gebruik in bio-engineering en robotica. De specifieke prestatie- en krachtindicatoren van de kunstmatige cavatappi-spieren waren respectievelijk tien en vijf keer hoger dan die van menselijke skeletspieren. Naarmate de technologie vordert, verwachten wetenschappers hogere prestatieniveaus.
Cavatappi kunstmatige spieren zijn gebaseerd opgedraaide polymeer aandrijvingen. Ze waren behoorlijk revolutionair toen ze voor het eerst op de markt kwamen vanwege hun kracht, lichtheid en lage kosten. Maar ze waren erg inefficiënt en traag in gebruik omdat ze verwarmd en gekoeld moesten worden. Bovendien bedraagt hun efficiëntie slechts ongeveer 2%. In het geval van cavatappi hebben wetenschappers dit omzeild door vloeistof onder druk te gebruiken om de structuren van stroom te voorzien.
Lees verder
De eerste nauwkeurige kaart van de wereld is gemaakt. Wat is er mis met de rest?
Vindingrijkheidshelikopter stijgt met succes op op Mars
NASA vertelde hoe ze monsters van Mars naar de aarde zullen brengen