Vierpotige robots LEAP, getraind met behulp van kunstmatige intelligentie, zullen langs het oppervlak bewegen
Het doel van LEAP is het Aristarchus-plateau, een gebied op de maan,dat bijzonder rijk is aan geologische kenmerken, maar zeer moeilijk toegankelijk is. De naam van de robot LEAP staat trouwens voor Legged Exploration of the Aristarchus Plateau of ‘onderzoek aan de benen van het Aristarchus Plateau’.
Met behulp van een robot kunnen wetenschappers op onderzoek gaangeologische geschiedenis en evolutie van de maan, het bestuderen van uitwerpselen rond kraters, nieuwe inslaglocaties van asteroïden en ingestorte lavabuizen waar de rotsen onveranderd bleven door «ruimteverwering» en andere processen.
Het LEAP-team werkt eraan om ervoor te zorgen dat de robot dat wel isgeïntegreerd in ESA's European Large Logistics Lander (EL3), die tussen eind jaren twintig en begin jaren dertig verschillende keren op de maan zal landen. LEAP is gebaseerd op de potenrobot ANYmal, ontwikkeld door ETH Zürich en dochteronderneming ANYbotics. Het werd speciaal aangepast aan de maanomgeving.
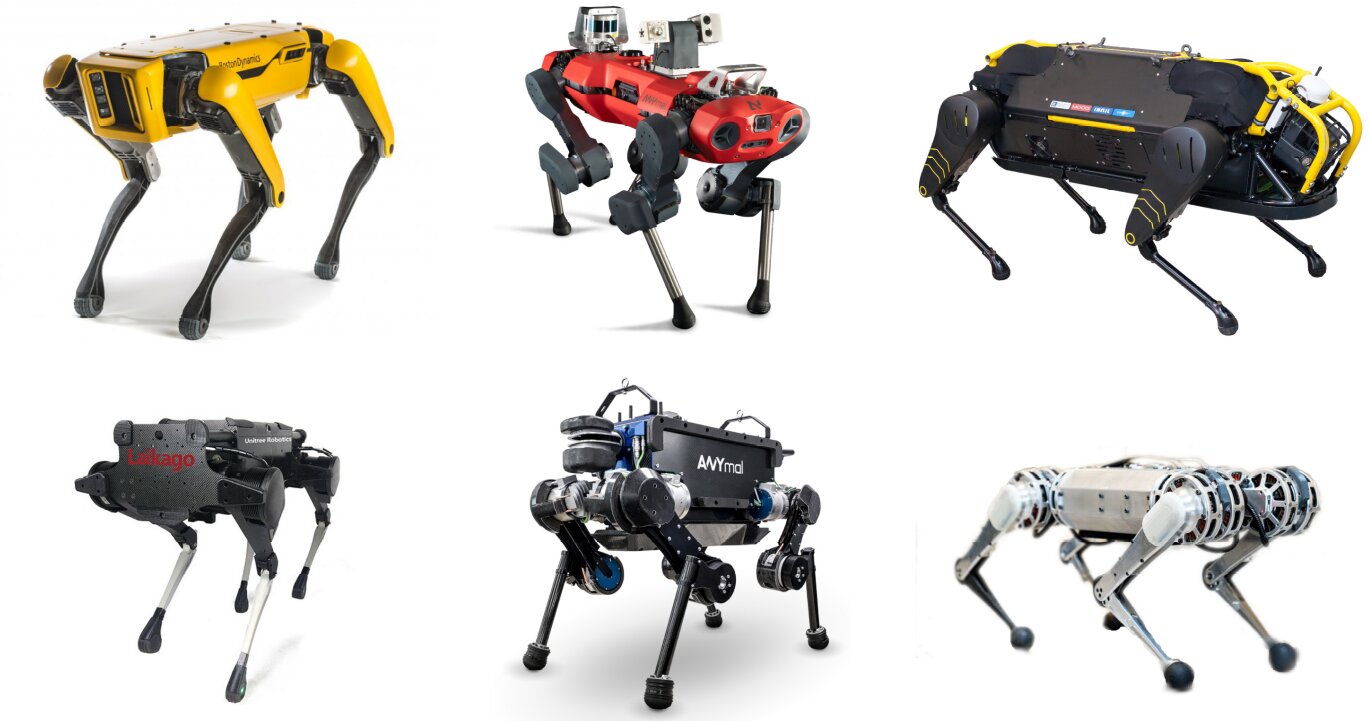 Verschillende versies van de potenrobot ANYmal, ontwikkeld bij ETH Zürich en dochteronderneming ANYbotics. Krediet: ETH Zürich/RSL Robotics Labs
“Traditionele terreinwagens hebben dit mogelijk gemaaktgeweldige ontdekkingen op de maan en Mars, maar ze hebben beperkingen”, legt Bambach uit. “Het verkennen van terrein met losse grond, grote rotsblokken of hellingen van meer dan 15 graden is vooral een uitdaging voor rovers met wielen. De missie van de Spirit Rover werd bijvoorbeeld afgebroken toen deze vast kwam te zitten in het zand."
ANYmal kan in verschillende “stijlen” bewegenstelt hem in staat om in korte tijd lange afstanden af te leggen, steile hellingen te beklimmen, wetenschappelijke instrumenten te gebruiken en zelfs te herstellen in het onwaarschijnlijke geval van een val. De robot kan zijn poten ook gebruiken om kanalen in de grond te graven, rotsblokken of kleinere stenen om te keren voor verdere inspectie, en monsters te nemen.
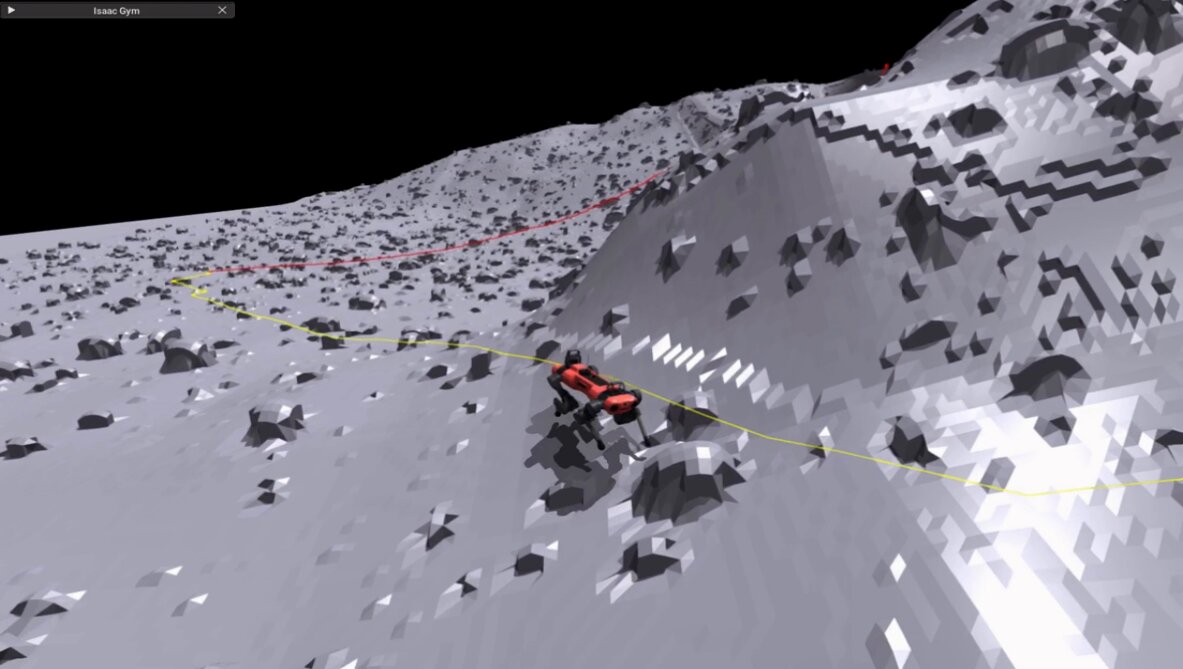 De LEAP-rover is getraind met behulp van een leermethode voor versterking in een virtuele omgeving om maanterrein, zwaartekracht en stofeigenschappen te simuleren.
Krediet: ETH Zürich/RSL Robotics Labs
De robot werd aanvankelijk getraind met behulp vanversterkingsleerbenadering (zoals echte honden) in een virtuele omgeving om maanterrein, zwaartekracht en stofeigenschappen te simuleren. Het werd ook in het veld gebruikt voor wandelingen in de buitenlucht.
Lees verder:
Mysterieuze 'blue goo' op de bodem van de zee verbijstert wetenschappers
Ontwikkelde generator voor windparken zonder dure magneten
Kijk naar een fenomeen dat gewoon onmogelijk is op Mars