Ontwikkelaars kunnen het realistische uiterlijk en de mogelijkheid om te communiceren in auto's nog steeds niet combineren. Wat
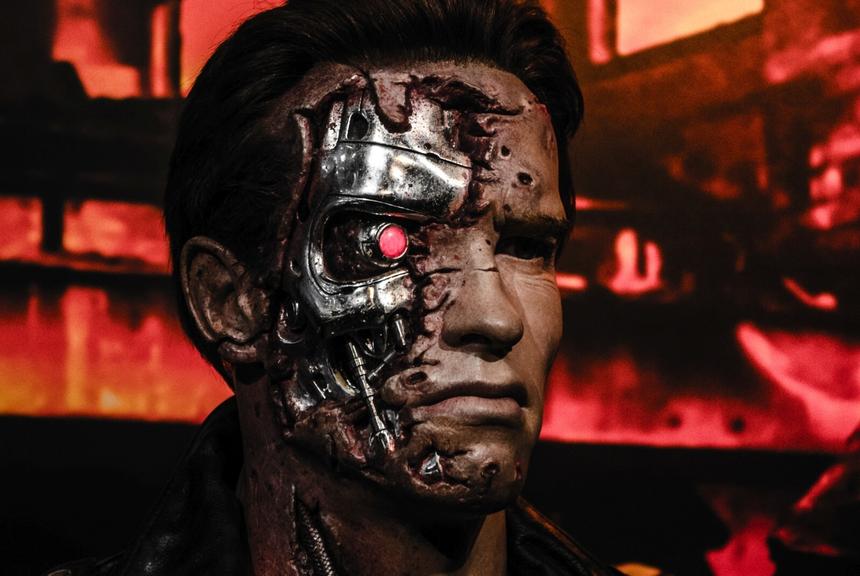

 12
Spraakassistent is leuk
ECA
Belichaamde gesprekspartnersis een gespreksagent (bijvoorbeeld een chatboteen webwinkel die antwoord geeft op de vraag “Waar is mijn bestelling?” - dit is ook hem) in welke visuele vorm dan ook, of het nu een avatar, een robot, een hologram of een doos met ogen is. Onderzoekers creëren bijvoorbeeld middelen die gebruikers helpen hun fysieke en mentale gezondheid te leren of te behouden.
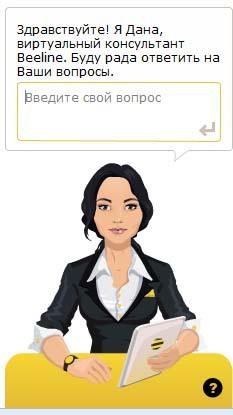
ECA op websites en applicaties ziet er in structuur meestal zo uit
Ons laboratorium behandelt specifiekrichting van de ERK. We willen een "nieuw woord" creëren in ontlichaamde robots, hen leren communiceren op een manier die echt nuttig en plezierig is en iedereen tijd bespaart.
Waarom agenten compliceren?
Nu wil iedereen realistische robots maken,met lichamelijke belichaming, oogbewegingen, emoties, enz. Dit is niet alleen een gril of een trend van deze tijd, een dergelijke behoefte ligt op twee niveaus - technisch en theoretisch.
- Technisch. Vroeger was het onmogelijk om te doenhyperrealistische avatars. Nu kunnen we meer: zowel qua uiterlijk als gedrag. 3D-modellering, neurale netwerken en verschillende versies van de semantische ontleding van de spraak van de gebruiker helpen hierbij (robots kunnen bijvoorbeeld worden geleerd grappen of sarcasme te begrijpen).
- theoretisch. Ontwikkelaars controleren of de toename van het realisme aangenaam is of juist de gebruiker afstoot, of mensen graag met dergelijke robots communiceren. En jij weet? Ja, mensen houden van realisme!
Alleen hier in de steeds complicerende scenario's is er één fundamenteel probleem.
Onevenwicht tussen intern en extern realisme
Je kunt niet alles tegelijk doen, je moet kiezen.Enerzijds compliceren ontwikkelaars kunstmatige-intelligentiesystemen. Ze proberen het interne realisme te vergroten, zodat het systeem lijkt op het werk van het menselijk brein. Aan de andere kant is extern realisme belangrijk voor mensen - dit is de belangrijkste factor in hoe een persoon reageert op communicatie met een robot. De "geest" van de machine moet passen bij zijn lichamelijke verschijning.
Zo heeft de Tamagotchi geen antropomorf uiterlijk nodig,omdat het speelgoed primitief is. Maar tegelijkertijd wordt het als natuurlijk ervaren vanwege de overeenstemming van intern en extern. Dit is de balans waarmee rekening moet worden gehouden bij het maken van robots.
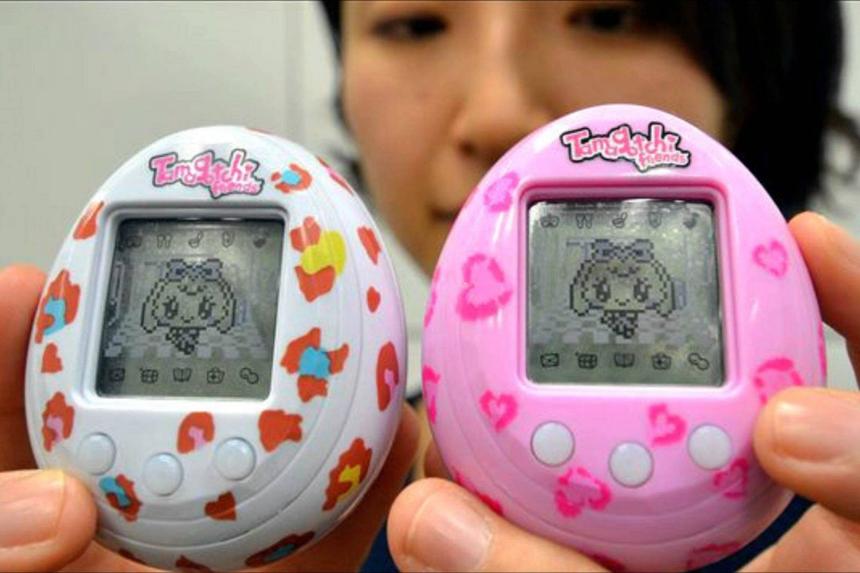
Die Tamagotchi voelde heel levendig aan. Hoewel het technisch gezien volkomen primitief was
Als je een doel stelt om de robot zo te maken:slim is, moet je je in de poel van cognitieve architecturen storten. Ze maken het mogelijk om hele sociale werelden te simuleren bestaande uit kunstmatige agenten die realistisch zijn in hun gedrag. Dat wil zeggen, dit is zo'n basis waarmee robots beslissingen kunnen nemen, gesproken menselijke taal kunnen begrijpen en autonoom kunnen werken, zonder tussenkomst van een persoon en scripts.
Aan het eind van de 20e eeuw werden architecturen gebruikt om complexe "slimme" systemen te besturen. Soar werd bijvoorbeeld gebruikt om militaire piloten te trainen en de logica van luchtgevechten te simuleren.
Deze technologie is gebaseerd op wetenschappelijkeonderzoek op het gebied van neuropsychologie en neurofysiologie - maar het is zo complex dat het zelden wordt gebruikt om avatars te maken. Cognitieve architecturen "vreten" veel processorkracht vanwege de complexiteit; het is niet aan te raden om ze te gebruiken voor eenvoudige games.
Dergelijke architecturen zijn intern maximaalrealistisch, maar het is volkomen onbegrijpelijk hoeveel dit aan de gebruiker wordt doorgegeven en of hij het verschil überhaupt zal kunnen voelen, om te begrijpen hoe "slimmer" zijn gesprekspartner-robot is geworden.
Het probleem van multimodaliteit
Moderne technologieën maken het mogelijk om te creërenvisueel vrij realistische robots. In december 2021 introduceerde Engineered Arts bijvoorbeeld een robot met realistische gezichtsuitdrukkingen, maar die kan bijna niets anders dan ‘menselijk’ wakker worden. Andere acties voor hem worden uitgevoerd door de "verborgen" operator. Dit is meer een speeltje dan een echte agent waarmee je kunt communiceren.
Dat wil zeggen, het is technisch mogelijk om een antropomorferobot, maar niet bijzonder "slim". Of vice versa. Hier ontstaan tegenstellingen tussen communicatief en visueel realisme - van een robot met een menselijk uiterlijk wordt verwacht dat hij zich tot in het kleinste detail gedraagt en denkt als een persoon. Maar de slimme luidspreker op tafel, waarin, zo lijkt het, niets anders is dan een microschakeling, een luidspreker en een batterij, verrast voortdurend aangenaam met zijn levendige spraak. Omdat er op onbewust niveau niets bijzonders van haar wordt verwacht.
- Extern realisme + domheid van de robot
In dit geval voelt de gebruiker onmiddellijk:wantrouwen jegens een avatar die eruitziet als een mens, maar zich gedraagt als een vijfjarige of helemaal niet op een mens lijkt in hun kunnen. Zulke robots werken altijd op de zenuwen van mensen of dienen als object voor grappen.
Hoe realistischer het uiterlijk, hoe hoger de verwachtingengebruikers. Als een agent bijvoorbeeld een gezicht heeft, wordt verwacht dat hij op een menselijke manier zal reageren: volg de richting van de blik, uiting van emoties door gezichtsuitdrukkingen, enzovoort - en dit alles is niet willekeurig, maar passend en actueel . Vandaag is het technisch onmogelijk.
- Super slimme robot + technische problemen
Ontwikkelaars kunnen maken voor pratende machineseen complexe cognitieve architectuur, waardoor de robot zich heel logisch en 'redelijk' gaat gedragen, bijna als een mens. Maar dit alles is moeilijk te vertalen in bewegingen, gezichtsuitdrukkingen en andere visuele details van het robotlichaam. Technologieën laten nog geen systeem toe dat hoogwaardige vertaling van een "robotachtige" taal naar een menselijke taal mogelijk zou maken.
Je vond bijvoorbeeld een robot uit en bedacht een formuledie rekening houdt met tientallen factoren en de machine leert om zijn "emoties" correct te bepalen. Weet je zeker dat dit door mensen in de praktijk zal worden gevoeld? Echt slimme robots, zoals onderzoek aantoont, lijken voor mensen vaak net zo realistisch als heel eenvoudige, dus het heeft economisch geen zin om te investeren in de echte 'geest' van avatars.
Hoe ver van ideaal zijn we?
Het belangrijkste idee is nu om een balans te vinden tussen interne enextern realisme, en dit vereist onderzoek en ontwikkeling. In dit stadium van de ontwikkeling van technologie is het belangrijk om te begrijpen hoe "de race om realisme" opportuun is.
Wanneer robots transformeren van industriële machinesin gadgets of gesprekspartners van mensen, is het tijd om na te denken: wat moet er wel en niet worden gedaan om de robot een realistisch gevoel te geven? waar moet rekening mee worden gehouden zodat robots niet verdwalen in het gesprek, beginnend met opmerkingen en doorgaand met etiquette? Hoe leer je een machine om net zo natuurlijk en vrij door de ruimte te navigeren als een mens dat doet?
De antwoorden op deze vragen zijn direct van invloed op de ontwikkeling. Soms is het beter om een Tamagotchi te maken dan een andere antropomorfe robot die alleen kan knipperen.