En gruppe forskere presenterte en modell for romlig persepsjon: 3D Dynamic Scene Graphs. Utviklingen tillater
I tillegg til å lage et vanlig kart, kan den nye modellen tillate roboten å spørre om plasseringen av objekter og rom eller bevegelse av mennesker langs banen.
Ifølge en av instituttets førsteamanuensis skal den nye modellen hjelpe roboten raskt å ta beslutninger og planlegge bevegelsen. Dette ligner på hvordan vi bygger ruten vår.
For å bygge en modell av miljøetmiljø, er modellen basert på arbeid med Kimera, Dette er et åpen kildekode-bibliotek. Under drift fungerer Kimera ved å motta bildestrømmer fra robotens kamera, samt treghetsmålinger fra sensorer ombord, for å estimere robotens eller kameraets bane og rekonstruere scenen som et 3D-nettverk. Alt dette skjer i sanntid.
Resultatet er et grovt kart over rommet i form av et tredimensjonalt rutenett, hvor alt er fargekodet som objekter, strukturer og mennesker.
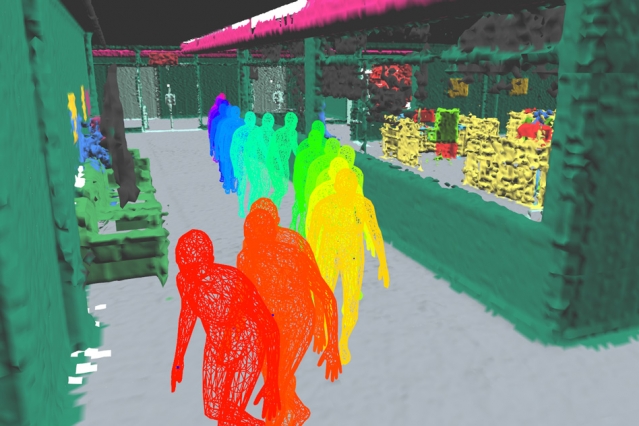 Bilder: MIT
Den nye utviklingen vil være nyttig ikke bare forvanlige hverdagsoppgaver der det er behov for bevissthet om koordinater, men teknologien vil også være anvendelig i produksjon eller for å utforske stedet der katastrofen inntraff.
Les også:
Se på den enorme "muren" til hundretusener av galakser bak Melkeveien
Comet NEOWISE er synlig i Russland. Hvor du kan se det, hvor du skal se og hvordan du tar et bilde
Det viste seg at fikk mayasivilisasjonen til å forlate byene sine