DeepMind har utviklet en kunstig intelligensmodell kalt RoboCat, som kan utføre en rekke oppgaver på
Hva er kjent
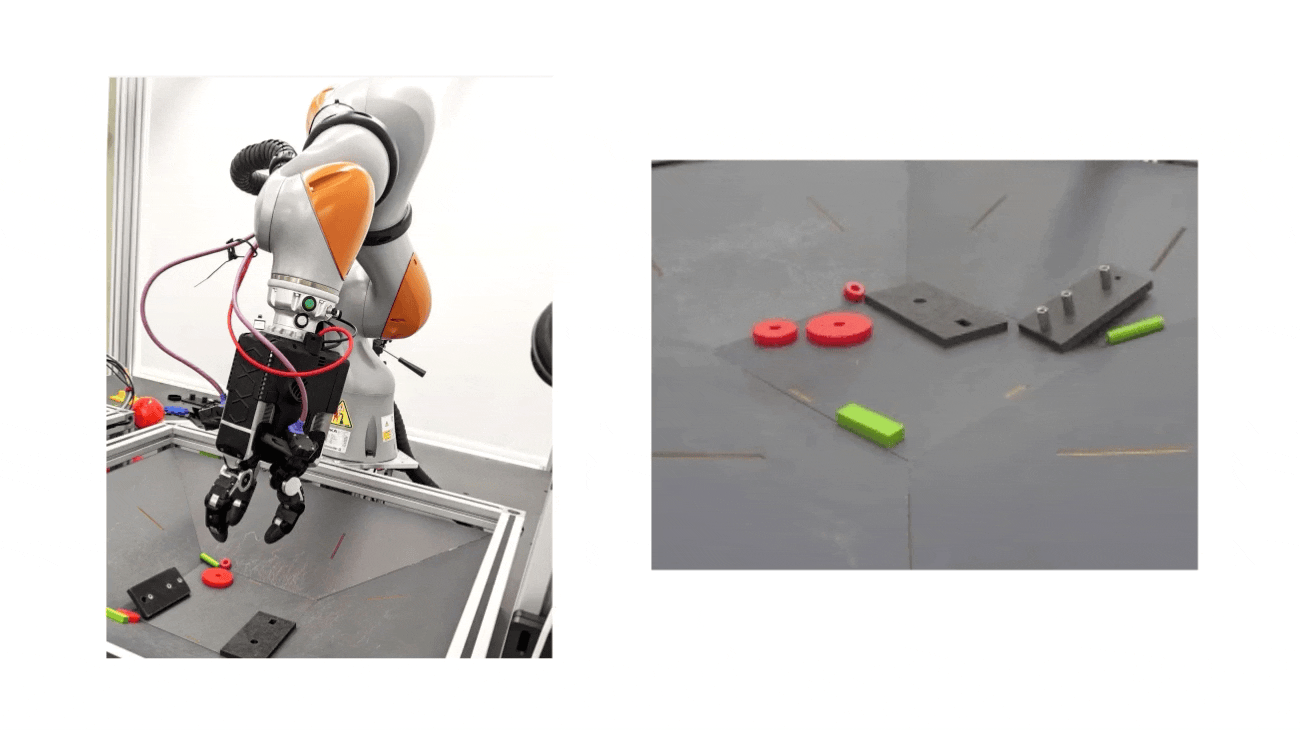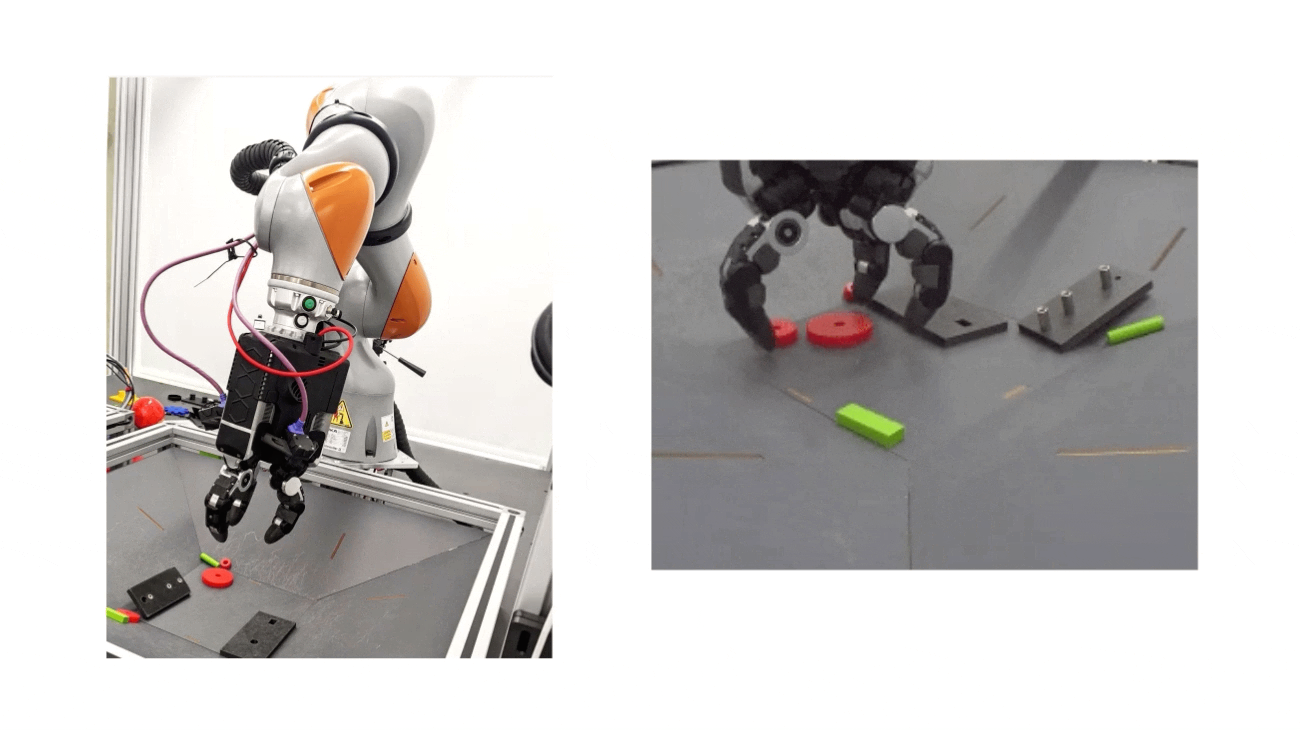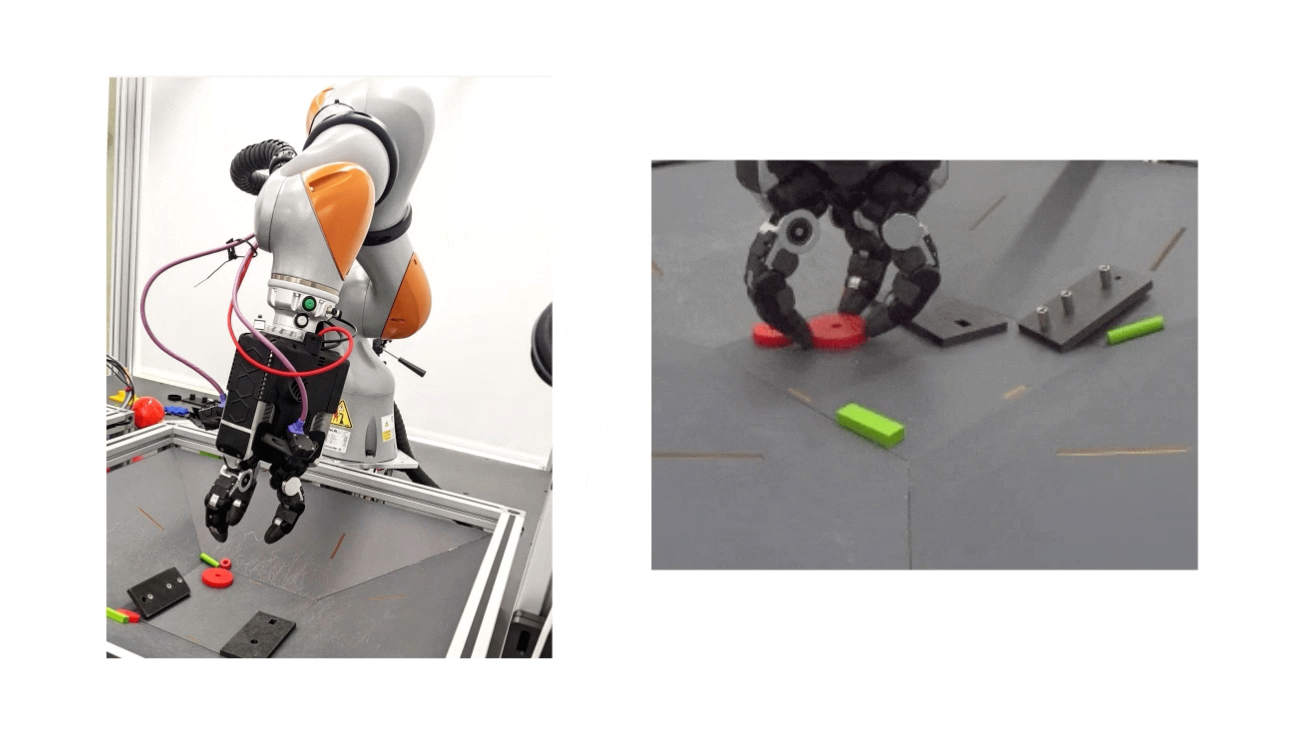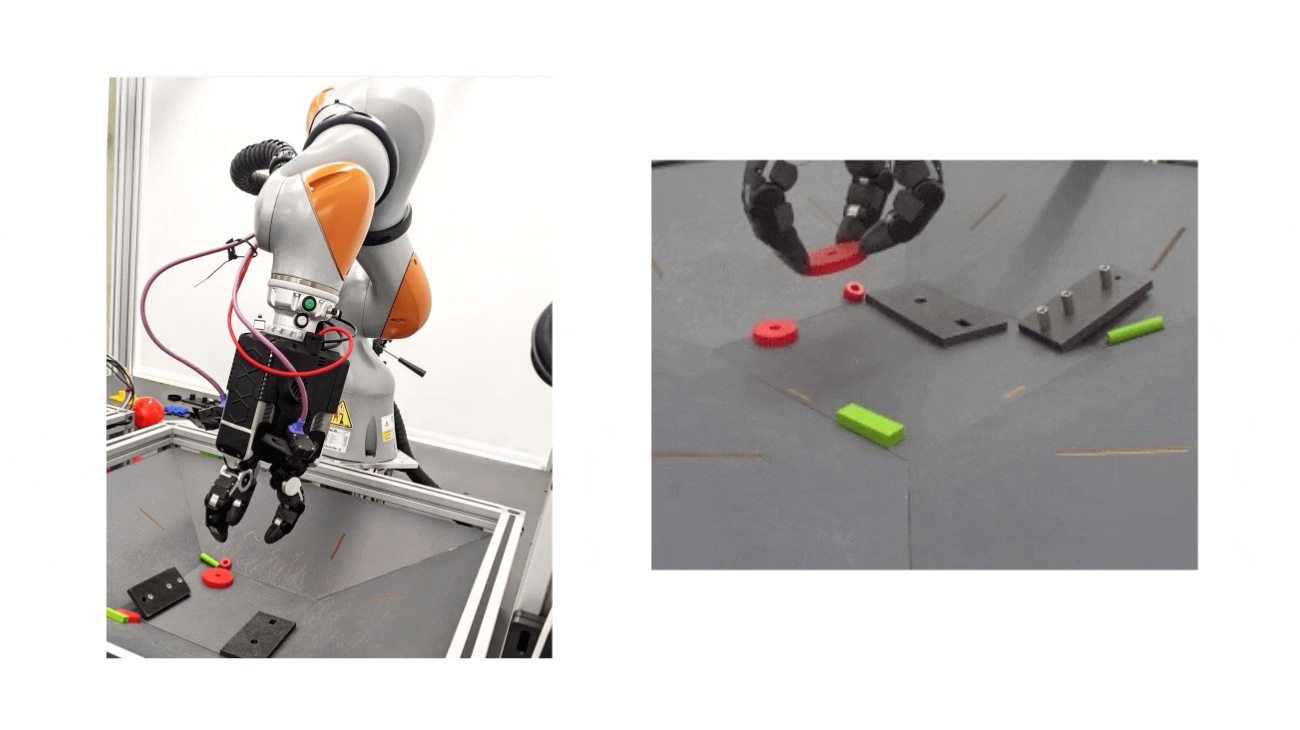
RoboCat ble opplært på bilder og data omhandlinger til roboter satt sammen både i simulering og i det virkelige liv. Forskerne samlet først mellom 100 og 1000 demonstrasjoner av oppgaven. De trente deretter RoboCat på et oppdrag, og skapte en spesialisert “side” en modell som utførte handlingen i gjennomsnitt 10 000 ganger.
Ved å bruke nye data og eksisterende demonstrasjoner økte forskerne hele tiden datasettet og forbedret algoritmen.
</ img>
Den endelige versjonen av RoboCat ble trent på 253oppgaver og testet på 141 varianter av disse oppgavene i simuleringen og den virkelige verden. DeepMind hevder at etter å ha sett 1000 menneskelige demoer satt sammen i løpet av flere timer, lærte RoboCat å kontrollere forskjellige robotarmer.
Under testing varierte oppgavesuksessratene mye, fra 13 % under vanskelige forhold til 99 % under lette forhold.
Fremover har forskergruppen til hensikt å redusere antall demonstrasjoner til ti.
</ p>