Roman Fedorenko— Profesor nadzwyczajny w Centrum Kompetencyjnym NTI na kierunku „Technologia komponentów robotyki i
Dmitry Devitt— Młodszy pracownik naukowy w Centrum Kompetencyjnym NTI na kierunku „Technologia Komponentów Robotyki i Mechatroniki” na Uniwersytecie Innopolis.
Wszyscy opuszczają garaż
Roman Fedorenko: Gdy Google, Apple, Microsoft i inni giganci IT wyszli z garażu, nasza grupa badawcza zaczęła od tego samego.Wiążemy duże nadzieje z naszym garażem.Jest to centrum rozwoju i testowania robotów. Zajmujemy się przede wszystkim robotami, a drony postrzegamy wyłącznie jako roboty. Dla wielu może to być niezwykła historia. Tradycyjnie ludzie wyobrażają sobie robota jako chodzącego androida. Ale jest obszar robotyki terenowej, w którym pracujemy. Zasadniczo są to wszystkie roboty, które się poruszają: jeżdżą, pływają lub latają.
Robotyka (robotyka polowa)- nauki stosowane zaangażowane w rozwójzautomatyzowanych systemów technicznych i stanowi najważniejszą bazę techniczną rozwoju produkcji. Jest tam robotyka budowlana, przemysłowa, gospodarcza, medyczna, lotnicza i ekstremalna (wojskowa, kosmiczna, podwodna).
R.F .: Nasze centrum działa głównie pod auspicjami National Technology Initiative (NTI).Wśród naszych partnerów jest 6 pracowników akademickichinstytutów, 18 partnerów branżowych i 7 partnerów zagranicznych. Co my robimy? Cała robotyka, z możliwym wyjątkiem mikrorobotów. Począwszy od przemysłowych: od manipulatorów, w tym nowoczesnych robotów współpracujących, po neurotechnologie, kończąc oczywiście na sztucznej inteligencji (jest to generalnie technologia typu end-to-end).
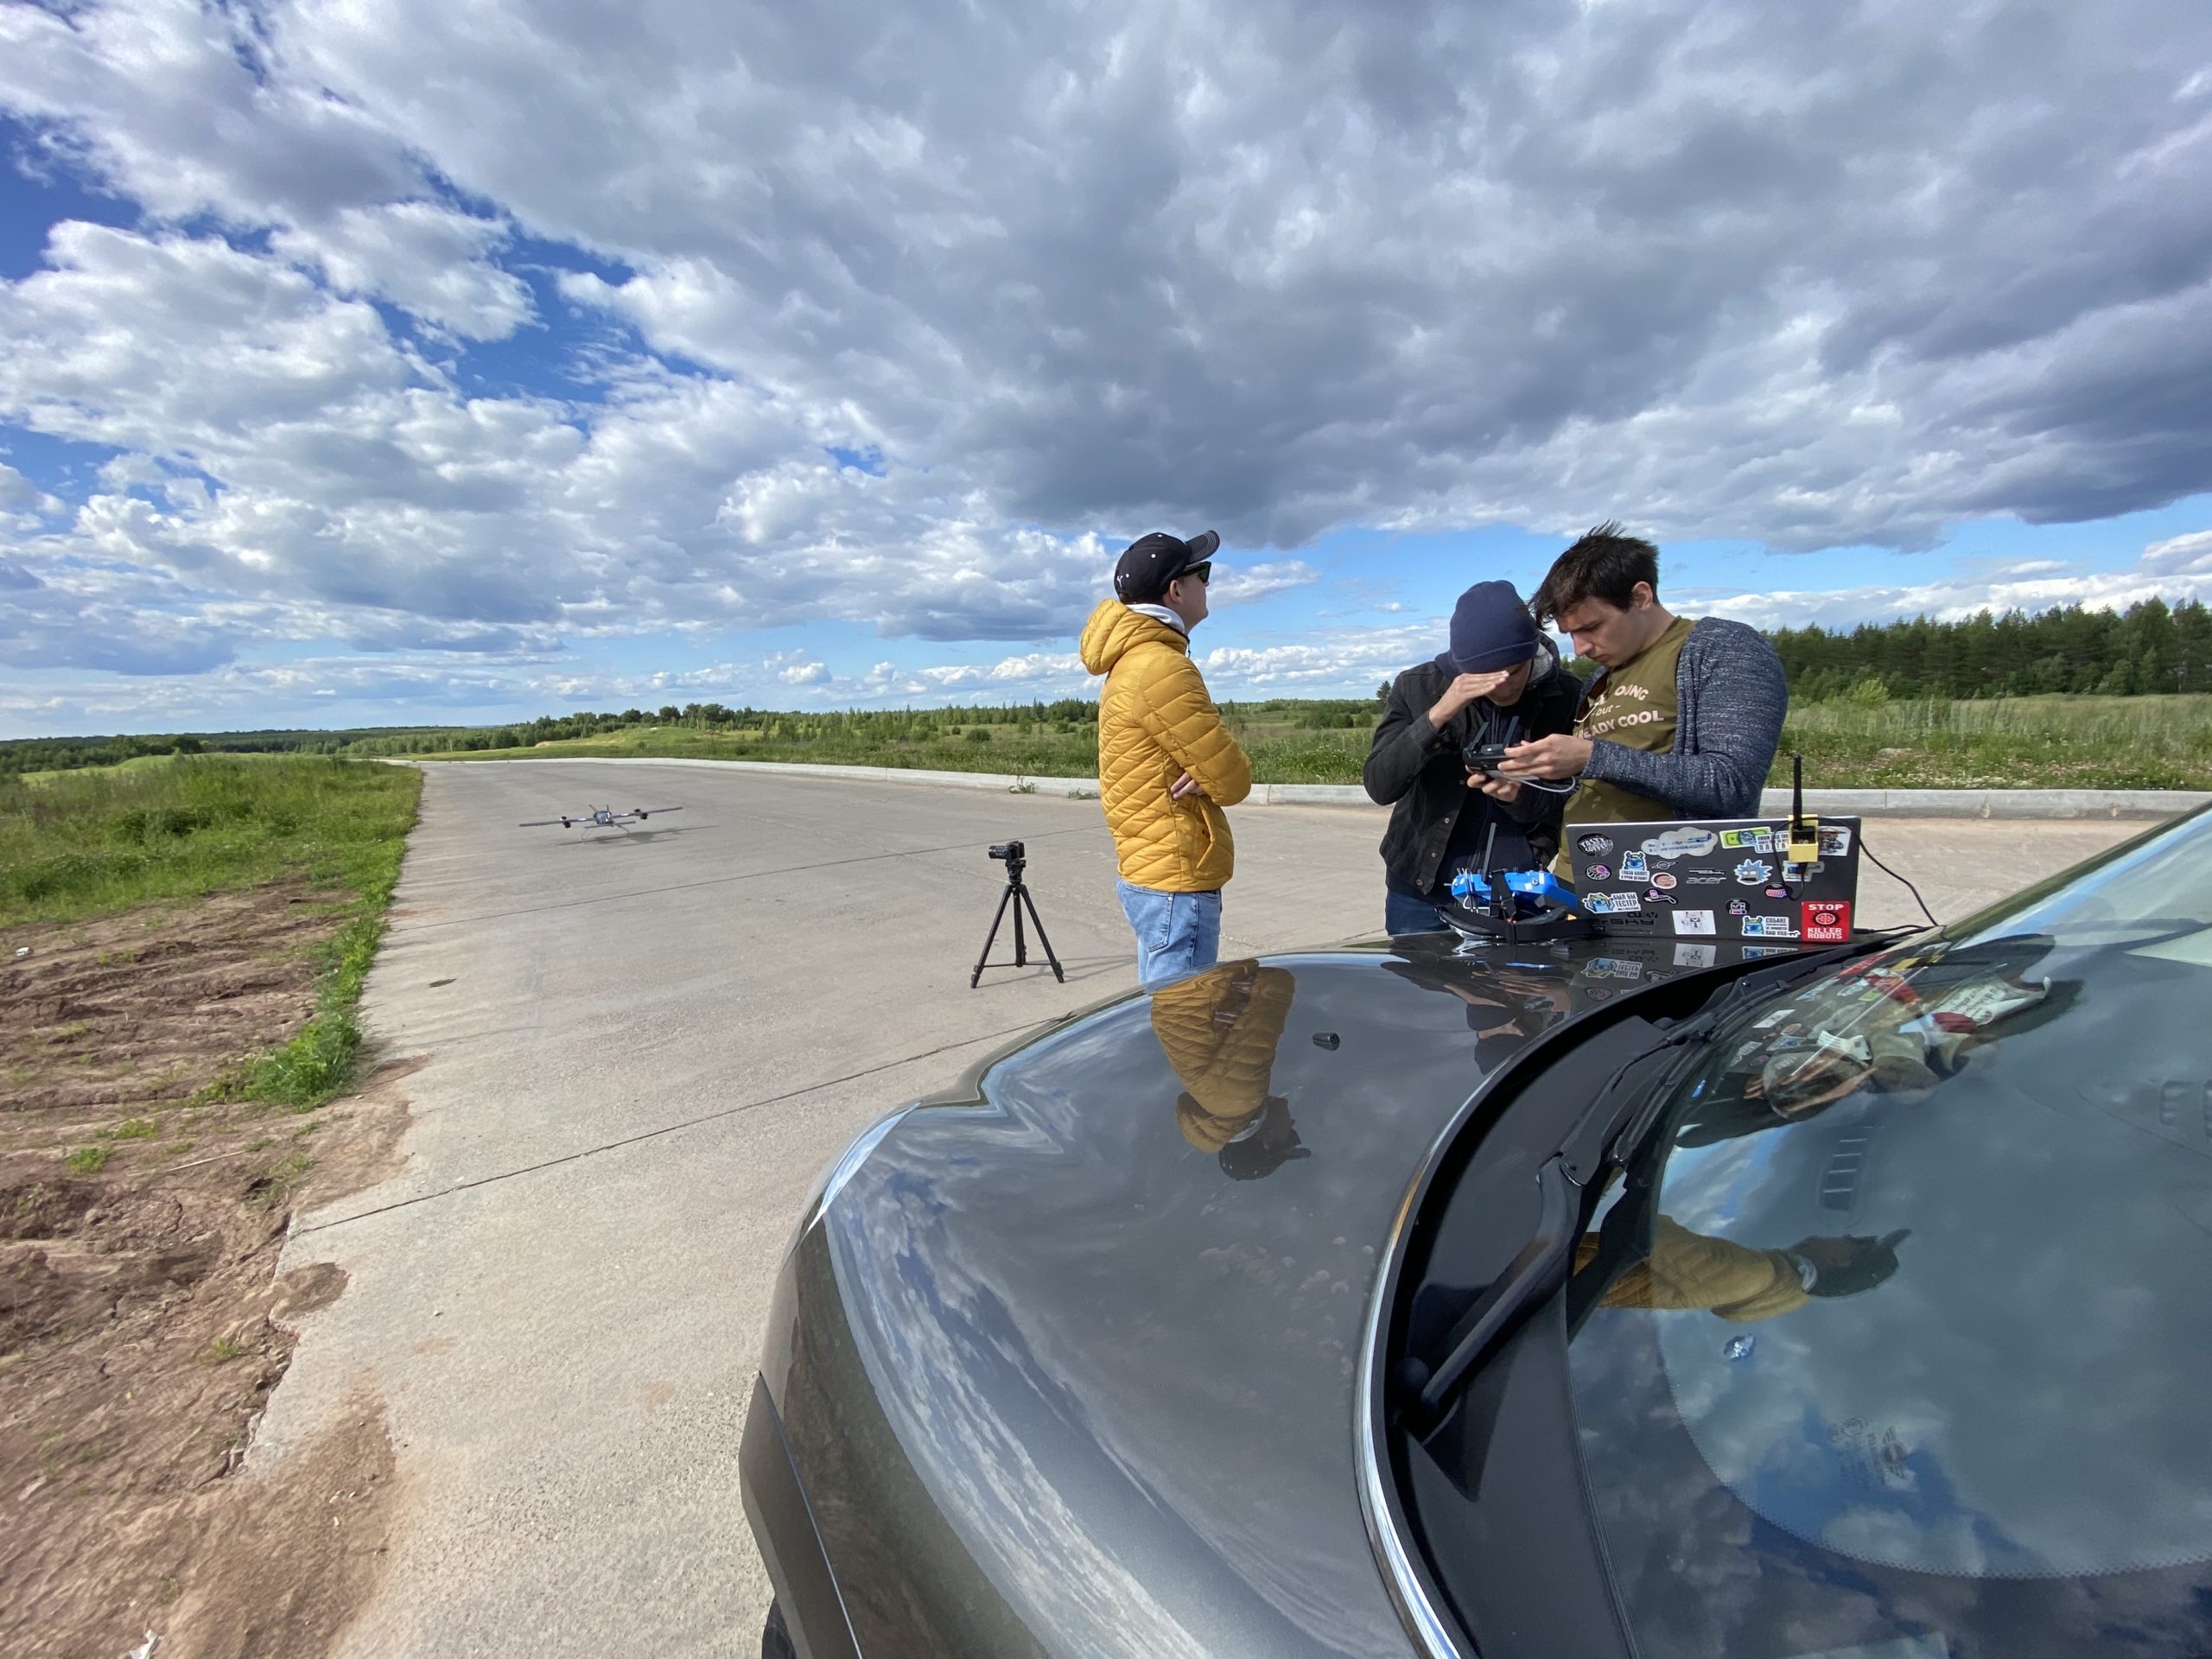
R.F .: Projekt, od którego wszystko się zaczęło, to autonomiczne sterowce.A to jest ścieżka niestandardowa.Zwykle, gdy mówią o dronach, myślą, że najprawdopodobniej zajmujesz się helikopterami. W moim przypadku przyczyna leży w przypadku. Na uniwersytecie, na którym studiowałem, Południowym Uniwersytecie Federalnym, istniał Instytut Badawczy Robotyki i Procesów Sterowania. Przyjechałem tam i od razu zainteresowałem się sterowcami. Jak to wszystko się stało, trudno jest teraz zrozumieć. Ale przeszedłem z małego sterowca, nad którym pracowałem w biurze studenckim, do 70-metrowego pełnoprawnego urządzenia dla Chińskiej Agencji Kosmicznej. Projekt studencki leciał w pomieszczeniu, a osobnym wyzwaniem była obsługa bez GPS. A chiński sterowiec potrzebował już systemu sterowania, nawigacji i telekomunikacji.
Dmitry Devitt: Pracujemy nad systemami kontroli i systemami omijania przeszkód.Właściwie to właśnie teraz robiąRosyjskie i światowe szkoły naukowe. W szczególności stworzyliśmy systemy obsługi dronów przeznaczonych do filmowania. To właściwie nasza pierwsza niezależna praca. I tę rzecz wykorzystano już w kilku filmach - „Godzilla”, „Mulan” i innych. Aby reżyserzy nie musieli martwić się o kadrowanie obrazu, wszystko odbywa się za pomocą drona w trybie automatycznym.
Od chińskich lampionów po drony
R.F .: Pierwsze samoloty to chińskie latarnie.Ponadto możemy podać przykład balonu na ogrzane powietrze -balon. Ale najbardziej znanym z pierwszych urządzeń był samolot braci Wright z silnikiem. Zbudowali swój pierwszy samolot jako szybowiec, ale w 1903 roku nie był jeszcze automatyczny, ale odnotowano lot kontrolowany. Ale tak naprawdę historia jest kontrowersyjna, ponieważ w 1901 roku latały już sterowce. Na początku ubiegłego wieku samoloty i sterowce stanowiły silną konkurencję. Sterowce wykonywały loty transatlantyckie. Były ogromne, wygodne, piękne, prawie jak teraz samoloty pasażerskie. Ale ostatecznie samoloty, można powiedzieć, zwyciężyły. Chociaż sterowce pozostają i nadal znajdują swoją niszę.
R.F .: Istnieją trzy zasady tworzenia windy.Istnieją sterowce - i taka jest zasada aerostatyczna.Podobnie jak balon, dzięki sile Archimedesa, unosi się i utrzymuje w powietrzu. Istnieje metoda aerodynamiczna - ze stałym skrzydłem lub obracającym się wirnikiem. Obejmuje to helikoptery i znane helikoptery. Do innego rodzaju można oczywiście zaliczyć napęd odrzutowy – są też samoloty odrzutowe, ale przede wszystkim są to rakiety.
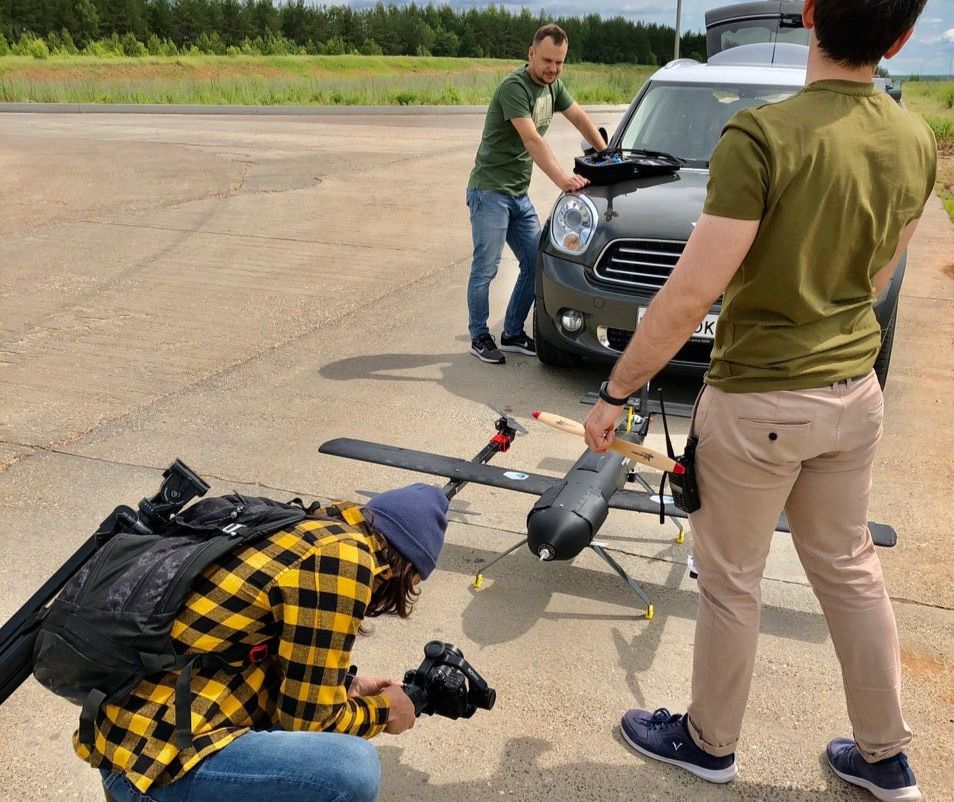
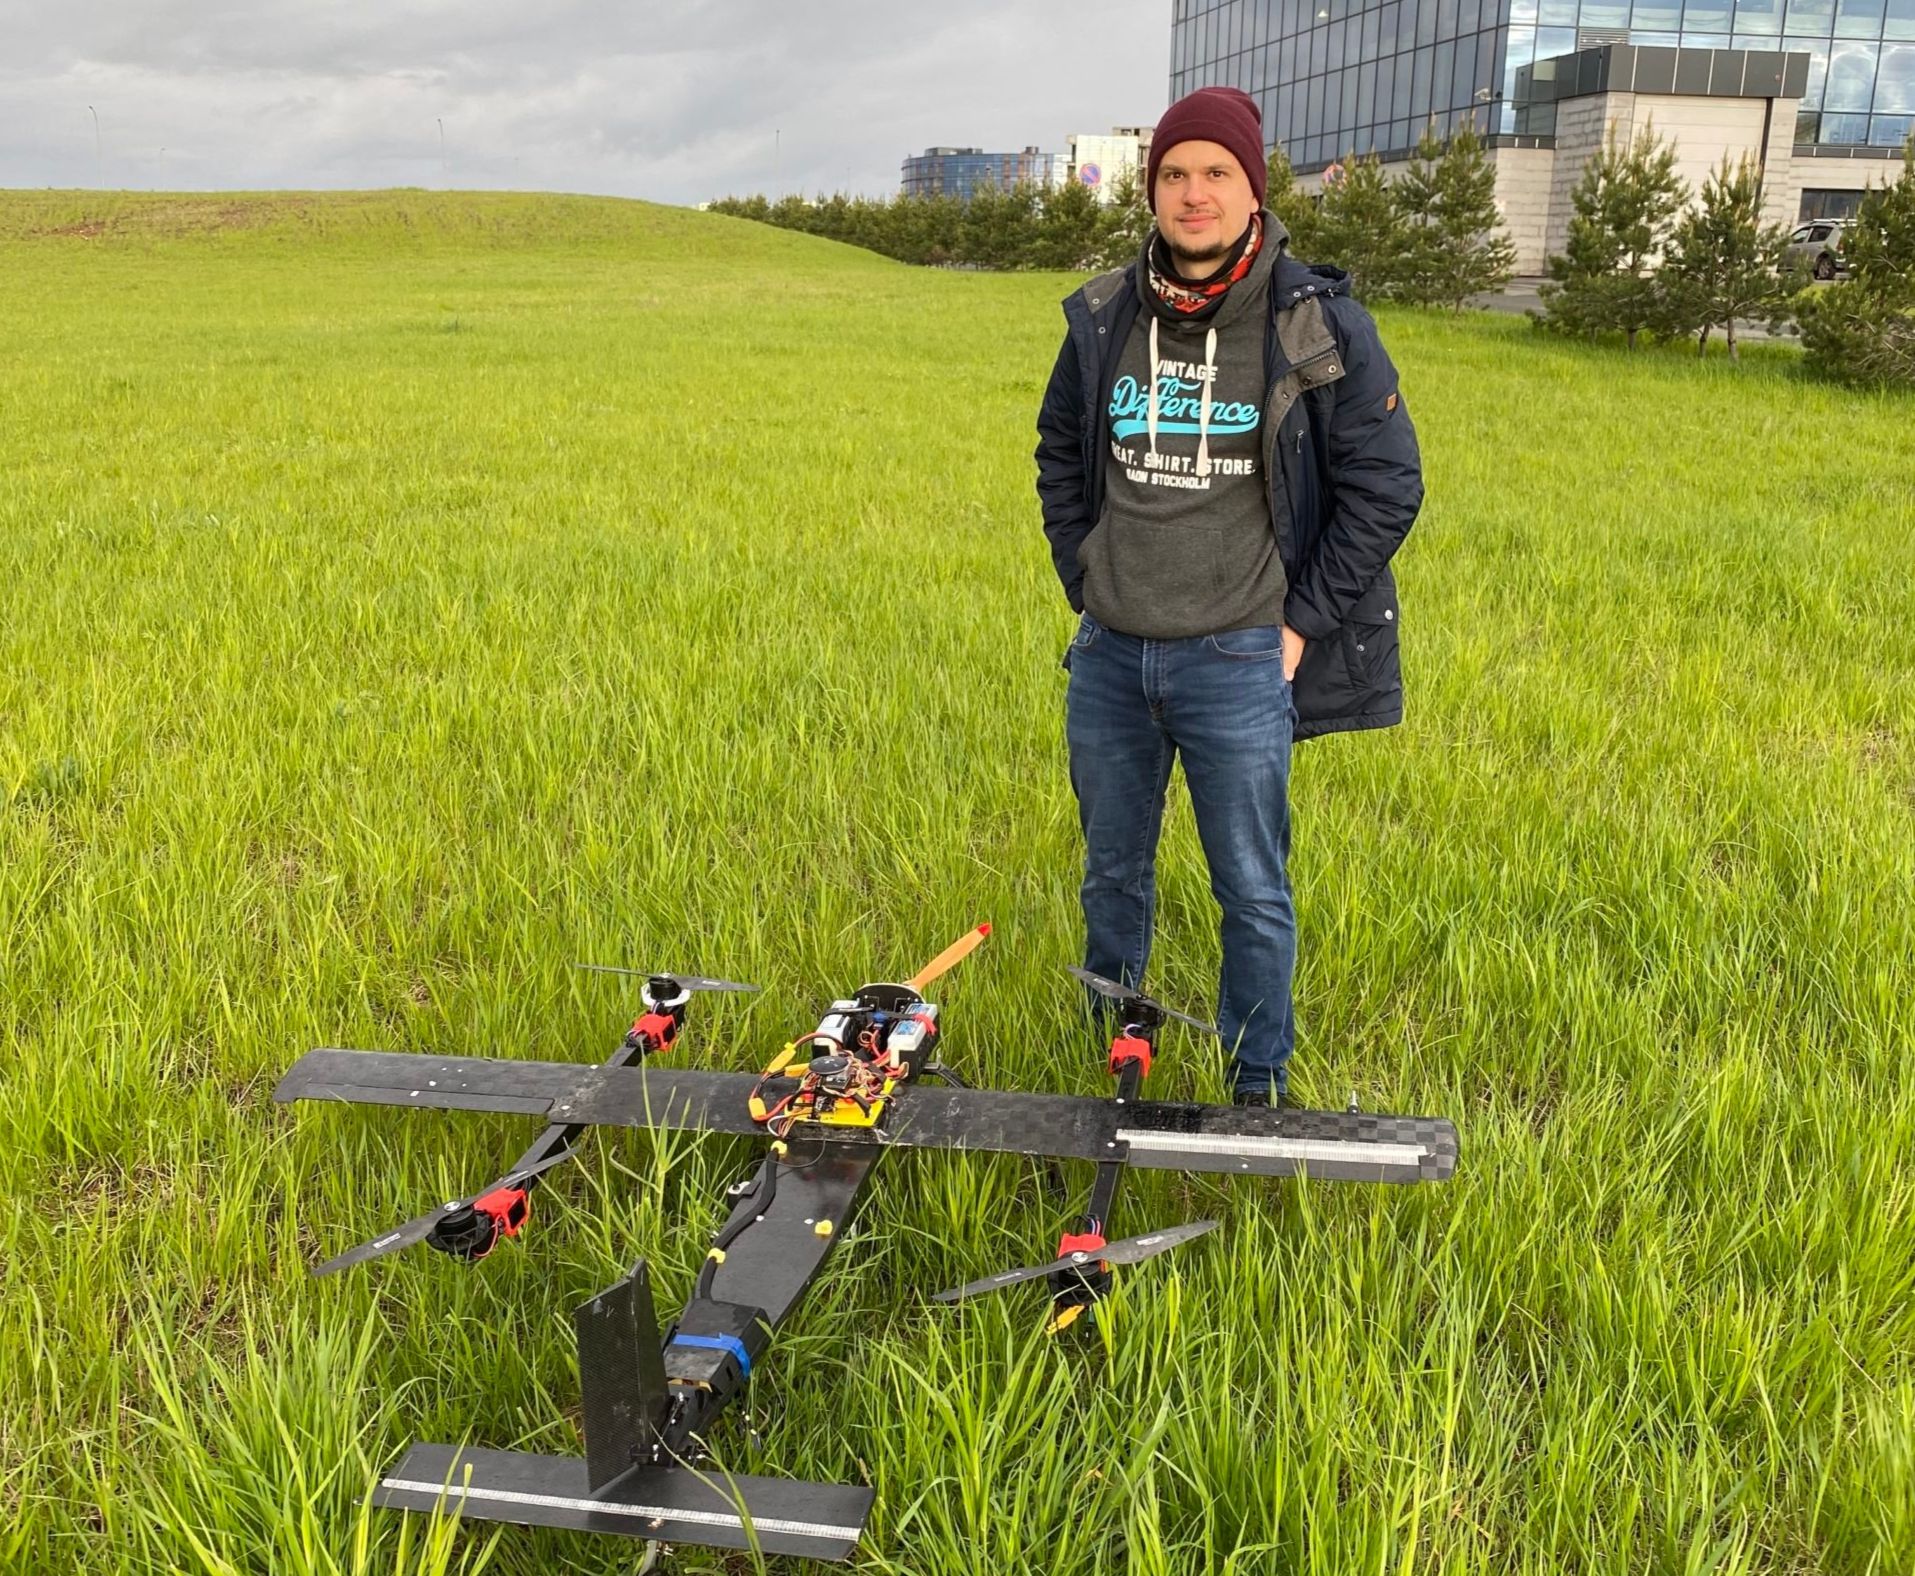
R.F .: Pracujemy z hybrydą dwóch z wymienionych technologii podnoszenia - tiltrotorem.To urządzenie, które ma taką możliwośćpionowy start i lądowanie oraz napęd skrzydeł. Jeśli mówimy o wykorzystaniu bezzałogowych statków powietrznych (UAV), obecnie najpopularniejsze jest fotografowanie hobbystyczne i nagrywanie filmów. Co więcej, mówimy o rynku całkowicie konkurencyjnym i dojrzałym. Kolejnym zastosowaniem jest wojsko i finanse. Jeśli mówimy o zastosowaniach wojskowych, Rosja odpowiada dziś za 15% światowej praktyki stosowania robotyki powietrznej. Kolejnym segmentem, w którym wykorzystywane są drony, jest monitoring. Obecnie aktywnie rozwijają się rozwiązania w zakresie dostaw i zadań ostatniej mili. Rośnie także rolnictwo precyzyjne, zastosowania przemysłowe i telekomunikacja. Jednym z przypadków jest Google Ballon – balony rozpowszechniające Internet. Wiodącym producentem dronów jest chińska firma DJI, z ponad milionami godzin lotu i już ponad 70% całego światowego rynku.
R.F.: Jednym z zadań rolnictwa precyzyjnego jest monitorowanie upraw.Ponadto analiza wskaźnika wegetatywnego iidentyfikowanie obszarów problemowych. Traktorem można oczywiście opryskać całe pole, jest to tańsze w przeliczeniu na jednostkę powierzchni, ale mało efektywne. Zadanie polega na odnajdywaniu obszarów problematycznych, ognisk niektórych szkodników itp. za pomocą dronów wyposażonych w specjalistyczne kamery na podczerwień. Inną możliwością zastosowania jest nawadnianie i opryskiwanie. Chłopaki z Kazania wykonali fajny projekt BRAERON - dron rolniczy produkcji rosyjskiej. To tak ogromne urządzenie, że posiada dwa śmigła, które napędzane są silnikiem spalinowym. Tworzą główną siłę nośną. Istnieje również obwód helikoptera, który wytwarza moment obrotowy za pomocą siły sterującej do kontrolowania ruchu.
R.F .: Inną opcją wykorzystania UAV do celów hobby są wyścigi dronów. Drone Racing League (DRL) to najpopularniejsza organizacja organizująca te zawody. Nie brakuje także wirtualnych wyścigów bazujących na symulatorach.
"Spacer, że tak powiem, piesku!"
D.D.: W sumie istnieje osiem etapów rozwoju dronów.Ogólnie rzecz biorąc, quadrocopter, bezzałogowy statek powietrzny i bezzałogowy pojazd to roboty, mają podobne konstrukcje i algorytmy sterowania muszą być stosowane wszędzie. Jednocześnie sensoryka nie zawsze jest podobna.
R.F.: Silniki stosowane w dronach są zazwyczaj bezszczotkowe.Mają oddzielną jednostkę sterującąjest strukturą wielopoziomową. Silnik posiada ESC – elektroniczny regulator prędkości. Ustawiamy żądany ciąg, a on pracuje nad sterowaniem silnikiem, przełączaniem uzwojenia i tak dalej. Kolejnym ogniwem jest autopilot, skomplikowana rzecz ze sterownikiem i wieloma czujnikami: GPS, systemem nawigacji inercyjnej, barometrem i innymi. Logika sterowania ruchem działa wewnątrz autopilota. Istnieją również osobne bloki funkcjonalne – blok kontrolera, planowania ruchu, prostego ruchu punkt-punkt oraz blok łączenia danych z różnych czujników. Na przykład nasze dane GPS docierają z niską częstotliwością, dane z systemu inercyjnego docierają z wyższą częstotliwością, ale obarczone są błędem akumulacyjnym. Istnieją algorytmy, które pozwalają nam to wszystko połączyć i dać nam dobre dane.
R.F.: Autopilot w dronie to podstawowa rzecz niskiego szczebla.Do dalszego i bardziej inteligentnego sterowania wykorzystywany jest komputer pokładowy, kamery, czujniki i inne dodatkowe urządzenia.
R.F .: Rozwój drona rozpoczyna się od obliczeń koncepcyjnych.Projektowany jest wygląd urządzenia i jego układusterowanie: jaki ciąg jest potrzebny, jaka będzie aerodynamika i tak dalej. Następnie przeprowadzane jest modelowanie matematyczne. Zasadniczo jest to praca bez sprzętu. Kolejnym etapem jest opracowanie systemu sterowania, czyli algorytmów. Do symulacji wykorzystuje się różne podejścia i pakiety np. MATLAB, czy gotowe symulatory – Gazebo, Microsoft FS. Uniwersytet Innopolis posiada własny symulator – Innopolis Simulator. Zawiera nie tylko wizualną demonstrację, ale także symulację wszystkich czujników, co oznacza, że dostarcza tych samych danych, co czujniki GPS, czujniki percepcyjne, kamery i lidary. Pozwala to na opracowywanie wielopoziomowych, wysoce inteligentnych technologii sterowania. Kiedy już wszystko w symulatorze odbugowaliśmy (a tam zazwyczaj działa to dobrze) możemy przejść do najciekawszej części - testów, wyprodukowania próbki testowej i testów w locie. W ramach współpracy z Kazańskim Instytutem Lotnictwa powstają zakłady produkcyjne do produkcji bezzałogowych statków powietrznych, w których wykorzystywane będą technologie produkcji dronów z włókna węglowego. Jeśli mówimy o technologii przyrostowej, możemy to zrobić właśnie w Innopolis.

D.D.:W pierwszej kolejności testujemy układ sterowania,żeby było jak najbardziej stabilnie. Załóżmy, że chcesz sprawdzić, jak quadkopter opiera się wiatrowi. Można to naśladować – na przykład Roman próbuje go szarpać i rozrywać na strzępy, działając w zasadzie na zasadzie zakłócenia zewnętrznego. Ale to nie są dokładnie testy w locie, to tak zwane testy gimbala. Obserwujemy, jak urządzenie samo się stabilizuje. Przeprowadzamy też szalone eksperymenty – w latającym helikopterze włączamy silnik główny, samolotowy i sprawdzamy, jak się zachowuje. To znaczy, czy utrzymuje swoją orientację tak poprawnie, jak powinna w trybie helikoptera. Kiedy już będziemy pewni w sercu, że ta rzecz nie upadnie, możemy ją wystrzelić. Wyjdź z psem, że tak powiem!
R.F.: Głównym problemem w projektowaniu samolotów niebędących sterowcami jest to, że najmniejszy błąd może doprowadzić do katastrofy.Ze sterowcem jest łatwiej - możesz się z nim połączyć, a nawet coś zrestartować. Ale przy samolocie i helikopterze najmniejszy błąd, niedokładność w ustawieniach i tyle.
Najważniejsze trendy w rozwoju dronów
R.F.: Głównym trendem w robotyce, w którą się angażujemy, jest zwiększanie autonomii.Wcześniej dron był prostym nośnikiem przydatnych rzeczyobciążenie, czyli raczej tępe i przemieszczające się z punktu do punktu. To też nie jest łatwe. Latałem od punktu do punktu, ale nie wiedziałem nic o przeszkodach, pracując w środowisku miejskim i czujnikach. A jeśli były na nim czujniki, po prostu rejestrowały dane i zbierały zdjęcia. Obecnie można zaobserwować trend odchodzenia od nośników ładunku na rzecz inteligentniejszych robotów. Oznacza to, że nie tylko pobiera dane, ale natychmiast je analizuje i wykorzystuje do własnego zarządzania. Dron np. może nie zbuduje całej mapy, ale znajdzie na niej jakieś obszary, od razu przeanalizuje i dalej eksploruje ciekawe terytoria. Oczywiste jest, że wymaga to oprogramowania i algorytmów.
R.F .: Głównym trendem w projektowaniu dronów jest efektywność energetyczna.Używamy najlepszych baterii, ale jakZ reguły quadkopter nie może latać dłużej niż godzinę (nawet najlepszy). Dlatego istnieją różne możliwości poradzenia sobie z tym w przypadku zastosowania końcowego. I zazwyczaj dzielą się na dwa elementy. Są to albo swego rodzaju stacje automatycznej konserwacji drona, które pozwalają rozszerzyć jego autonomiczne funkcjonowanie poprzez wymianę akumulatorów, albo automatyczne ładowanie na stacji lądowania. Kolejnym kierunkiem są struktury hybrydowe. Oznacza to, że są to bardziej wydajne urządzenia, które wykorzystują różne zasady ruchu dla swoich trybów. Ponadto, wraz z obecnym rozwojem technologii czujników, drony mają możliwość wykorzystania różnych fajnych czujników, które wcześniej dużo ważyły i były drogie. Są to lidary, kamery wielospektralne i inne fajne kamery.
DD: Obecnie świat jest aktywnie zaangażowany w systemy latające z przeszkodami.Najczęściej jest to praca w pomieszczeniach, złożona ihałaśliwe miejsca. Jest to potrzebne głównie do analizy zniszczonych budynków. Zurych oraz wiodące laboratoria w USA, MIT i Skoltech aktywnie pracują obecnie nad takimi systemami zdolnymi do pracy w warunkach awaryjnych. My też to robimy - sprawdzaliśmy się, próbowaliśmy latać po piwnicy. A zadań tutaj jest sporo – nawigacji bez GPS, wykorzystującej jedynie czujniki do poruszania się i samego planowania, czyli tego, jak musimy się poruszać, aby uzyskać maksimum informacji o danym terenie. Dziś około 20 laboratoriów konkuruje ze sobą jakością i szybkością, bo ważne jest nie tylko wykonanie lotu, ale także wykonanie go w krótszym czasie. Jest to jedno z wyzwań w zakresie czujników, przetwarzania i algorytmów. Obecnie najbardziej aktywnym deweloperem jest ETH Zurich. Opracowali własny aparat, w rzeczywistości jest to zupełnie nowy typ aparatu, który ma budowę podobną do fizjologii ludzkiego oka i może generować nie klatki na sekundę, ale różnicę między klatkami. Dzięki temu uzyskujemy częstotliwość milionów klatek na sekundę. To miliony zmian. Jeśli mamy na pokładzie sprzęt, który pozwala nam to przetworzyć, możemy błyskawicznie zaakceptować i przekazać kontrolę.
D.D.:System rozwija się bardzo aktywnieinspekcje, nawet rozpoczął konkurs na DARPA - SupT Challenge. Zespoły próbują przeglądać tunele za pomocą różnych typów robotów. Należy rozumieć, że w tunelu jest tylko straszne tło elektromagnetyczne. Oczywiście nie możemy korzystać z nawigacji radiowej. Oznacza to, że konieczne jest rozwijanie technologii autonomicznego planowania i nawigacji. To bardzo ciekawe wyzwanie. Można go łatwo nakładać na kolosalne obszary. To powszechne - w ogniu. Po co wysyłać osobę, skoro można wysłać drona z radarem. Pozwól mu latać, zbuduj mapę, niech patrzy, gdzie są ludzie. Wszystko to będzie na pokładzie w czasie rzeczywistym. I tylko aplikacja - dron, który przeleciał przez okno i dalej poruszał się bez GPS wewnątrz budynku.
DD: Głównym producentem dronów na dzisiejszym rynku jest DJI. Można nawet powiedzieć, że DJI potrafi wszystko.Chińska firma produkuje bardzo wysoką jakość idebugowany produkt. Nawet ich system unikania przeszkód gwarantuje, że dron zatrzyma się i nie będzie latał w żadnym miejscu z zawrotną prędkością. Oznacza to, że najważniejsze jest bezpieczeństwo urządzenia i innych. Najnowsze, najnowocześniejsze rozwiązania, które zintegrowali, są już w sprzedaży. Na przykład dron Skydio 2 z MIT. Takie urządzenie za 1000 dolarów będzie latać wokół przeszkód w lesie. Pod względem autonomii jest lepszy od DJI, ma widoczność we wszystkich kierunkach, potrafi analizować i konstruować mapy, a także unikać kolizji. Jeśli dron DJI się zatrzyma, ten odsuwa się i kontynuuje ruch. Ogólnie fajna rzecz, ale są sprzedawane w przedsprzedaży.
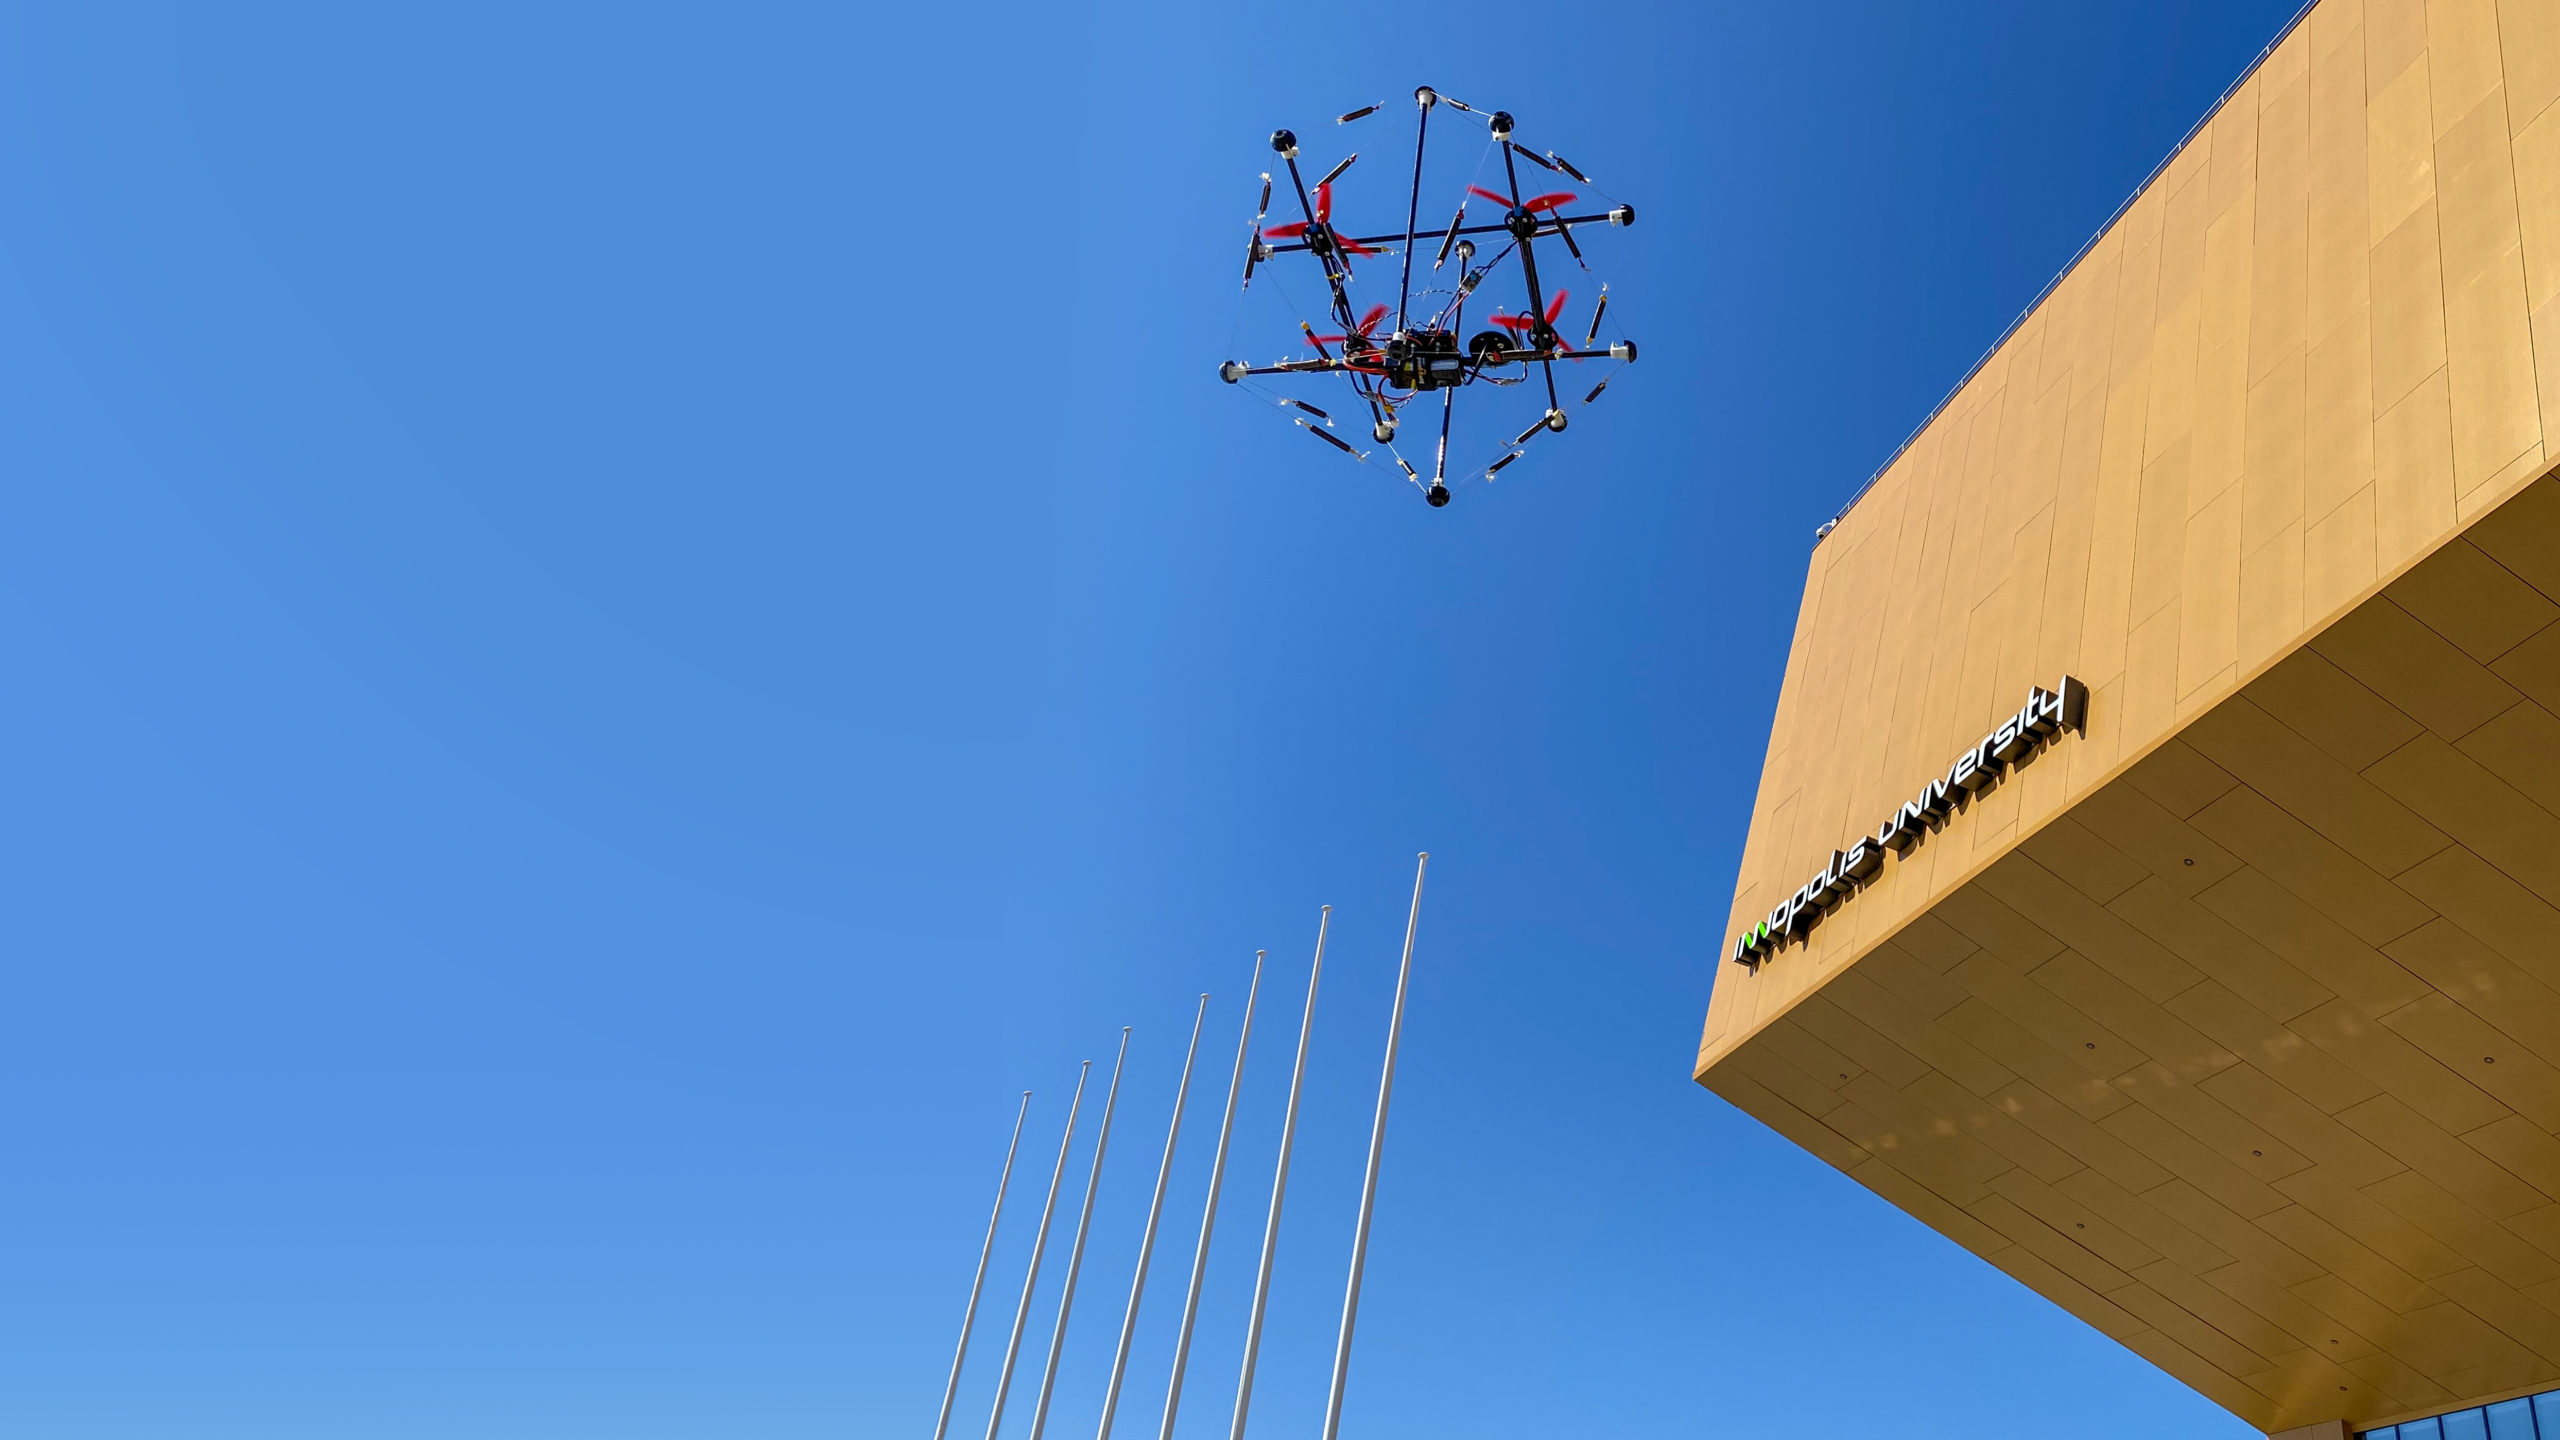
R.F .: Są ciekawe rozwiązania konstrukcyjne, np. Gdy dron musi przelecieć przez dziurę, może się złożyć i zrobić to dynamicznie.Obecnie pracujemy również nad ciekawymprojekt. Jest składany i częściowo niezniszczalny. Jest to tak zwany dron tensorowy. Zastosowano tu zasadę tensegrity stosowaną w architekturze. Jest to dron, w którym rama i konstrukcja klatki ochronnej są ze sobą połączone i zrealizowane jako konstrukcja tensegrity, pozwalająca mu przetrwać upadki. Rzuciliśmy nim z 20 metrów, rzuciliśmy o ścianę. Tylko uczniowie na wycieczce byli w stanie to złamać.
Tensegrity- zasada konstruowania konstrukcji z prętów ikable, w których pręty pracują przy ściskaniu, a liny przy rozciąganiu. W tym przypadku pręty nie stykają się ze sobą, lecz wiszą w przestrzeni, a ich względne położenie ustalają rozciągnięte liny, w wyniku czego żaden z prętów nie wygina się.
DD: Jedną z popularnych aplikacji komercyjnych jest inspekcja offline.W tym celu wykorzystywane są drony przemysłowe DJIтепловизорами. Они могут подлететь и посмотреть состояние, например, линии электропередач, вышек связи телекоммуникационных, газопровода и всего-всего. Мы решали задачу наведения камеры на провод, что пилоту достаточно сложно сделать в движении. Мы хотим, чтобы дрон сам наводился на камере и сопровождал его при движении. По этой тематике есть классный проект — «Канатоход». Это дрон, который движется по проводам, по канату и перелетает через столбы. Классная штука, причем российская.
Р. Ф.: Если говорить об автономности, то сейчас активно развиваются зарядные станции. Na Uniwersytecie Innopolis rozwinęliśmy sięspecjalna platforma do lądowania dla drona. Pierwotnie został stworzony dla KamAZ - jest to bezzałogowa ciężarówka z dronem, który może zbudować dla niego mapę i powiedzieć mu, dokąd jechać. Ale platforma ma również inne zastosowania komercyjne. Możemy postawić go w pobliżu kamieniołomu, obserwować produkcję lub na placu budowy, a także okresowo wykonywać loty lub przeglądy zgodnie z harmonogramem i sporządzać mapę zmian.
Р. Ф.: Еще один тренд — совмещение посадочной станции с постаматом. Rosyjska firma „Copter Express”, któraobecnie aktywnie rozwija się w produkcji dronów, zrobił taki postamat i obecnie promuje go razem z dronami. Ma komórki magazynowe, wie, jak wydawać paczki i tak dalej.
Д. Д.: Лететь полностью автономно с использованием нейронных сетей — одна из перспективных задач в направлении автономности. Poziom technologii osiągnął etap, na którym mymożemy podejmować decyzje na pokładzie quadkoptera już w trakcie lotu. Istnieją dwa podejścia. Jedno podejście jest klasyczne, kiedy mamy program planujący, regulator, oddzielne moduły percepcyjne i sieć neuronową. Drugi to tak zwany kompleks od końca do końca z pojedynczą siecią neuronową. Działa jak czarna skrzynka. Posiada wejścia, czujniki i wyjścia sterujące. I realizuje już ustalone kryteria.
Zobacz także:
Zobacz, co teleskop będący następcą Hubble'a może zobaczyć w kosmosie
Ujawniono historię powstania „dziwnych” meteorytów: spadły one na Ziemię w latach 60-tych
Było tam zdjęcie, jak pył pustyni „wpływa” do Oceanu Atlantyckiego