Grupa badaczy przedstawiła model percepcji przestrzennej: trójwymiarowe wykresy dynamicznych scen. Rozwój pozwala
Oprócz tworzenia zwykłej mapy, nowy model może umożliwić robotowi sprawdzanie lokalizacji obiektów i pomieszczeń lub ruchu ludzi po drodze.
Według jednego z docentów katedry nowy model pomoże robotowi szybko podejmować decyzje i planować swój ruch. Przypomina to sposób, w jaki budujemy naszą trasę.
W celu zbudowania modelu środowiskaśrodowisku, model opiera się na pracy z Kimerą, Jest to biblioteka typu open source. Podczas pracy Kimera odbiera strumienie obrazu z kamery robota, a także pomiary bezwładnościowe z czujników pokładowych, aby oszacować trajektorię robota lub kamery i zrekonstruować scenę jako siatkę 3D. Wszystko to dzieje się w czasie rzeczywistym.
Rezultatem jest przybliżona mapa przestrzeni w formie trójwymiarowej siatki, na której wszystko jest oznaczone kolorami jako obiekty, struktury i ludzie.
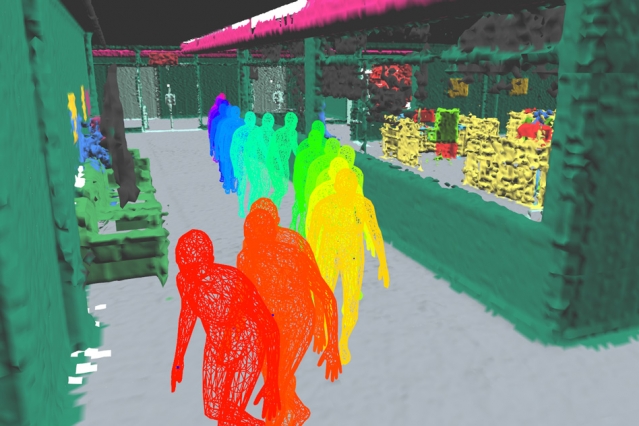 Zdjęcia: MIT
Nowe rozwinięcie przyda się nie tylkozwykłych codziennych zadań, gdzie potrzebna jest znajomość współrzędnych, ale technologia znajdzie zastosowanie także w produkcji czy przy badaniu miejsca, w którym doszło do katastrofy.
Czytaj także:
Spójrz na ogromną „ścianę” setek tysięcy galaktyk za Drogą Mleczną
Kometa NEOWISE jest widoczna w Rosji. Gdzie ją zobaczyć, gdzie szukać i jak zrobić zdjęcie
Okazało się, że cywilizacja Majów opuściła swoje miasta