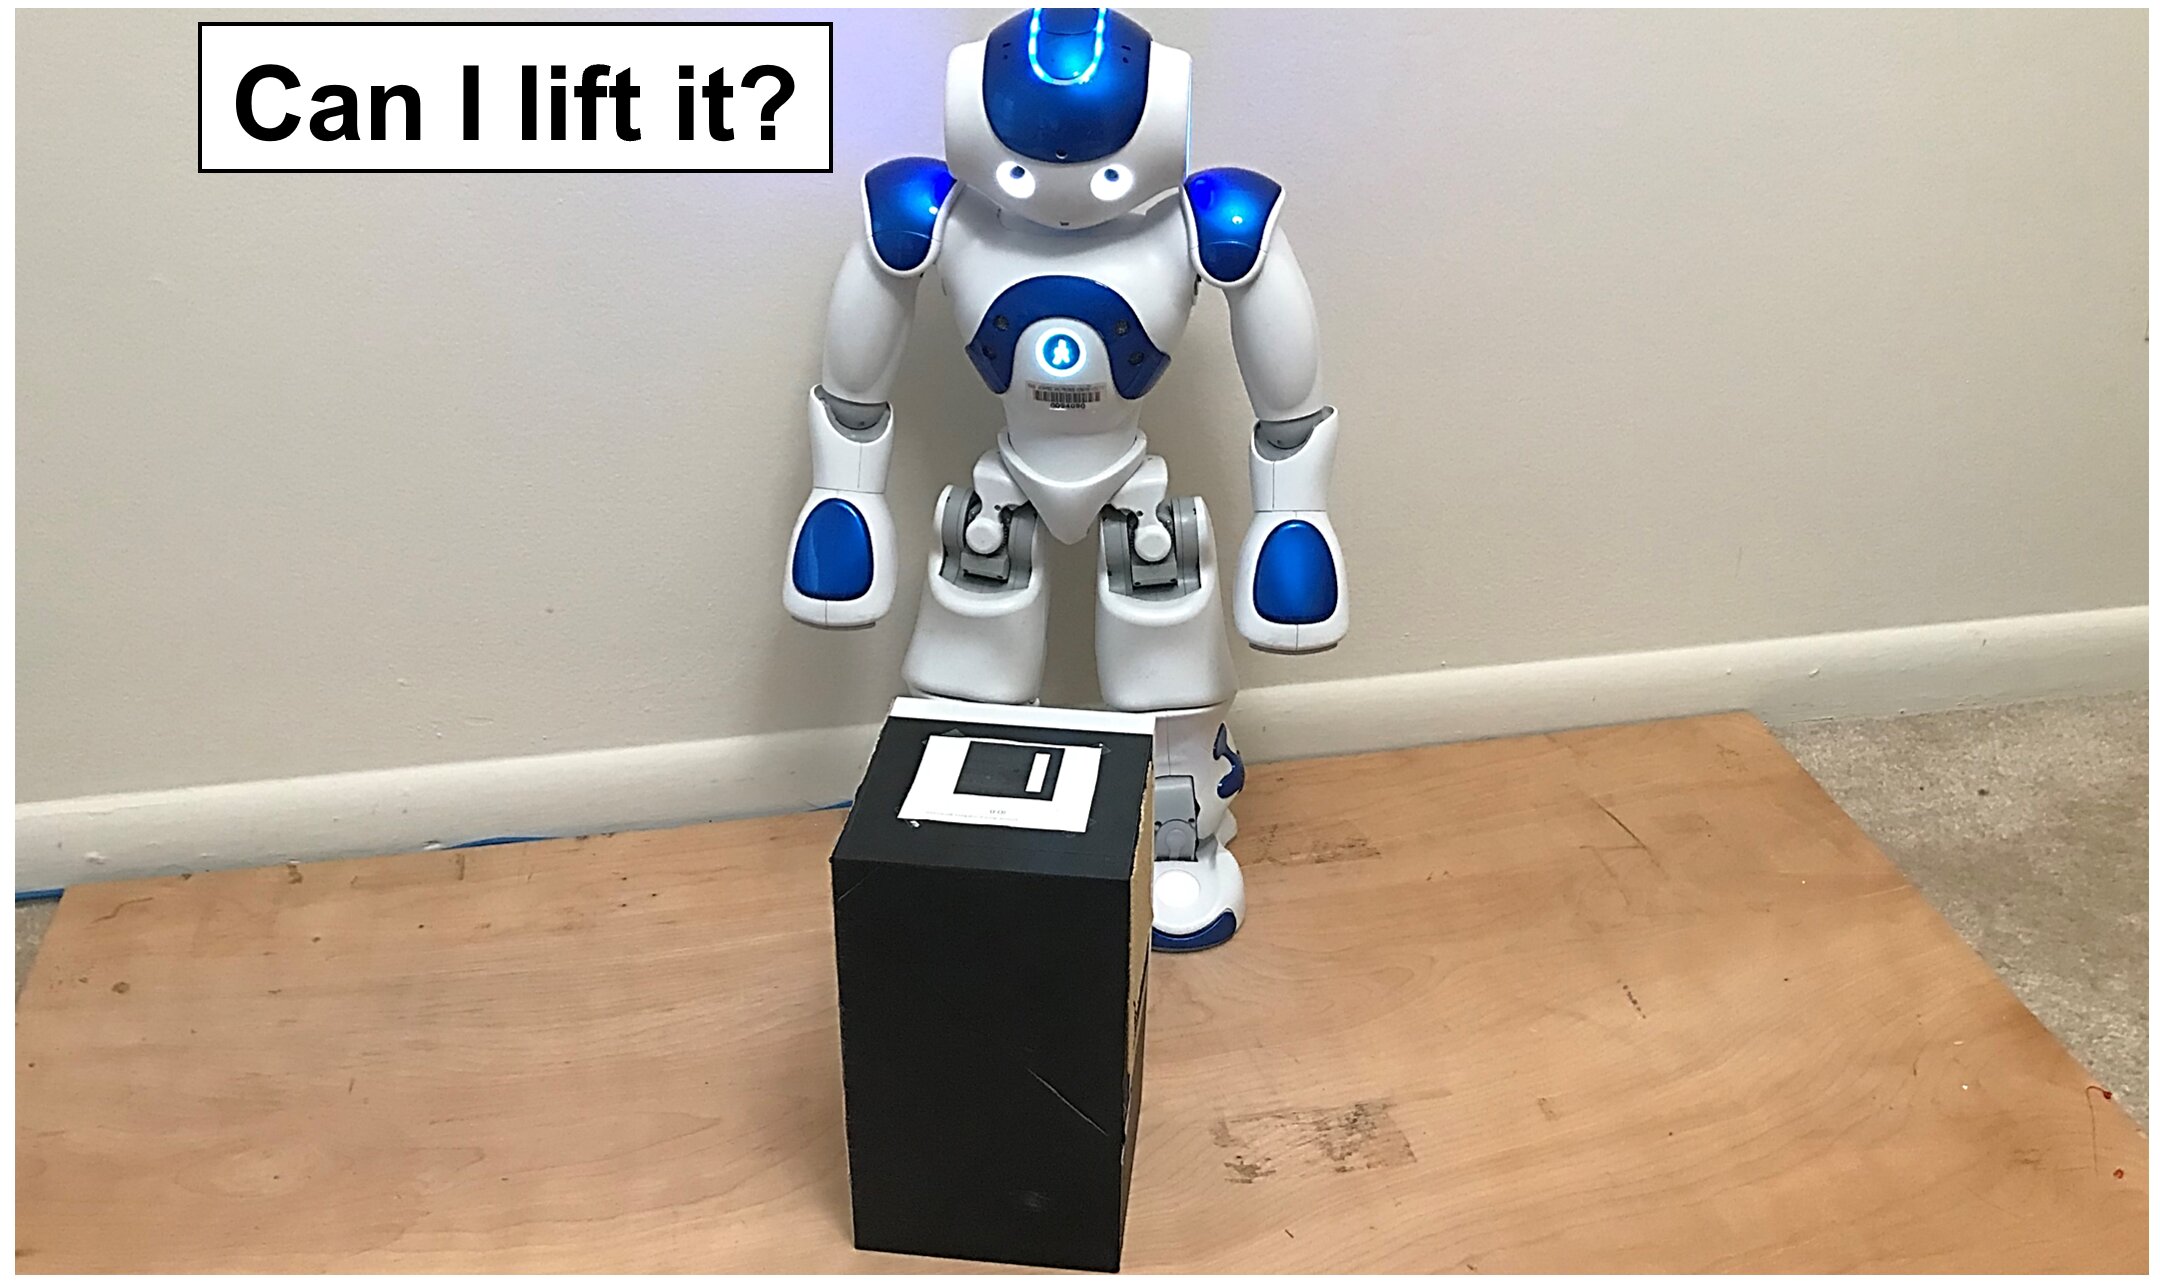
„Byliśmy szczególnie zainteresowani tym, jak humanoidalny robot może uzasadnić możliwość podniesienia pudełka z niewiadomymi”.
Proces, w którym robot generujetrajektorie, które pozwalają mu podnosić obiekty, mogą wymagać intensywnych obliczeń. W rzeczywistości humanoidalne roboty mają zwykle większą swobodę, a jednak ruch, którego potrzebuje ich ciało, aby podnieść obiekt, musi spełniać kilka ograniczeń. Oznacza to, że jeśli skrzynia jest zbyt ciężka lub jej środek ciężkości jest zbyt daleko od robota, najprawdopodobniej nie będzie w stanie wykonać tego ruchu.
„Myśl o nas, ludziach, kiedy próbujemyzrozumieć, czy potrafimy podnieść ciężki przedmiot, taki jak hantle, wyjaśnił Khan. - Najpierw wchodzimy w interakcję z hantlami, aby uzyskać pewne wyczucie obiektu. Następnie, opierając się na naszym wcześniejszym doświadczeniu, wiemy, czy jest on dla nas zbyt ciężki, czy nie, czy nie. Podobnie, nasza metoda zaczyna się od skonstruowania tabeli trajektorii, która przechowuje różne dopuszczalne ruchy podnoszenia robota, odpowiadające fizycznemu zakresowi pudełka, przy użyciu symulacji. Następnie robot traktuje tę tabelę jako informację z poprzedniego doświadczenia ”.
 Źródło: National University of Singapore i Johns Hopkins University
Technika opracowana przez Khan we współpracy zprzez jego kolegę Ruisina Li i jego przełożonego Gregory'ego S. Chirikjiana (profesora i kierownika wydziału inżynierii mechanicznej w NUS), pozwala robotowi uzyskać wyobrażenie o bezwładnościowych parametrach skrzynki po krótkiej interakcji. Następnie robot ponownie odwiedza tabelę trajektorii utworzoną tą metodą i sprawdza, czy obejmuje ona ruch podnoszący, który pozwoliłby mu podnieść pudełko przy tych obliczonych parametrach.
Jeśli taki ruch lub trajektoria istnieje, topodniesienie pudełka jest uważane za możliwe i robot może natychmiast wykonać zadanie. Jeśli nie, robot uważa, że zadanie wykracza poza jego możliwości.
„Nasza metoda może się znacznie poprawićwydajność pracy podczas wykonywania praktycznych zadań typu „wybierz i umieść”, zwłaszcza jeśli są powtarzane, podsumowuje Khan. „W naszej przyszłej pracy planujemy zastosować to podejście do różnych obiektów lub zadań podnoszenia”.
Czytaj także
Spójrz na trójwymiarową mapę Wszechświata: była tworzona przez 20 lat i już zaskoczyła naukowców
Naukowcy odkryli, dlaczego dzieci są najbardziej niebezpiecznymi nosicielami COVID-19
Okazało się, że cywilizacja Majów opuściła swoje miasta