Компания DeepMind разработала модель искусственного интеллекта RoboCat, которая может выполнять ряд задач на
Co jest znane
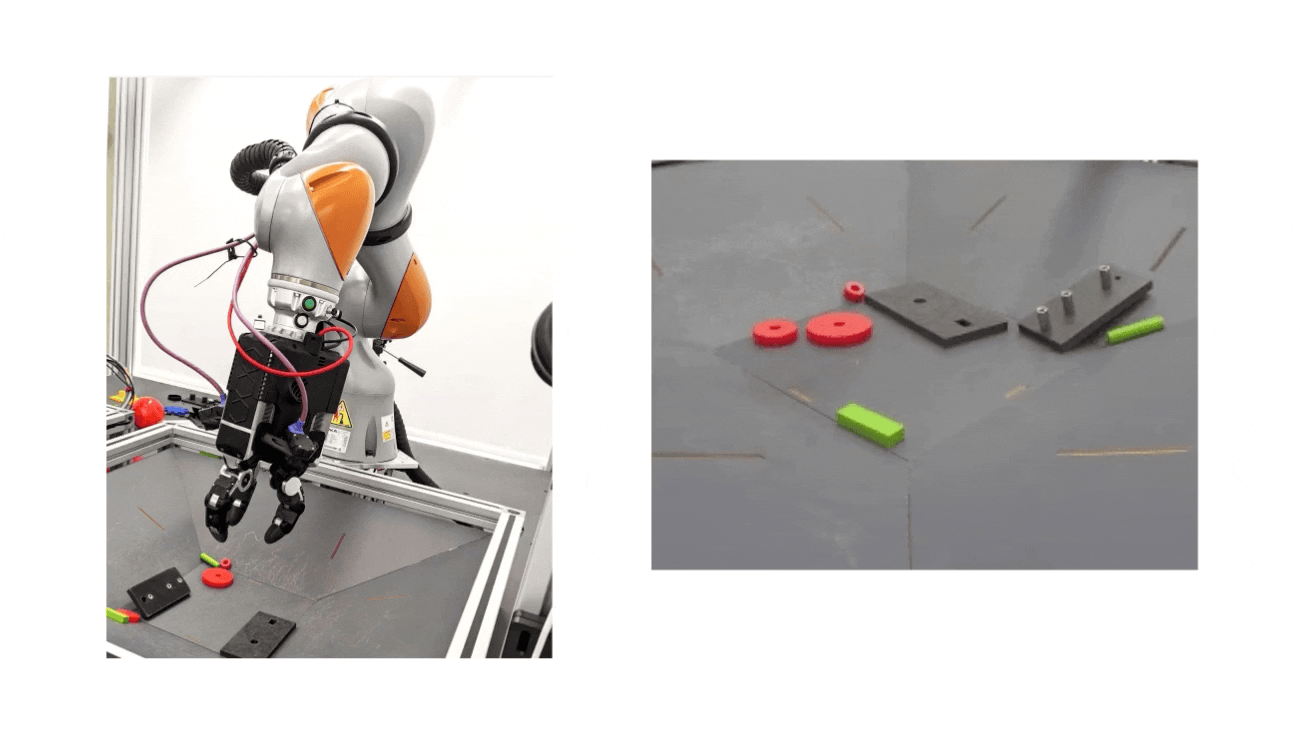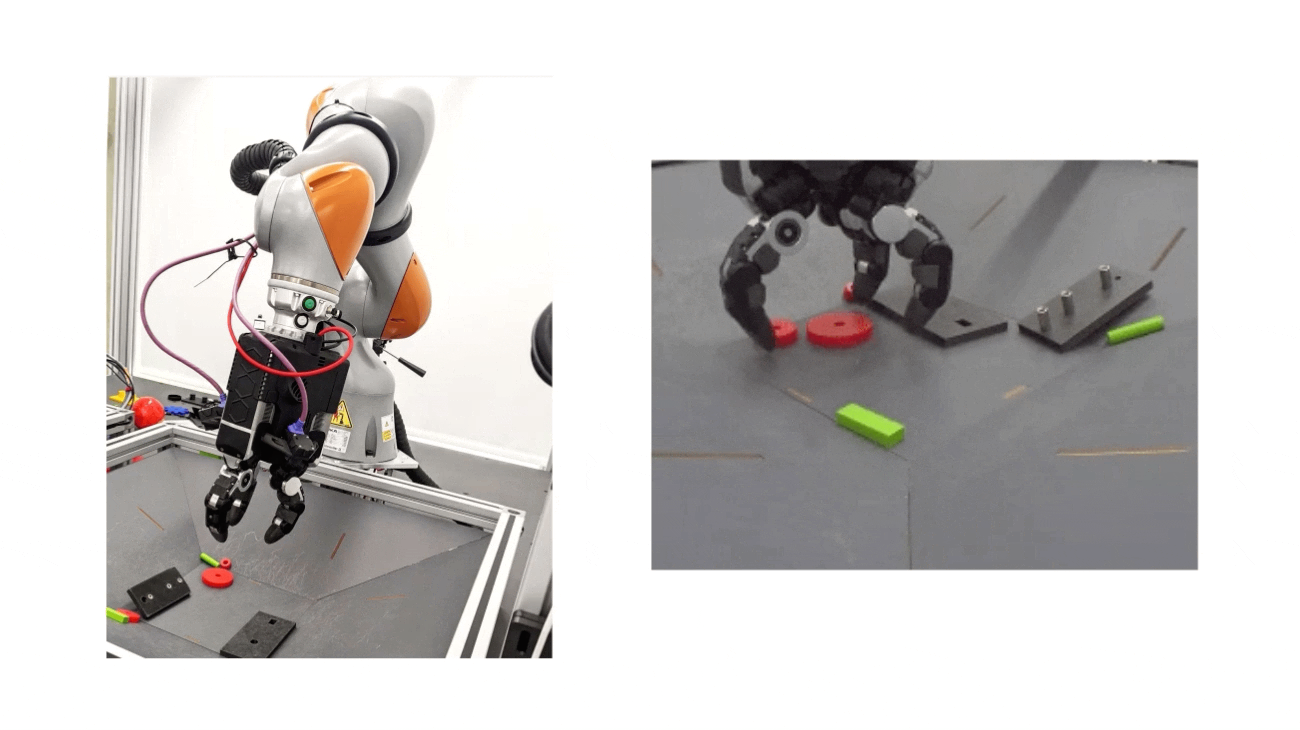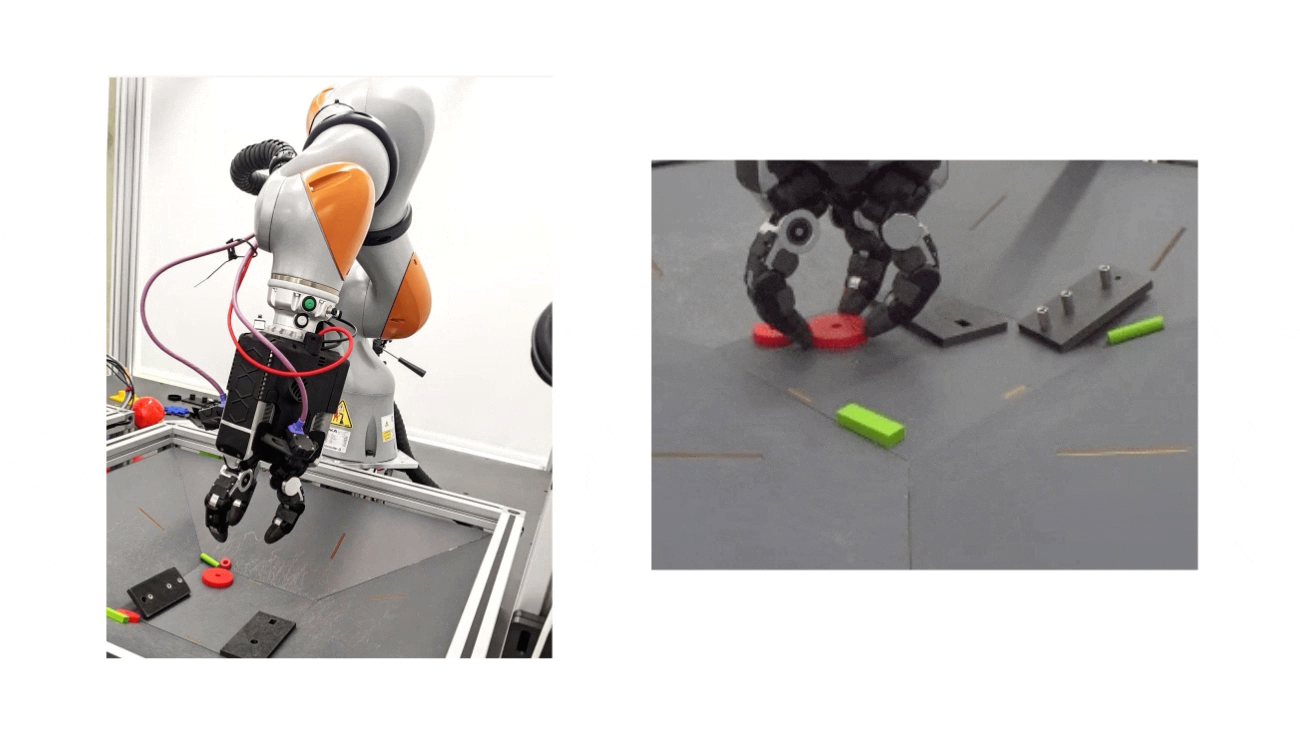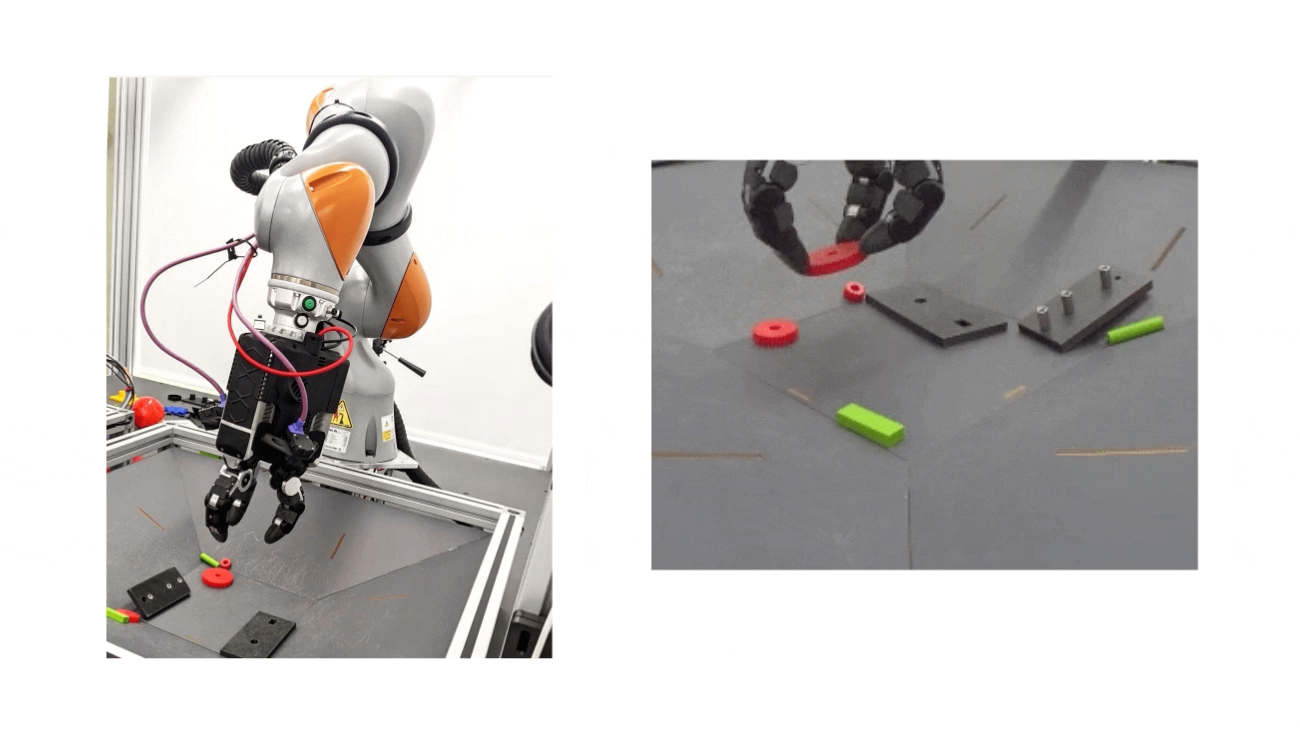
RoboCat обучили на изображениях и данных о действиях роботов, собранных как в симуляции, так и в реальной жизни. Сначала исследователи собрали от 100 до 1000 демонстраций задачи. Затем они тренировали RoboCat на задании, создавая специализированную “побочную” модель, которая отрабатывала действие в среднем 10 000 раз.
Korzystając z nowych danych i istniejących demonstracji, naukowcy stale powiększali zbiór danych i ulepszali algorytm.
</ img>
Ostateczna wersja RoboCat została przeszkolona na 253zadania i przetestowane na 141 odmianach tych zadań w symulacji i świecie rzeczywistym. DeepMind twierdzi, że po obejrzeniu 1000 demonstracji ludzi zebranych w ciągu kilku godzin RoboCat nauczył się kontrolować różne ramiona robotów.
В ходе тестирования показатель успешного выполнения задач сильно варьировался — от 13% в сложных условиях до 99% в простых условиях.
В дальнейшем исследовательская группа намерена сократить количество демонстраций до десяти.
</ p>