Naukowcy pokazali model podwodnego biomorficznego robota tuńczykowego, którego głównym celem jest kontrolowanie ruchu ławic
Naukowcy zwrócili też uwagę na stworzenie sztucznej inteligencji dla robota: jest to konieczne do podejmowania samodzielnych decyzji, ponieważ pod wodą nie ma systemu GPS.
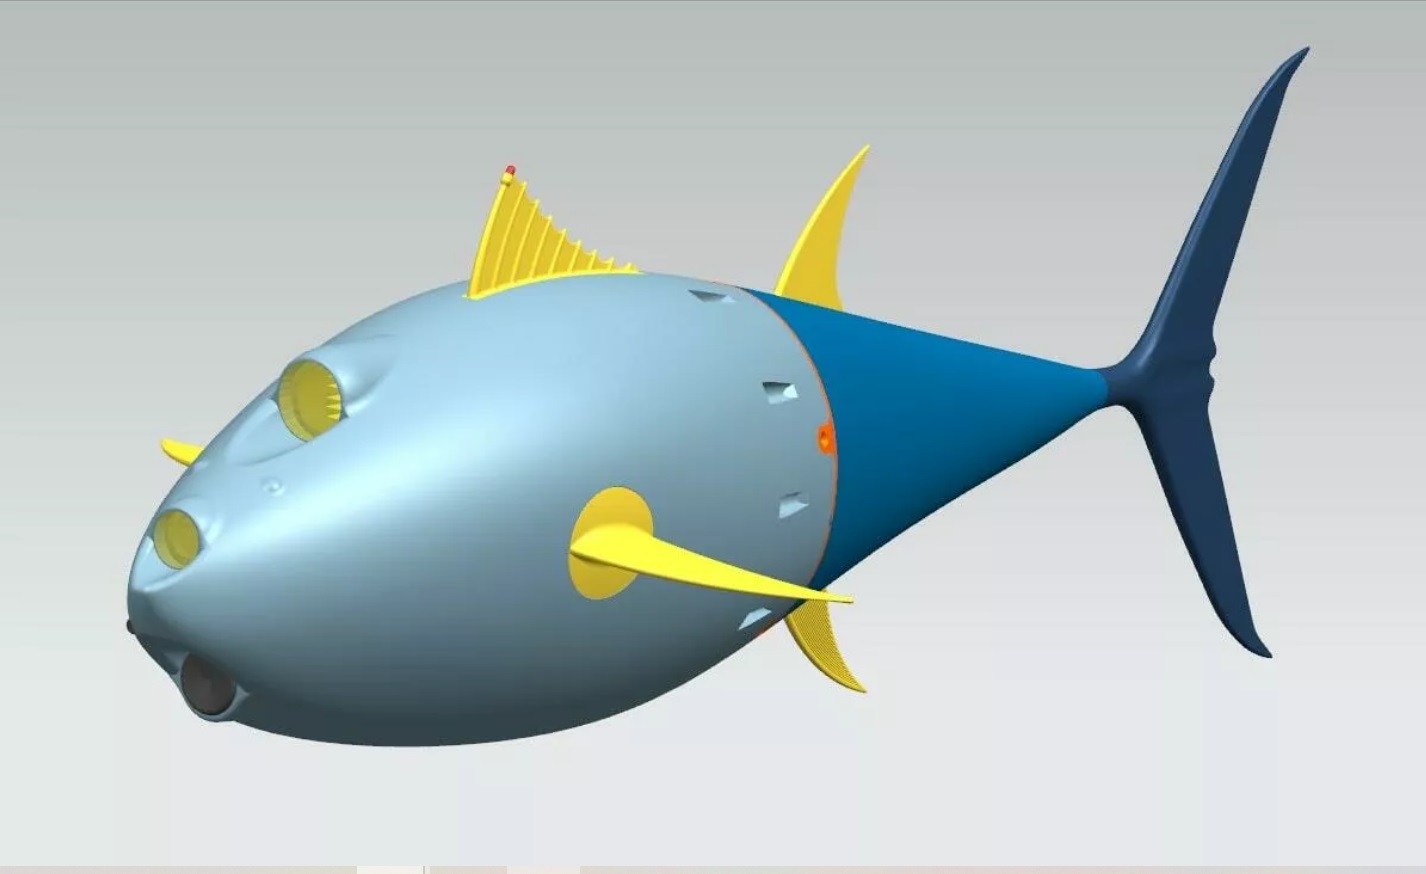
Opracuj dowolny kompleks sprzętu i oprogramowania,czy to skuter, czy samolot, jest dość trudne. W naszym przypadku problem ten został już rozwiązany przez samą naturę, także z punktu widzenia zużycia energii i funkcjonalności. Pozostaje nam tylko poprawnie skopiować algorytm - stworzyć cyfrowego bliźniaka żywego organizmu. Ale jak pracochłonne jest tworzenie kopii absolutnych bez znajomości kodu źródłowego! Wiemy na przykład, że ryby pływają w ten, a nie inny sposób, aby zminimalizować utratę energii. Ale jak wykorzystuje zasoby swojego ciała? Tego właśnie musimy się dowiedzieć.
Viktor Kazantsev, czołowy badacz w Centrum Neurotechnologii i Uczenia Maszynowego, IKBFU
Z jednej strony pomocne będzie opracowanie takiego robotanaukowcy poszerzają wiedzę podstawową, badają mechanikę ruchu organizmów żywych, zasady optymalizacji zużycia energii, systemy podejmowania decyzji itp. Z drugiej strony umożliwi monitorowanie środowiska, zarządzanie zasobami biologicznymi oraz monitorowanie konkretnych obiektów pod wodą.
Pokazany przez naukowców z IKBFU prototyp robota tuńczykowego może już samodzielnie poruszać się nie tylko po prostej trajektorii, ale i skręcać.
Czytaj więcej:
Rozmowy zmarłej załogi Sojuz-11 zostały odtajnione: o czym rozmawiali przed śmiercią
W Australii chrząszcze chodzą do góry nogami po wewnętrznej powierzchni wody
Badanie: populacje dinozaurów gwałtownie spadły przed wyginięciem