Um grupo de pesquisadores apresentou um modelo de percepção espacial: Gráficos de Cenas Dinâmicas 3D. O desenvolvimento permite
Além de criar um mapa regular, o novo modelo pode permitir ao robô consultar a localização de objetos e salas ou o movimento de pessoas ao longo de seu caminho.
Segundo um dos professores associados do departamento, o novo modelo ajudará o robô a tomar decisões e planejar seus movimentos com rapidez. Isso é semelhante a como construímos nossa rota.
Para construir um modelo de ambienteambiente, o modelo é baseado no trabalho com Kimera, Esta é uma biblioteca de código aberto. Durante a operação, Kimera funciona recebendo fluxos de imagens da câmera do robô, bem como medições inerciais de sensores integrados, para estimar a trajetória do robô ou da câmera e reconstruir a cena como uma malha 3D. Tudo isso acontece em tempo real.
O resultado é um mapa aproximado do espaço na forma de uma grade tridimensional, onde tudo é codificado por cores como objetos, estruturas e pessoas.
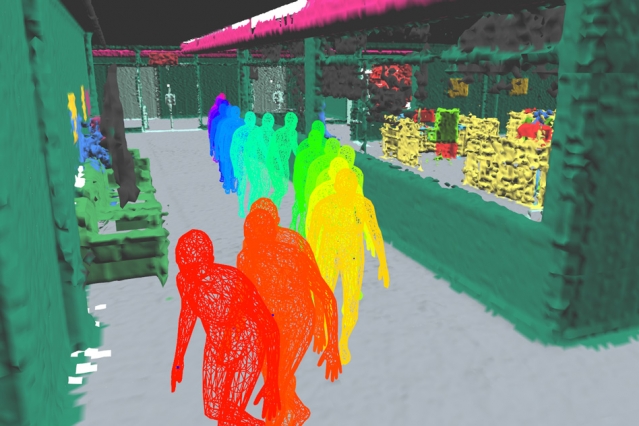 Imagens: MIT
O novo desenvolvimento será útil não só paratarefas comuns do dia a dia onde o conhecimento das coordenadas é necessário, mas a tecnologia também será aplicável na produção ou para explorar o local onde ocorreu o desastre.
Leia também:
Veja a enorme “parede” de centenas de milhares de galáxias atrás da Via Láctea
O cometa NEOWISE é visível na Rússia. Onde vê-la, onde procurar e como tirar uma foto
Aconteceu que fez a civilização maia deixar suas cidades