Os robôs de quatro patas LEAP, treinados com a ajuda de inteligência artificial, se moverão pela superfície
O alvo do LEAP é o Planalto de Aristarco, uma área da Lua,que é particularmente rico em características geológicas, mas é muito difícil de acessar. A propósito, o nome do robô LEAP significa Exploração com Pernas do Planalto de Aristarco ou “pesquisa nas pernas do Planalto de Aristarco”.
Com a ajuda de um robô, os cientistas podem explorarhistória geológica e evolução da Lua, estudando material ejetado em torno de crateras, locais de impacto de asteróides recentes e tubos de lava colapsados, onde as rochas permaneceram inalteradas pelo “intemperismo espacial”. e outros processos.
A equipe LEAP está trabalhando para garantir que o robô estejaintegrado no European Large Logistics Lander (EL3) da ESA, que deverá pousar na Lua várias vezes entre o final da década de 2020 e o início da década de 2030. LEAP é baseado no robô com pernas ANYmal, desenvolvido na ETH Zürich e sua subsidiária ANYbotics. Foi especialmente adaptado ao ambiente lunar.
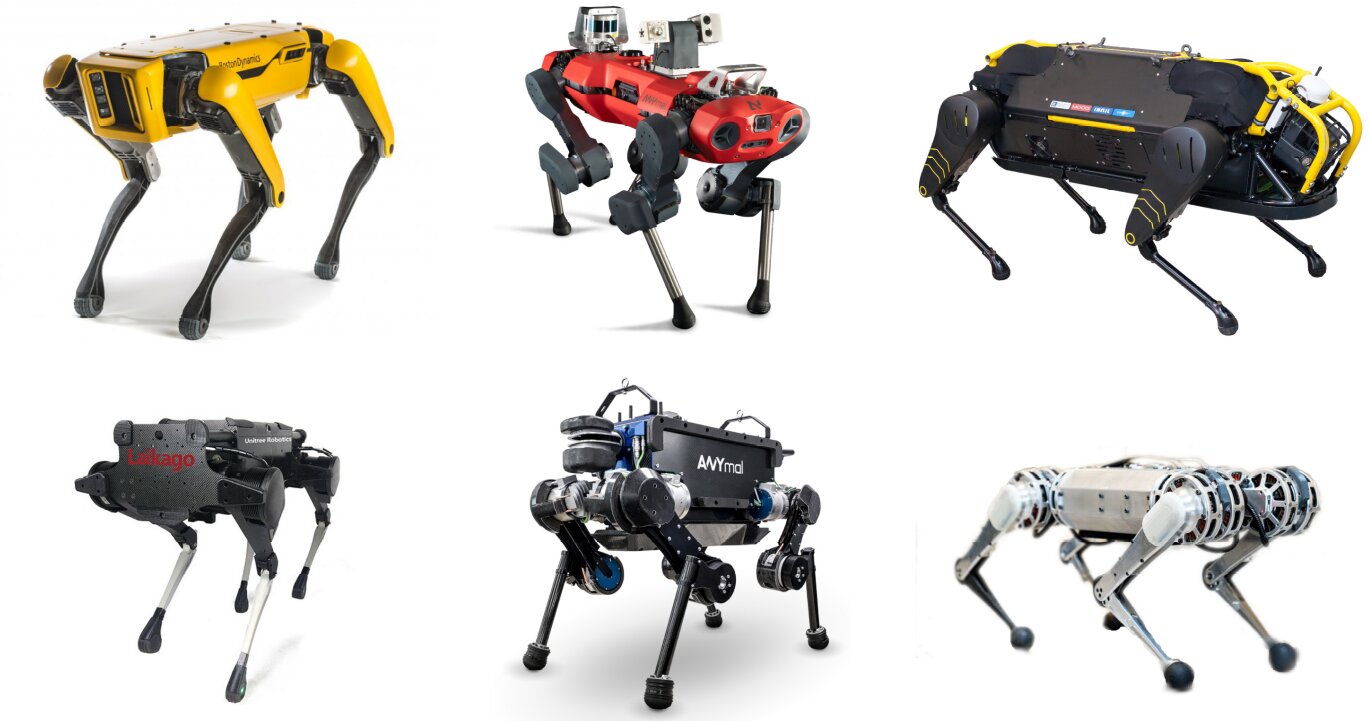 Várias versões do robô com pernas ANYmal, desenvolvido na ETH Zürich e sua subsidiária ANYbotics. Crédito: ETH Zurich/RSL Robotics Labs
“Os veículos todo-o-terreno tradicionais tornaram possívelgrandes descobertas na Lua e em Marte, mas têm limitações”, explicou Bambach. “Explorar terrenos com solo solto, pedras grandes ou declives superiores a 15 graus é particularmente desafiador para rovers com rodas. Por exemplo, a missão do rover Spirit foi abortada quando ficou preso na areia."
ANYmal pode se mover em diferentes “estilos”, quepermite-lhe percorrer longas distâncias num curto período de tempo, escalar encostas íngremes, utilizar instrumentos científicos e até recuperar no caso improvável de uma queda. O robô também pode usar as pernas para cavar canais no solo, virar pedregulhos ou pedras menores para inspeção adicional e coletar amostras.
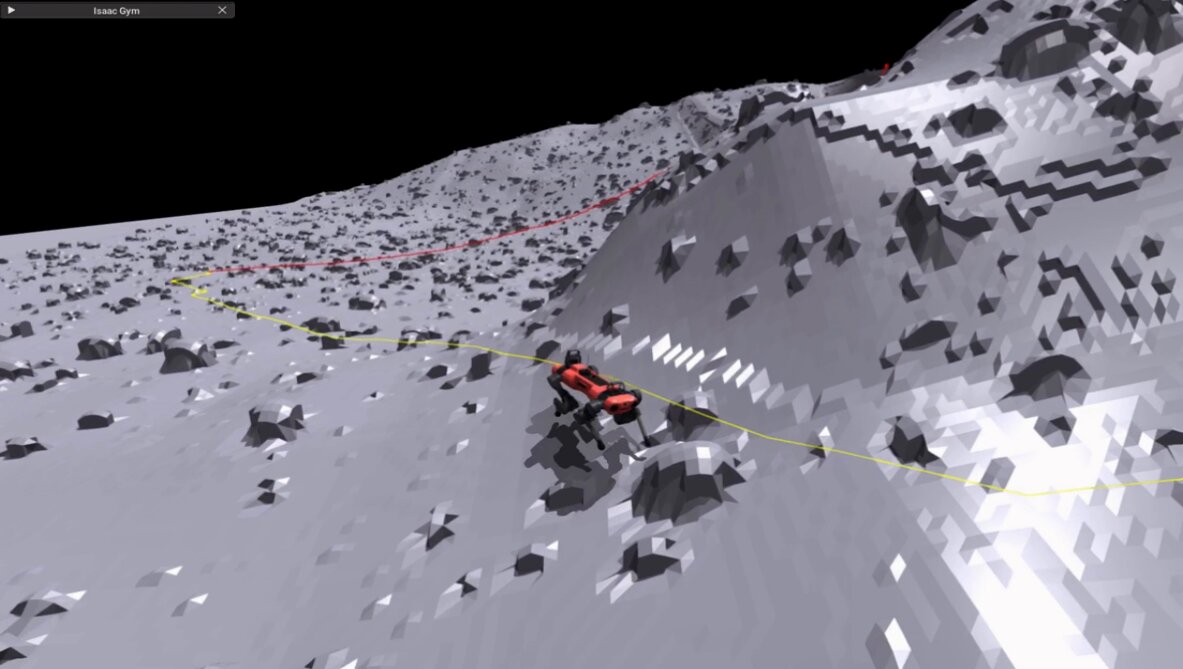 O rover LEAP é treinado usando uma abordagem de aprendizagem por reforço em um ambiente virtual para simular o terreno lunar, a gravidade e as propriedades da poeira.
Crédito: ETH Zürich/RSL Robotics Labs
O robô foi inicialmente treinado usandoabordagem de aprendizagem por reforço (como cães reais) em um ambiente virtual para simular o terreno lunar, a gravidade e as propriedades da poeira. Também foi utilizado no campo para caminhadas ao ar livre.
Consulte Mais informação:
Misteriosa 'goma azul' no fundo do mar confunde cientistas
Gerador desenvolvido para parques eólicos sem ímãs caros
Veja um fenômeno que é simplesmente impossível em Marte