Un grup de cercetători a prezentat un model de percepție spațială: 3D Dynamic Scene Graphs. Dezvoltarea permite
Pe lângă crearea unei hărți obișnuite, noul model poate permite robotului să interogheze locația obiectelor și a camerelor sau mișcarea oamenilor de-a lungul drumului.
Potrivit unuia dintre profesorii asociati ai departamentului, noul model va ajuta robotul să ia rapid decizii și să-și planifice mișcarea. Acesta este similar cu modul în care ne construim traseul.
Pentru a construi un model de mediumediu, modelul se bazează pe lucrul cu Kimera, Aceasta este o bibliotecă open source. În timpul funcționării, Kimera funcționează prin primirea fluxurilor de imagini de la camera robotului, precum și măsurători inerțiale de la senzorii de la bord, pentru a estima traiectoria robotului sau a camerei și pentru a reconstrui scena ca o plasă 3D. Toate acestea se întâmplă în timp real.
Rezultatul este o hartă brută a spațiului sub forma unei grile tridimensionale, în care totul este codificat în culori ca obiecte, structuri și oameni.
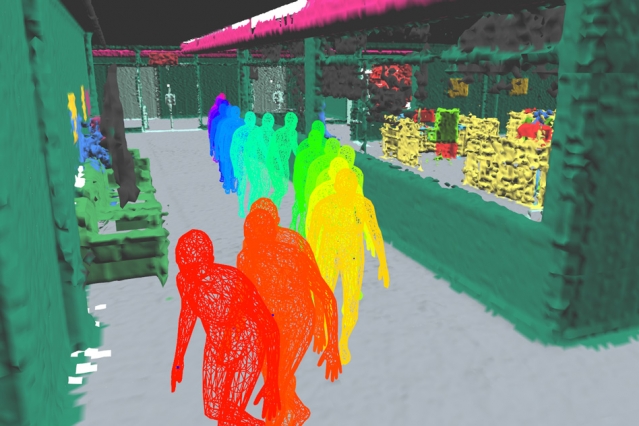 Imagini: MIT
Noua dezvoltare va fi utilă nu numai pentrusarcini obișnuite de zi cu zi în care este nevoie de conștientizarea coordonatelor, dar tehnologia va fi aplicabilă și în producție sau pentru a explora locul în care a avut loc dezastrul.
Citește și:
Priviți uriașul „zid” al sutelor de mii de galaxii din spatele Căii Lactee
Cometa NEOWISE este vizibilă în Rusia. Unde să o vezi, unde să cauți și cum să faci o fotografie
S-a dovedit că i-a făcut pe civilizația maya să-și părăsească orașele