„Am fost în mod deosebit interesați de modul în care un robot umanoid ar putea raționa despre posibilitatea de a ridica o cutie de necunoscute.”
Procesul prin care generează robotultraiectoriile care îi permit să ridice obiecte pot fi intens din punct de vedere calculatic. De fapt, roboții umanoizi au, de obicei, mai multă libertate și totuși mișcarea pe care corpul lor o necesită pentru a ridica un obiect trebuie să îndeplinească mai multe restricții. Aceasta înseamnă că, dacă cutia este prea grea sau centrul de masă al acesteia este prea departe de robot, cel mai probabil nu va putea finaliza această mișcare.
„Gândește-te la noi, oamenii, în timp ce încercămsă înțelegem dacă putem ridica un obiect greu, cum ar fi o halteră, a explicat Khan. - În primul rând, interacționăm cu gantera pentru a obține un anumit simț al obiectului. Apoi, pe baza experienței noastre anterioare, știm cumva dacă este prea greu să ne ridicăm sau nu. În mod similar, metoda noastră începe prin construirea unui tabel de traiectorie care stochează diferitele mișcări de ridicare permise pentru robot, care corespund domeniului fizic al cutiei folosind simulare. Robotul consideră apoi acest tabel ca informații din experiența sa anterioară. "
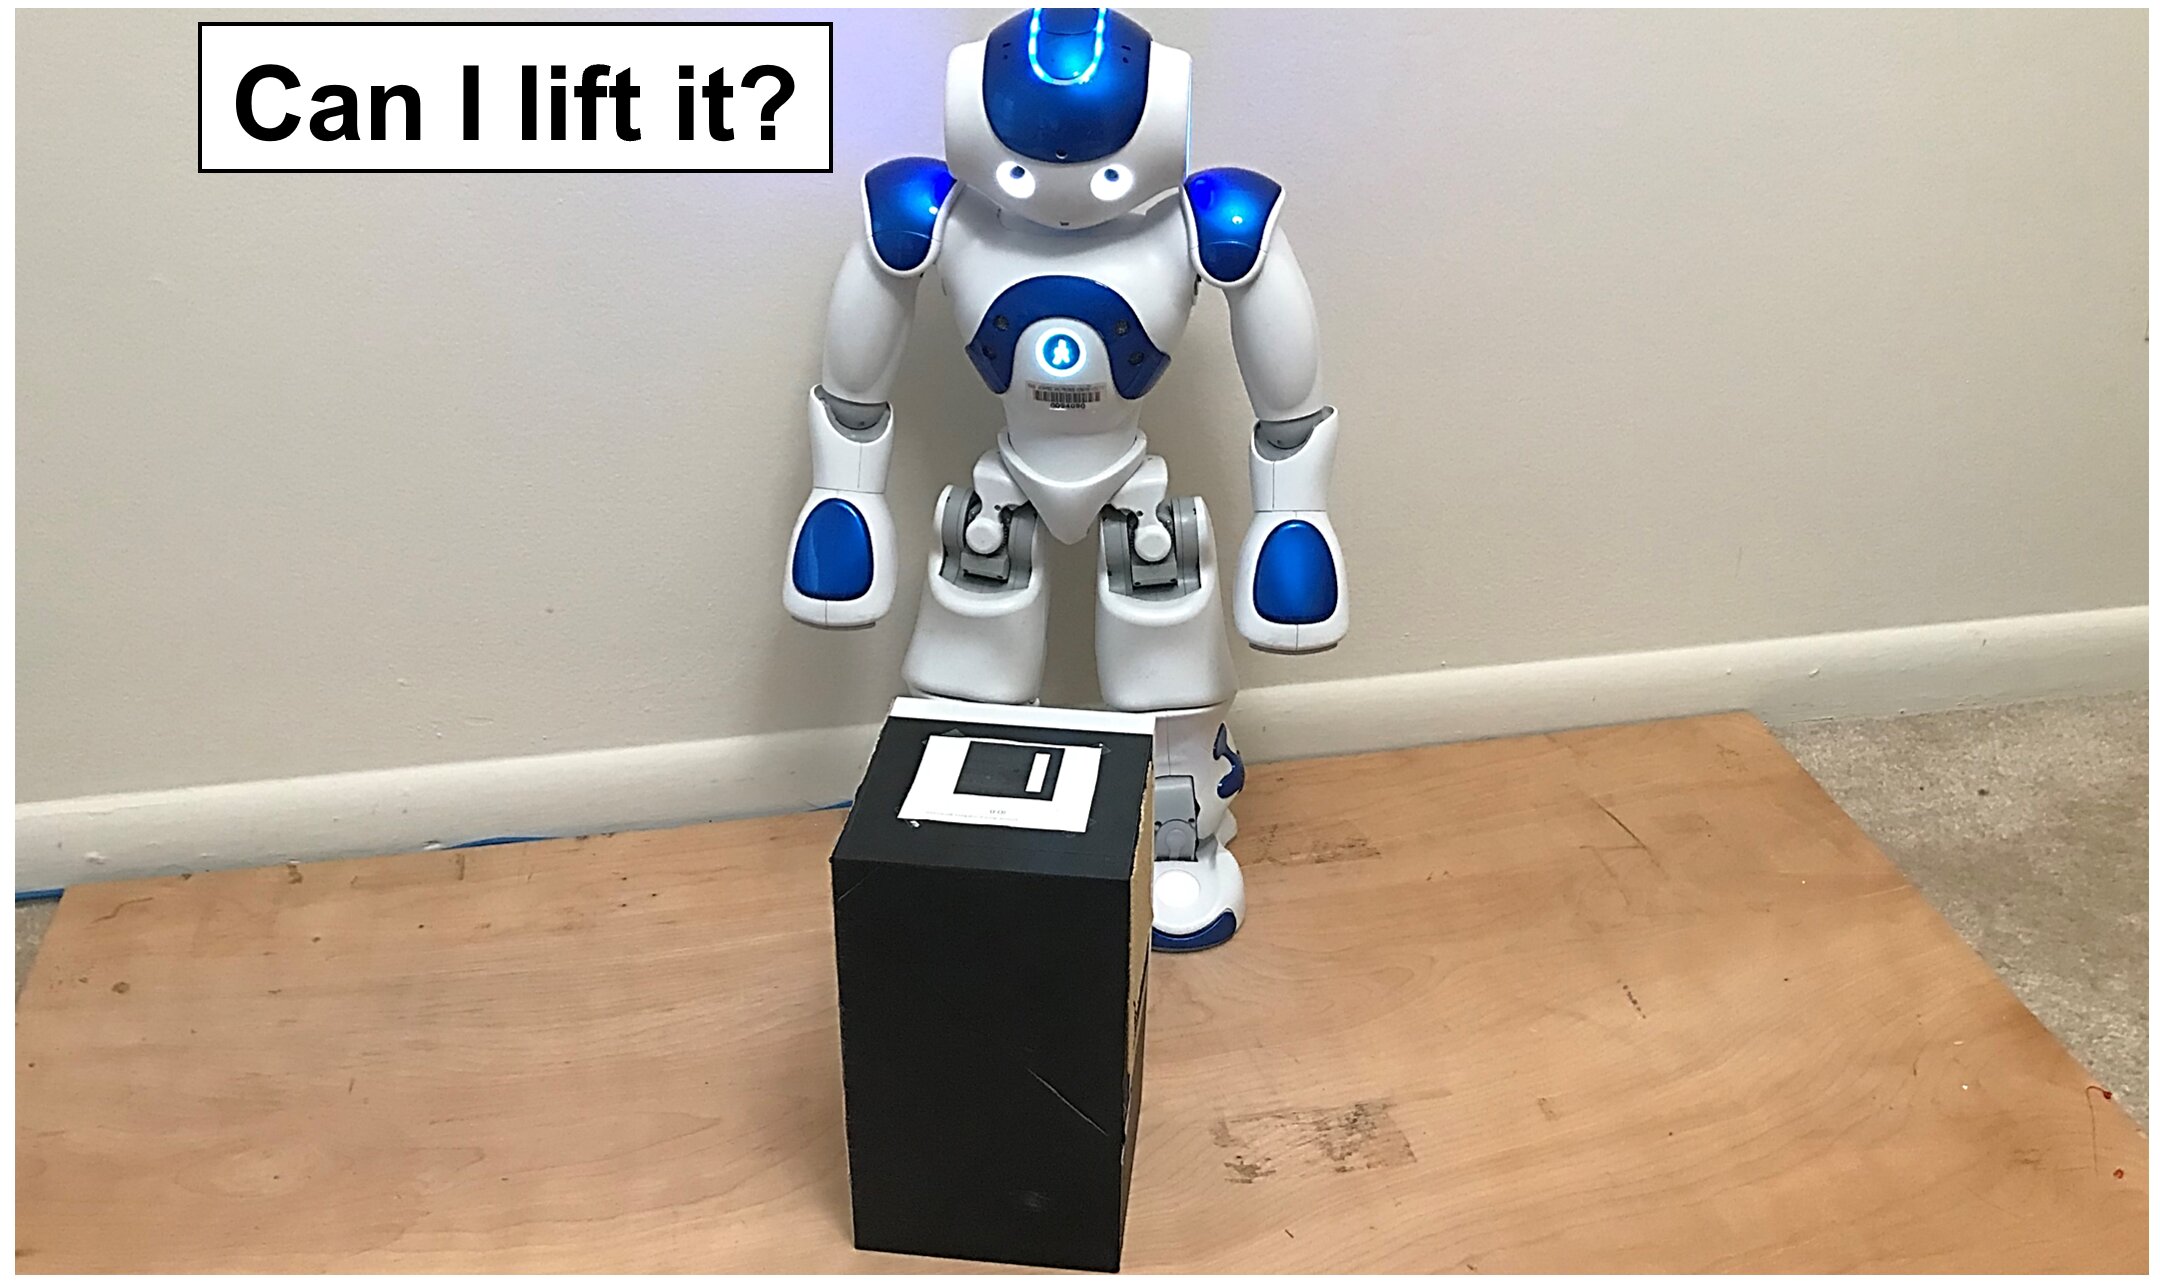 Credit: Universitatea Națională din Singapore și Universitatea Johns Hopkins
O tehnică dezvoltată de Khan în colaborare cude către colegul său Ruisin Li și supervizorul său Gregory S. Chirikjian (profesor și șef al departamentului de inginerie mecanică la NUS), permite robotului să-și facă o idee despre parametrii inerțiali ai cutiei după o scurtă interacțiune. Robotul revede apoi tabelul de traiectorie creat prin această metodă și verifică dacă include o mișcare de ridicare care să-i permită să ridice cutia cu acești parametri calculați.
Dacă există o astfel de mișcare sau traiectorie, atunciridicarea cutiei este considerată posibilă și robotul poate finaliza imediat sarcina. Dacă nu, atunci robotul consideră că sarcina depășește capacitățile sale.
„Metoda noastră se poate îmbunătăți semnificativeficiența muncii atunci când efectuați sarcini practice de alegere și plasare, mai ales dacă sunt repetate, concluzionează Khan. „În munca noastră viitoare, intenționăm să aplicăm abordarea la diferite obiecte sau sarcini de ridicare.”
Citește și
Priviți harta 3D a Universului: a fost compilată timp de 20 de ani și a surprins deja oamenii de știință
Oamenii de știință au aflat de ce copiii sunt cei mai periculoși purtători de COVID-19
S-a dovedit că i-a făcut pe civilizația maya să-și părăsească orașele