Roboții cu patru picioare LEAP, antrenați cu ajutorul inteligenței artificiale, se vor deplasa de-a lungul suprafeței
Ținta LEAP este Podișul Aristarh, o zonă a Lunii,care este deosebit de bogat în caracteristici geologice, dar este foarte greu de accesat. Apropo, numele robotului LEAP înseamnă Explorarea cu picioare a Podișului Aristarchus sau „cercetare pe picioarele Podișului Aristarh”.
Cu ajutorul unui robot, oamenii de știință pot exploraistoria geologică și evoluția Lunii, studiind ejecțiile din jurul craterelor, locurilor proaspete de impact de asteroizi și tuburilor de lavă prăbușite, unde rocile au rămas neschimbate de «intemperii spațiale» și alte procese.
Echipa LEAP lucrează pentru a se asigura că robotul esteintegrat în European Large Logistics Lander (EL3) al ESA, care urmează să aterizeze pe Lună de mai multe ori de la sfârșitul anilor 2020 până la începutul anilor 2030. LEAP se bazează pe robotul cu picioare ANYmal, dezvoltat la ETH Zürich și filiala sa ANYbotics. A fost special adaptat mediului lunar.
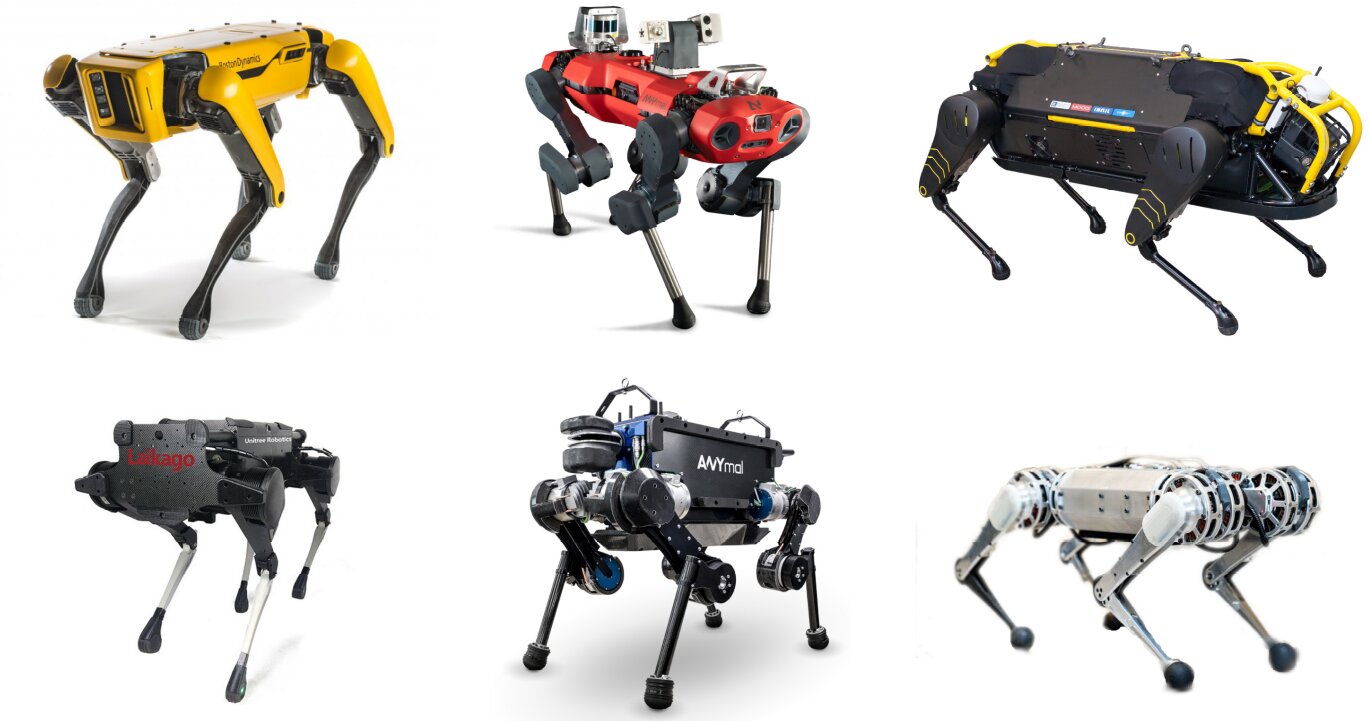 Diverse versiuni ale robotului cu picioare ANYmal, dezvoltat la ETH Zürich și filiala sa ANYbotics. Credit: ETH Zurich/RSL Robotics Labs
„Vehiculele tradiționale de teren au făcut posibilmari descoperiri pe Lună și Marte, dar au limitări”, a explicat Bambach. „Explorarea terenurilor cu sol afânat, bolovani mari sau pante mai mari de 15 grade este deosebit de dificilă pentru roverele cu roți. De exemplu, misiunea roverului Spirit a fost întreruptă când a rămas blocat în nisip.”
ANYmal se poate mișca în diferite „stiluri”, careîi permite să parcurgă distanțe lungi într-o perioadă scurtă de timp, să urce pante abrupte, să folosească instrumente științifice și chiar să se recupereze în cazul improbabil al unei căderi. De asemenea, robotul își poate folosi picioarele pentru a săpa canale în sol, să răstoarne bolovani sau roci mai mici pentru o inspecție ulterioară și să preleveze mostre.
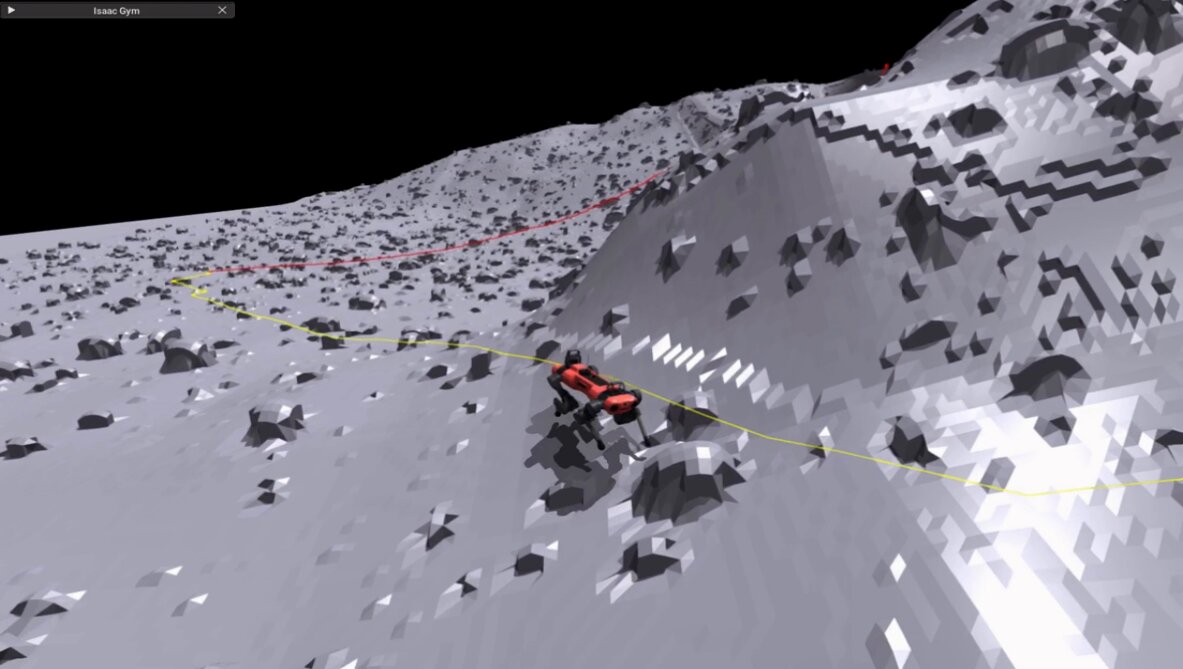 Roverul LEAP este antrenat folosind o abordare de învățare prin întărire într-un mediu virtual pentru a simula proprietățile terenului lunar, gravitației și prafului.
Credit: ETH Zürich/RSL Robotics Labs
Robotul a fost antrenat inițial folosindabordare de învățare prin întărire (cum ar fi câinii reali) într-un mediu virtual pentru a simula terenul lunar, gravitatea și proprietățile prafului. A fost folosit și în câmp pentru drumeții în aer liber.
Citeste mai mult:
Misteriosul „blue goo” de pe fundul mării îi derută pe oameni de știință
Generator dezvoltat pentru parcuri eoliene fără magneți scumpi
Priviți un fenomen care este pur și simplu imposibil pe Marte