Skupina výskumníkov predstavila model priestorového vnímania: 3D Dynamic Scene Graphs. Vývoj umožňuje
Okrem vytvorenia bežnej mapy môže nový model umožniť robotovi zisťovať polohu objektov a miestností alebo pohyb osôb pozdĺž jeho dráhy.
Podľa jedného z docentov katedry nový model pomôže robotovi rýchlo sa rozhodovať a plánovať svoj pohyb. Je to podobné ako pri vytváraní našej trasy.
S cieľom vybudovať model prostrediaprostredí, model je založený na práci s Kimerou, Toto je knižnica s otvoreným zdrojovým kódom. Počas prevádzky Kimera pracuje tak, že prijíma obrazové prúdy z kamery robota, ako aj inerciálne merania z palubných senzorov, aby odhadla trajektóriu robota alebo kamery a zrekonštruovala scénu ako 3D sieť. To všetko sa deje v reálnom čase.
Výsledkom je hrubá mapa priestoru vo forme trojrozmernej siete, kde je všetko farebne odlíšené ako predmety, štruktúry a ľudia.
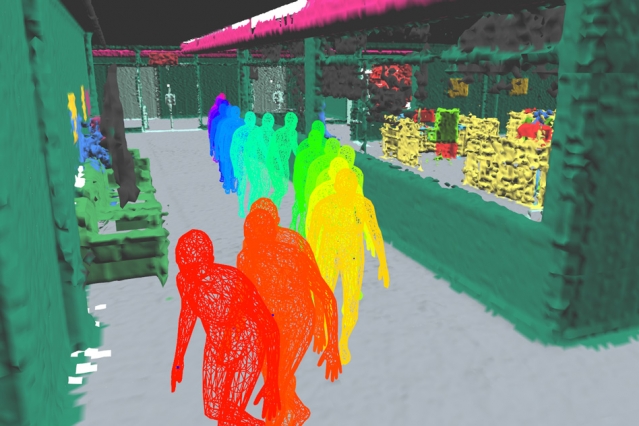 Obrázky: MIT
Nový vývoj bude užitočný nielen prebežné každodenné úlohy, pri ktorých je potrebná znalosť súradníc, no technológia bude použiteľná aj vo výrobe alebo pri prieskume miesta, kde sa katastrofa stala.
Prečítajte si tiež:
Pozrite sa na obrovskú „stenu“ stoviek tisícov galaxií za Mliečnou cestou
Kométa NEOWISE je viditeľná v Rusku. Kde ju vidieť, kde hľadať a ako odfotiť
Ukázalo sa, že donútilo mayskú civilizáciu opustiť svoje mestá