Vývojári stále nedokážu skĺbiť realistický vzhľad a schopnosť komunikácie v autách. Čo

 12
Hlasový asistent je zábavný
ECA
Stelesnení konverzační agentije konverzačný agent (napríklad chatbotinternetový obchod, ktorý odpovedá na otázku „Kde je moja objednávka?“ - toto je tiež on) v akejkoľvek vizuálnej podobe, či už je to avatar, robot, hologram alebo krabica s očami. Výskumníci napríklad vytvárajú prostriedky, ktoré pomáhajú používateľom učiť sa alebo udržiavať fyzické a duševné zdravie.
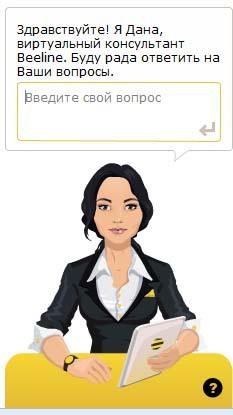
Štruktúra ECA na webových stránkach a aplikáciách najčastejšie vyzerá takto
Naše laboratórium sa zaoberá špecifickysmerovania EDA. Chceme vytvoriť „nové slovo“ v robotoch bez tela, naučiť ich komunikovať spôsobom, ktorý je skutočne užitočný, príjemný a každému šetrí čas.
Načo komplikovať agentov
Teraz chce každý vytvoriť realistických robotov,s telesným stelesnením, pohybmi očí, emóciami atď. Nie je to len rozmar alebo trend doby, takáto potreba spočíva v dvoch rovinách – technickej a teoretickej.
- Technická. Kedysi sa to nedalo urobiťhyperrealistických avatarov. Teraz môžeme urobiť viac: čo sa týka vzhľadu aj správania. Pomáha tomu 3D modelovanie, neurónové siete a rôzne verzie sémantického parsovania reči používateľa (roboty sa dajú napríklad naučiť rozumieť vtipom či sarkazmu).
- teoretická. Vývojári preverujú, či je nárast realizmu príjemný, alebo naopak odpudzuje používateľa, či ľudia s takýmito robotmi radi komunikujú. A vieš? Áno, ľudia milujú realizmus!
Len tu v neustále sa komplikujúcich scenároch je jeden zásadný problém.
Nerovnováha vnútorného a vonkajšieho realizmu
Nemôžete robiť všetko naraz, musíte si vybrať.Na jednej strane vývojári komplikujú systémy umelej inteligencie. Snažia sa zvýšiť vnútorný realizmus tak, aby systém pripomínal prácu ľudského mozgu. Na druhej strane je pre ľudí dôležitý vonkajší realizmus – to je hlavný faktor toho, ako človek reaguje na komunikáciu s robotom. „Myseľ“ stroja musí zodpovedať jeho telesnému vzhľadu.
Napríklad tamagoči nepotrebuje antropomorfný vzhľad,pretože hračka je primitívna. Zároveň je však vnímaný ako prirodzený vďaka zhode vnútorného a vonkajšieho. Toto je rovnováha, ktorú treba zvážiť pri vytváraní robotov.
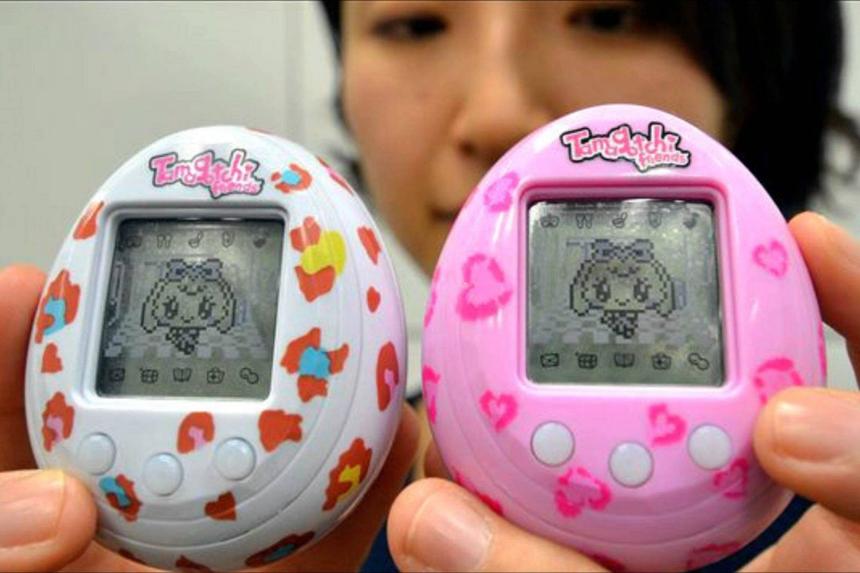
Tamagoči sa cítil veľmi živý. Hoci technicky to bolo úplne primitívne
Ak si stanovíte cieľ, aby bol robot akointeligentné, musíte sa ponoriť do bazéna kognitívnych architektúr. Umožňujú simulovať celé sociálne svety pozostávajúce z umelých agentov, ktorí sú vo svojom správaní realistickí. To znamená, že ide o taký základ, ktorý umožňuje robotom rozhodovať sa, rozumieť hovorenej ľudskej reči a pracovať autonómne, bez účasti osoby a skriptov.
Architektúry sa začali používať koncom 20. storočia na riadenie zložitých „inteligentných“ systémov. Soar sa napríklad používal na výcvik vojenských pilotov a simuláciu logiky leteckých súbojov.
Táto technológia je založená na vedeckom základevýskum z oblasti neuropsychológie a neurofyziológie – je však taký zložitý, že sa na vytváranie avatarov používa len zriedka. Kognitívne architektúry kvôli zložitosti „žerú“ veľa procesorového výkonu, nie je vhodné ich využívať na jednoduché hry.
Takéto architektúry sú vnútorne maximálnerealistické, ale je úplne nepochopiteľné, do akej miery sa to prenáša na používateľa a či vôbec bude môcť pocítiť rozdiel, aby pochopil, ako „inteligentnejším“ sa stal jeho partner-robot.
Problém multimodality
Moderné technológie umožňujú vytváraťvizuálne celkom realistické roboty. Napríklad v decembri 2021 spoločnosť Engineered Arts predstavila robota s realistickými výrazmi tváre, ktorý však nedokáže takmer nič, len sa „ľudsky“ zobudí. Ostatné úkony za neho vykonáva „skrytý“ operátor. Toto je skôr hračka ako skutočný agent, s ktorým môžete komunikovať.
To znamená, že je technicky možné vytvoriť antropomorfrobot, ale nie zvlášť „chytrý“. Alebo naopak. Tu vznikajú rozpory medzi komunikatívnym a vizuálnym realizmom – od robota s ľudským vzhľadom sa očakáva, že bude konať a myslieť ako človek do najmenších detailov. Ale inteligentný reproduktor na stole, v ktorom, zdá sa, nie je nič iné ako mikroobvod, reproduktor a batéria, neustále príjemne prekvapuje svojim živým prejavom. Pretože na podvedomej úrovni sa od nej neočakáva nič mimoriadne.
- Vonkajší realizmus + hlúposť robota
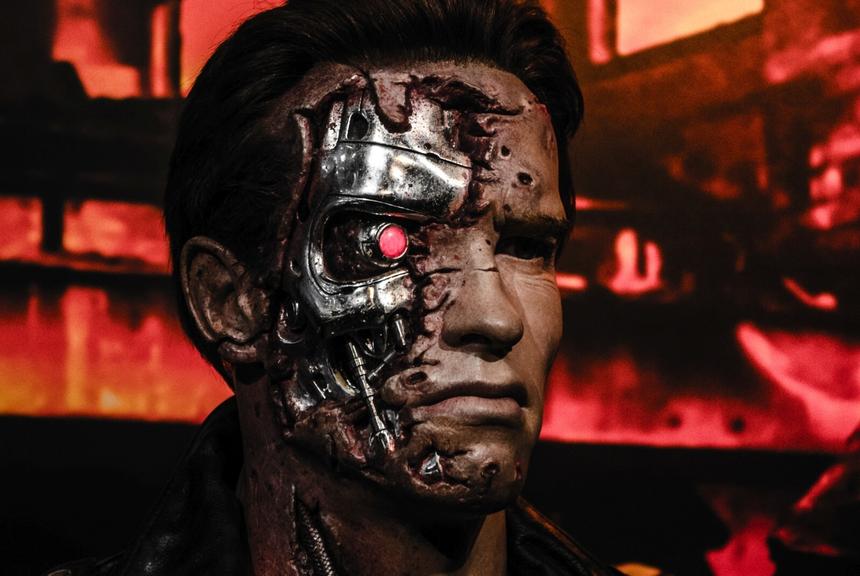
V tomto prípade to používateľ okamžite pocítinedôvera k avatarovi, ktorý vyzerá ako človek, ale vo svojich schopnostiach sa správa ako päťročný alebo vôbec nevyzerá ako človek. Takíto roboti vždy lezú ľuďom na nervy alebo slúžia ako objekt pre vtipy.
Čím realistickejší vzhľad, tým vyššie očakávaniapoužívateľov. Napríklad, ak má agent tvár, očakáva sa, že bude reagovať ľudským spôsobom: sledovať smer pohľadu, vyjadrovať emócie mimikou atď. – a to všetko nie je náhodné, ale vhodné a aktuálne. . Dnes je to technicky nemožné.
- Super inteligentný robot + technické ťažkosti
Vývojári môžu vytvárať pre hovoriace strojekomplexná kognitívna architektúra, vďaka ktorej sa robot bude správať veľmi logicky a „rozumne“, takmer ako človek. Ale to všetko je ťažké preniesť do pohybov, výrazov tváre a iných vizuálnych detailov tela robota. Technológie zatiaľ neumožňujú systém, ktorý by umožňoval kvalitný preklad z „robotického“ jazyka do ľudského.
Vymysleli ste napríklad robota a vymysleli ste vzorecktorý zohľadňuje desiatky faktorov a učí stroj správne určovať svoje „emócie“. Ste si istý, že to pocítia ľudia v praxi? Skutočne inteligentné roboty, ako ukazuje výskum, sa ľuďom často zdajú realistické ako veľmi jednoduché, takže zatiaľ nemá ekonomický zmysel investovať do skutočnej „mysle“ avatarov.
Ako ďaleko sme od ideálu?
Hlavnou myšlienkou je teraz nájsť rovnováhu vnútorného avonkajší realizmus, a to si vyžaduje výskum a vývoj. V tejto fáze vývoja technológie je dôležité pochopiť, ako sú „preteky o realizmus“ vhodné.
Keď sa roboty transformujú z priemyselných strojovdo pomôcok alebo rozhovorov ľudí, je čas zamyslieť sa: čo by sa malo a čo by sa nemalo robiť, aby sa robot cítil realisticky? čo treba brať do úvahy, aby sa roboti nestratili v rozhovore, poznámkami počnúc a etiketou pokračujúc? ako naučiť stroj navigovať vo vesmíre tak prirodzene a slobodne ako človek?
Odpovede na tieto otázky majú priamy vplyv na vývoj. Niekedy je lepšie vyrobiť tamagoči ako ďalšieho antropomorfného robota, ktorý vie len žmurkať.