Група истраживача представила је модел просторне перцепције: 3Д динамички сценски графови. Развој дозвољава
Поред стварања редовне мапе, нови модел може роботу омогућити да пита локацију предмета и соба или кретање људи успут.
Према речима једног од ванредних професора катедре, нови модел ће помоћи роботу да брзо доноси одлуке и планира своје кретање. Ово је слично начину на који градимо нашу руту.&нбсп;
Да би се изградио модел окружењаокружењу, модел је заснован на раду са Кимером,&нбсп; Ово је библиотека отвореног кода. Током рада, Кимера&нбсп;ради тако што прима токове слике из роботове камере, као и инерцијска мерења од уграђених сензора, како би проценила путању робота или камере и реконструисала сцену као 3Д мрежу. Све ово се дешава у реалном времену.
Резултат је груба мапа простора у облику тродимензионалне мреже, где је све означено бојама као објекти, структуре и људи.
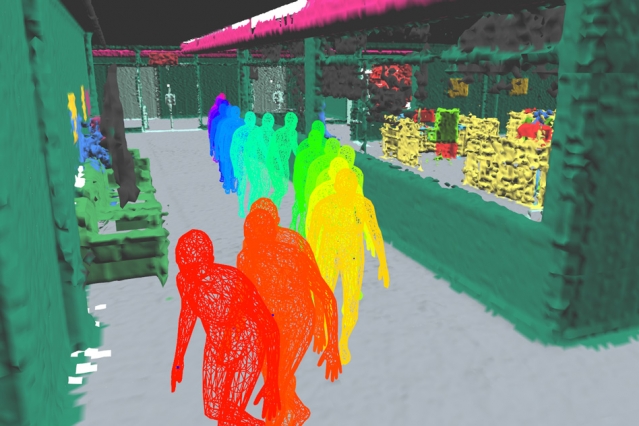 Слике: МИТ
Нови развој ће бити користан не само заобични свакодневни задаци где је потребна свест о координатама, али ће технологија бити применљива и у производњи или истраживању места где се катастрофа догодила.&нбсп;
Прочитајте и:
Погледајте огромни „зид“ стотина хиљада галаксија иза Млечног пута
Комет НЕОВИСЕ је видљив у Русији. Где да га видите, где да погледате и како да фотографирате
Показало се да је цивилизација Маја напустила своје градове