ДеепМинд је развио модел вештачке интелигенције под називом РобоЦат, који може да обавља низ задатака на
Оно што је познато
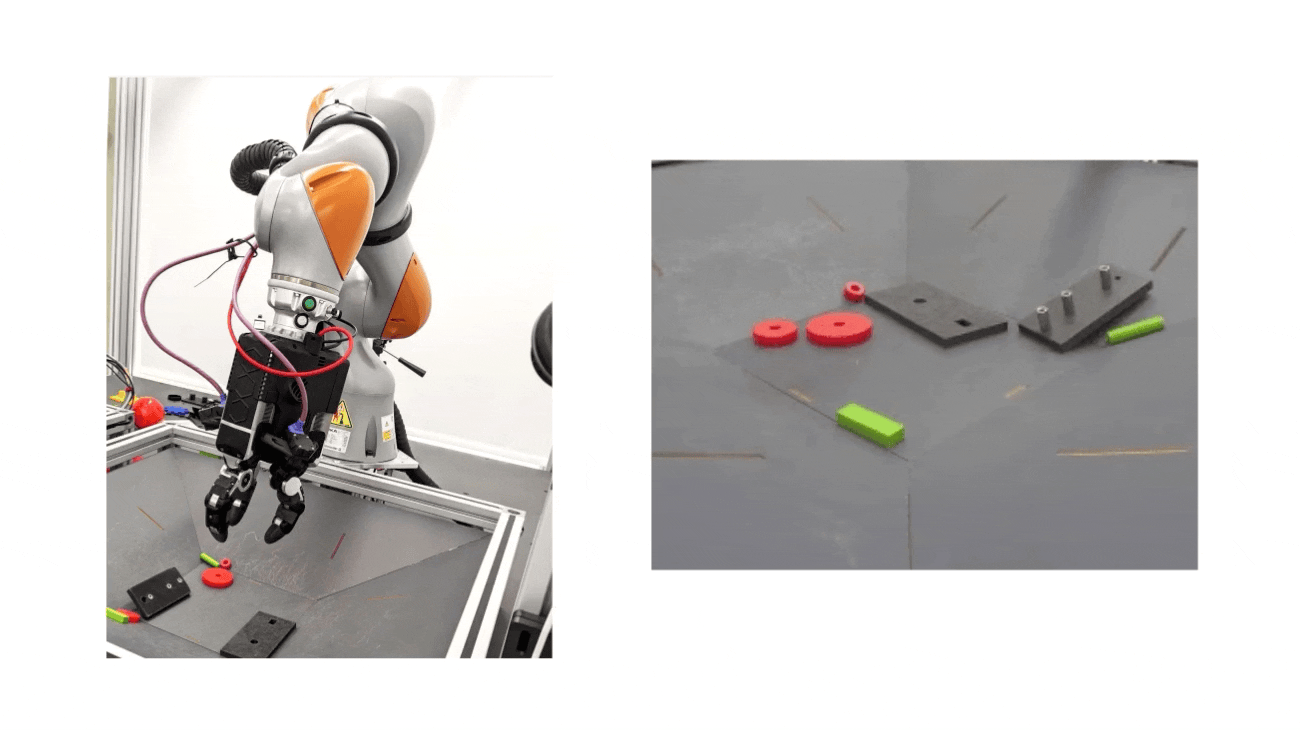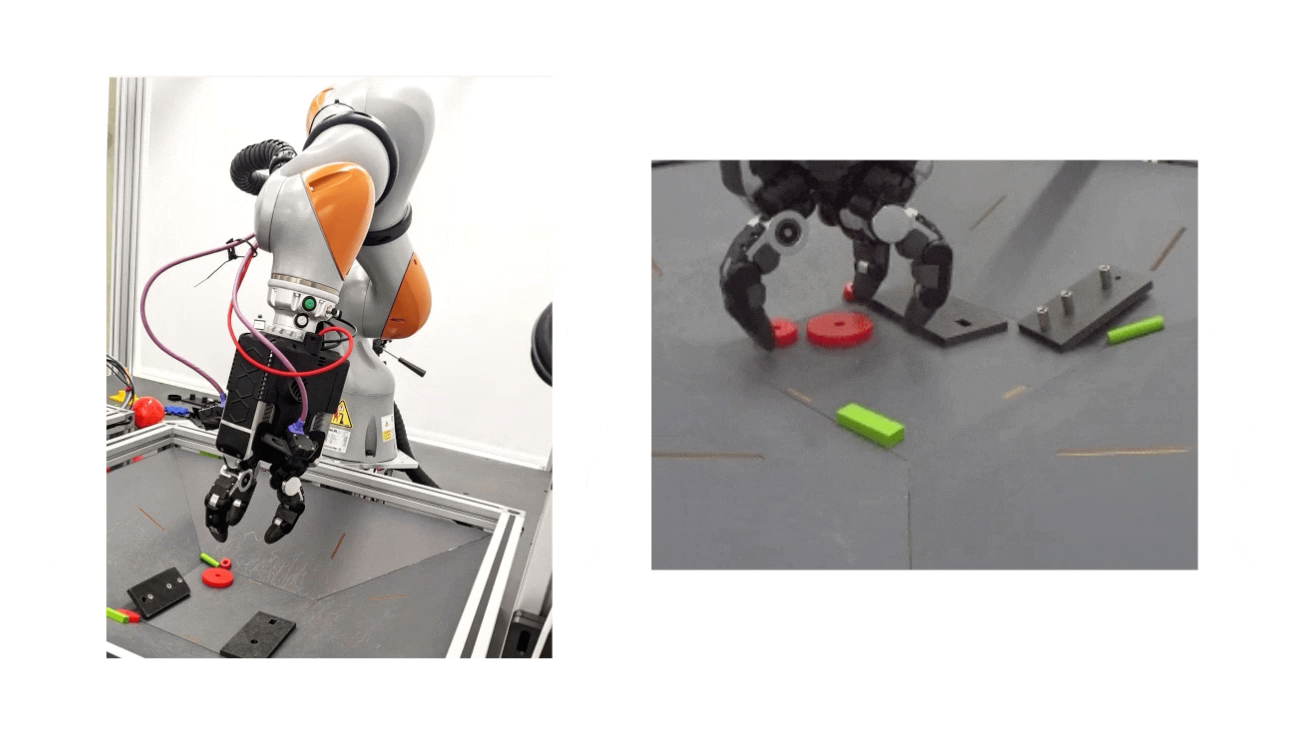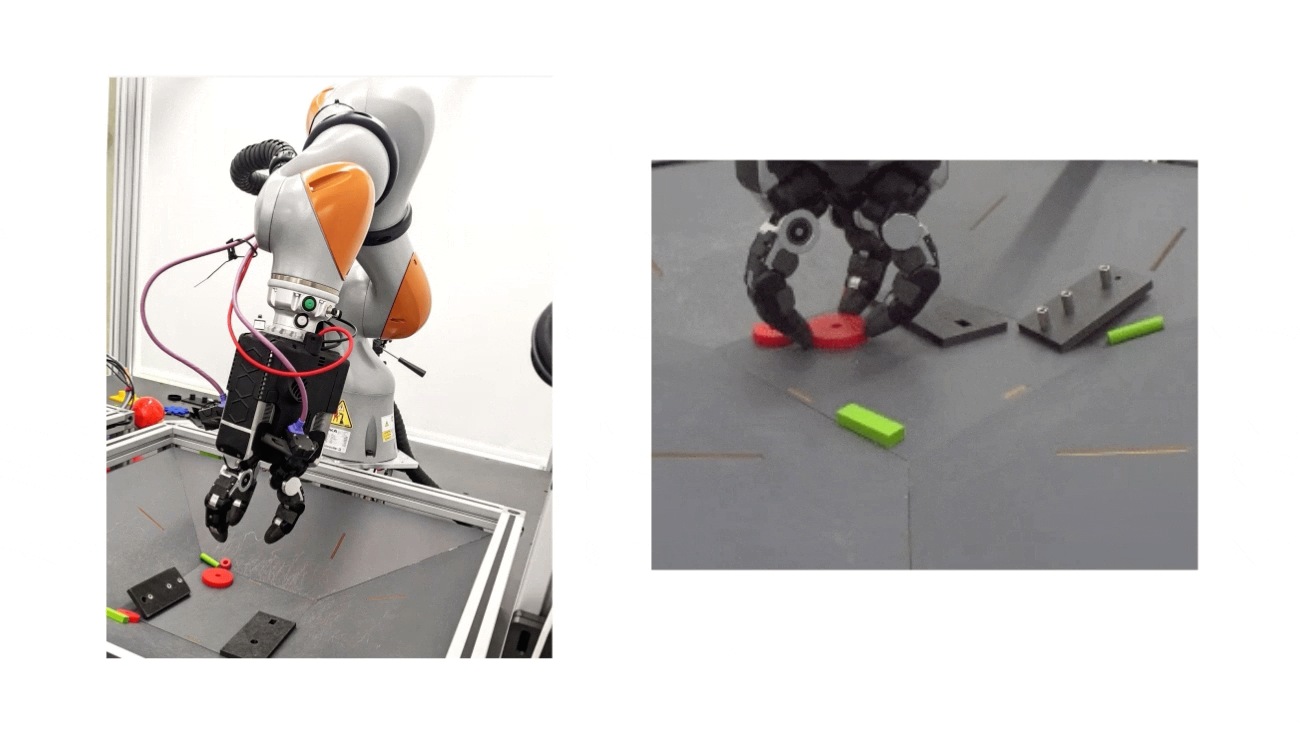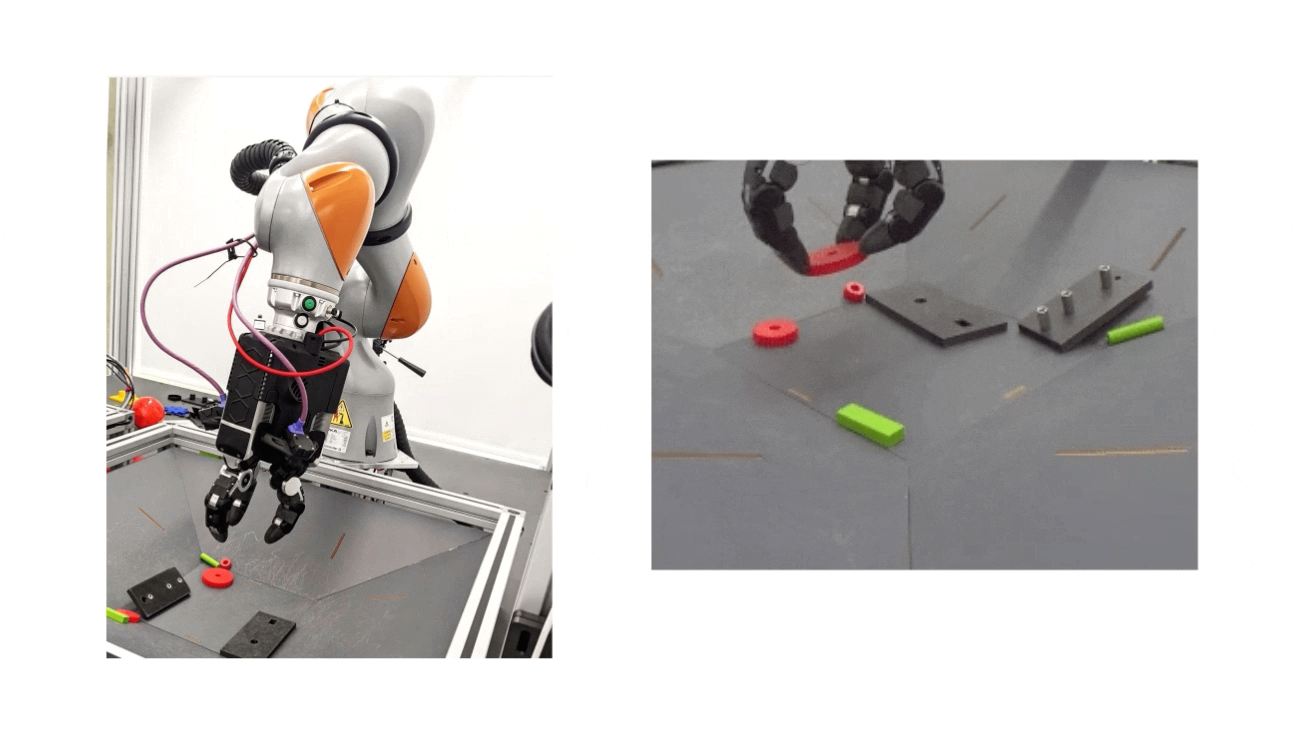
РобоЦат је обучен на сликама и подацима оакције робота састављених како у симулацији тако иу стварном животу. Истраживачи су прво прикупили између 100 и 1.000 демонстрација задатка. Затим су обучили РобоЦата за мисију, стварајући специјализовану “страну” модел који је акцију изводио у просеку 10.000 пута.
Користећи нове податке и постојеће демонстрације, истраживачи су непрестано ширили скуп података и побољшавали алгоритам.
</ имг>
Коначна верзија РобоЦата је обучена на 253проблема и тестиран на 141 варијацији ових проблема у симулацији и стварном свету. ДеепМинд каже да је након посматрања 1.000 људских демонстрација прикупљених током неколико сати, РобоЦат научио да контролише различите роботске руке.
Током тестирања, стопа успешности извршавања задатака је веома варирала, од 13% у тешким условима до 99% у лаким условима.
Убудуће, истраживачки тим намерава да смањи број демонстрација на десет.
</ п>