Roman Fedorenko— รองศาสตราจารย์ที่ NTI Competence Center ในหัวข้อ “เทคโนโลยีส่วนประกอบหุ่นยนต์และ
Dmitry Devitt— นักวิจัยรุ่นเยาว์ที่ NTI Competence Center ในทิศทางของ “เทคโนโลยีของหุ่นยนต์และส่วนประกอบเมคคาทรอนิกส์” ที่มหาวิทยาลัย Innopolis
ทุกคนออกจากโรงรถ
Roman Fedorenko: เช่นเดียวกับที่ Google, Apple, Microsoft และบริษัทยักษ์ใหญ่ด้านไอทีอื่นๆ ออกมาจากโรงรถ กลุ่มวิจัยของเราก็เริ่มด้วยสิ่งเดียวกันเรามีความหวังสูงสำหรับโรงรถของเรานี่คือศูนย์พัฒนาและทดสอบหุ่นยนต์ และเราดำเนินธุรกิจเกี่ยวกับหุ่นยนต์เป็นหลัก และเรามองว่าโดรนเป็นเพียงหุ่นยนต์เท่านั้น นี่อาจเป็นเรื่องราวที่ไม่ธรรมดาสำหรับหลายๆ คน ตามเนื้อผ้า ผู้คนจินตนาการว่าหุ่นยนต์เป็นหุ่นยนต์เดินได้ แต่มีสาขาหุ่นยนต์ภาคสนามที่เราทำงานอยู่ โดยพื้นฐานแล้ว หุ่นยนต์เหล่านี้คือหุ่นยนต์ที่เคลื่อนไหวได้ ทั้งขับรถ ว่ายน้ำ หรือบิน
วิทยาการหุ่นยนต์ (วิทยาการหุ่นยนต์ภาคสนาม)- วิทยาศาสตร์ประยุกต์ที่เกี่ยวข้องกับการพัฒนาระบบทางเทคนิคอัตโนมัติและเป็นพื้นฐานทางเทคนิคที่สำคัญที่สุดสำหรับการพัฒนาการผลิต มีหุ่นยนต์ที่ใช้ในการก่อสร้าง อุตสาหกรรม ครัวเรือน การแพทย์ การบิน และหุ่นยนต์เอ็กซ์ตรีม (การทหาร อวกาศ ใต้น้ำ)
อาร์เอฟ.: ศูนย์ของเราทำงานภายใต้การอุปถัมภ์ของ National Technology Initiative (NTI) เป็นหลักในบรรดาพันธมิตรของเรามีนักวิชาการ 6 คนสถาบันพันธมิตรอุตสาหกรรม 18 แห่ง และพันธมิตรต่างประเทศ 7 แห่ง เรากำลังทำอะไรอยู่? วิทยาการหุ่นยนต์ทั้งหมด ยกเว้นไมโครโรบอตที่เป็นไปได้ เริ่มจากอุตสาหกรรม: จากผู้ควบคุม รวมถึงหุ่นยนต์ร่วมปฏิบัติงานสมัยใหม่ ไปจนถึงเทคโนโลยีประสาทวิทยา และแน่นอนว่าปิดท้ายด้วยปัญญาประดิษฐ์ (โดยทั่วไปแล้วจะเป็นเทคโนโลยีแบบครบวงจร)
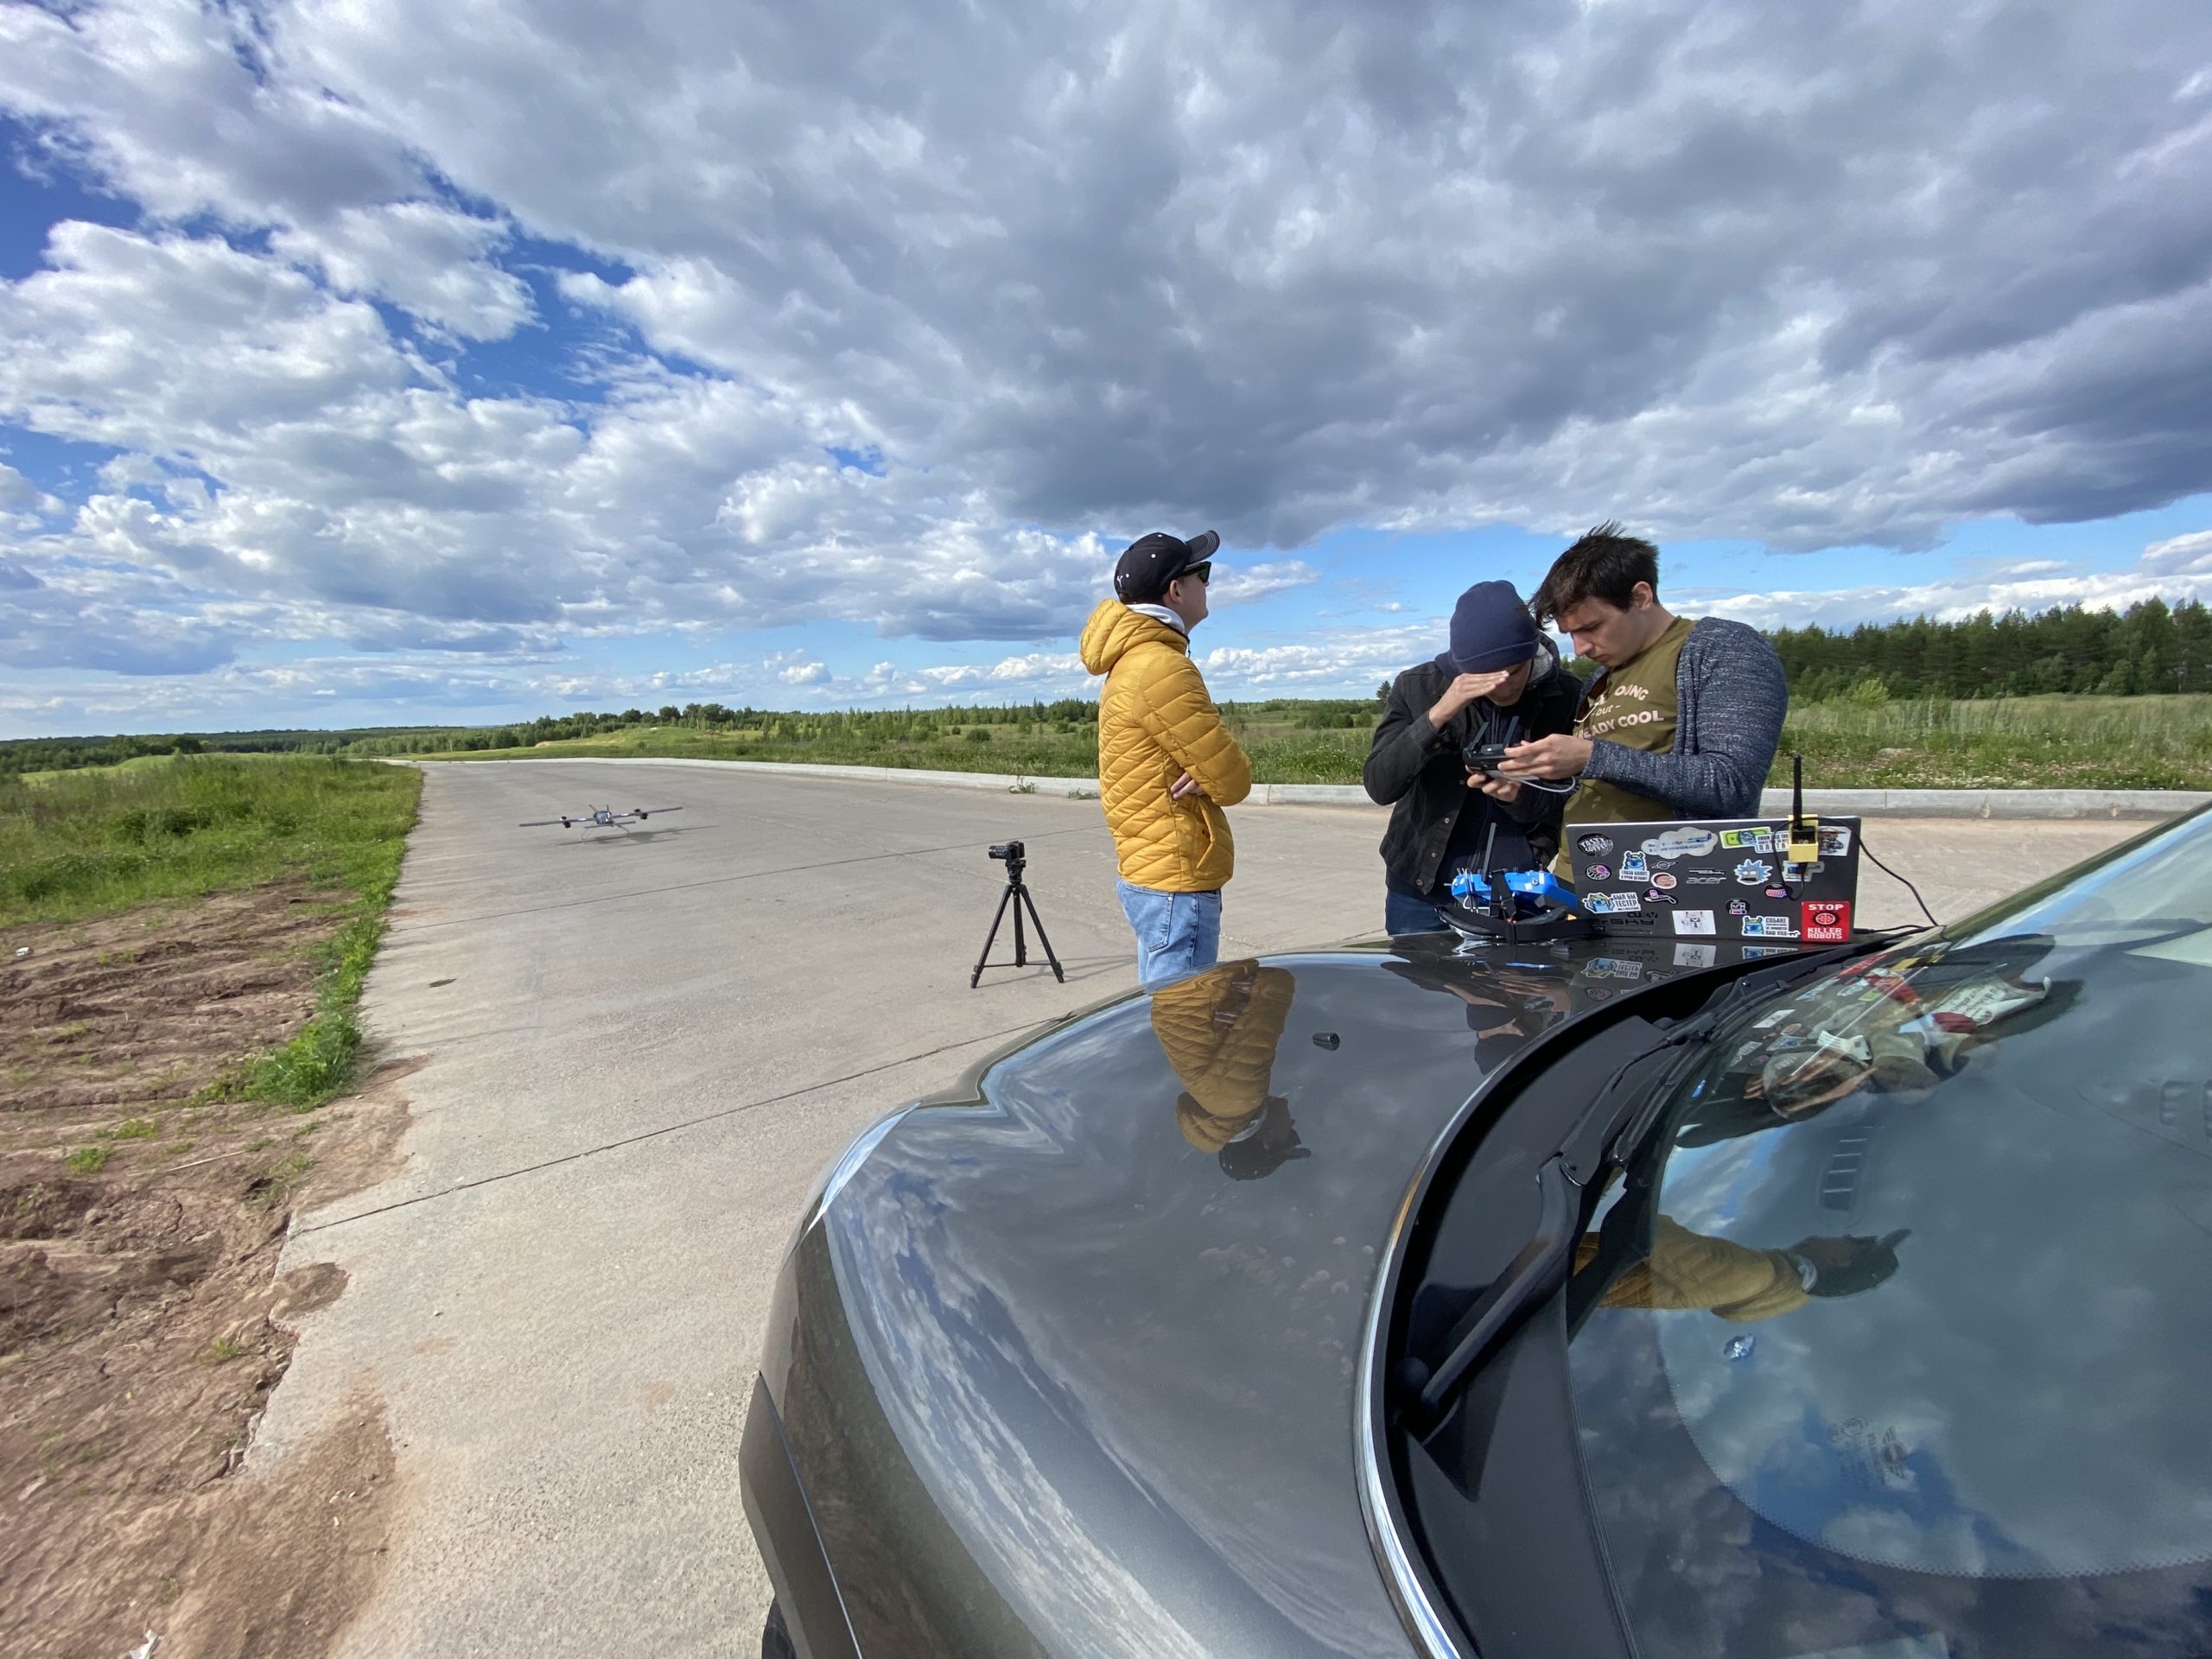
อาร์. เอฟ.: โครงการที่เริ่มต้นทั้งหมดสำหรับฉันคือเรือบินอัตโนมัติและนี่คือเส้นทางที่ไม่ได้มาตรฐานโดยปกติแล้วเมื่อพวกเขาพูดถึงโดรน พวกเขาคิดว่าคุณน่าจะเกี่ยวข้องกับคอปเตอร์มากที่สุด ในกรณีของฉัน เหตุผลอยู่ในกรณีนี้ ที่มหาวิทยาลัยที่ฉันศึกษาคือ Southern Federal University มีสถาบันวิจัยวิทยาการหุ่นยนต์และกระบวนการควบคุม ฉันมาที่นั่นและเริ่มสนใจเรือเหาะทันที ทั้งหมดนี้เกิดขึ้นได้อย่างไรนั้นยากที่จะเข้าใจ แต่ฉันเปลี่ยนจากเรือเหาะลำเล็กซึ่งฉันทำงานในสำนักงานนักเรียน มาเป็นอุปกรณ์ขนาดเต็ม 70 เมตรสำหรับองค์การอวกาศจีน โครงการของนักเรียนกำลังบินอยู่ในอาคาร และเป็นความท้าทายอีกประการหนึ่งในการทำงานโดยไม่มี GPS และเรือเหาะของจีนจำเป็นต้องมีระบบควบคุม การนำทาง และโทรคมนาคมอยู่แล้ว
Dmitry Devitt: เรากำลังพัฒนาระบบควบคุมและระบบหลีกเลี่ยงสิ่งกีดขวางจริงๆแล้วนี่คือสิ่งที่พวกเขากำลังทำอยู่ตอนนี้โรงเรียนวิทยาศาสตร์รัสเซียและโลก โดยเฉพาะอย่างยิ่ง เราได้สร้างระบบสำหรับการทำงานของโดรนสำหรับการถ่ายทำ นี่เป็นงานอิสระงานแรกของเราจริงๆ และสิ่งนี้ได้ถูกนำมาใช้ในภาพยนตร์หลายเรื่องแล้ว - "Godzilla", "Mulan" และอื่น ๆ เพื่อให้ผู้กำกับไม่ต้องกังวลว่าจะจัดเฟรมภาพอย่างไร ทุกอย่างทำได้โดยใช้โดรนในโหมดอัตโนมัติ
จากโคมจีนจนถึงโดรน
อาร์เอฟ.: เครื่องบินลำแรกเป็นโคมไฟจีนนอกจากนี้เรายังสามารถยกตัวอย่างบอลลูนลมร้อนได้ -บอลลูน. แต่อุปกรณ์แรกที่มีชื่อเสียงที่สุดคือเครื่องบินของพี่น้องตระกูลไรท์ที่มีมอเตอร์ พวกเขาสร้างเครื่องบินลำแรกเป็นเครื่องร่อน แต่ในปี 1903 ยังไม่เป็นแบบอัตโนมัติ แต่มีการบันทึกการบินแบบควบคุม แต่ในความเป็นจริง เรื่องราวดังกล่าวยังเป็นที่ถกเถียงกันอยู่ เนื่องจากในปี 1901 เรือเหาะได้บินไปแล้ว ในช่วงต้นศตวรรษที่ผ่านมา เครื่องบินและเรือบินมีการแข่งขันกันอย่างรุนแรง เรือเหาะทำการบินข้ามมหาสมุทรแอตแลนติก พวกมันใหญ่โต สะดวกสบาย สวยงาม เกือบจะเหมือนกับเครื่องบินโดยสารในปัจจุบัน แต่สุดท้ายแล้วเครื่องบินก็ชนะ แม้ว่าเรือเหาะจะยังคงอยู่และยังคงพบช่องทางของตนอยู่
อาร์เอฟ: มีสามหลักการในการสร้างลิฟท์มีเรือเหาะ - และนี่คือหลักการทางอากาศเช่นเดียวกับบอลลูน เนื่องจากพลังของอาร์คิมิดีส มันจึงลอยขึ้นและคงอยู่ในอากาศ มีวิธีอากาศพลศาสตร์ - ด้วยปีกคงที่หรือโรเตอร์หมุน ซึ่งรวมถึงเฮลิคอปเตอร์และคอปเตอร์ที่มีชื่อเสียง แน่นอนว่าการขับเคลื่อนด้วยไอพ่นสามารถจำแนกได้เป็นประเภทอื่น - มีเครื่องบินไอพ่นด้วย แต่อย่างแรกเลยคือจรวด
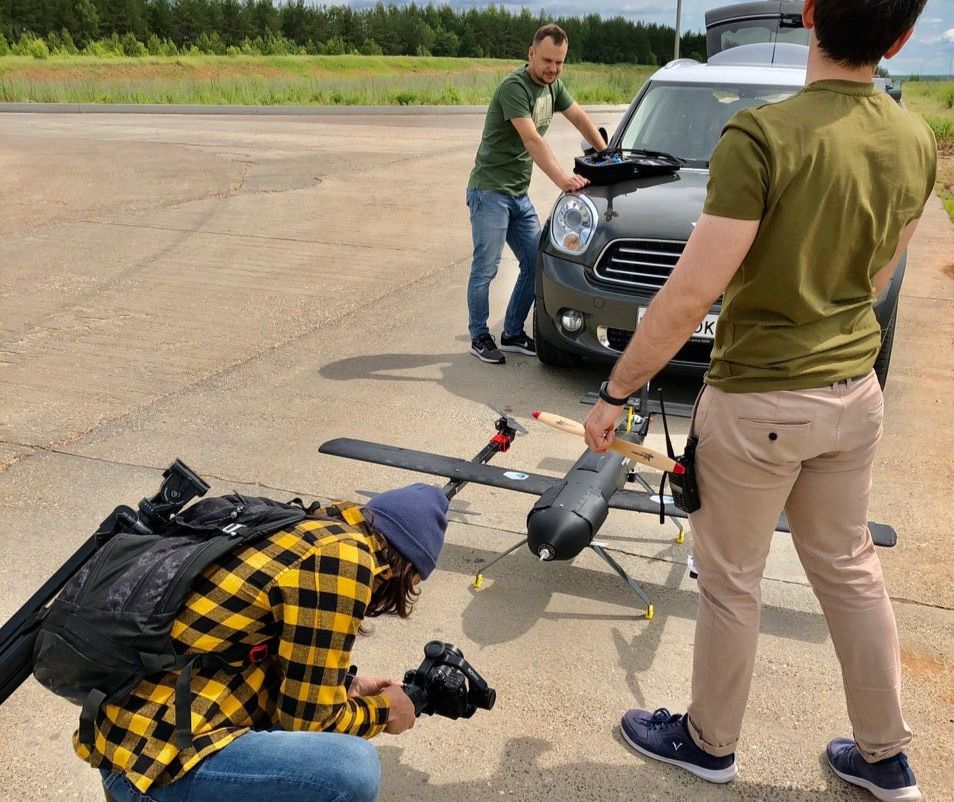
R.F.: เรากำลังทำงานร่วมกับไฮบริดของเทคโนโลยีลิฟต์สองตัวที่ระบุไว้ - ตัวเอียงซึ่งเป็นอุปกรณ์ที่มีความสามารถการบินขึ้นและลงแนวดิ่ง รวมถึงการขับเคลื่อนปีก หากเราพูดถึงการใช้ยานพาหนะทางอากาศไร้คนขับ (UAV) สิ่งที่ได้รับความนิยมมากที่สุดในปัจจุบันคือการถ่ายภาพงานอดิเรกและการถ่ายวิดีโอ นอกจากนี้ เรากำลังพูดถึงตลาดที่มีการแข่งขันสูงและเติบโตเต็มที่ ใบสมัครต่อไปคือการทหารและการเงิน หากเราพูดถึงการใช้งานทางทหาร ปัจจุบันรัสเซียคิดเป็น 15% ของการใช้หุ่นยนต์ทางอากาศทั่วโลก อีกส่วนหนึ่งที่ใช้โดรนคือการเฝ้าติดตาม ปัจจุบัน โซลูชันสำหรับการส่งมอบและงานระยะสุดท้ายกำลังพัฒนาอย่างแข็งขัน เกษตรกรรมที่แม่นยำ การใช้งานทางอุตสาหกรรม และโทรคมนาคมก็เพิ่มขึ้นเช่นกัน หนึ่งในกรณีคือ Google Ballon - ลูกโป่งที่เผยแพร่อินเทอร์เน็ต ผู้ผลิตโดรนชั้นนำคือบริษัท DJI ของจีน ซึ่งมีชั่วโมงบินมากกว่าล้านชั่วโมงและมีมากกว่า 70% ของตลาดโลกทั้งหมด
RF: หนึ่งในภารกิจของการทำฟาร์มที่แม่นยำคือการตรวจสอบพืชผลนอกจากนี้ การวิเคราะห์ดัชนีพืชพรรณและการระบุพื้นที่ปัญหา แน่นอนคุณสามารถฉีดพ่นด้วยรถแทรกเตอร์ได้ทั่วทั้งสนามซึ่งมีราคาถูกกว่าต่อหน่วยพื้นที่ แต่ไม่ได้ผลมากนัก ภารกิจคือการหาพื้นที่ที่มีปัญหา การระบาดของสัตว์รบกวนบางชนิด ฯลฯ โดยใช้โดรนที่ติดตั้งกล้องอินฟราเรดเฉพาะทาง อีกทางเลือกหนึ่งของการใช้งานคือการชลประทานและการฉีดพ่น คนจากคาซานได้สร้างโปรเจ็กต์เจ๋งๆ BRAERON ซึ่งเป็นโดรนเพื่อการเกษตรที่ผลิตในรัสเซีย นี่เป็นอุปกรณ์ขนาดใหญ่มาก โดยมีใบพัดสองตัวที่ขับเคลื่อนโดยเครื่องยนต์สันดาปภายใน พวกมันสร้างแรงยกหลัก และมีวงจรคอปเตอร์ที่สร้างแรงบิดโดยใช้แรงบังคับเลี้ยวเพื่อควบคุมการเคลื่อนไหว
R.F .: อีกทางเลือกหนึ่งสำหรับการใช้ UAV สำหรับงานอดิเรกคือการแข่งโดรน Drone Racing League (DRL) เป็นองค์กรที่ได้รับความนิยมมากที่สุดที่เป็นเจ้าภาพการแข่งขันเหล่านี้ นอกจากนี้ยังมีการแข่งขันเสมือนจริงที่ใช้เครื่องจำลอง
"เดินเล่นไปพูดไปหมา!"
DD: การพัฒนาโดรนมีทั้งหมดแปดขั้นตอนโดยทั่วไปแล้วควอดโรคอปเตอร์อากาศยานไร้คนขับและยานพาหนะไร้คนขับเป็นหุ่นยนต์ทั้งหมดมีโครงสร้างคล้ายกันและต้องใช้อัลกอริธึมการควบคุมทุกที่ ในขณะเดียวกันเซนเซอร์จะไม่คล้ายกันเสมอไป
RF: มอเตอร์ที่พบในโดรนมักเป็นแบบไร้แปรงถ่านพวกเขามีหน่วยควบคุมแยกต่างหากนั่นเองเป็นโครงสร้างหลายระดับ เครื่องยนต์มีตัวควบคุมความเร็วแบบอิเล็กทรอนิกส์ ESC เรากำหนดแรงขับที่ต้องการ และเขาจะหาวิธีควบคุมเครื่องยนต์ วิธีเปลี่ยนขดลวด และอื่นๆ ลิงค์ถัดไปคือระบบอัตโนมัติซึ่งเป็นสิ่งที่ซับซ้อนพร้อมตัวควบคุมและเซ็นเซอร์มากมาย: GPS, ระบบนำทางเฉื่อย, บารอมิเตอร์และอื่น ๆ ตรรกะการควบคุมการเคลื่อนไหวจะทำงานภายในระบบอัตโนมัติ นอกจากนี้ยังมีบล็อกแยกการทำงาน ได้แก่ บล็อกควบคุม การวางแผนการเคลื่อนไหว การเคลื่อนที่แบบจุดต่อจุดอย่างง่าย และบล็อกสำหรับรวมข้อมูลจากเซ็นเซอร์ต่างๆ ตัวอย่างเช่น ข้อมูล GPS ของเรามาถึงที่ความถี่ต่ำ ในขณะที่ข้อมูลระบบเฉื่อยของเรามาถึงที่ความถี่ที่สูงกว่า แต่มีข้อผิดพลาดสะสม มีอัลกอริธึมที่ช่วยให้เราสามารถรวมทั้งหมดนี้และให้ข้อมูลที่ดีแก่เรา
RF: ระบบอัตโนมัติในโดรนเป็นสิ่งพื้นฐานระดับต่ำเพื่อการควบคุมที่ชาญฉลาดยิ่งขึ้น จึงมีการใช้คอมพิวเตอร์ออนบอร์ด กล้อง เซ็นเซอร์ และอุปกรณ์เพิ่มเติมอื่นๆ
R.F .: การพัฒนาโดรนเริ่มจากการคำนวณแนวความคิดรูปลักษณ์ของอุปกรณ์และระบบกำลังได้รับการออกแบบการควบคุม: ต้องการแรงผลักดันเท่าใด อากาศพลศาสตร์จะเป็นเช่นไร และอื่นๆ จากนั้นจึงทำการสร้างแบบจำลองทางคณิตศาสตร์ โดยพื้นฐานแล้ว นี่คืองานที่ไม่มีฮาร์ดแวร์ ขั้นต่อไปคือการพัฒนาระบบควบคุม ได้แก่ อัลกอริธึม สำหรับการจำลอง จะใช้วิธีการและแพ็คเกจต่างๆ เช่น MATLAB หรือตัวจำลองสำเร็จรูป - Gazebo, Microsoft FS Innopolis University มีเครื่องจำลองของตัวเอง - Innopolis Simulator ไม่เพียงแต่มีการสาธิตด้วยภาพเท่านั้น แต่ยังมีการจำลองเซ็นเซอร์ทั้งหมดด้วย ซึ่งหมายความว่าจะให้ข้อมูลเดียวกันกับเซ็นเซอร์ GPS เซ็นเซอร์การรับรู้ กล้อง และฝาปิด สิ่งนี้ช่วยให้คุณพัฒนาเทคโนโลยีการควบคุมอัจฉริยะขั้นสูงหลายระดับได้ เมื่อเราดีบั๊กทุกอย่างในเครื่องจำลองแล้ว (และโดยปกติแล้วจะทำงานได้ดี) เราสามารถไปยังส่วนที่น่าสนใจที่สุดได้ - การทดสอบ การสร้างตัวอย่างการทดสอบ และการทดสอบการบิน ในฐานะที่เป็นส่วนหนึ่งของความร่วมมือของเรากับสถาบันการบินคาซาน ได้มีการสร้างโรงงานผลิตสำหรับการผลิต UAV ซึ่งจะใช้เทคโนโลยีการผลิตโดรนจากคาร์บอนไฟเบอร์ ถ้าเราพูดถึงเทคโนโลยีสารเติมแต่ง เราก็สามารถทำได้ในอินโนโพลิส

วท.:ก่อนอื่น เราทดสอบระบบควบคุมเพื่อให้มีเสถียรภาพมากที่สุด สมมติว่าคุณต้องตรวจสอบว่าควอดคอปเตอร์ต้านทานลมได้อย่างไร สิ่งนี้สามารถเลียนแบบได้ - ตัวอย่างเช่น โรมันพยายามดึงเขาและฉีกเขาออกเป็นชิ้นๆ โดยพื้นฐานแล้วทำหน้าที่เป็นสิ่งรบกวนภายนอก แต่นี่ไม่ใช่การทดสอบการบินอย่างแน่นอน แต่เรียกว่าการทดสอบด้วยกิมบอล เรากำลังดูว่าอุปกรณ์มีความเสถียรในตัวเองอย่างไร นอกจากนี้เรายังทำการทดลองที่บ้าคลั่งด้วย - ในคอปเตอร์ที่บินได้เราเปิดเครื่องยนต์หลัก, เครื่องบินลำหนึ่งและดูว่ามันทำงานอย่างไร นั่นคือมันรักษาการวางแนวของมันอย่างถูกต้องเท่าที่ควรในโหมดคอปเตอร์หรือไม่ เมื่อเรามั่นใจในใจแล้วว่าสิ่งนี้จะไม่ตกเราก็เปิดตัวได้ พาสุนัขไปเดินเล่น!
RF: ปัญหาหลักในการพัฒนาเครื่องบินที่ไม่ใช่เรือบินก็คือ ความผิดพลาดเพียงเล็กน้อยก็สามารถนำไปสู่การตกได้ง่ายกว่าด้วยเรือเหาะ - คุณสามารถเชื่อมต่อที่นั่นและรีสตาร์ทบางสิ่งได้ แต่ด้วยเครื่องบินและคอปเตอร์ ข้อผิดพลาดเพียงเล็กน้อย การตั้งค่าที่ไม่ถูกต้อง แค่นั้นเอง
แนวโน้มยอดนิยมในการพัฒนาโดรน
RF: แนวโน้มหลักด้านวิทยาการหุ่นยนต์ที่เราเกี่ยวข้องคือการเพิ่มความเป็นอิสระก่อนหน้านี้ โดรนเป็นเพียงพาหะที่มีประโยชน์โหลดนั่นคือค่อนข้างทื่อและเคลื่อนจากจุดหนึ่งไปยังอีกจุดหนึ่ง มันไม่ง่ายเช่นกัน ฉันบินจากจุดหนึ่งไปยังอีกจุดหนึ่ง แต่ไม่รู้อะไรเลยเกี่ยวกับสิ่งกีดขวาง โดยทำงานในสภาพแวดล้อมในเมืองและเซ็นเซอร์ และหากมีเซ็นเซอร์อยู่ พวกเขาก็เพียงบันทึกข้อมูลและรวบรวมภาพถ่าย ขณะนี้มีแนวโน้มเปลี่ยนจากผู้ให้บริการน้ำหนักบรรทุกไปเป็นหุ่นยนต์ที่ชาญฉลาดยิ่งขึ้น นั่นคือไม่เพียงแต่ใช้ข้อมูลเท่านั้น แต่ยังวิเคราะห์ข้อมูลนั้นทันทีและใช้เพื่อการจัดการของตนเองอีกด้วย ตัวอย่างเช่น โดรนอาจไม่สร้างแผนที่ทั้งหมด แต่ค้นหาพื้นที่บางส่วนในนั้น วิเคราะห์และสำรวจดินแดนที่น่าสนใจเพิ่มเติมได้ทันที เห็นได้ชัดว่าสิ่งนี้ต้องใช้ซอฟต์แวร์และอัลกอริธึม
R.F .: แนวโน้มหลักในแง่ของการออกแบบโดรนคือประสิทธิภาพการใช้พลังงานเราใช้แบตเตอรี่ที่ดีที่สุด แต่อย่างไรตามกฎแล้ว quadcopter ไม่สามารถบินได้นานกว่าหนึ่งชั่วโมง (แม้จะเป็นรุ่นที่ดีที่สุดก็ตาม) ดังนั้นจึงมีตัวเลือกต่างๆ มากมายสำหรับวิธีจัดการกับสิ่งนี้สำหรับการใช้งานขั้นสุดท้าย และมักจะแบ่งออกเป็นสองส่วน สิ่งเหล่านี้เป็นสถานีบำรุงรักษาโดรนอัตโนมัติบางประเภทที่ช่วยให้คุณสามารถขยายการทำงานอัตโนมัติโดยการเปลี่ยนแบตเตอรี่หรือชาร์จอัตโนมัติที่สถานีลงจอด และอีกทิศทางหนึ่งคือโครงสร้างแบบไฮบริด นั่นคืออุปกรณ์ที่มีประสิทธิภาพมากขึ้นซึ่งใช้หลักการเคลื่อนไหวที่แตกต่างกันสำหรับโหมดของตน นอกจากนี้ด้วยการพัฒนาเทคโนโลยีเซ็นเซอร์ในปัจจุบัน โดรนยังมีโอกาสใช้เซ็นเซอร์เจ๋งๆ ต่างๆ ที่เมื่อก่อนมีน้ำหนักมากและมีราคาแพง ได้แก่กล้องไลดาร์ กล้องมัลติสเปกตรัม และกล้องเจ๋งๆ อื่นๆ
D. D .: ในโลกนี้พวกเขามีส่วนร่วมอย่างแข็งขันในระบบการบินที่เป็นอุปสรรคส่วนใหญ่มักเป็นงานในสถานที่ซับซ้อนและสถานที่ที่มีเสียงดัง สิ่งนี้จำเป็นหลักสำหรับการวิเคราะห์อาคารที่ถูกทำลาย ซูริกและห้องปฏิบัติการชั้นนำในสหรัฐอเมริกา MIT และ Skoltech กำลังทำงานอย่างแข็งขันกับระบบดังกล่าวที่สามารถทำงานในสถานการณ์ฉุกเฉินได้ เรากำลังทำเช่นนี้ - เราตรวจสอบตัวเองพยายามบินไปรอบ ๆ ห้องใต้ดิน และมีงานมากมายที่นี่ - การนำทางโดยไม่ใช้ GPS ใช้เพียงเซ็นเซอร์ในการเคลื่อนไหวและการวางแผนเองนั่นคือวิธีที่เราต้องเคลื่อนที่เพื่อให้ได้ข้อมูลสูงสุดเกี่ยวกับพื้นที่ที่กำหนด ปัจจุบัน ห้องปฏิบัติการประมาณ 20 แห่งแข่งขันกันในด้านคุณภาพและความเร็ว เนื่องจากไม่เพียงแต่จะต้องทำการบินเท่านั้น แต่ยังต้องดำเนินการโดยใช้เวลาน้อยลงด้วย นี่เป็นหนึ่งในความท้าทายในแง่ของเซ็นเซอร์ การประมวลผล และอัลกอริธึม ปัจจุบันนักพัฒนาที่มีความกระตือรือร้นมากที่สุดคือ ETH Zurich พวกเขาพัฒนากล้องของตัวเอง อันที่จริง นี่คือกล้องประเภทใหม่ที่มีโครงสร้างคล้ายกับสรีรวิทยาของดวงตามนุษย์ และไม่สามารถสร้างเฟรมต่อวินาทีได้ แต่สร้างความแตกต่างระหว่างเฟรมได้ ด้วยเหตุนี้ เราจึงได้รับความถี่หลายล้านเฟรมต่อวินาที นั่นคือการเปลี่ยนแปลงนับล้าน หากเรามีฮาร์ดแวร์บนเครื่องที่ช่วยให้เราสามารถประมวลผลสิ่งนี้ได้ เราก็สามารถยอมรับและให้การควบคุมได้อย่างรวดเร็ว
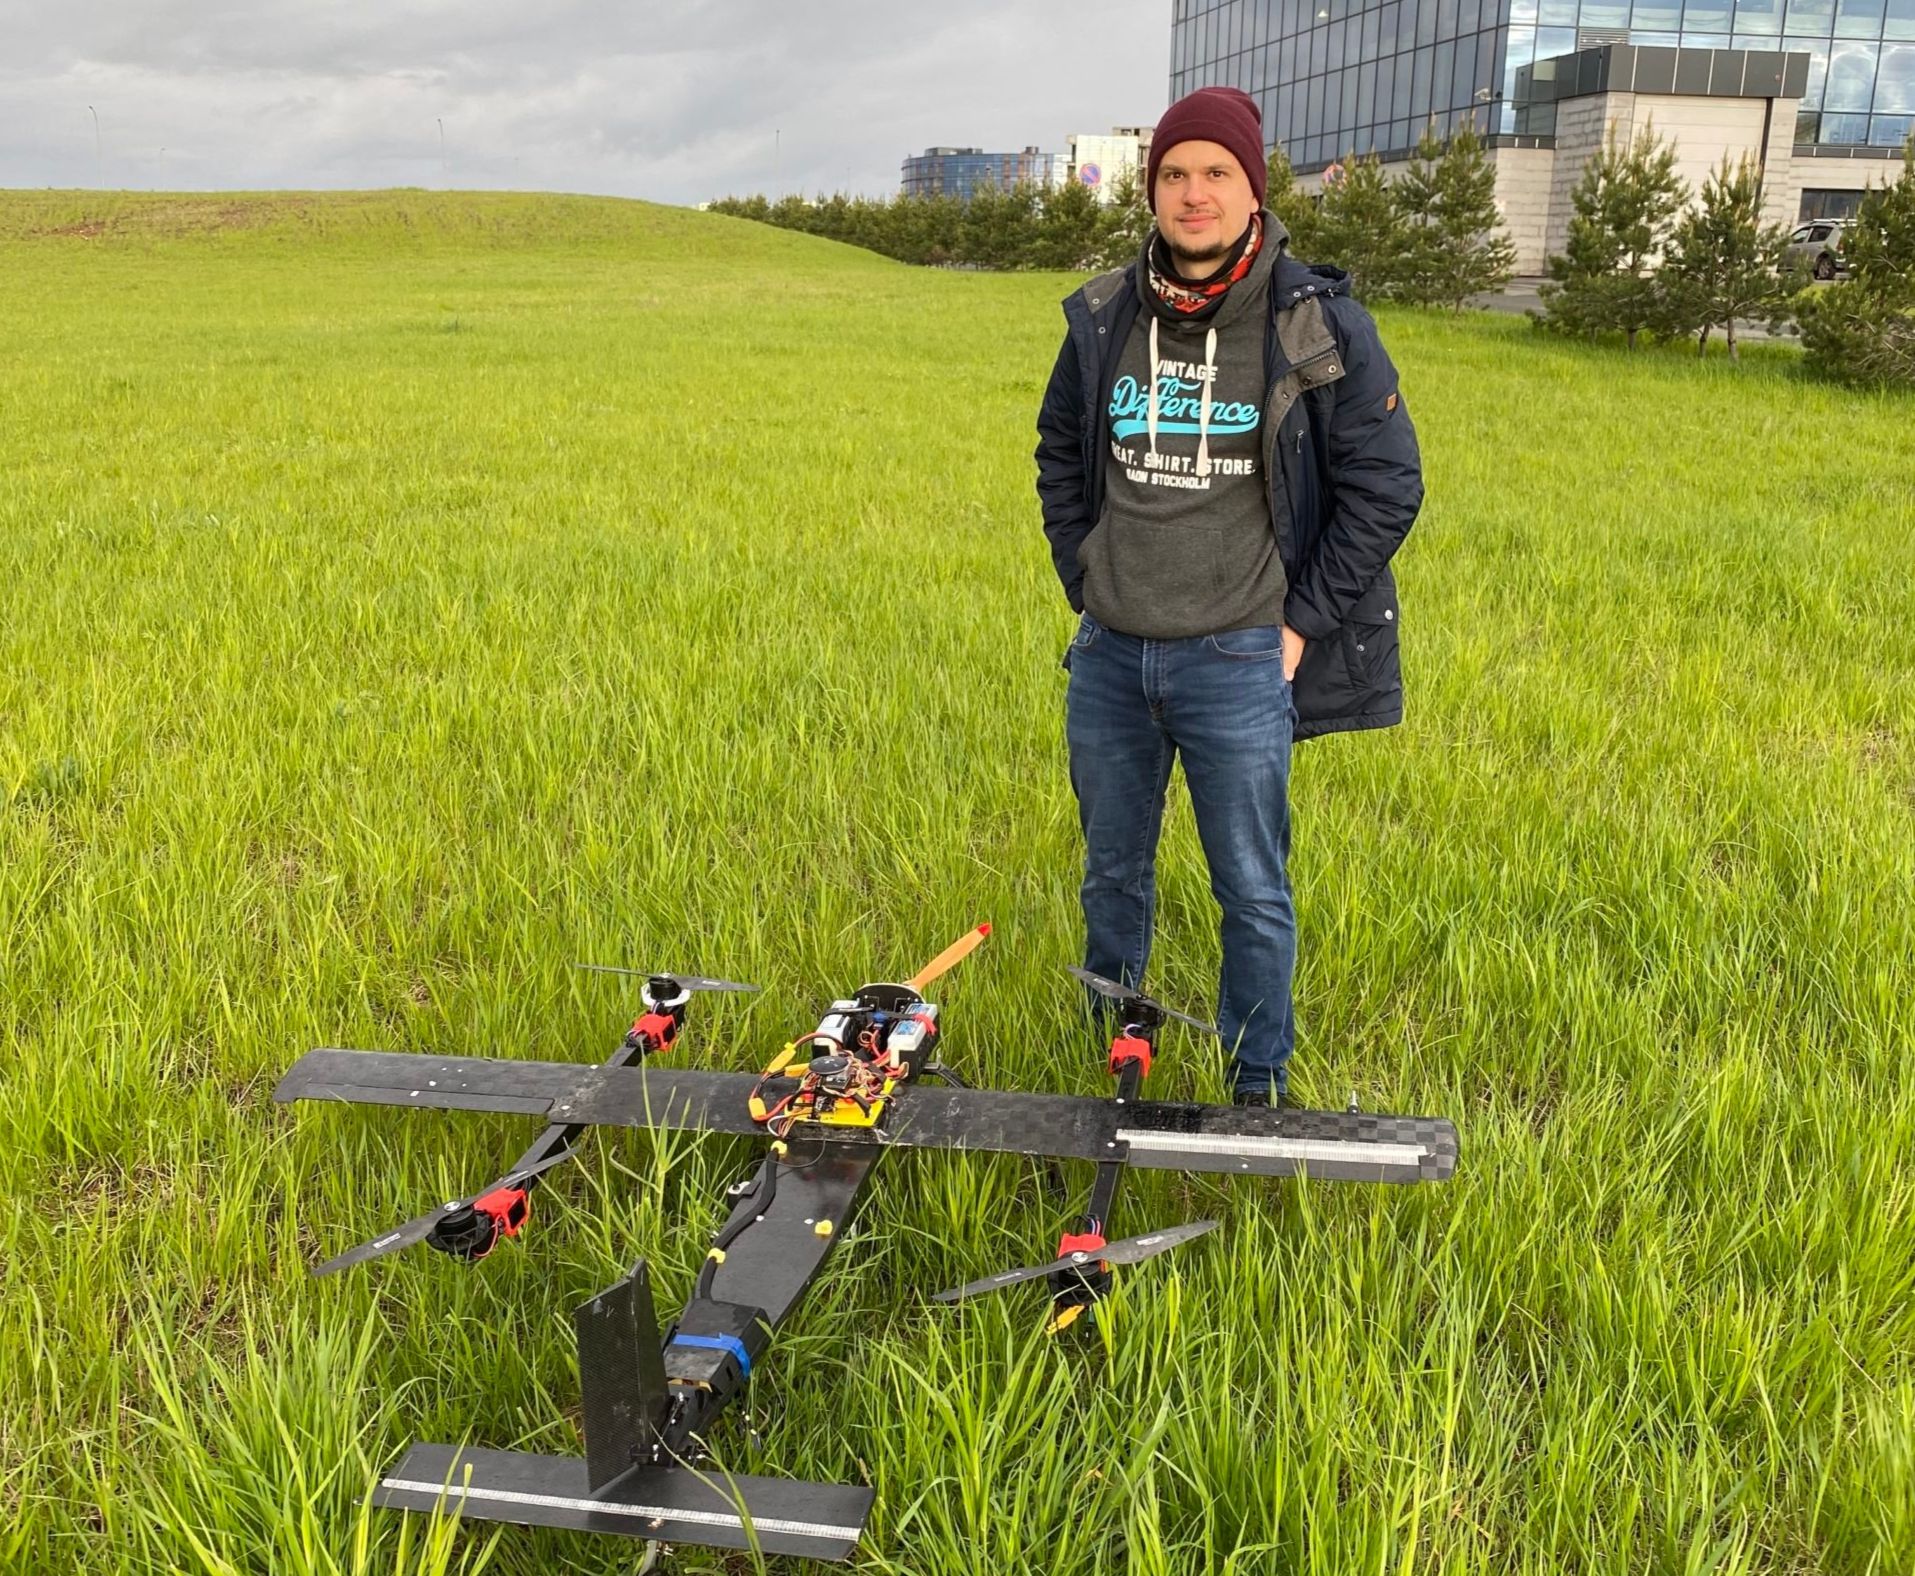
วท.:ระบบกำลังพัฒนาอย่างแข็งขันการตรวจสอบแม้จะเริ่มการแข่งขันที่ DARPA - SupT Challenge ทีมพยายามตรวจสอบอุโมงค์ด้วยหุ่นยนต์ประเภทต่างๆ ควรเข้าใจว่ามีพื้นหลังแม่เหล็กไฟฟ้าที่น่ากลัวอยู่ในอุโมงค์ แน่นอนเราไม่สามารถใช้วิทยุนำทางใด ๆ ซึ่งหมายความว่าจำเป็นต้องพัฒนาเทคโนโลยีสำหรับการวางแผนและการนำทางด้วยตนเอง นี่เป็นความท้าทายที่น่าสนใจมาก สามารถใช้งานได้ง่ายในพื้นที่ขนาดมหึมา เป็นเรื่องธรรมดา - ในกองไฟ ทำไมต้องส่งคนในเมื่อคุณสามารถส่งโดรนด้วยเรดาร์ ปล่อยให้เขาบินสร้างแผนที่ให้เขาดูว่าผู้คนอยู่ที่ไหน ทั้งหมดนี้จะเป็นแบบเรียลไทม์บนเรือ และเป็นเพียงแอปพลิเคชั่นที่ใช้งานได้นั่นคือโดรนที่บินผ่านหน้าต่างและยังคงเคลื่อนที่ต่อไปโดยไม่มี GPS ภายในอาคาร
DD: ผู้ผลิตโดรนหลักในตลาดปัจจุบันคือ DJI คุณสามารถพูดได้ว่า DJI ทำได้ทุกอย่างบริษัทจีนผลิตสินค้าคุณภาพสูงมากและผลิตภัณฑ์ที่แก้ไขแล้ว แม้แต่ระบบหลีกเลี่ยงสิ่งกีดขวางยังช่วยให้แน่ใจว่าโดรนจะหยุดและไม่บิน ณ จุดใดก็ตามด้วยความเร็วที่อันตราย นั่นคือสิ่งสำคัญคือความปลอดภัยของอุปกรณ์และอื่น ๆ การพัฒนาที่ล้ำหน้าล่าสุดที่พวกเขาบูรณาการได้ถูกจำหน่ายไปแล้ว ตัวอย่างเช่น โดรน Skydio 2 จาก MIT อุปกรณ์ดังกล่าวราคา 1,000 ดอลลาร์จะบินไปรอบๆ สิ่งกีดขวางในป่า ในแง่ของความเป็นอิสระ มันดีกว่า DJI มีการมองเห็นรอบด้าน และสามารถวิเคราะห์และสร้างแผนที่ได้ รวมถึงหลีกเลี่ยงการชนกัน หากโดรน DJI หยุดทำงาน ตัวนี้จะเคลื่อนตัวออกไปและเคลื่อนที่ต่อไป โดยทั่วไปแล้วเป็นสิ่งที่ดี แต่จะขายตามการสั่งซื้อล่วงหน้า
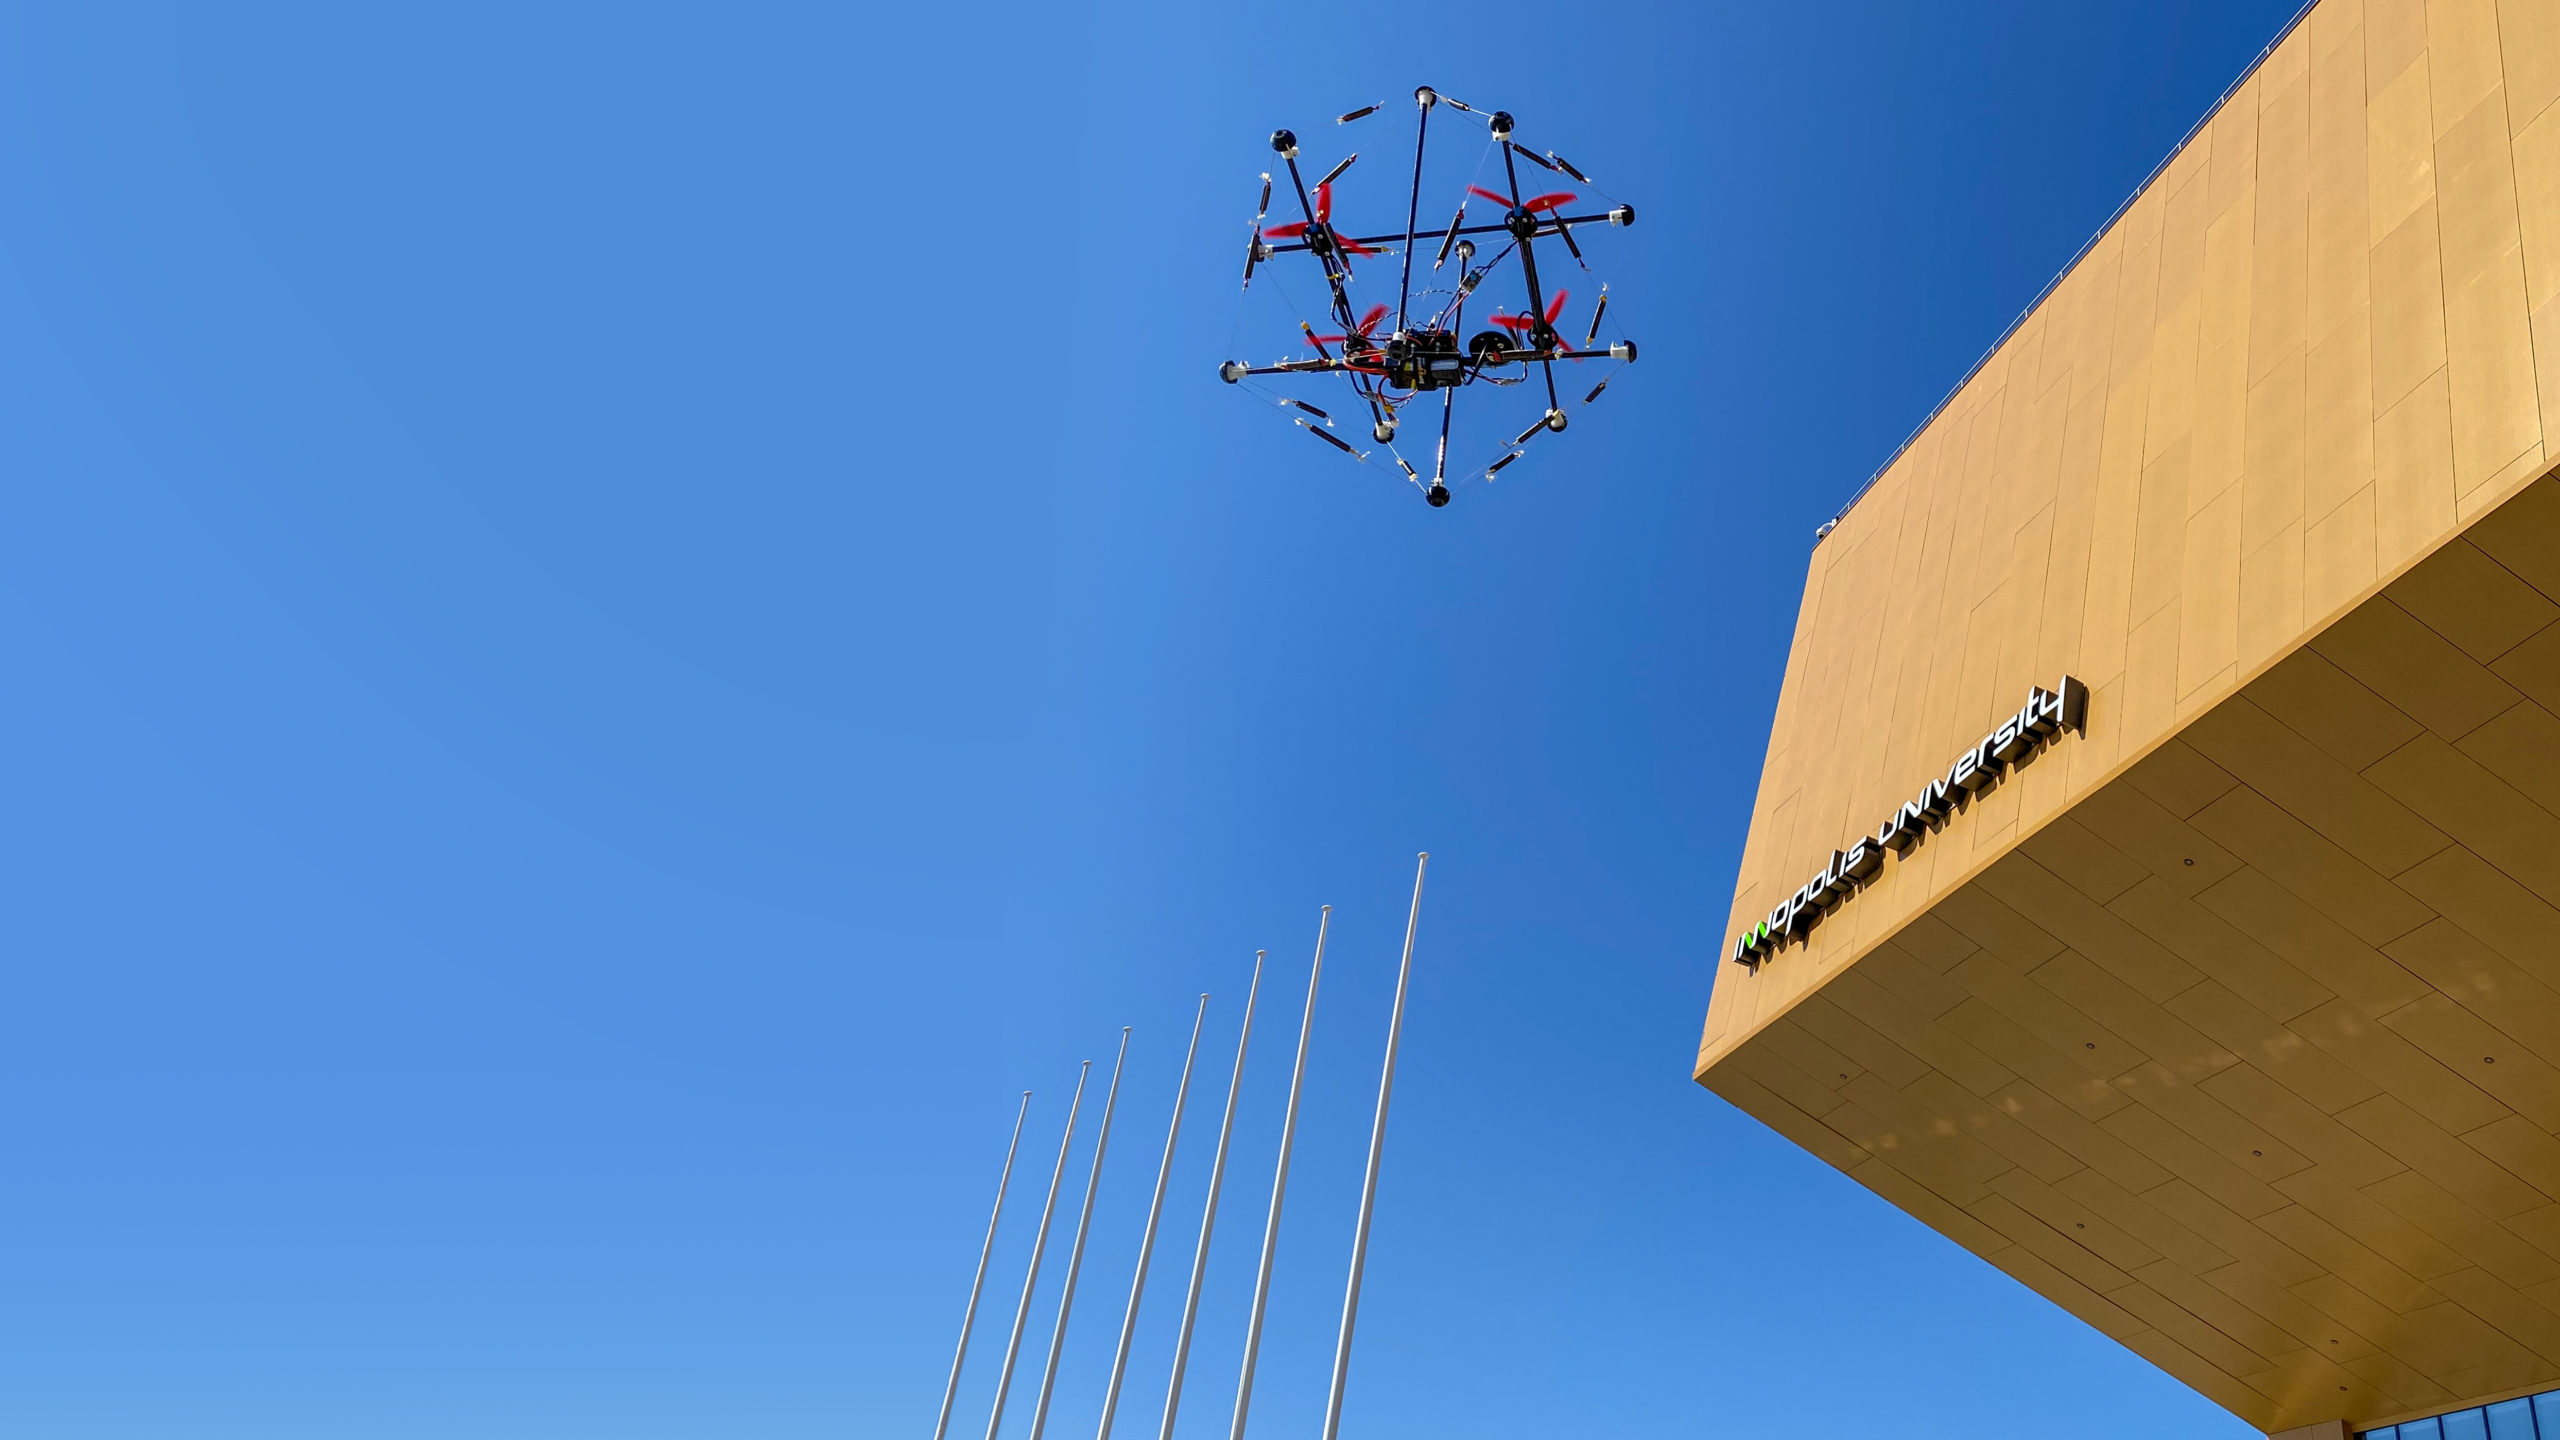
R.F .: มีโซลูชันที่น่าสนใจในแง่ของการออกแบบเช่นเมื่อโดรนต้องบินผ่านรูก็สามารถพับขึ้นและทำแบบไดนามิกได้ขณะนี้เรากำลังดำเนินการสิ่งที่น่าสนใจอยู่ออกแบบ. มีทั้งแบบพับได้และบางส่วนไม่สามารถทำลายได้ นี่คือสิ่งที่เรียกว่าโดรนเทนเซอร์ ที่นี่ใช้หลักการของแรงดึงซึ่งใช้ในสถาปัตยกรรม นี่คือโดรนที่รวมเฟรมและโครงสร้างกรงป้องกันเข้าด้วยกันและใช้เป็นโครงสร้างรับแรงดึง เพื่อให้สามารถอยู่รอดจากการตกได้ เราโยนมันจากระยะ 20 เมตร โยนมันเข้ากับกำแพง มีเพียงเด็กนักเรียนที่ไปเที่ยวเท่านั้นที่สามารถทำลายมันได้
Tensegrity- หลักการสร้างโครงสร้างจากท่อนไม้และสายเคเบิลที่แท่งทำงานแบบบีบอัดและสายเคเบิลทำงานแบบตึง ในกรณีนี้แท่งจะไม่สัมผัสกัน แต่แขวนอยู่ในอวกาศและตำแหน่งสัมพัทธ์ของพวกมันได้รับการแก้ไขด้วยสายเคเบิลที่ยืดออกซึ่งเป็นผลมาจากการไม่มีแท่งใดโค้งงอ
DD: หนึ่งในแอปพลิเคชันเชิงพาณิชย์ยอดนิยมคือการตรวจสอบแบบออฟไลน์ในการทําเช่นนี้พวกเขาใช้โดรนอุตสาหกรรม DJI พร้อมเครื่องถ่ายภาพความร้อนบินขึ้นไปดูสภาพ เช่น สายไฟ เสาโทรคมนาคม ท่อส่งก๊าซ และทุกอย่างเราแก้ปัญหาการเล็งกล้องไปที่สายไฟซึ่งค่อนข้างยากสําหรับนักบินที่จะทําในขณะเดินทางเราต้องการให้โดรนนําทางบนกล้องและติดตามขณะเคลื่อนที่มีโครงการเจ๋ง ๆ ในหัวข้อนี้เรียกว่า "Tightrope Walker" ซึ่งเป็นโดรนที่เคลื่อนที่ไปตามสายไฟไปตามเชือกและบินข้ามมันเป็นสิ่งที่เจ๋งและเป็นของรัสเซียในตอนนั้น
RF: หากเราพูดถึงความเป็นอิสระ สถานีชาร์จกำลังพัฒนาอย่างแข็งขันที่มหาวิทยาลัย Innopolis เราได้พัฒนาแพลตฟอร์มเชื่อมโยงไปถึงพิเศษสำหรับโดรน เดิมสร้างขึ้นสำหรับ KamAZ - เป็นรถบรรทุกไร้คนขับพร้อมโดรนที่สามารถสร้างแผนที่ให้เขาและบอกว่าจะไปที่ไหน แต่แพลตฟอร์มดังกล่าวมีการใช้งานเชิงพาณิชย์อื่น ๆ ด้วยเช่นกัน เราสามารถวางไว้ใกล้เหมืองหินดูการพัฒนาหรือที่สถานที่ก่อสร้างและเป็นระยะ ๆ ตามกำหนดเวลาทำการบินหรือสำรวจและจัดทำแผนที่การเปลี่ยนแปลง
RF: เทรนด์อีกประการหนึ่งคือการผสมผสานระหว่างสถานีลงจอดกับสถานีรับพัสดุบริษัท รัสเซีย "Copter Express" ซึ่งตอนนี้กำลังพัฒนาอย่างแข็งขันในการผลิตโดรนได้ทำโพสต์แมทและตอนนี้กำลังโปรโมตร่วมกับโดรน เขามีห้องเก็บของรู้วิธีการออกพัสดุและอื่น ๆ
DD: การบินโดยอัตโนมัติโดยสมบูรณ์โดยใช้โครงข่ายประสาทเทียมถือเป็นหนึ่งในงานที่มีแนวโน้มดีในทิศทางของความเป็นอิสระระดับของเทคโนโลยีมาถึงขั้นตอนที่เราเราสามารถตัดสินใจบนเครื่อง quadcopter ได้ทันทีระหว่างเที่ยวบิน และมีสองวิธี แนวทางหนึ่งเป็นวิธีที่คลาสสิกเมื่อเรามีตัวกำหนดตารางเวลาตัวควบคุมโมดูลการรับรู้ที่แยกจากกันและเรามีเครือข่ายประสาทเทียม และอีกสิ่งหนึ่งคือสิ่งที่เรียกว่า end-to-end ด้วยเครือข่ายประสาทเดียว มันทำงานเหมือนกล่องดำ มีอินพุตเซ็นเซอร์และเอาต์พุตควบคุม และใช้เกณฑ์ที่กำหนดไว้แล้ว
ดูเพิ่มเติมที่:
ดูว่ากล้องโทรทรรศน์ตัวต่อของฮับเบิลมองเห็นอะไรในอวกาศ
ประวัติความเป็นมาของอุกกาบาตที่ "แปลก" ถูกเปิดเผย: พวกมันตกลงสู่พื้นโลกในยุค 60
มีรูปถ่ายว่าฝุ่นจากทะเลทรายไหลไปสู่มหาสมุทรแอตแลนติกอย่างไร