นักวิจัยจากมหาวิทยาลัยคิวชูในญี่ปุ่นได้สร้างระบบที่อนุญาตให้ผู้ใช้
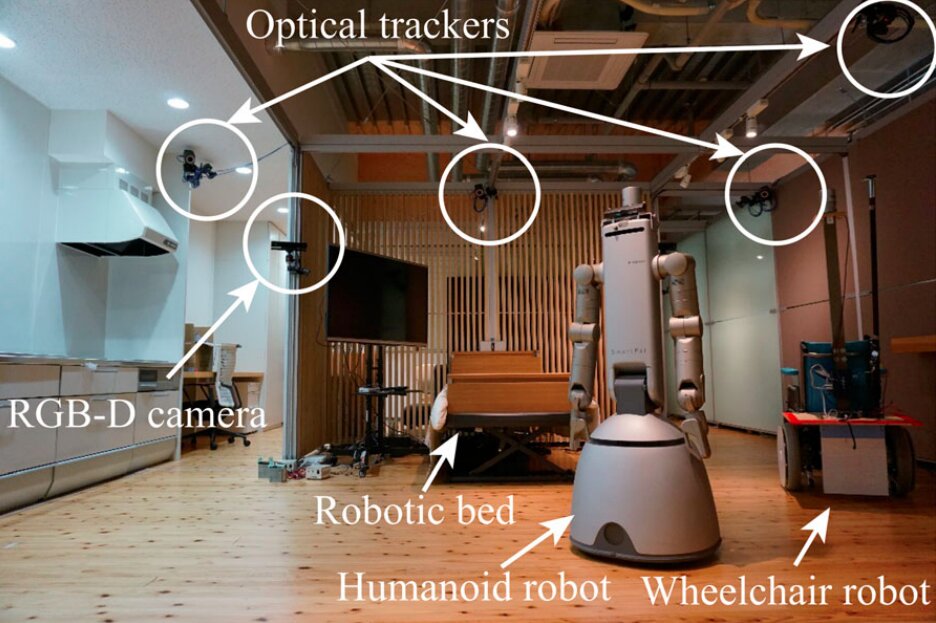
เพื่อรวบรวมข้อมูลเกี่ยวกับสถานการณ์ต่างๆวัตถุหุ่นยนต์และผู้คนในสภาพแวดล้อมที่ใช้ร่วมกันนักวิจัยใช้เซ็นเซอร์ตัวติดตามออปติคัลและกล้อง RGB-D ตัวติดตามแบบออปติคัลติดตามการเคลื่อนไหวของวัตถุหรือหุ่นยนต์ในขณะที่กล้อง RGB-D รวบรวมการกระทำของมนุษย์
จากนั้นข้อมูลจะถูกโอนไปยังเครื่องมือวางแผนการเคลื่อนไหวและเครื่องจำลองพลวัต องค์ประกอบทั้งสองนี้ของระบบทำให้สามารถทำนายการเปลี่ยนแปลงของสภาพแวดล้อมและสังเคราะห์ภาพของเหตุการณ์ที่อาจเกิดขึ้นในอนาคตอันใกล้จากมุมมองของบุคคลใดบุคคลหนึ่ง เป็นผลให้ผู้ใช้สามารถดูภาพสังเคราะห์เหล่านี้โดยใช้ชุดหูฟัง VR หรือจอแสดงผล AR
ตามที่นักพัฒนา แสดงตัวอย่างความเป็นจริงสามารถใช้เป็นทั้งทางเลือกและส่วนเสริมให้กับระบบหลีกเลี่ยงการชนแบบดั้งเดิมที่ได้รับการออกแบบมาเพื่อกำหนดวิถีที่ปลอดภัยสำหรับหุ่นยนต์ ในอนาคต ระบบนี้สามารถนำมาใช้เพื่อปรับปรุงความปลอดภัยของปฏิสัมพันธ์ระหว่างคนกับหุ่นยนต์ในสภาพแวดล้อมต่างๆ ในการวิจัยครั้งต่อไป ทีมพัฒนาวางแผนที่จะสร้างเวอร์ชันที่เบากว่าและเข้าถึงได้มากขึ้นซึ่งสามารถเข้าถึงได้ผ่านทางโทรศัพท์
อ่านยัง
นักวิทยาศาสตร์ระบุสาเหตุของการระเบิดในเบรุตบนโซเชียลเน็ตเวิร์ก
นักวิทยาศาสตร์ได้ศึกษาว่า COVID-19 แพร่กระจายในบ้านได้อย่างไร
ตั้งแต่วันที่ 1 มกราคมสมาร์ทโฟนทุกเครื่องจะต้องมีแอปพลิเคชันภาษารัสเซีย 16 รายการ