เมื่อวันที่ 15 มกราคม พ.ศ.2516 สถานีอวกาศลูนา 21 ได้โคจรรอบดาวเทียมธรรมชาติของโลกครบ 40 รอบ
ระหว่างลงจอด ระบบนำทาง Lunokhod-2เสียหาย ดังนั้นสมาชิกของหน่วยควบคุมภารกิจบนโลกจึงต้องมุ่งความสนใจไปที่ข้อมูลที่กล้องได้รับเท่านั้น นั่นคือสภาพแวดล้อมและตำแหน่งของดวงอาทิตย์ อย่างไรก็ตามในระหว่างการดำเนินการตั้งแต่วันที่ 18 มกราคมถึง 10 พฤษภาคม รถแลนด์โรเวอร์เดินทางตามการประมาณการต่างๆ จาก 39 ถึง 42 กม. และสร้างสถิติระยะทางการเคลื่อนที่นอกโลกซึ่งกินเวลานานกว่า 40 ปี เฉพาะในปี 2014 หรือ 2015 (ขึ้นอยู่กับการประเมินเส้นทาง Lunokhod-2) รถแลนด์โรเวอร์ Opportunity เอาชนะมันได้
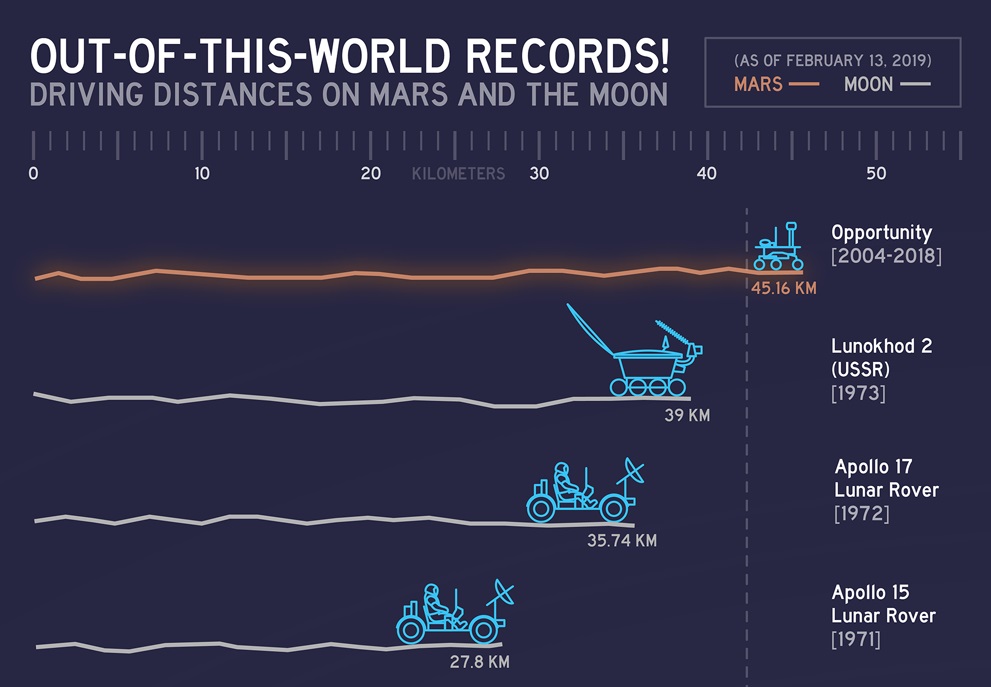 เจ้าของบันทึกระยะทางที่เดินทางนอกโลก ภาพ: NASA, JPL
Lunokhod-2 จัดเรียงและทำงานอย่างไร
การออกแบบของ "Lunokhod-2" ไม่แตกต่างกันมากนักรุ่นก่อนซึ่งส่งโดยภารกิจ Luna 17 ไปยังดาวเทียมในเดือนพฤศจิกายน พ.ศ. 2513 การเปลี่ยนแปลงที่สำคัญ: กล้องระยะไกลซึ่งถูกวางไว้ที่ระดับการเจริญเติบโตของมนุษย์ เพื่อให้ง่ายต่อการควบคุมการเคลื่อนไหวของรถแลนด์โรเวอร์บนพื้นผิวดวงจันทร์
ความสูงของรถแลนด์โรเวอร์ทั้งสองคัน (ไม่รวมกล้องระยะไกล)คือ 135 ซม. และมวลที่สองคือ 840 กก. Lunokhods เคลื่อนที่ไปตามพื้นผิวของดาวเทียมโดยใช้ล้อสี่คู่สองคู่ที่ติดตั้งตามลำตัวยาวประมาณ 170 ซม. และกว้างประมาณ 160 ซม. เป็นที่น่าสนใจว่าล้อแต่ละล้อมีระบบกันสะเทือนอิสระมอเตอร์ของตัวเองและ เบรค.
การเปลี่ยนแปลงอื่นที่ทำโดยนักพัฒนาติดตามผลภารกิจแรกระบบกำลังของเรือ Lunokhod 2 ใช้เซลล์แกลเลียมอาร์เซไนด์ซึ่งผลิตพลังงานได้สูงสุด 1 กิโลวัตต์ ซึ่งแตกต่างจากรุ่นก่อนหน้าที่ติดตั้งแผงโซลาร์เซลล์ซิลิคอน ในเวลาเดียวกัน เชื้อเพลิงนิวเคลียร์ถูกใช้เพื่อให้ความร้อนแก่อุปกรณ์ในคืนวันเพ็ญ ซึ่งกินเวลา 14 วัน
สถานีวิจัยดำเนินการโดยทีมงานประกอบด้วยห้าคน พวกเขาอยู่บนโลก เฝ้าดูการเคลื่อนไหวของหุ่นยนต์ด้วยกล้องโทรทัศน์ 3 ตัว ซึ่งรวมถึงกล้องที่ติดตั้งบนหอคอยระยะไกล ในเวลาเดียวกัน อุปกรณ์เหล่านี้จะส่งภาพความละเอียดสูงด้วยความเร็วที่แตกต่างกัน: หนึ่งเฟรมใน 3.2, 5.7, 10.9 หรือ 21.1 วินาที นอกจากนี้ กล้องสี่ตัวยังทำให้สามารถถ่ายภาพพื้นผิวของดวงจันทร์ได้
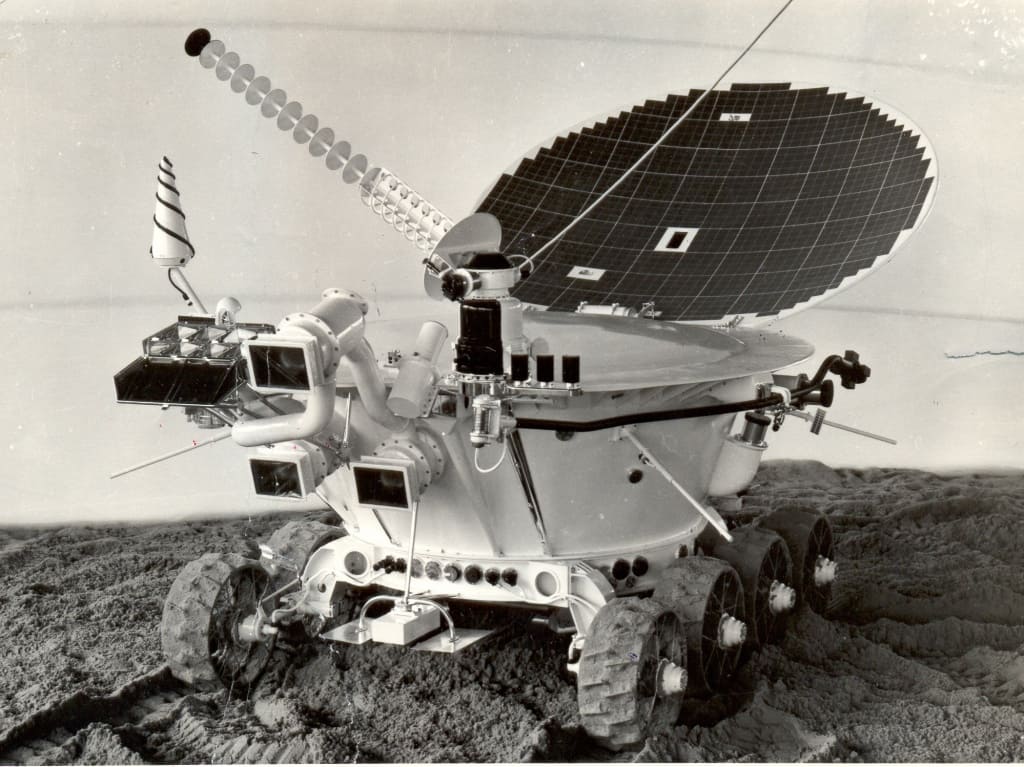 "ลูโนคอด-2". รูปภาพ: Lavochkin NPO
เหตุใดภารกิจทางจันทรคติจึงจำเป็น
ระหว่างปฏิบัติภารกิจ Lunokhod 2 ทำไปได้ 93ภาพพาโนรามาของพื้นผิวดวงจันทร์และภาพถ่ายประมาณ 89,000 ภาพที่ถ่ายในโหมด "โทรทัศน์" นอกจากนี้ อุปกรณ์ยังส่งข้อมูลสามมิติไปยังโลก ซึ่งทำให้สามารถศึกษาลักษณะการบรรเทาของปล่องภูเขาไฟ Lemonnier และโครงสร้างของ regolith ของดวงจันทร์ (ดิน) ผลการวิจัยแสดงให้เห็นเป็นครั้งแรกว่าหินใน "ทะเล" (ที่ด้านล่างของหลุมอุกกาบาตขนาดยักษ์) และส่วน "ภาคพื้นทวีป" ของดวงจันทร์มีความแตกต่างกันอย่างมีนัยสำคัญ
อุปกรณ์ทางวิทยาศาสตร์ของภารกิจรวมถึงแมกนีโตมิเตอร์ด้วยความช่วยเหลือ Lunokhod-2 ได้ทำการสำรวจการเปลี่ยนแปลงสนามแม่เหล็กของดวงจันทร์ในส่วนต่าง ๆ ของเส้นทางเป็นครั้งแรกและค้นพบความไม่สม่ำเสมอของมัน ค่าในพื้นที่ศึกษาของอ่าวเลมอนเนียร์กลายเป็นค่าเฉลี่ย 20–30 γ ในเวลาเดียวกัน ความผิดปกติของสนามถูกพบในหลุมอุกกาบาตขนาดใหญ่กว่า 50 ม.
การศึกษาอื่นที่เกี่ยวข้องกับการสังเกตการณ์ทางดาราศาสตร์และความสว่างของท้องฟ้าเหนือดวงจันทร์ แอสโตรโฟโตมิเตอร์พบว่าความส่องสว่างของท้องฟ้าในช่วงแสงของสเปกตรัมนั้นสูงกว่าที่เคยคิดไว้มาก และต่ำกว่าในช่วงรังสีอัลตราไวโอเลต สิ่งนี้บ่งชี้ว่าดวงจันทร์ถูกล้อมรอบด้วยอนุภาคฝุ่นจำนวนมากที่กระจายแสงแดดและรังสีที่สะท้อนจากโลก
 โมดูลลงจอดของสถานี "Luna-21" ในภาพพาโนรามาที่ถ่ายโดย "Lunokhod-2"
การสังเกตจากวงโคจร
20 เมษายน 2516 "Lunokhod-2" ขับรถเข้าไปช่องทางเล็ก ๆ ณ จุดนี้ ฝาของช่องที่บรรจุพลูโตเนียมและใช้สำหรับให้ความร้อนไม่ได้ปิดแน่น และตักเรโกลิธขึ้นมาบางส่วน ในตอนท้ายของวันจันทรคติ เมื่อปิดฝา อนุภาคดินเข้าไปในยานสำรวจดวงจันทร์ ฝุ่นทำให้ยานสำรวจดวงจันทร์ร้อนจัดและอุปกรณ์ทำงานล้มเหลว ด้วยเหตุนี้ ในวันที่ 10 พฤษภาคม การสื่อสารกับอุปกรณ์จึงยุติลง และภารกิจก็เสร็จสิ้น
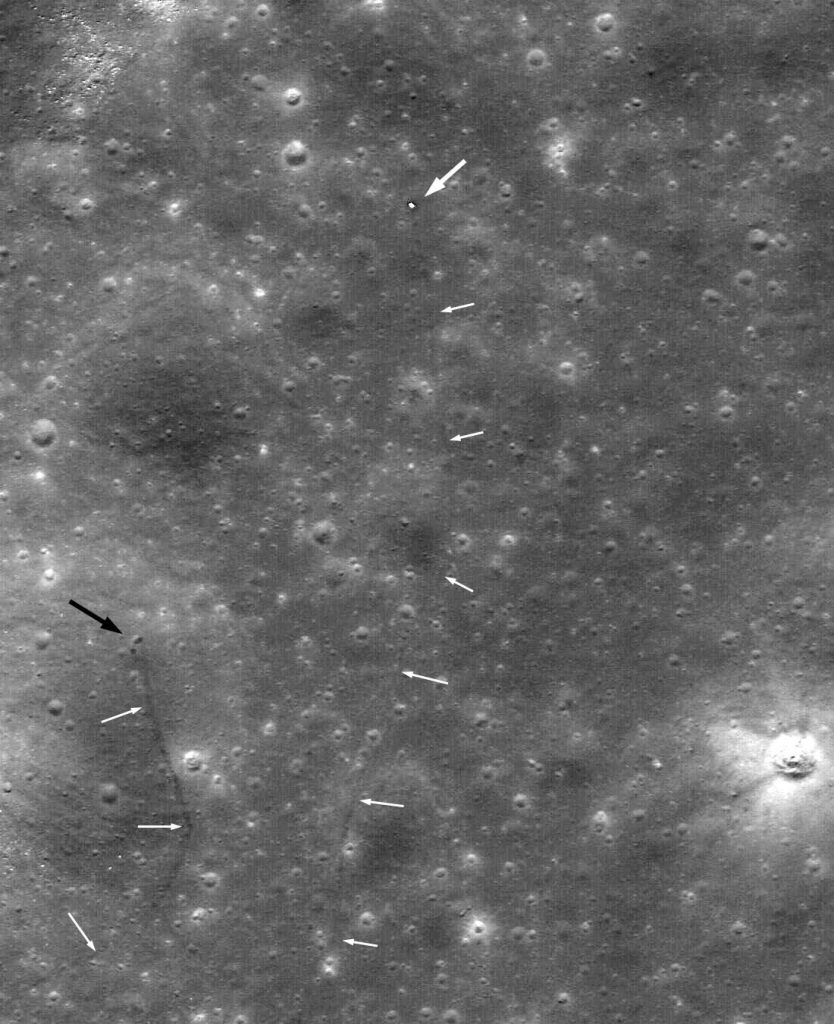 เส้นทาง Lunokhod-2 บนภาพ LRO ภาพ: NASA / GSFC / ASU / Sergei Gerasimenko / Sasha Basilevsky
กล้องส่องทางไกล Lunar Reconnaissance Orbiter -สถานีอวกาศอัตโนมัติที่เปิดตัวในปี 2552 โดย NASA ถ่ายภาพพื้นผิวดวงจันทร์หลายภาพในช่วงต้นปี 2553 ซึ่งแสดงตำแหน่งที่แน่นอนของยานลงจอด Luna-21 และยาน Lunokhod-2 อุปกรณ์ยังคง "จอดอยู่" ที่ด้านล่างของปล่องภูเขาไฟเลมอนเนียร์ที่ 25.830°N, 30.914°E
นอกจากนี้ การสังเกตการณ์อวกาศจากวงโคจรได้รับอนุญาตให้กู้คืนเส้นทางทั้งหมดที่เดินทางโดยรถแลนด์โรเวอร์ดวงจันทร์ จำได้ว่าอุปกรณ์นำทางของอุปกรณ์ล้มเหลวระหว่างการลงจอด ต้องขอบคุณข้อสังเกตเหล่านี้ที่ทำให้สามารถอธิบายทั้งเส้นทางเองและระยะทางที่ Lunokhod-2 เดินทางบนพื้นผิวดวงจันทร์ได้ชัดเจน: เส้นทางที่ล้อของรถแลนด์โรเวอร์ยังมองเห็นได้จากวงโคจรด้วยแสงที่เหมาะสม
 เส้นทางของ "Lunokhod-2" บนพื้นผิวดวงจันทร์ ภาพ: NASA/GSFC/มหาวิทยาลัยแห่งรัฐแอริโซนา
ยังมีต่อ?
ภารกิจ "Lunokhod-2" ควรมีความต่อเนื่อง:สันนิษฐานว่าอุปกรณ์รุ่นที่สามซึ่งพัฒนาโดย Lavochkin Design Bureau NPO และติดตั้งเครื่องมือวิทยาศาสตร์เพิ่มเติมจะไปถึงพื้นผิวดวงจันทร์ในปี 1977 บนสถานีอวกาศ Luna-25 อย่างไรก็ตาม การปล่อยยานถูกยกเลิกและโครงการทางจันทรคติของโซเวียตสิ้นสุดลงในปี พ.ศ. 2519 ด้วยการส่งมอบเรโกลิธทางจันทรคติชุดสุดท้ายมายังโลก
ภารกิจ Luna 25 เพิ่งฟื้นขึ้นมาเท่านั้นRoscosmos หลังจากการล่มสลายของสหภาพโซเวียต สันนิษฐานว่าภารกิจนี้จะส่งยานสำรวจดวงจันทร์ลำใหม่ไปยังบริเวณวงแหวนรอบนอกของดวงจันทร์ และจะเป็นก้าวแรกสู่การสร้างฐานดวงจันทร์ แม้ว่าหน่วยงานอวกาศจะประกาศวันปล่อยยานที่แตกต่างกันหลายครั้ง แต่ภารกิจก็ถูกเลื่อนออกไปหลายครั้ง
ตามข้อมูลล่าสุดที่ได้รับจากตัวแทนRoskosmos และสถาบันวิจัยอวกาศแห่ง Russian Academy of Sciences การปรับปรุงทั้งหมดควรเสร็จสิ้นภายในฤดูร้อนปี 2566 และการเปิดตัวอาจมีกำหนดเร็วที่สุดในปี 2566 หากทุกอย่างเป็นไปด้วยดี โมดูลการวิจัยของรัสเซียจะเริ่มเคลื่อนที่บนพื้นผิวดวงจันทร์หลังจากรุ่นก่อนหน้า 50 ปี ก่อนหน้านี้ไฮเทคได้พูดถึงภารกิจนี้และแผนการของรัฐอื่นๆ ในการสำรวจดวงจันทร์ในปี 2566
อ่านเพิ่มเติม:
นักวิทยาศาสตร์ได้คิดค้นวิธีการรักษาใหม่สำหรับความดันโลหิตสูง ได้รับการพิสูจน์แล้วว่ามีประสิทธิภาพ
มนุษย์ยังมียีนขนอยู่ แต่พวกมันจะถูกปิดชั่วคราว
ดู "ภาพครอบครัว" ที่ผิดปกติของดวงจันทร์และสถานีอวกาศนานาชาติ ภาพนี้ถ่ายโดยมือสมัครเล่น
รูปภาพหน้าปก: Lavochkin NPO