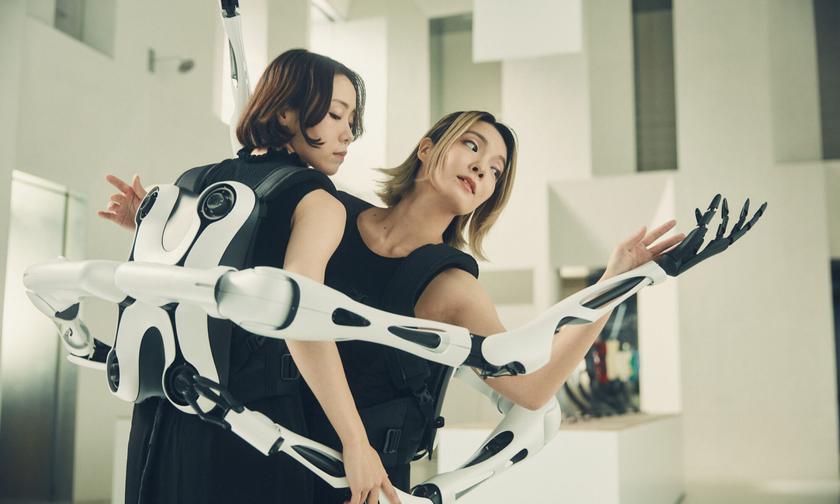
วิศวกรจากมหาวิทยาลัยโตเกียว (ญี่ปุ่น) ได้พัฒนา Jizai Arms ซึ่งเป็นอุปกรณ์ที่มีหุ่นยนต์หกตัว
มันคืออะไร
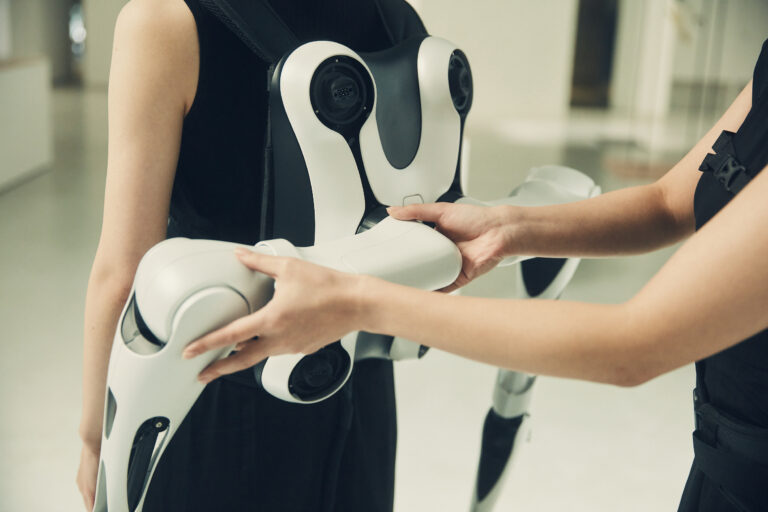
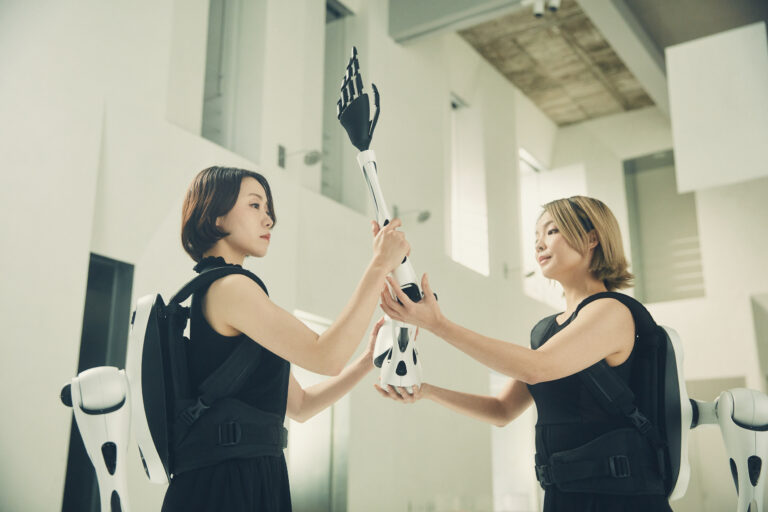
Jizai Arms เป็นกระเป๋าเป้แบบพิเศษซึ่งสวมอยู่บนหลังบุคคล และแขนหุ่นยนต์ก็เชื่อมต่อกับมันแล้ว - ตั้งแต่หนึ่งถึงหกชิ้น มีพอร์ตพิเศษสำหรับพวกเขาซึ่งตั้งอยู่ในระดับต่างๆ ทำเช่นนี้เพื่อไม่ให้มือเกาะกันระหว่างการเคลื่อนไหว แฮนด์สามารถถอดออกได้ จึงสามารถเปลี่ยนมาใช้อุปกรณ์จับยึดแบบอื่นได้
</ img>
แขนหุ่นยนต์ถูกควบคุมโดยสองคนวิธี - การใช้โปรแกรมพีซีหรือคอนโทรลเลอร์ซึ่งดูเหมือนสำเนาขนาดเล็กของยูนิตหลักและมีตัวจัดการที่ต่ออยู่ หุ่นยนต์สามารถควบคุมได้โดยผู้ใช้หรือผู้ปฏิบัติงาน
</ img>
ในเวลาเดียวกัน Jizai Arms มีน้ำหนักมาก - 4 กก. โดยมี "กระเป๋าเป้สะพายหลัง" เพียงอันเดียว และ 14 กก. มีสี่แขน นอกจากนี้ยังมีปัญหาในการควบคุม - การควบคุมหลายมือในเวลาเดียวกันค่อนข้างยาก