นักวิทยาศาสตร์ได้ทดสอบสองทางเลือกสำหรับภารกิจในอนาคต ในช่วงแรกหุ่นยนต์จะทำงานอัตโนมัติและ
ภารกิจประกอบด้วยหุ่นยนต์สี่ตัว:สองรถแลนด์โรเวอร์เบา (LRUs), รถแลนด์โรเวอร์จันทรคติ Interact และรถแลนด์โรเวอร์ลูกเสือ นักวิจัยตั้งข้อสังเกตว่าโรเวอร์สามารถทำงานร่วมกันด้วยตนเองเพื่อทำงานให้เสร็จลุล่วง ในระหว่างการทดสอบ LRU1 ได้ประเมินตัวอย่างดินด้วยกล้องและทำหน้าที่เป็นนักวิจัย รถแลนด์โรเวอร์ที่สองรับหน้าที่ "ผู้ช่วย": เขารวบรวมและวิเคราะห์ตัวอย่างดิน วิเคราะห์องค์ประกอบของพวกมัน และจัดหาเครือข่าย Wi-Fi ให้กับหุ่นยนต์หลัก
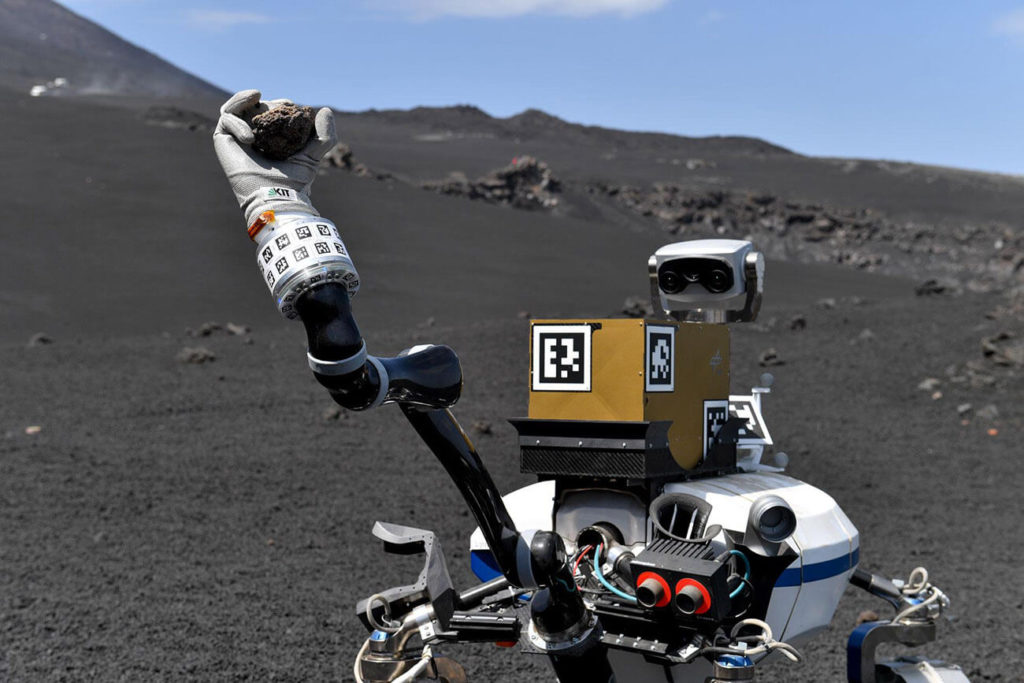 LRU2 หยิบตัวอย่างหิน ภาพ: DLR
นักวิจัยตั้งข้อสังเกตว่าสำหรับภารกิจในการทำงานผู้เชี่ยวชาญจากสถาบันระบบเซ็นเซอร์ออปติคัลของศูนย์ฯ ได้พัฒนาอุปกรณ์สำหรับเลเซอร์สเปกโทรสโกปี LRU2 กำหนดทิศทางลำแสงเลเซอร์พัลซิ่งอันทรงพลังไปยังตัวอย่างที่กำลังตรวจสอบ วัสดุระเหยไปบางส่วน ทำให้อุปกรณ์สามารถตรวจจับองค์ประกอบต่างๆ ในพลาสมาที่เกิดขึ้นได้
การรวมตัวกันของวัตถุบนพื้นผิวดวงจันทร์ก็จะเช่นกันให้ Lunar Rover Interact มีกล้องและกริปเปอร์ที่ให้การตอบสนองแบบสัมผัส ด้วยเทคโนโลยีนี้ นักวิทยาศาสตร์ภาคพื้นดินจะสามารถรับ “ความรู้สึก” สัมผัสของตัวอย่างหินได้
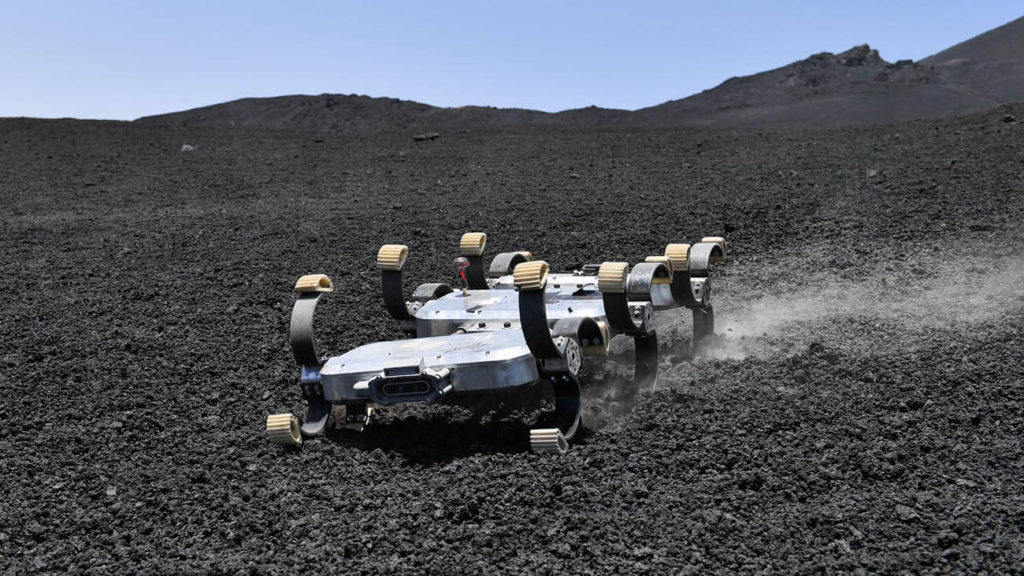 ATV Scout ลงมาตามทางลาดของภูเขาไฟ ภาพ: DLR
นอกจากนี้ภารกิจยังรวมถึงโดรน,ซึ่งทำหน้าที่เป็น "ลูกเสือ" โดยจะสำรวจพื้นที่โดยรอบและสร้างแผนที่ของพื้นที่ที่อุปกรณ์อื่นสามารถใช้ได้
ทีมหุ่นยนต์เคลื่อนที่จะมีบทบาทสำคัญในภารกิจอวกาศในอนาคต การทำงานในทีมที่ต่างกัน หุ่นยนต์จะส่งเสริมและสนับสนุนซึ่งกันและกันผ่านความสามารถที่แตกต่างกัน พวกเขาทำหน้าที่เป็นส่วนขยายของมือและดวงตาของมนุษย์
Armin Wedler ผู้จัดการโครงการที่ German Aerospace Center
รูปภาพ: DLR, CC BY-NC-ND 3.0
อ่านเพิ่มเติม:
หลุมดำในดาราจักรพิสูจน์แล้วว่าไอน์สไตน์คิดถูก สิ่งหลัก
นักดาราศาสตร์ได้คำนวณเมื่อดาวเคราะห์จะเปลี่ยนวงโคจรและความวุ่นวายจะมาถึง
วิศวกรได้สร้างเซลล์เชื้อเพลิงไฮโดรเจนราคาถูกและทนทานขึ้น