Roma Fedorenko— NTI Yetkinlik Merkezi'nde “Robot bileşenleri teknolojisi ve
Dmitry Devitt— Innopolis Üniversitesi'nde “Robotik ve Mekatronik Bileşenleri Teknolojisi” yönünde NTI Yetkinlik Merkezi'nde Yardımcı Araştırmacı.
Herkes garajdan çıkar
Roman Fedorenko: Tıpkı Google, Apple, Microsoft ve diğer BT devlerinin garajdan çıkması gibi, araştırma grubumuz da aynı şeyle başladı.Garajımız için büyük umutlarımız var.Burası bir robot geliştirme ve test merkezi. Biz öncelikle robotlarla ilgileniyoruz ve drone'ları yalnızca robot olarak algılıyoruz. Bu birçokları için alışılmadık bir hikaye olabilir. Geleneksel olarak insanlar bir robotu yürüyen bir android olarak hayal ederler. Ama çalıştığımız bir saha robotiği alanı var. Esas itibarıyla bunların hepsi hareket eden robotlardır: araba süren, yüzen veya uçan.
Robotik (alan robotiği)- geliştirmede yer alan uygulamalı bilimotomatik teknik sistemler ve üretimin geliştirilmesi için en önemli teknik temeldir. İnşaat, endüstriyel, ev, tıbbi, havacılık ve aşırı (askeri, uzay, su altı) robotlar var.
R.F.: Merkezimiz esas olarak Ulusal Teknoloji Girişimi (NTI) himayesinde çalışıyor.Ortaklarımız arasında 6 akademik personel bulunmaktadır.enstitüler, 18 endüstri ortağı ve 7 yabancı ortak. Biz ne yapıyoruz? Mikro robotlar hariç tüm robotlar. Endüstriyel olanlardan başlayarak: modern işbirlikçi robotlar da dahil olmak üzere manipülatörlerden nöroteknolojilere ve elbette yapay zekaya kadar (bu genellikle uçtan uca bir teknolojidir).
R.F.: Her şeyi benim için başlatan proje özerk hava gemileri.Ve bu standart olmayan bir yoldur.Genellikle drone denilince büyük ihtimalle helikopter işine karıştığınızı düşünürler. Benim durumumda sebep davada yatıyor. Okuduğum üniversite olan Güney Federal Üniversitesi'nde Robotik ve Kontrol Süreçleri Araştırma Enstitüsü vardı. Oraya geldim ve hemen hava gemileriyle ilgilenmeye başladım. Tüm bunların nasıl gerçekleştiğini anlamak artık zor. Ancak öğrenci ofisinde üzerinde çalıştığım küçük bir zeplinden Çin Uzay Ajansı için 70 metrelik tam teşekküllü bir cihaza geçtim. Öğrenci projesi kapalı alanda uçuyordu ve GPS olmadan çalışmak ayrı bir zorluktu. Ve Çin zeplininin zaten bir kontrol, navigasyon ve telekomünikasyon sistemine ihtiyacı vardı.
Dmitry Devitt: Kontrol sistemleri ve engellerden kaçınma sistemleri üzerinde çalışıyoruz.Aslında şu anda yaptıkları da buRus ve dünya bilim okulları. Özellikle çekim amaçlı droneların çalıştırılmasına yönelik sistemler oluşturduk. Bu aslında bizim ilk bağımsız çalışmamız. Ve bu şey zaten birkaç filmde kullanıldı - "Godzilla", "Mulan" ve diğerleri. Yönetmenlerin resmi nasıl çerçeveleyecekleri konusunda endişelenmelerine gerek kalmaması için her şey otomatik modda bir drone kullanılarak yapılıyor.
Çin fenerlerinden uçağı
R.F .: İlk uçak Çin fenerleriydi.Ayrıca sıcak hava balonuna bir örnek verebiliriz:balon. Ancak ilk cihazların en ünlüsü Wright kardeşlerin motorlu uçağıydı. İlk uçaklarını planör olarak yaptılar, ancak 1903'te henüz otomatik değil kontrollü uçuş kaydedildi. Ama aslında hikaye tartışmalı çünkü 1901'de hava gemileri zaten uçuyordu. Geçen yüzyılın başında uçaklar ve hava gemileri güçlü bir rekabet içindeydi. Hava gemileri transatlantik uçuşlar yaptı. Devasa, konforlu ve güzeldiler, artık neredeyse uçaklara benziyorlardı. Ama sonunda uçakların kazandığı söylenebilir. Hava gemileri kalmasına ve hala nişlerini bulmasına rağmen.
R.F.: Asansör yaratmanın üç prensibi vardır.Hava gemileri var ve bu aerostatik prensiptir.Balon gibi Arşimet'in kuvveti sayesinde yükselir ve havada kalır. Sabit kanatlı veya dönen rotorlu aerodinamik bir yöntem vardır. Buna helikopterler ve tanınmış helikopterler de dahildir. Elbette jet tahriki başka bir tür olarak sınıflandırılabilir - jet uçakları da vardır, ancak her şeyden önce bunlar roketlerdir.
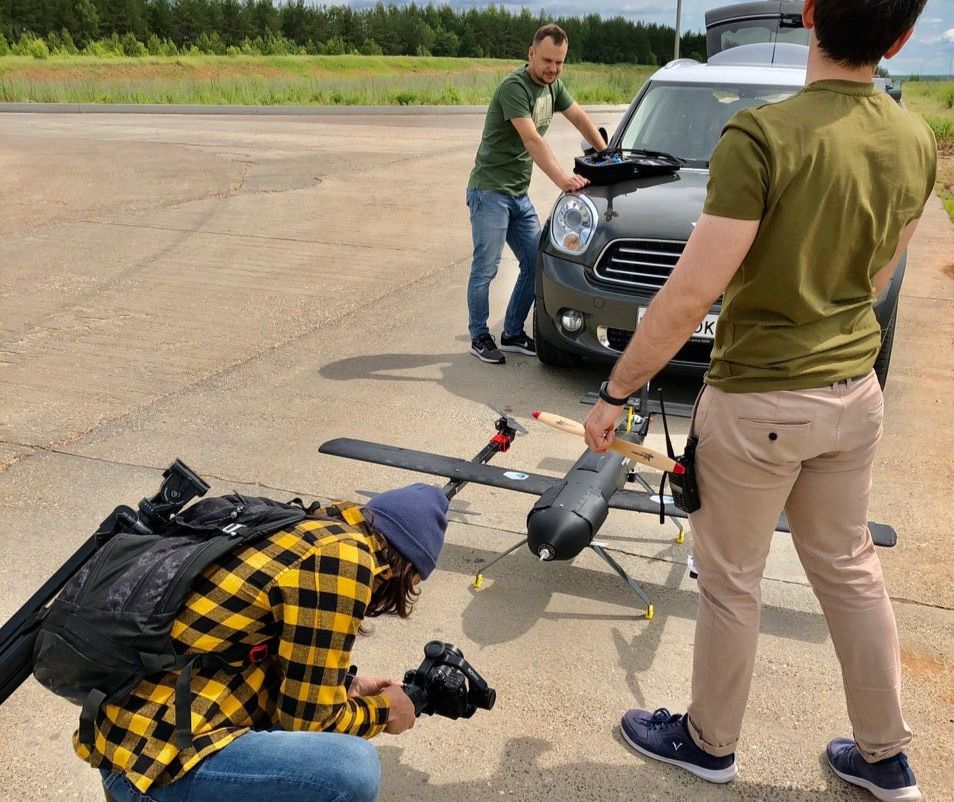
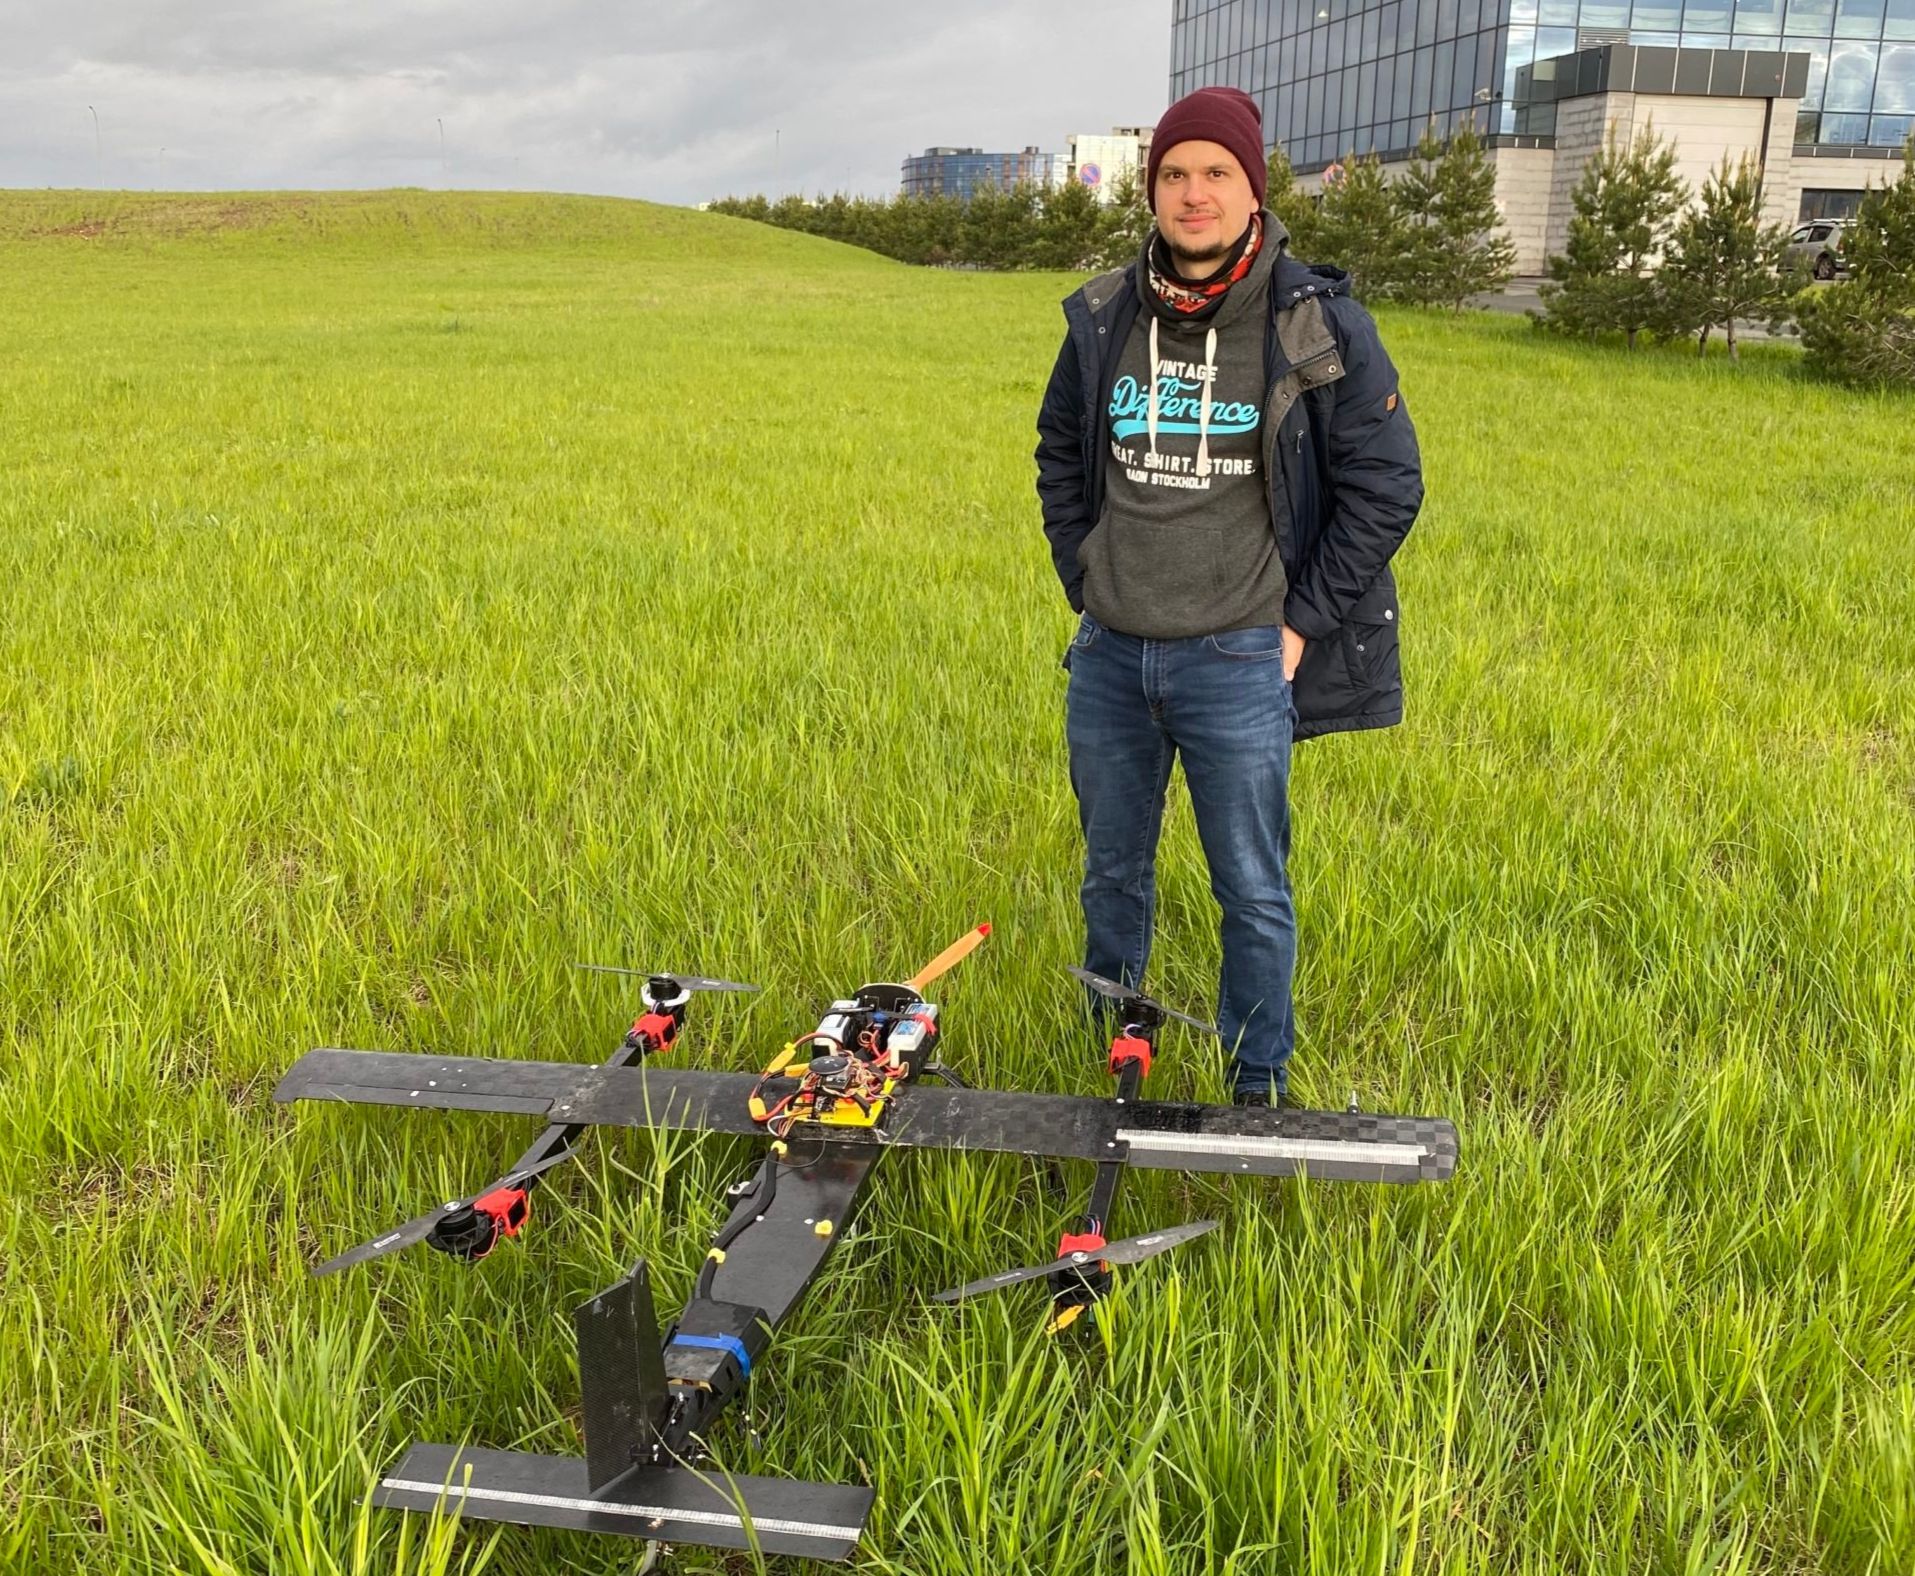
R.F.: Listelenen iki asansör teknolojisinden oluşan bir hibrid ile çalışıyoruz - bir tiltrotor.Bu yeteneğe sahip bir cihazdırdikey kalkış ve inişin yanı sıra kanat tahriki. İnsansız hava araçlarının (İHA) kullanımından bahsedecek olursak günümüzde en popüler olanı hobi fotoğrafçılığı ve video çekimidir. Üstelik tamamen rekabetçi ve olgun bir pazardan bahsediyoruz. Bir sonraki uygulama askeri ve finanstır. Askeri uygulamalardan bahsedecek olursak, Rusya bugün küresel hava robotu kullanımının yüzde 15'ini oluşturuyor. Drone’ların kullanıldığı bir diğer alan ise izlemedir. Günümüzde teslimat ve son kilometre görevlerine yönelik çözümler aktif olarak geliştirilmektedir. Hassas tarım, endüstriyel uygulamalar ve telekomünikasyon da yükselişte. Bu durumlardan biri, İnternet'i dağıtan balonlar olan Google Ballon'dur. Drone'ların lider üreticisi, milyonlarca uçuş saatinden fazlasına ve halihazırda tüm küresel pazarın %70'inden fazlasına sahip olan Çinli DJI şirketidir.
R.F.: Hassas tarımın görevlerinden biri de mahsulün izlenmesidir.Ayrıca bitkisel indeks analizi vesorunlu alanların belirlenmesi. Tabii traktörle tüm tarlaya ilaçlama yapabilirsiniz, birim alan daha ucuzdur ama çok etkili değildir. Görev, özel kızılötesi kameralarla donatılmış dronları kullanarak sorunlu alanları, bazı zararlıların salgınlarını vb. bulmaktır. Diğer bir uygulama seçeneği ise sulama ve ilaçlamadır. Kazanlı adamlar, Rus yapımı bir tarım uçağı olan BRAERON harika bir proje yaptı. Bu o kadar büyük bir cihaz ki, içten yanmalı bir motorla çalışan iki pervanesi var. Ana kaldırma kuvvetini oluştururlar. Ve hareketi kontrol etmek için direksiyon kuvvetini kullanarak tork oluşturan bir helikopter devresi var.
R.F.: Bir hobi için İHA kullanmak için başka bir seçenek de drone yarışları. Drone Racing League (DRL), bu yarışmalara ev sahipliği yapan organizasyonların en popüler olanıdır. Simülatörlere dayalı sanal yarışlar da var.
"Yürü, tabiri caizse, bir köpek!"
D.D.: Drone geliştirmenin toplam sekiz aşaması var.Genel olarak, bir quadrocopter, insansız bir uçak ve insansız bir araç tüm robotlardır, benzer yapılara sahiptirler ve kontrol algoritmaları her yere uygulanmalıdır. Aynı zamanda, sensörler her zaman benzer değildir.
R.F.: Drone'larda bulunan motorlar genellikle fırçasızdır.Ayrı bir kontrol ünitesi varçok seviyeli bir yapıdır. Motorda bir ESC - elektronik hız kontrol cihazı bulunur. İstenilen itme kuvvetini ayarlıyoruz ve o, motoru nasıl kontrol edeceğini, sargıyı nasıl değiştireceğini vb. bulmaya çalışıyor. Bir sonraki bağlantı, bir denetleyici ve birçok sensörden oluşan karmaşık bir şey olan otopilottur: GPS, eylemsiz navigasyon sistemi, barometre ve diğerleri. Hareket kontrol mantığı otopilotun içinde çalışır. Ayrıca işlevsel ayrı bloklar da vardır: bir denetleyici bloğu, hareket planlama, basit noktadan noktaya hareket ve farklı sensörlerden gelen verileri birleştirmek için bir blok. Örneğin, GPS verilerimiz düşük frekansta ulaşırken, eylemsiz sistem verileri daha yüksek frekansta geliyor ancak birikme hatası var. Tüm bunları birleştirip bize iyi veriler vermemizi sağlayan algoritmalar var.
R.F.: Bir drone'daki otomatik pilot, düşük seviyeli temel bir şeydir.Daha fazla ve daha akıllı kontrol için araç bilgisayarı, kameralar, sensörler ve diğer ek cihazlar kullanılır.
R.F .: Drone geliştirme kavramsal hesaplamalarla başlar.Cihazın görünümü ve sistemi tasarlanıyorkontroller: ne tür bir itiş gücüne ihtiyaç duyulduğu, aerodinamiğin ne olacağı vb. Daha sonra matematiksel modelleme yapılır. Aslında bu donanımsız bir çalışmadır. Bir sonraki aşama bir kontrol sisteminin, yani algoritmaların geliştirilmesidir. Simülasyon için, örneğin MATLAB veya hazır simülatörler - Gazebo, Microsoft FS gibi çeşitli yaklaşımlar ve paketler kullanılır. Innopolis Üniversitesi'nin kendi simülatörü vardır - Innopolis Simulator. Yalnızca görsel bir gösterime sahip değil, aynı zamanda tüm sensörlerin simülasyonunu da içeriyor; bu da GPS sensörleri, algı sensörleri, kameralar ve lidarlarla aynı verileri sağladığı anlamına geliyor. Bu, çok seviyeli, son derece akıllı kontrol teknolojileri geliştirmenize olanak tanır. Simülatördeki her şeyin hatalarını ayıkladığımızda (ve genellikle orada iyi çalışır), en ilginç kısım olan testlere, bir test numunesinin üretilmesine ve uçuş testlerine geçebiliriz. Kazan Havacılık Enstitüsü ile yaptığımız iş birliği kapsamında, karbon fiber drone üretim teknolojilerinin kullanılacağı İHA üretimine yönelik üretim tesisleri inşa ediliyor. Eklemeli teknolojiden bahsedersek bunu Innopolis'te de yapabiliriz.

:Öncelikle kontrol sistemini test ediyoruz,böylece mümkün olduğu kadar istikrarlı olur. Diyelim ki bir quadcopter'in rüzgara nasıl direndiğini kontrol etmeniz gerekiyor. Bu taklit edilebilir - örneğin, Roman onu çekiştirmeye ve parçalamaya çalışır, esasen bir dış rahatsızlık görevi görür. Ancak bunlar tam olarak uçuş testleri değil, bunlar sözde gimbal testleri. Cihazın kendisini nasıl stabilize ettiğini izliyoruz. Ayrıca çılgın deneyler de yapıyoruz - uçan bir helikopterde ana motoru, yani uçağın motorunu çalıştırıyoruz ve nasıl davrandığını görüyoruz. Yani helikopter modunda yönünü olması gerektiği kadar doğru tutuyor mu? Bu şeyin düşmeyeceğinden yürekten emin olduğumuzda onu fırlatabiliriz. Tabiri caizse köpeği gezdirin!
R.F.: Hava gemisi olmayan uçakların geliştirilmesindeki temel sorun, en ufak bir hatanın kazaya yol açabilmesidir.Bir zeplinle daha kolaydır - oraya bağlanabilir ve hatta bir şeyi yeniden başlatabilirsiniz. Ancak bir uçak ve helikopterde en ufak bir hata, ayarlardaki yanlışlık ve hepsi bu.
Drone geliştirmedeki en önemli trendler
R.F.: Robotikte içinde bulunduğumuz ana eğilim, özerkliğin arttırılmasıdır.Daha önce, bir drone basit bir faydalı yük taşıyıcısıydı.yük, yani oldukça küt ve noktadan noktaya hareket ediyor. Bu da kolay değil. Bir noktadan diğerine uçtum ama engeller, kentsel ortamlarda çalışma ve sensörler hakkında hiçbir şey bilmiyordum. Ve eğer üzerinde sensörler varsa, sadece verileri kaydedip fotoğraf topluyorlardı. Artık yük taşıyıcısından daha akıllı robotlara doğru bir eğilim var. Yani sadece verileri almakla kalmıyor, anında analiz edip kendi yönetimi için kullanıyor. Örneğin bir drone, haritanın tamamını oluşturmayabilir, ancak üzerinde bazı alanlar bulabilir, hemen analiz edebilir ve ilginç bölgeleri daha fazla keşfedebilir. Bunun yazılım ve algoritma gerektirdiği açıktır.
R.F .: Drone tasarımı açısından ana eğilim enerji verimliliği.En iyi pilleri kullanıyoruz ama nasılKural olarak, bir quadcopter bir saatten fazla uçamaz (en iyisi bile). Bu nedenle, son kullanım için bununla nasıl başa çıkılacağına dair çeşitli seçenekler vardır. Ve genellikle iki bileşene ayrılırlar. Bunlar ya pilleri değiştirerek otonom işleyişini genişletmenize olanak tanıyan bir tür otomatik drone bakım istasyonlarıdır ya da iniş istasyonunda otomatik olarak şarj edilir. Bir diğer yön ise hibrit yapılardır. Yani, modları için farklı hareket prensiplerini kullanan daha verimli cihazlar. Ayrıca mevcut sensör teknolojisinin gelişmesiyle birlikte, drone'lar daha önce çok ağır olan ve pahalı olan çeşitli serin sensörleri kullanma olanağına kavuştu. Bunlar lidarlar, multispektral kameralar ve diğer harika kameralardır.
D. D .: Şimdi dünyada engelli uçuş sistemleriyle aktif olarak meşguller.Çoğu zaman bu, tesis içi, karmaşık vegürültülü yerler. Bu esas olarak yıkılmış binaları analiz etmek için gereklidir. Zürih ve ABD'nin önde gelen laboratuvarları, MIT ve Skoltech acil durumlarda çalışabilecek sistemler üzerinde aktif olarak çalışıyor. Biz de bunu yapıyoruz - kendimizi denetledik, bodrumda uçmaya çalıştık. Ve burada pek çok görev var - GPS olmadan navigasyon, yalnızca hareket için sensörler kullanma ve kendisini planlama, yani belirli bir alan hakkında maksimum bilgi almak için nasıl hareket etmemiz gerektiği. Bugün 20'ye yakın laboratuvar kalite ve hız konusunda birbirleriyle yarışıyor, çünkü sadece uçuş yapmak değil, bunu daha kısa sürede yapmak da önemli. Bu, sensörler, işleme ve algoritmalar açısından karşılaşılan zorluklardan biridir. Şu anda en aktif geliştirici ETH Zürih'tir. Kendi kameralarını geliştirdiler, aslında bu tamamen yeni bir kamera türüdür, yapısı insan gözünün fizyolojisine benzer ve saniyede kare değil, kareler arasındaki farkı üretebilir. Bu nedenle saniyede milyonlarca kare frekansı elde ediyoruz. Bu milyonlarca değişiklik demektir. Eğer gemide bunu işlememizi sağlayacak donanım varsa, o zaman ışık hızıyla kabul edip kontrolü verebiliriz.
:Sistem çok aktif bir şekilde gelişiyordenetimler, hatta DARPA - SupT Challenge'da bir yarışma başlattı. Ekipler tünelleri farklı robot türleriyle incelemeye çalışır. Tünelde sadece korkunç bir elektromanyetik arka plan olduğu anlaşılmalıdır. Elbette herhangi bir radyo navigasyonu kullanamayız. Bu, otonom planlama ve navigasyon için teknolojiler geliştirmenin gerekli olduğu anlamına gelir. Bu çok ilginç bir meydan okumadır. Devasa alanlarda basitçe uygulanabilir. Bu olağandır - yangında. Radarlı bir drone gönderebilecekken neden bir kişi gönderelim? Bırak uçsun, bir harita yapsın, insanların nerede olduğuna baksın. Tüm bunlar gemide gerçek zamanlı olacak. Ve sadece uygulamalı bir uygulama - pencereden geçen ve binanın içinde GPS olmadan hareket etmeye devam eden bir drone.
DD: Bugün piyasadaki ana drone üreticisi DJI. DJI'nin her şeyi yapabileceğini bile söyleyebilirsiniz.Çinli şirket çok kaliteli vehata ayıklanmış ürün. Engellerden kaçınma sistemleri bile drone'un durmasını ve hiçbir noktada aşırı hızda uçmamasını sağlar. Yani asıl mesele cihazın ve diğerlerinin güvenliğidir. Entegre ettikleri en son teknoloji gelişmeler halihazırda satılıyor. Örneğin MIT'in Skydio 2 drone'u. 1000 dolarlık böyle bir cihaz ormandaki engellerin üzerinden uçacak. Özerklik açısından DJI'dan daha iyidir, çok yönlü görünürlüğe sahiptir ve analiz ve harita oluşturmanın yanı sıra çarpışmaları önleyebilir. DJI drone durursa bu uzaklaşır ve hareketine devam eder. Genel olarak harika bir şey, ancak ön sipariş üzerine satılıyorlar.
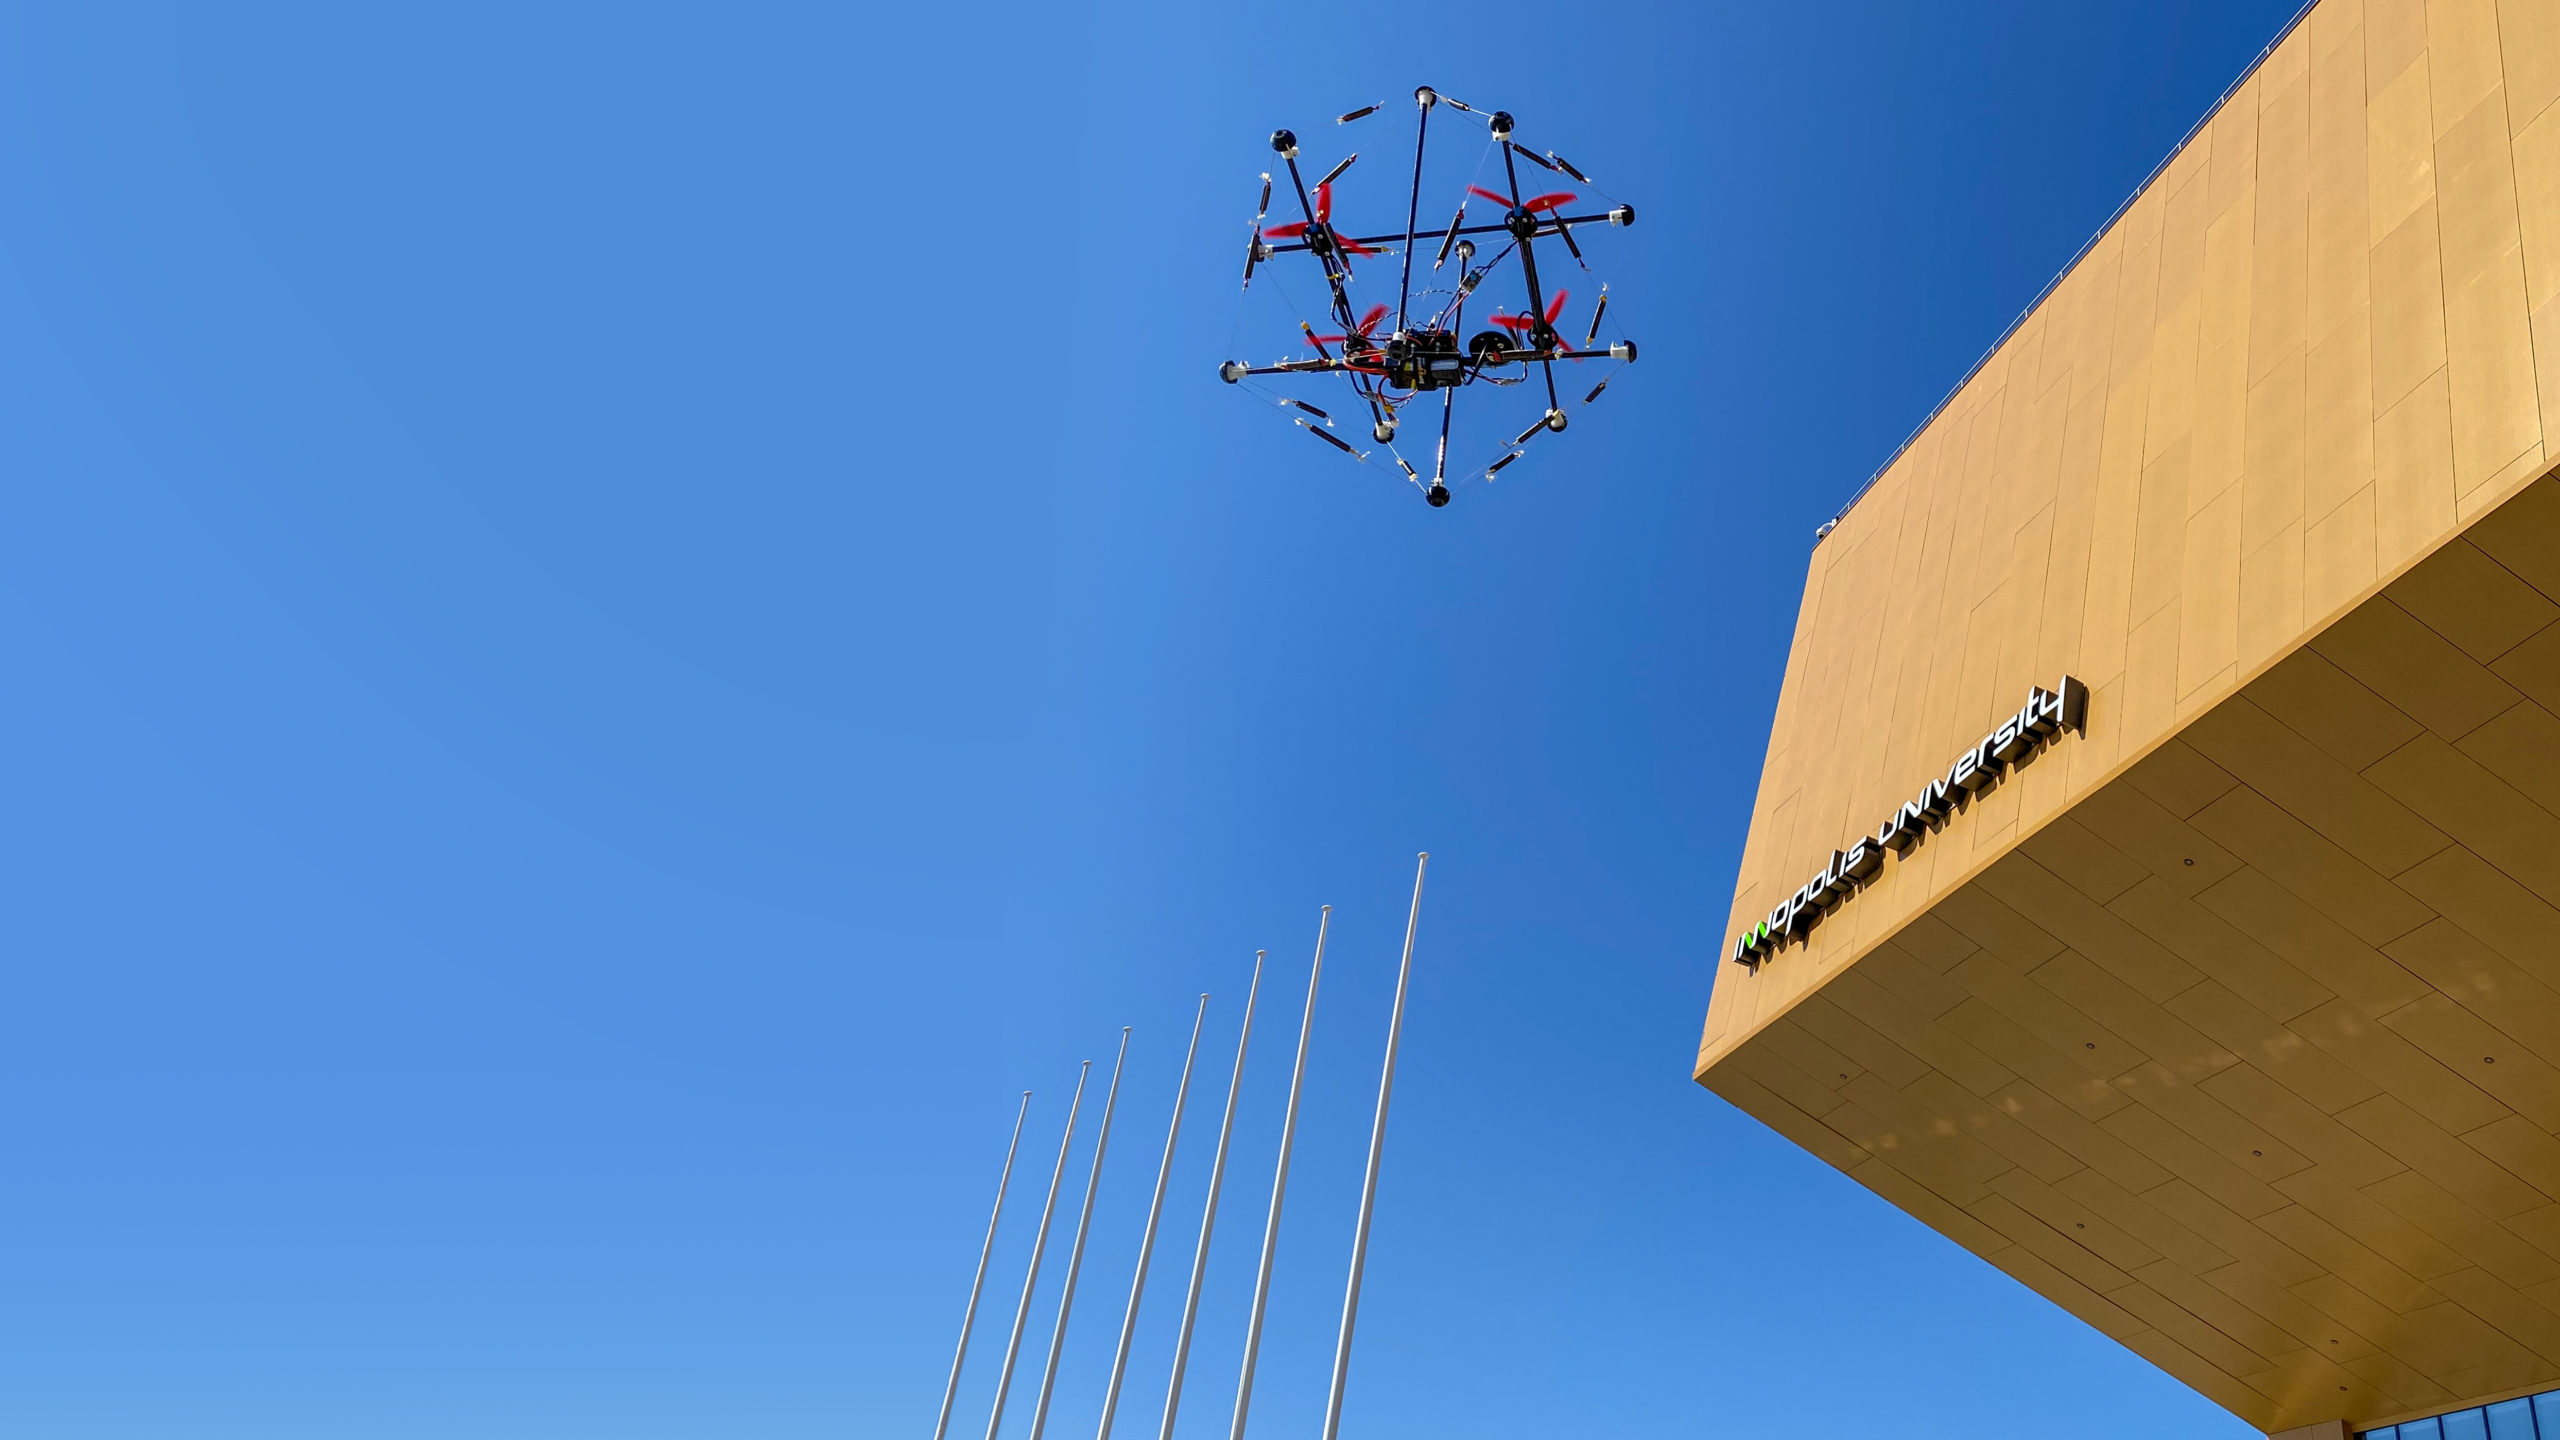
R.F .: Tasarım açısından ilginç çözümler var, örneğin bir dronun bir delikten uçması gerektiğinde katlanıp bunu dinamik olarak yapabiliyor.Ayrıca şu anda ilginç bir proje üzerinde çalışıyoruz.tasarım. Hem katlanabilir hem de kısmen tahrip edilemez. Bu sözde tensör drone. Mimarlıkta kullanılan gerginlik ilkesi burada da uygulanıyor. Bu, çerçeve ve koruyucu kafes yapısının bir araya getirilip gergin bir yapı olarak uygulandığı, düşmelere karşı dayanıklı olduğu bir drone. 20 metreden attık, duvara fırlattık. Sadece geziye çıkan okul çocukları onu kırmayı başardı.
Gerginlik- çubuklardan yapı inşa etme prensibi veÇubukların basınç altında, kabloların ise gerilim altında çalıştığı kablolar. Bu durumda, çubuklar birbirine değmez, ancak uzayda asılı kalır ve göreceli konumları gerilmiş kablolarla sabitlenir, bunun sonucunda çubukların hiçbiri bükülmez.
DD: Popüler ticari uygulamalardan biri çevrimdışı denetimdir.Bu amaçla DJI endüstriyel drone'lar kullanılıyortermal kameralar. Uçarak elektrik hatlarının, telekomünikasyon kulelerinin, gaz boru hatlarının ve her şeyin durumunu görebilirler. Bir pilotun hareket halindeyken yapması oldukça zor olan kamerayı tele doğrultma sorununu çözdük. Drone'un kamera tarafından yönlendirilmesini ve hareket ettikçe ona eşlik etmesini istiyoruz. Bu konuyla ilgili harika bir proje var - "İp yürüyüşçüsü". Bu, teller boyunca, bir ip boyunca hareket eden ve direklerin üzerinden uçan bir drone. Harika bir şey ve Rusça.
R.F.: Otonomiteden bahsedecek olursak şarj istasyonları artık aktif olarak gelişiyor.Innopolis Üniversitesi'nde geliştirdikdrone için özel bir iniş platformu. Başlangıçta KamAZ için yapıldı - kendisi için bir harita oluşturabilen ve ona nereye gideceğini söyleyebilen insansız bir kamyondur. Ancak platformun başka ticari kullanımları da var. Onu taş ocağının yanına koyabilir, üretimi izleyebilir veya şantiyede yapabilir ve belirli aralıklarla bir programa göre uçuş veya anket yapabilir ve bir değişim haritası çıkarabiliriz.
R.F.: Bir diğer trend de iniş istasyonu ile paket terminalinin birleşimi.Rus şirketi "Copter Express"şimdi dron üretiminde aktif olarak gelişiyor, böyle bir postamat yaptı ve şimdi onu dronlarla birlikte tanıtıyor. Depolama hücreleri var, kolileri nasıl çıkaracağını vb. Biliyor.
D.D.: Sinir ağlarını kullanarak tamamen otonom uçmak, otonomi yönünde umut verici görevlerden biri.Teknoloji seviyesi,Uçuş sırasında quadcopter'de kararlar alabiliriz. Ve iki yaklaşım var. Bir yaklaşım, bir zamanlayıcıya, bir düzenleyiciye, ayrı algılama modüllerine ve bir sinir ağına sahip olduğumuzda klasiktir. Diğeri ise tek bir sinir ağına sahip uçtan uca denen şeydir. Kara kutu gibi çalışır. Girişleri, sensörleri ve kontrol çıkışları vardır. Ve önceden belirlenmiş kriterleri uygular.
Ayrıca bakınız:
Hubble'ın halefi teleskopunun uzayda neler görebildiğini görün
"Tuhaf" göktaşlarının kökeni tarihi ortaya çıkıyor: 60'larda Dünya'ya düştüler
Çöl tozunun Atlantik Okyanusu'na nasıl "aktığını" gösteren bir fotoğraf vardı