"İnsansı bir robotun, bilinmeyenlerle dolu bir kutuyu kaldırma olasılığı hakkında nasıl akıl yürütebileceğiyle özellikle ilgilendik."
Robotun ürettiği süreçnesneleri kaldırmasına izin veren yörüngeler hesaplama açısından yoğun olabilir. Aslında, insansı robotlar genellikle daha fazla özgürlüğe sahiptir ve yine de vücutlarının bir nesneyi kaldırmak için ihtiyaç duyduğu hareket çeşitli kısıtlamaları karşılamalıdır. Bu, kutu çok ağırsa veya kütle merkezi robottan çok uzaksa, büyük olasılıkla bu hareketi tamamlayamayacağı anlamına gelir.
"Biz denerken insanları düşününKhan, halter gibi ağır bir nesneyi kaldırıp kaldıramayacağımızı anlıyordu. - Öncelikle, nesnenin belirli bir hissini elde etmek için halter ile etkileşime giriyoruz. Sonra, önceki deneyimlerimize dayanarak, kaldırmamızın bizim için çok ağır olup olmadığını anlarız. Benzer şekilde, yöntemimiz simülasyon kullanarak kutunun fiziksel aralığına karşılık gelen, robot için izin verilen çeşitli kaldırma hareketlerini depolayan bir yörünge tablosu oluşturarak başlar. Robot daha sonra bu tabloyu önceki deneyiminden gelen bilgiler olarak değerlendiriyor. "
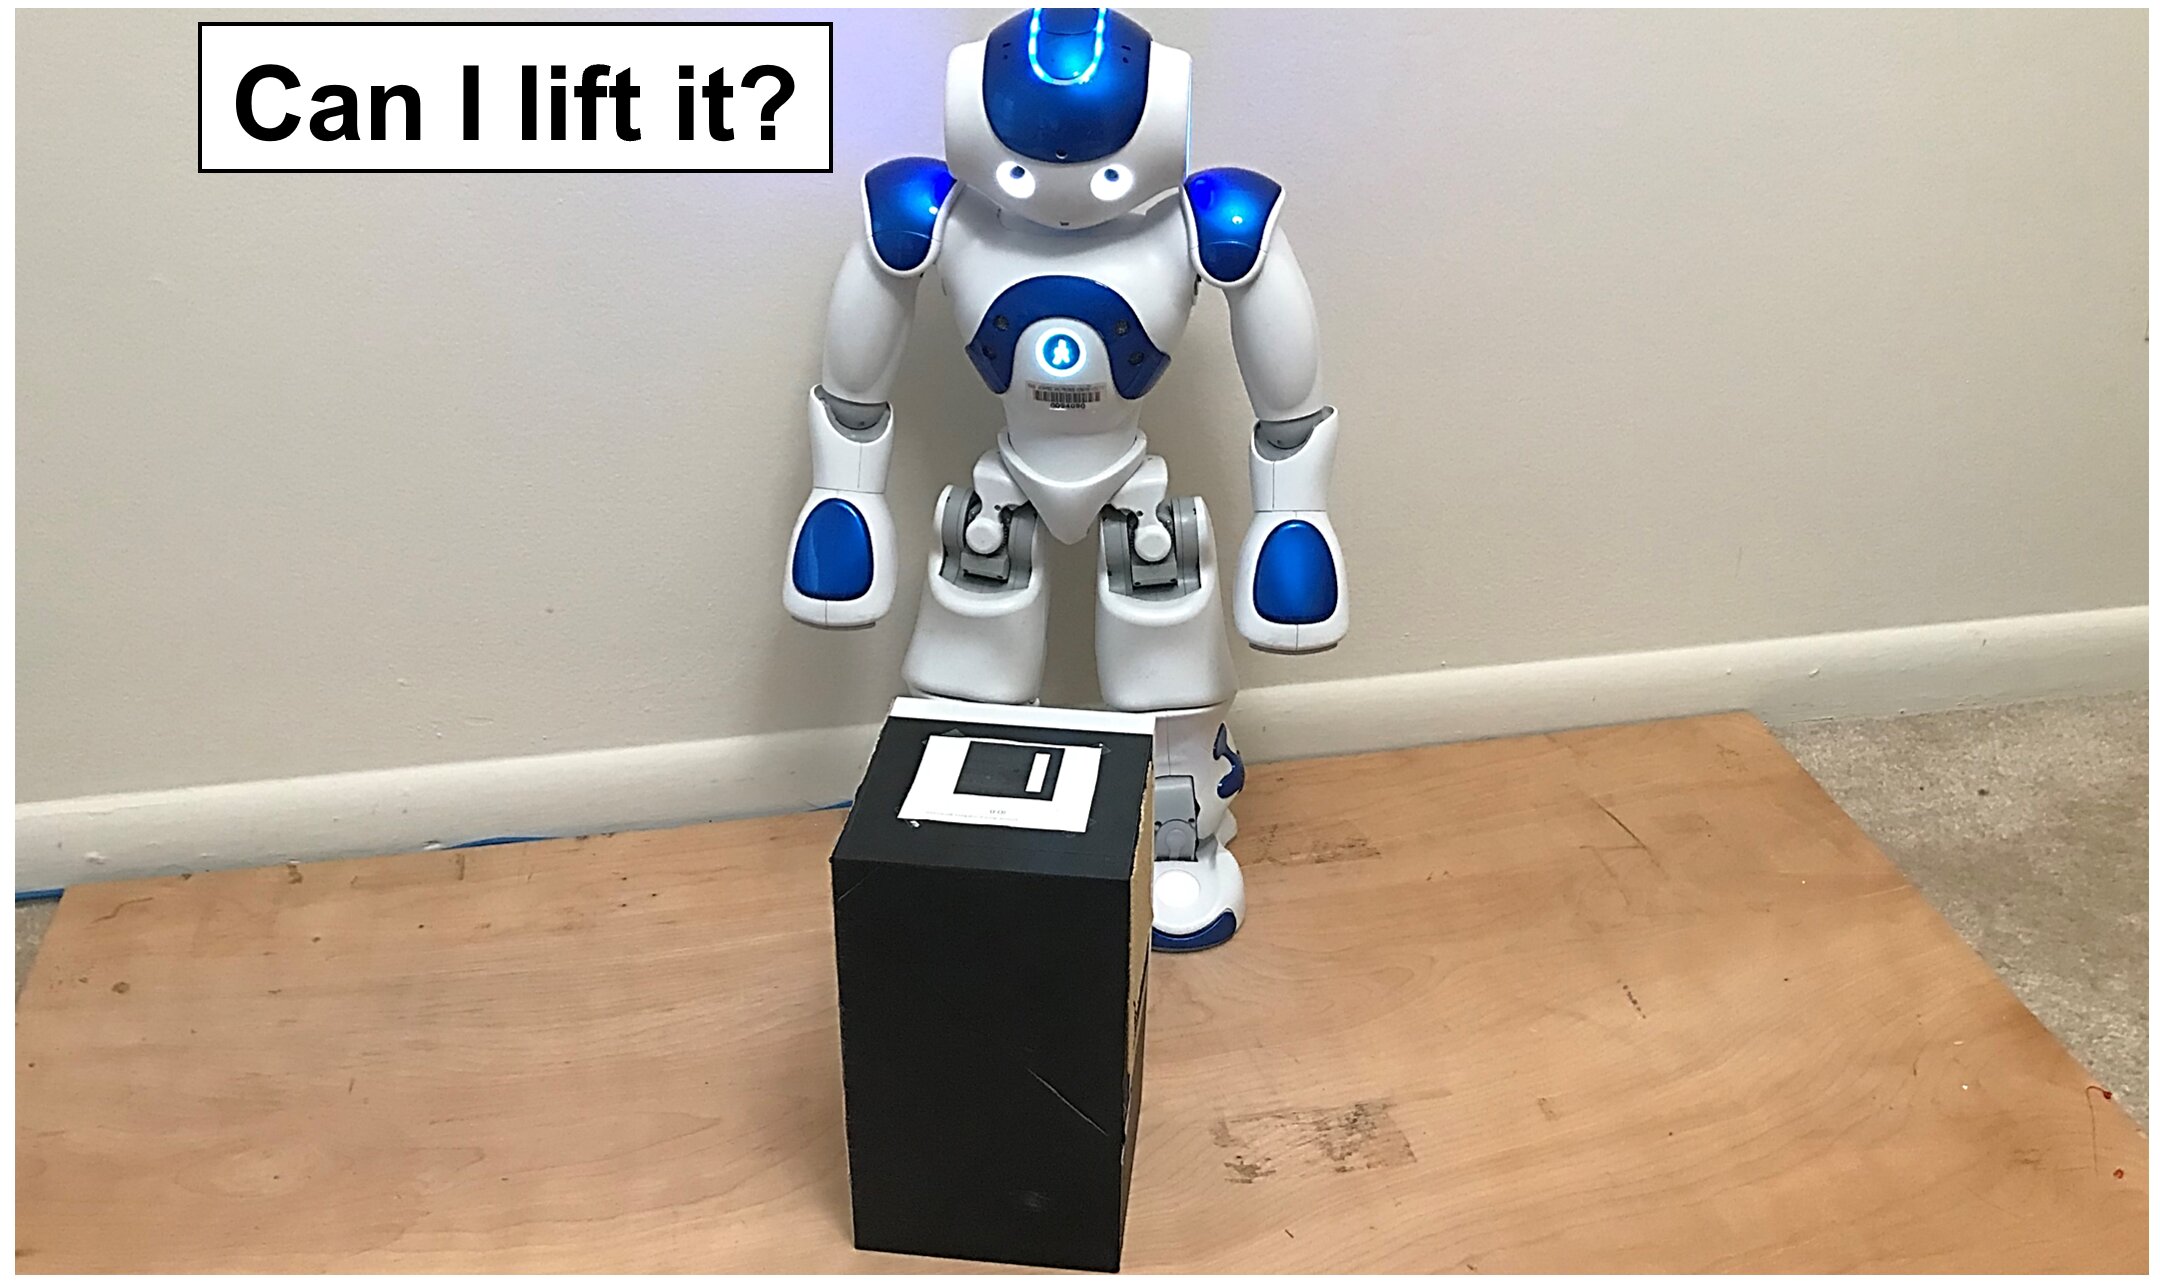 Kredi: Singapur Ulusal Üniversitesi ve Johns Hopkins Üniversitesi
Khan ile işbirliği içinde geliştirilen bir teknikmeslektaşı Ruisin Li ve danışmanı Gregory S. Chirikjian (NUS'da profesör ve makine mühendisliği bölüm başkanı) tarafından robotun kısa bir etkileşimden sonra kutunun eylemsizlik parametreleri hakkında bir fikir edinmesini sağlıyor. Robot daha sonra bu yöntemle oluşturulan yörünge tablosunu yeniden ziyaret eder ve bu hesaplanan parametrelerle kutuyu kaldırmasına izin verecek bir kaldırma hareketi içerip içermediğini kontrol eder.
Böyle bir hareket veya yörünge varsa, o zamankutunun kaldırılması mümkün kabul edilir ve robot görevi hemen tamamlayabilir. Değilse, robot görevin yeteneklerinin ötesinde olduğunu düşünür.
"Yöntemimiz önemli ölçüde iyileştirebilirKhan, pratik seçme ve yerleştirme görevlerini yerine getirirken, özellikle de tekrarlanırlarsa iş verimliliği. "Gelecekteki çalışmamızda, yaklaşımı çeşitli nesnelere veya kaldırma görevlerine uygulamayı planlıyoruz."
Ayrıca okuyun
Evrenin 3D haritasına bakın: 20 yıl boyunca derlendi ve zaten bilim adamlarını şaşırttı
Bilim adamları, çocukların neden COVID-19'un en tehlikeli taşıyıcıları olduğunu keşfetti
Maya uygarlığının şehirlerini terk ettiği ortaya çıktı