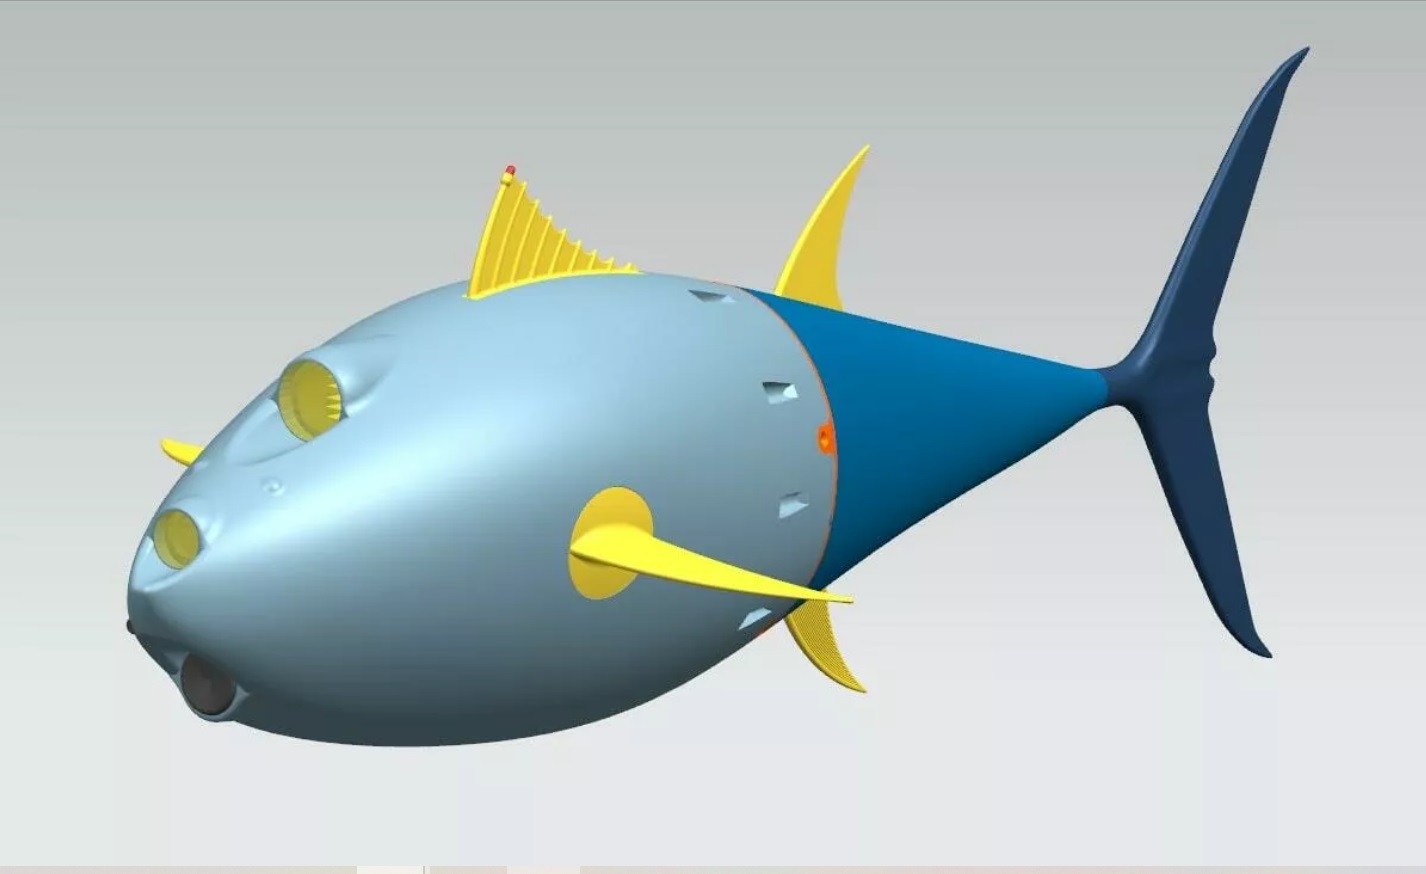
Вчені показали макет підводного біоморфного робота-тунця, його основна мета: керувати рухом косяків
Також вчені приділили увагу створенню ІІ для робота: це потрібно, щоб приймати самостійні рішення, адже під водою немає системи GPS.
Розробити будь-який апаратно-програмний комплекс,чи то самокат чи літак, досить складно. У нашому ж випадку це завдання вже вирішене самою природою, в тому числі з точки зору енергоспоживання та функціоналу. Нам потрібно лише правильно скопіювати алгоритм — створити цифровий двійник живого організму. Але наскільки трудомістко створювати абсолютні копії, не знаючи вихідного коду! Наприклад, ми знаємо, що риба пливе так, а не інакше, щоби мінімізувати втрату своєї енергії. Але як вона користується у своїй ресурсами свого організму? Ось, що нам належить дізнатися.
Віктор Казанцев, провідний науковий співробітник Центру нейротехнологій та машинного навчання БФУ
З одного боку розробка такого робота допоможевченим розширити фундаментальні знання, вивчити механіку пересування живих організмів, принципи оптимізації енергоспоживання, системи прийняття рішень тощо. А з іншого боку, дозволить проводити екологічний моніторинг, керувати біоресурсами та супроводжувати конкретні об'єкти під водою.
Показаний вченими БФУ ходовий макет робота-тунця вже може самостійно рухатися не тільки по прямій траєкторії, але і повертати.
Читати далі:
Розсекречені розмови загиблого екіпажу «Союз-11»: про що вони говорили перед смертю
В Австралії знайшли жуків, які ходять по внутрішній поверхні води догори ногами
Дослідження: до вимирання динозаврів їх популяція різко скоротилася