Roman Fedorenko— Docent vid NTI Competence Center i riktning mot ”Technology of robotics komponenter och
Dmitry Devitt— Juniorforskare vid NTI Competence Center i riktning mot "Technology of Robotics and Mechatronics Components" vid Innopolis University.
Alla lämnar garaget
Roman Fedorenko: Precis när Google, Apple, Microsoft och andra IT-jättar kom ut ur garaget började vår forskargrupp med samma sak.Vi har stora förhoppningar på vårt garage.Detta är ett utvecklings- och testcenter för robotar. Och vi sysslar främst med robotar och vi uppfattar drönare uteslutande som robotar. Detta kan vara en ovanlig historia för många. Traditionellt föreställer folk sig en robot som en gående android. Men det finns ett område inom fältrobotik där vi arbetar. I huvudsak är dessa robotar som rör sig: kör, simmar eller flyger.
Robotik (fältrobotik)- tillämpad vetenskap involverad i utvecklingenautomatiserade tekniska system och är den viktigaste tekniska grunden för utvecklingen av produktionen. Det finns konstruktions-, industri-, hushålls-, medicinsk-, flyg- och extrem robotik (militär, rymd, undervattens).
R.F.: Vårt centrum arbetar främst under överinseende av National Technology Initiative (NTI).Bland våra partners finns 6 akademikerinstitut, 18 industripartners och 7 utländska partners. Vad gör vi? All robotik, möjligen med undantag för mikrorobotar. Från industriella sådana: från manipulatorer, inklusive moderna kollaborativa robotar, till neuroteknik, slutar, naturligtvis, med artificiell intelligens (detta är i allmänhet en end-to-end-teknik).
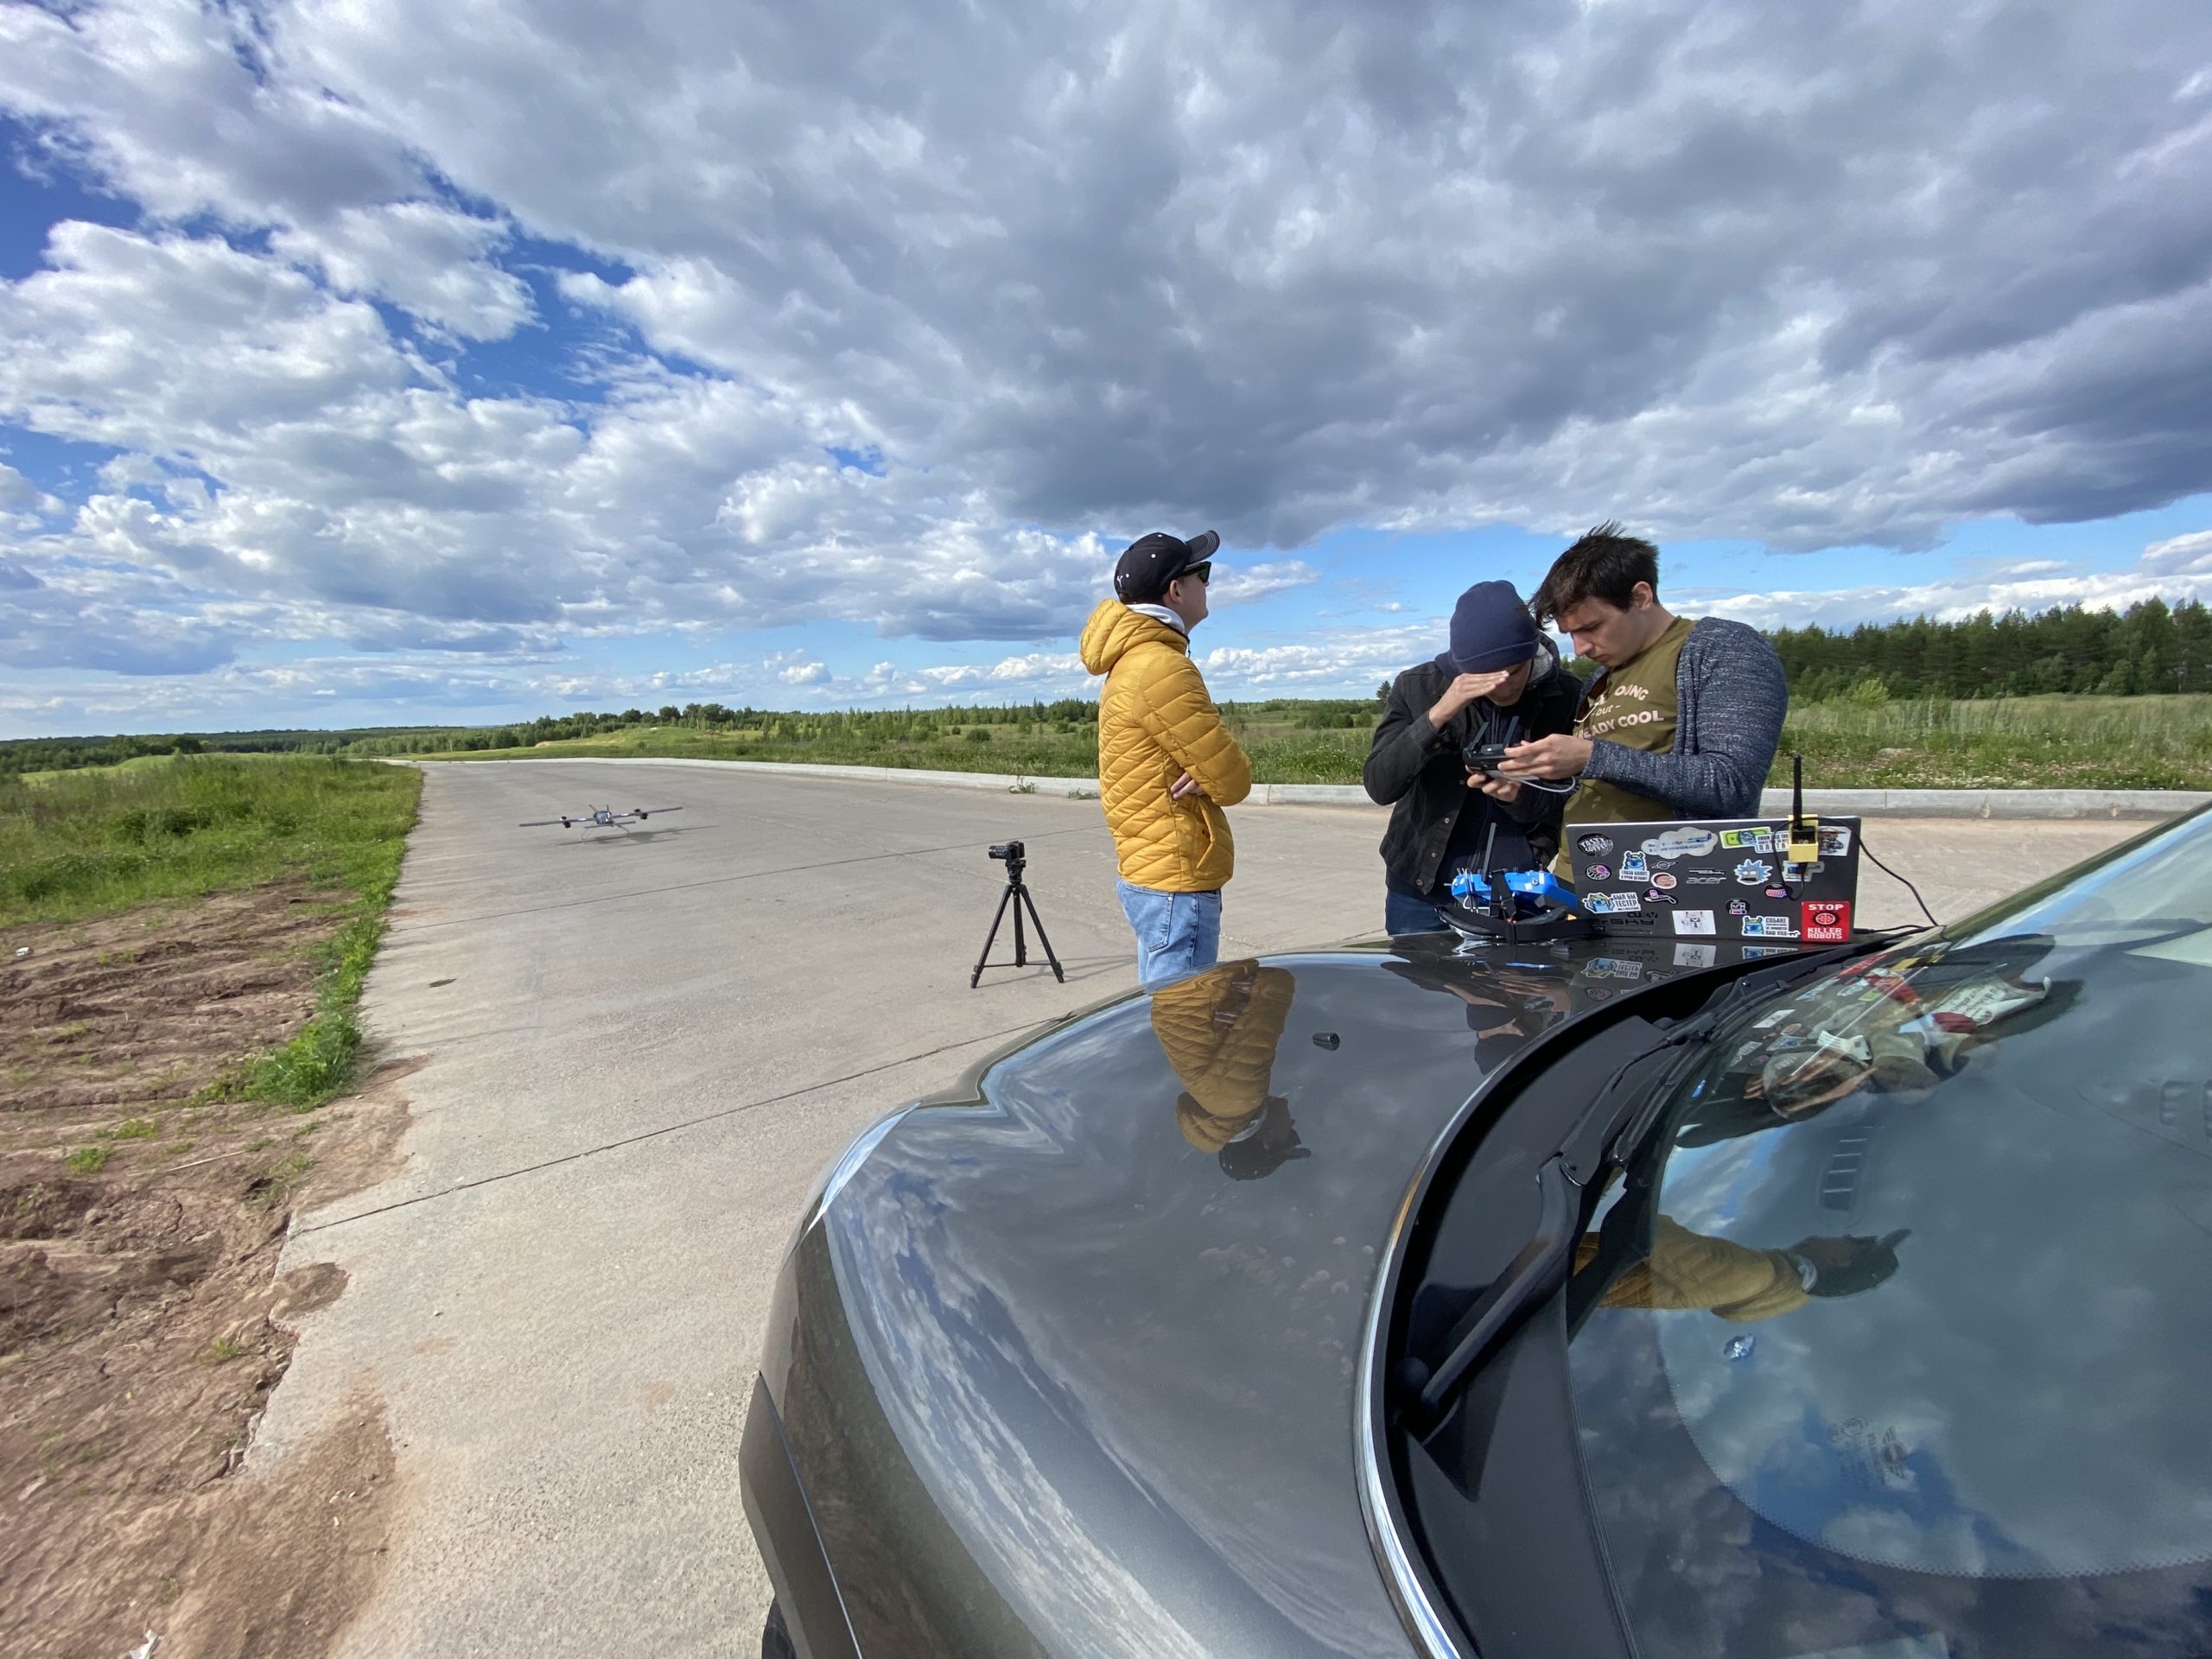
R.F.: Projektet som startade allt för mig är autonoma luftskepp.Och detta är en icke-standardiserad väg.Vanligtvis när de pratar om drönare tror de att du med största sannolikhet är inblandad i coptrar. I mitt fall ligger orsaken i fallet. På universitetet där jag studerade, Southern Federal University, fanns ett Research Institute of Robotics and Control Processes. Jag kom dit och blev direkt intresserad av luftskepp. Hur allt detta gick till är nu svårt att förstå. Men jag gick från ett litet luftskepp, som jag arbetade på på studentkontoret, till en 70-meters fullfjädrad enhet för den kinesiska rymdorganisationen. Studentprojektet flög inomhus och det var en separat utmaning att arbeta utan GPS. Och det kinesiska luftskeppet behövde redan ett kontroll-, navigerings- och telekommunikationssystem.
Dmitry Devitt: Vi arbetar med kontrollsystem och system för att undvika hinder.Egentligen är det detta de gör nuRyska och världsvetenskapliga skolor. Framför allt skapade vi system för drift av drönare avsedda för filmning. Detta är faktiskt vårt första självständiga arbete. Och den här saken har redan använts i flera filmer - "Godzilla", "Mulan" och andra. Så att regissörer inte behöver oroa sig för hur man ramar in bilden, görs allt med en drönare i automatiskt läge.
Från kinesiska lyktor till drönare
R.F.: Det första flygplanet var kinesiska lyktor.Vidare kan vi ge ett exempel på en luftballong -ballong. Men den mest kända av de första enheterna var bröderna Wrights flygplan med motor. De gjorde sitt första flygplan som segelflygplan, men 1903 registrerades ännu inte automatisk utan kontrollerad flygning. Men i själva verket är historien kontroversiell, för 1901 flög redan luftskepp. I början av förra seklet konkurrerade flygplan och luftskepp starkt. Luftskepp gjorde transatlantiska flygningar. De var enorma, bekväma, vackra, nästan som flygplan nu. Men i slutändan vann planen, kan man säga. Även om luftskepp finns kvar och fortfarande hittar sin nisch.
R.F.: Det finns tre principer för att skapa lyft.Det finns luftskepp - och detta är den aerostatiska principen.Som en ballong, på grund av Arkimedes kraft, stiger den och stannar i luften. Det finns en aerodynamisk metod - med en fast vinge eller en roterande rotor. Detta inkluderar helikoptrar och välkända coptrar. Självklart kan jetframdrivning klassas som en annan typ – det finns även jetplan, men först och främst är det raketer.
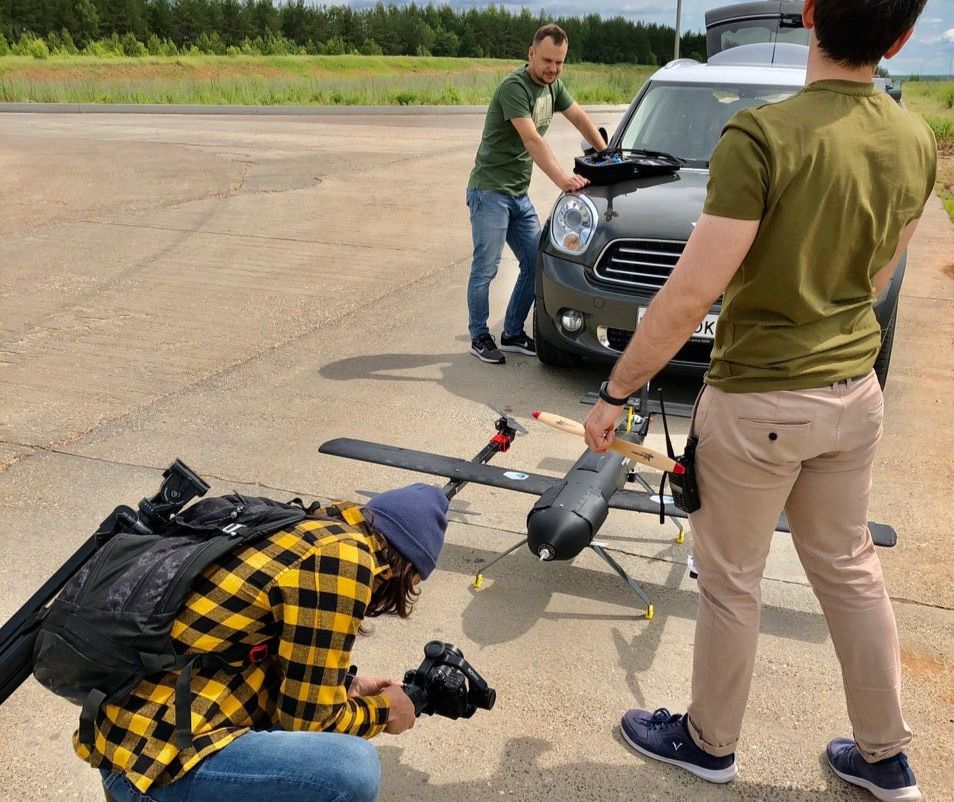
R.F.: Vi arbetar med en hybrid av två av de listade lyftteknikerna - en tiltrotor.Detta är en enhet som har förmåganvertikal start och landning, samt vingframdrivning. Om vi pratar om användningen av obemannade flygfarkoster (UAV) är det mest populära idag hobbyfotografering och videoinspelning. Dessutom talar vi om en helt konkurrensutsatt och mogen marknad. Nästa ansökan är militär och finans. Om vi pratar om militära tillämpningar står Ryssland idag för 15 % av den globala praxisen att använda flygrobotar. Ett annat segment där drönare används är övervakning. Idag utvecklas lösningar för leverans och sista milen aktivt. Precisionsjordbruk, industriella tillämpningar och telekommunikation är också på uppgång. Ett av fallen är Google Ballon – ballonger som distribuerar internet. Den ledande tillverkaren av drönare är det kinesiska företaget DJI, med mer än miljoner flygtimmar och redan mer än 70 % av hela den globala marknaden.
R.F.: En av uppgifterna för precisionsodling är växtövervakning.Dessutom analys av vegetativt index ochidentifiera problemområden. Naturligtvis kan man spraya hela fältet med traktor, det är billigare per ytenhet, men inte särskilt effektivt. Uppgiften är att hitta problemområden, utbrott av vissa skadedjur etc. med hjälp av drönare utrustade med specialiserade infraröda kameror. Ett annat appliceringsalternativ är bevattning och sprutning. Killarna från Kazan gjorde ett coolt projekt BRAERON - en rysktillverkad jordbruksdrönare. Detta är en så enorm enhet, den har två propellrar som drivs av en förbränningsmotor. De skapar den huvudsakliga lyftkraften. Och det finns en copterkrets som skapar ett vridmoment med hjälp av styrkraften för att kontrollera rörelsen.
R.F.: Ett annat alternativ för att använda UAV för en hobby är drone racing. Drone Racing League (DRL) är den mest populära av de organisationer som är värd för dessa tävlingar. Det finns också virtuella lopp baserade på simulatorer.
"Ta en promenad, så att säga, en doggie!"
D.D.: Det finns totalt åtta stadier av drönarutveckling.I allmänhet är en fyrkopter, ett obemannat flygplan och ett obemannat fordon alla robotar, de har liknande strukturer och kontrollalgoritmer måste tillämpas överallt. Samtidigt är sensoriken inte alltid lika.
R.F.: Motorerna som finns i drönare är vanligtvis borstlösa.De har en separat styrenhet somär en struktur på flera nivåer. Motorn har en ESC - elektronisk varvtalsregulator. Vi ställer in önskad dragkraft, och han räknar ut hur man styr motorn, hur man växlar lindningen och så vidare. Nästa länk är autopiloten, en komplex sak med en kontroller och många sensorer: GPS, tröghetsnavigeringssystem, barometer och andra. Rörelsekontrolllogiken körs inuti autopiloten. Det finns också funktionella separata block - ett styrblock, rörelseplanering, enkel punkt-till-punkt-rörelse och ett block för att kombinera data från olika sensorer. Till exempel kommer vår GPS-data vid en låg frekvens, tröghetsdata anländer vid en högre frekvens, men har ett ackumulerande fel. Det finns algoritmer som gör att vi kan kombinera allt detta och ge oss bra data.
R.F.: Autopilot i en drönare är en grundläggande sak på låg nivå.För ytterligare och mer intelligent styrning används en omborddator, kameror, sensorer och andra extra enheter.
R.F.: Drone-utveckling börjar med konceptuella beräkningar.Utseendet på enheten och dess system håller på att designaskontroller: vilken dragkraft som behövs, vilken aerodynamik kommer att vara, och så vidare. Därefter utförs matematisk modellering. I huvudsak är detta arbete utan hårdvara. Nästa steg är utvecklingen av ett kontrollsystem, nämligen algoritmer. För simulering används olika tillvägagångssätt och paket, till exempel MATLAB, eller färdiga simulatorer - Gazebo, Microsoft FS. Innopolis University har sin egen simulator - Innopolis Simulator. Den har inte bara en visuell demonstration, utan också en simulering av alla sensorer, vilket innebär att den ger samma data som GPS-sensorer, perceptionssensorer, kameror och lidarer. Detta gör att du kan utveckla högintelligent styrteknik på flera nivåer. När vi har felsökt allt i simulatorn (och det brukar fungera bra där) kan vi gå vidare till det mest intressanta - tester, framtagning av ett testprov och flygtester. Som en del av vårt samarbete med Kazan Aviation Institute byggs produktionsanläggningar för produktion av UAV, där drönartillverkning av kolfiber kommer att användas. Om vi pratar om additiv teknologi kan vi göra detta direkt i Innopolis.

D.D.:Först och främst testar vi styrsystemet,så att den är så stabil som möjligt. Låt oss säga att du måste kontrollera hur en quadcopter står emot vinden. Detta kan imiteras - till exempel försöker Roman rycka i honom och slita isär honom, vilket i huvudsak fungerar som en yttre störning. Men det är inte precis flygtester, det är så kallade kardantester. Vi tittar på hur enheten stabiliserar sig. Vi genomför också galna experiment - i en flygande copter sätter vi på huvudmotorn, en flygplansmotor, och ser hur den beter sig. Det vill säga håller den sin orientering så korrekt som den ska i copterläge. När vi redan i våra hjärtan är säkra på att den här saken inte kommer att falla, kan vi lansera den. Gå ut med hunden så att säga!
R.F.: Huvudproblemet med att utveckla flygplan som inte är luftskepp är att minsta misstag kan leda till en krasch.Det är enklare med ett luftskepp - du kan ansluta till det där och till och med starta om något. Men med ett flygplan och en copter, det minsta felet, felaktigheter i inställningarna, och det är allt.
Topptrender inom dröners utveckling
R.F.: Den främsta trenden inom robotik som vi är involverade i är ökad autonomi.Tidigare var en drönare en enkel bärare av användbarbelastning, det vill säga ganska trubbig och rörlig från punkt till punkt. Det är inte lätt heller. Jag flög från punkt till punkt, men visste ingenting om hinder, arbete i stadsmiljöer och sensorer. Och om det fanns sensorer på den, spelade de helt enkelt in data och samlade in fotografier. Nu går det en trend bort från lastbäraren till en smartare robot. Det vill säga att den inte bara tar data, utan analyserar den omedelbart och använder den för sin egen hantering. En drönare, till exempel, kanske inte bygger hela kartan, men hittar några områden på den, analyserar omedelbart och utforskar intressanta territorier vidare. Det är klart att detta kräver mjukvara och algoritmer.
R.F.: Huvudtrenden när det gäller drönardesign är energieffektivitet.Vi använder de bästa batterierna, men hurSom regel kan en quadcopter inte flyga i mer än en timme (även den bästa). Därför finns det olika alternativ för hur man ska hantera detta för slutanvändningen. Och de faller vanligtvis in i två komponenter. Dessa är antingen någon form av automatiska drönarunderhållsstationer som låter dig utöka dess autonoma funktion genom att byta batterier eller automatiskt ladda vid landningsstationen. Och en annan riktning är hybridstrukturer. Det vill säga mer effektiva enheter som använder olika rörelseprinciper för sina lägen. Dessutom har drönare med den nuvarande utvecklingen av sensorteknik möjlighet att använda olika coola sensorer som tidigare vägde mycket och var dyra. Det här är lidarer, multispektrala kameror och andra coola kameror.
D. D.: Nu i världen är de aktivt engagerade i hinderflygsystem.Oftast är detta arbete i lokaler, komplexa ochbullriga platser. Detta behövs främst för att analysera förstörda byggnader. Zürich och ledande laboratorier i USA, MIT och Skoltech arbetar nu aktivt med sådana system som kan fungera i nödsituationer. Vi gör också detta - vi inspekterade oss själva, försökte flyga runt i källaren. Och det finns många uppgifter här - navigering utan GPS, med endast sensorer för rörelse och planering, det vill säga hur vi behöver förflytta oss för att få maximal information om ett givet område. Idag konkurrerar ett 20-tal laboratorier med varandra i kvalitet och hastighet, eftersom det är viktigt att inte bara göra en flygning, utan också att göra det på kortare tid. Detta är en av utmaningarna när det gäller sensorer, bearbetning och algoritmer. Nu är den mest aktiva utvecklaren ETH Zürich. De utvecklade sin egen kamera, i själva verket är detta en helt ny typ av kamera, liknande strukturen till det mänskliga ögats fysiologi och kan inte producera bilder per sekund, utan skillnaden mellan bildrutor. På grund av detta får vi en frekvens på miljontals bilder per sekund. Det är miljontals förändringar. Om vi har hårdvara ombord som gör att vi kan bearbeta detta, då kan vi acceptera och ge kontroll blixtsnabbt.
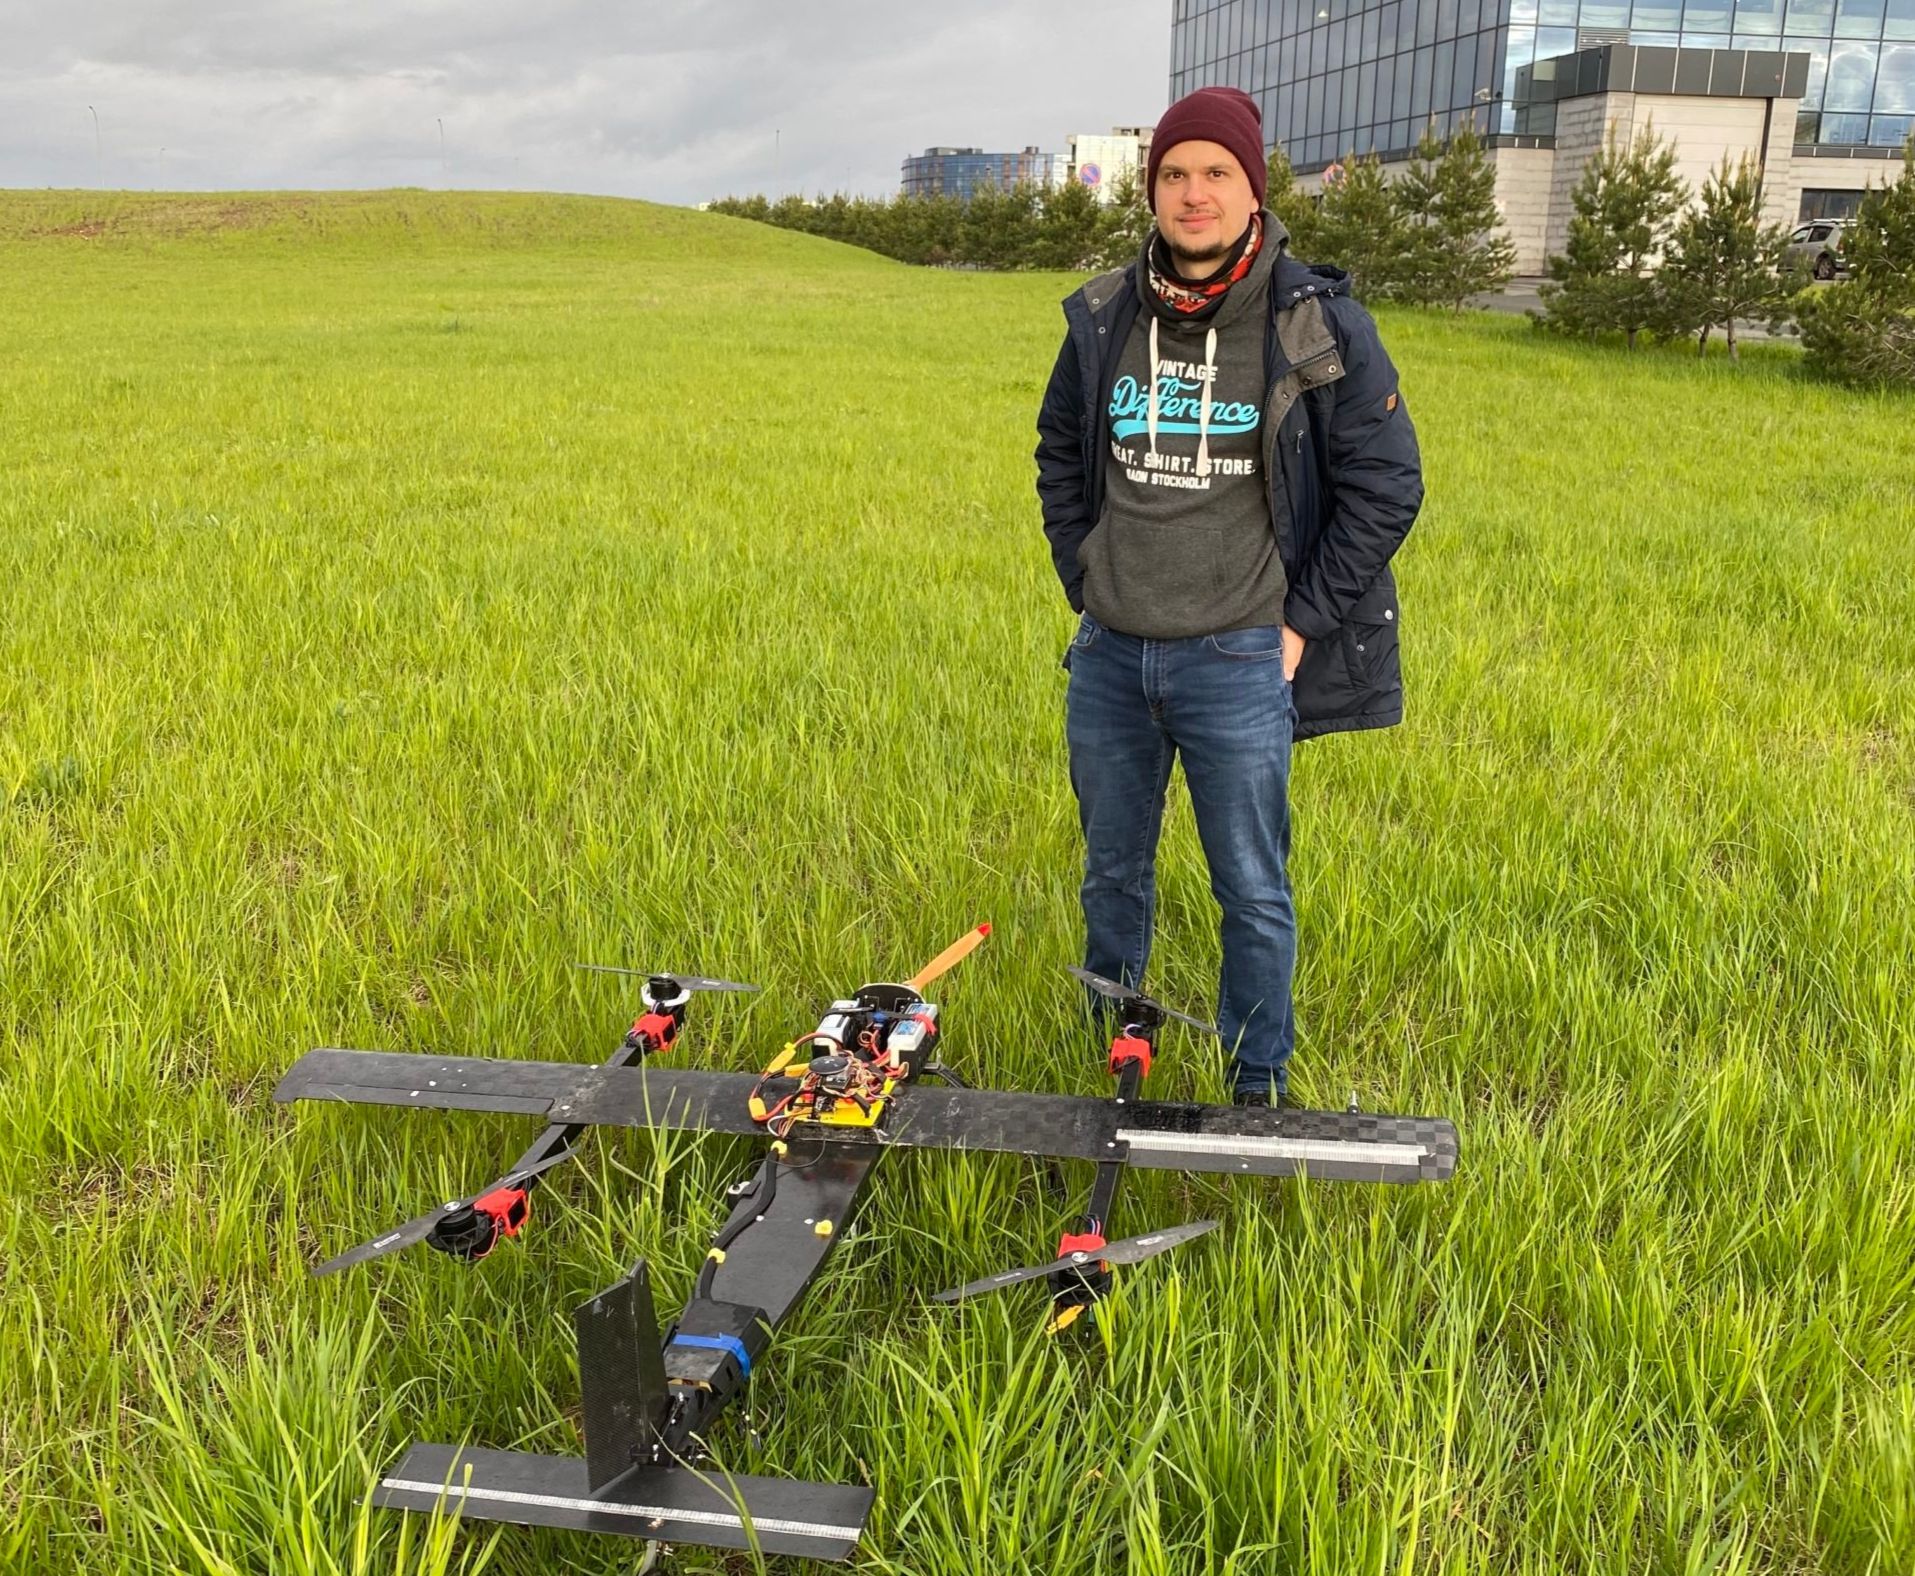
D.D.:Systemet utvecklas mycket aktivtinspektioner, till och med en tävling lanserades vid DARPA - SupT Challenge. Team försöker inspektera tunnlar med olika typer av robotar. Det bör förstås att det bara finns en fruktansvärd elektromagnetisk bakgrund i tunneln. Naturligtvis kan vi inte använda någon radionavigering. Detta innebär att det är nödvändigt att utveckla teknologier för autonom planering och navigering. Detta är en mycket intressant utmaning. Den kan appliceras helt enkelt i kolossala områden. Det är vanligt - i en eld. Varför skicka en person när du kan skicka en drönare med en radar. Låt honom flyga, bygg en karta, låt honom se var människor är. Allt detta kommer att ske i realtid ombord. Och bara en tillämpad applikation - en drönare som flög genom fönstret och fortsatte att röra sig utan GPS inuti rummet.
D.D.: Den största drontillverkaren på marknaden idag är DJI. Du kan till och med säga att DJI kan göra allt.Det kinesiska företaget gör mycket hög kvalitet ochfelsökt produkt. Även deras system för undvikande av hinder säkerställer att drönaren stannar och inte flyger vid någon punkt i rasande hastighet. Det vill säga, det viktigaste är säkerheten för enheten och andra. De senaste banbrytande utvecklingarna de har integrerat säljs redan. Till exempel skydio 2-drönaren från MIT. En sådan enhet för $1 000 kommer att flyga runt hinder i skogen. När det gäller autonomi är den bättre än DJI, den har sikt runtom och kan utföra analyser och kartkonstruktion, samt undvika kollisioner. Om DJI-drönaren stannar, flyttar den här bort och fortsätter att röra sig. I allmänhet en cool grej, men de säljs på förbeställning.
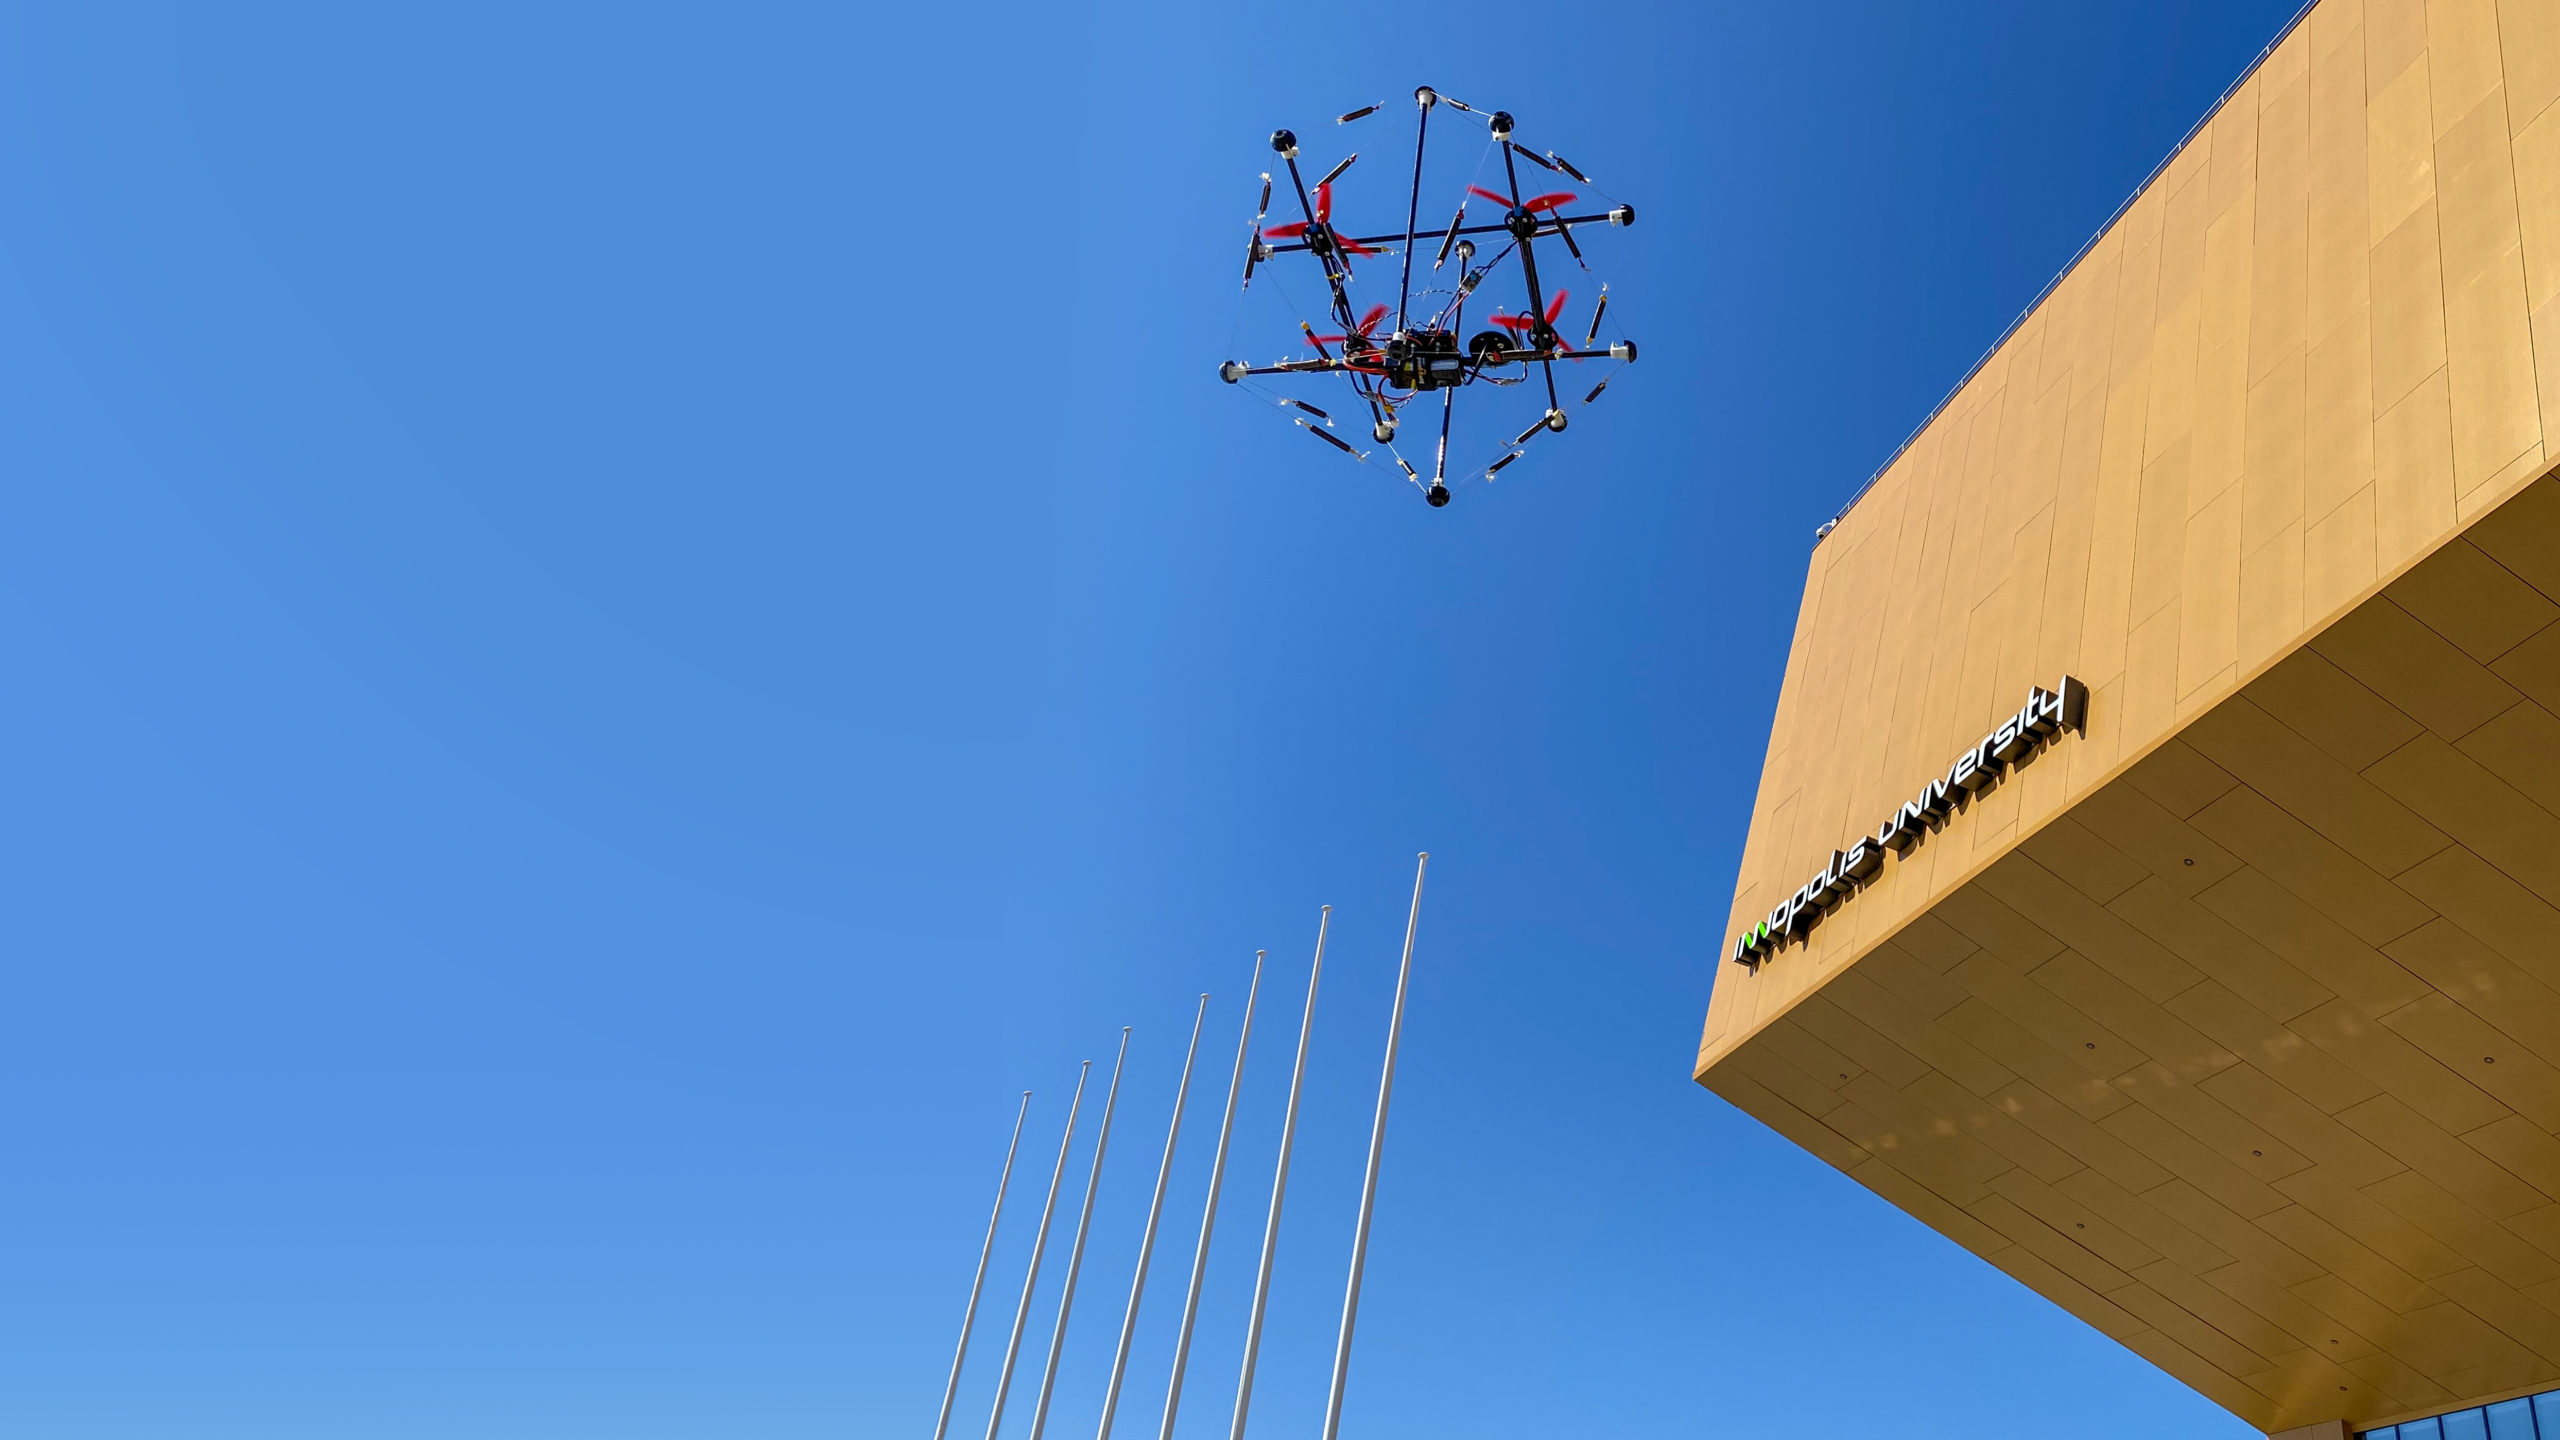
R.F.: Det finns intressanta lösningar när det gäller design, till exempel när en drönare behöver flyga genom ett hål kan den vikas och göra det dynamiskt.Vi arbetar just nu med en intressantdesign. Den är både hopfällbar och delvis oförstörbar. Detta är den så kallade tensordrönaren. Här tillämpas tensegrity-principen, som används inom arkitektur. Detta är en drönare där ramen och den skyddande burstrukturen kombineras och implementeras som en spänningsstruktur, vilket gör att den kan överleva fall. Vi kastade den från 20 meter, kastade den mot väggen. Endast skolbarn på en utflykt kunde bryta den.
Tensegrity- principen att konstruera strukturer från stavar ochkablar där stavarna arbetar i kompression och kablarna arbetar i spänning. I det här fallet berör inte stängerna varandra, utan hänger i rymden, och deras relativa position är fixerad med sträckta kablar, vilket resulterar i att ingen av stängerna böjs.
DD: En av de populära kommersiella applikationerna är offlineinspektion.För detta ändamål används DJI industridrönarevärmekamera. De kan flyga upp och se skicket på till exempel kraftledningar, teletorn, gasledningar och allt. Vi löste problemet med att rikta kameran mot kabeln, vilket är ganska svårt för en pilot att göra när han rör sig. Vi vill att drönaren ska styras av kameran och följa med den när den rör sig. Det finns ett coolt projekt om detta ämne - "Rope walker". Detta är en drönare som rör sig längs vajrar, längs ett rep och flyger över stolpar. Cool grej, och ryska.
R.F.: Om vi pratar om autonomi utvecklas nu laddstationer aktivt.På Innopolis University har vi utvecklatsspeciell landningsplattform för drönaren. Den skapades ursprungligen för KamAZ - det är en obemannad lastbil med en drönare som kan bygga en karta för honom och berätta vart han ska gå. Men plattformen har också andra kommersiella användningsområden. Vi kan lägga det nära stenbrottet, titta på utvecklingen eller på byggarbetsplatsen, och regelbundet, enligt schema, utföra flygningar eller undersökningar och upprätta en förändringskarta.
R.F.: En annan trend är kombinationen av en landningsstation med en paketterminal.Det ryska företaget Copter Express, somutvecklar nu aktivt i produktionen av drönare, har gjort en sådan postamat och nu marknadsför den tillsammans med drönare. Han har lagringsceller, vet hur han ska ge ut paket och så vidare.
D.D.: Att flyga helt autonomt med hjälp av neurala nätverk är en av de lovande uppgifterna i riktning mot autonomi.Tekniknivån har nått det stadium där vivi kan fatta beslut ombord på fyrhjulingen direkt under flygningen. Och det finns två tillvägagångssätt. Ett tillvägagångssätt är klassiskt när vi har en schemaläggare, en regulator, separata uppfattningsmoduler och vi har ett neuralt nätverk. Och den andra är den så kallade end-to-end med ett enda neuralt nätverk. Det fungerar som en svart låda. Den har ingångar, sensorer och kontrollutgångar. Och det implementerar de redan angivna kriterierna.
Se även:
Se vad Hubbles efterföljande teleskop kan se i rymden
Historien om ursprunget till "konstiga" meteoriter avslöjas: de föll till jorden på 60-talet
Det fanns ett foto av hur ökenstoft "rinner" ut i Atlanten