En grupp forskare presenterade en modell för rumslig perception: 3D Dynamic Scene Graphs. Utvecklingen tillåter
Förutom att skapa en vanlig karta kan den nya modellen tillåta roboten att fråga efter objekt och rum eller förflyttning av människor längs vägen.
Enligt en av institutionens docent ska den nya modellen hjälpa roboten att snabbt fatta beslut och planera sin rörelse. Det här liknar hur vi bygger vår rutt.
För att bygga en modell av miljönmiljö, modellen bygger på arbete med Kimera, Detta är ett bibliotek med öppen källkod. Under drift arbetar Kimera genom att ta emot bildströmmar från robotens kamera, samt tröghetsmätningar från sensorer ombord, för att uppskatta robotens eller kamerans bana och rekonstruera scenen som ett 3D-nät. Allt detta sker i realtid.
Resultatet är en grov karta över rymden i form av ett tredimensionellt rutnät, där allt är färgkodat som objekt, strukturer och människor.
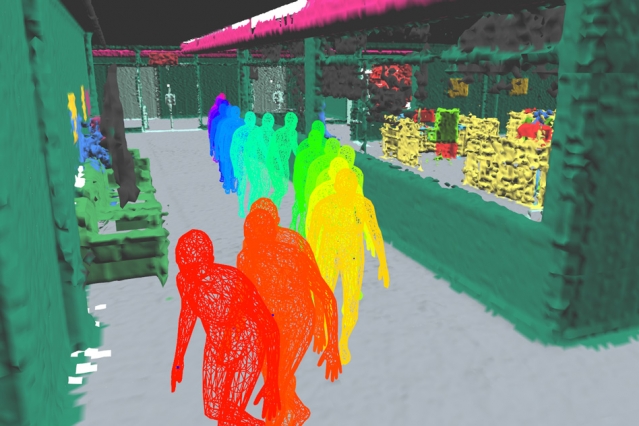 Bilder: MIT
Den nya utvecklingen kommer att vara användbar inte bara förvanliga vardagliga sysslor där medvetenhet om koordinater behövs, men tekniken kommer även att kunna användas i produktion eller för att utforska platsen där katastrofen inträffade.
Läs också:
Titta på den enorma "muren" i hundratusentals galaxer bakom Vintergatan
Kometen NEOWISE är synlig i Ryssland. Var man kan se henne, var man ska titta och hur man tar ett foto
Det visade sig att den Maya-civilisationen lämnade sina städer