"Vi var särskilt intresserade av hur en humanoid robot kunde resonera om möjligheten att lyfta en låda med okända."
Processen genom vilken roboten genererarbanorna som gör att han kan lyfta föremål kan vara beräkningsintensiva. I själva verket har humanoida robotar vanligtvis mer frihet, och ändå måste rörelsen som deras kropp kräver för att lyfta ett föremål uppfylla flera begränsningar. Det betyder att om lådan är för tung eller dess masscentrum ligger för långt från roboten, kommer den troligen inte att kunna slutföra denna rörelse.
”Tänk på oss människor när vi försökerta reda på om vi kan lyfta ett tungt föremål, till exempel en hantel, förklarade Khan. - Först interagerar vi med hanteln för att få en viss känsla av objektet. Sedan, baserat på vår tidigare erfarenhet, vet vi typ om det är för tungt för oss att lyfta eller inte. På samma sätt börjar vår metod med att konstruera en banatabell som lagrar de olika tillåtna lyftrörelserna för roboten motsvarande lådans fysiska räckvidd med simulering. Roboten betraktar sedan denna tabell som information från sin tidigare erfarenhet. "
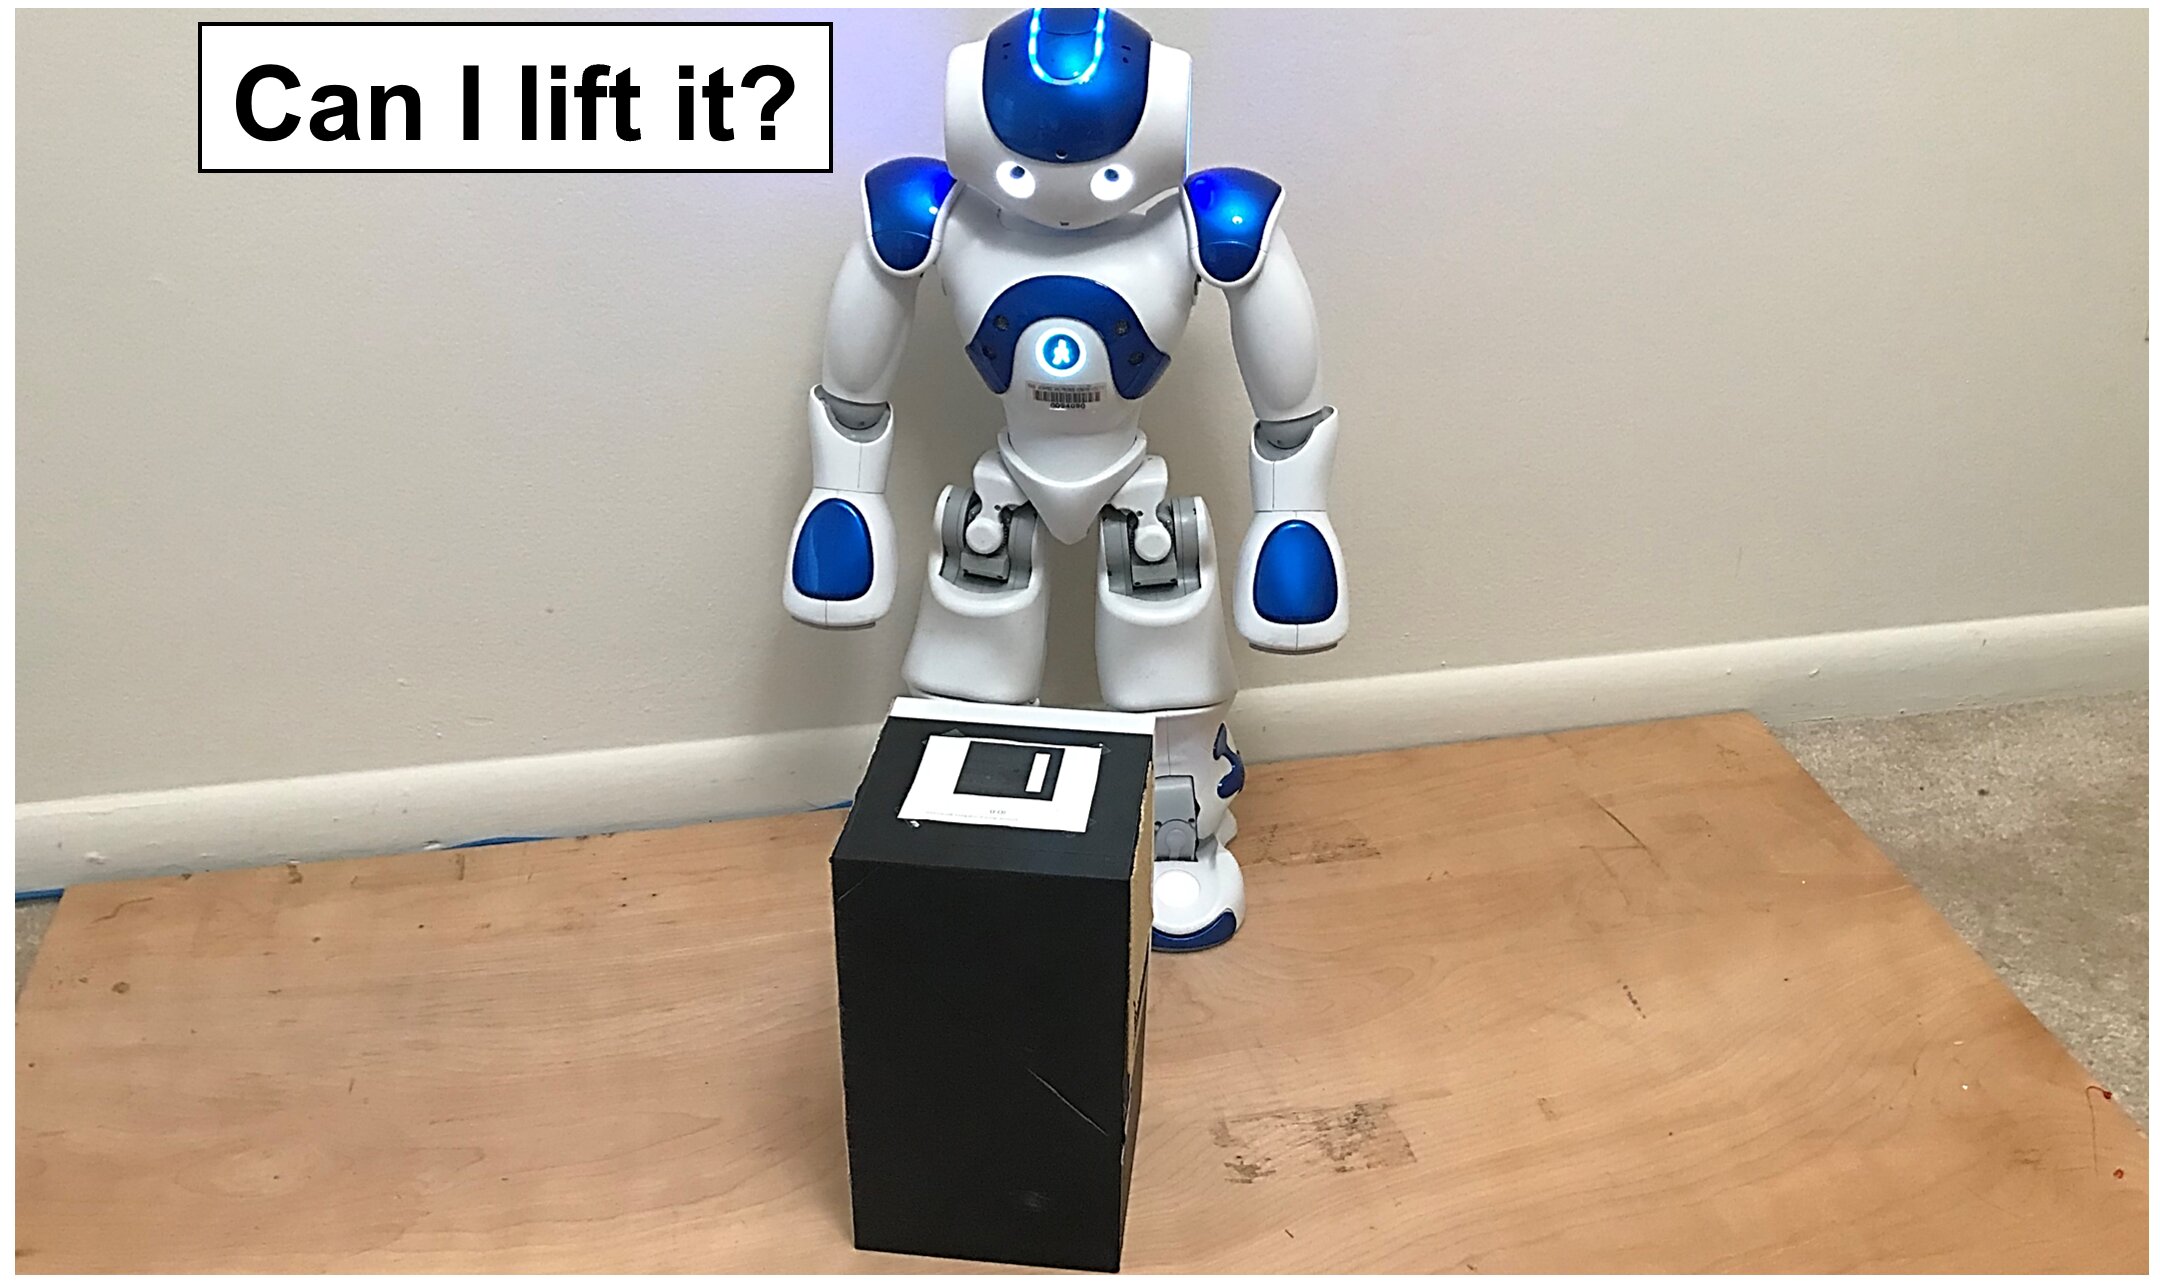 Kredit: National University of Singapore och Johns Hopkins University
En teknik utvecklad av Khan i samarbete medav sin kollega Ruisin Li och hans handledare Gregory S. Chirikjian (professor och chef för maskinteknikavdelningen vid NUS), låter roboten få en uppfattning om lådans tröghetsparametrar efter en kort interaktion. Roboten återgår sedan till bantabellen som skapats med denna metod och kontrollerar om den innehåller en lyftrörelse som gör att den kan lyfta lådan med dessa beräknade parametrar.
Om en sådan rörelse eller bana finns, dålyft av lådan anses vara möjligt och roboten kan omedelbart slutföra uppgiften. Om inte, anser roboten att uppgiften ligger utanför dess kapacitet.
”Vår metod kan förbättras avsevärtarbetseffektivitet när du utför praktiska plock- och placeringsuppgifter, särskilt om de upprepas, avslutar Khan. "I vårt framtida arbete planerar vi att tillämpa inställningen på olika föremål eller lyftuppgifter."
Läs också
Titta på 3D-kartan över universum: den sammanställdes i 20 år och den har redan förvånat forskare
Forskare har fått reda på varför barn är de farligaste bärarna av COVID-19
Det visade sig att den Maya-civilisationen lämnade sina städer