DeepMind har utvecklat en artificiell intelligensmodell som heter RoboCat, som kan utföra ett antal uppgifter på
Vad är känt
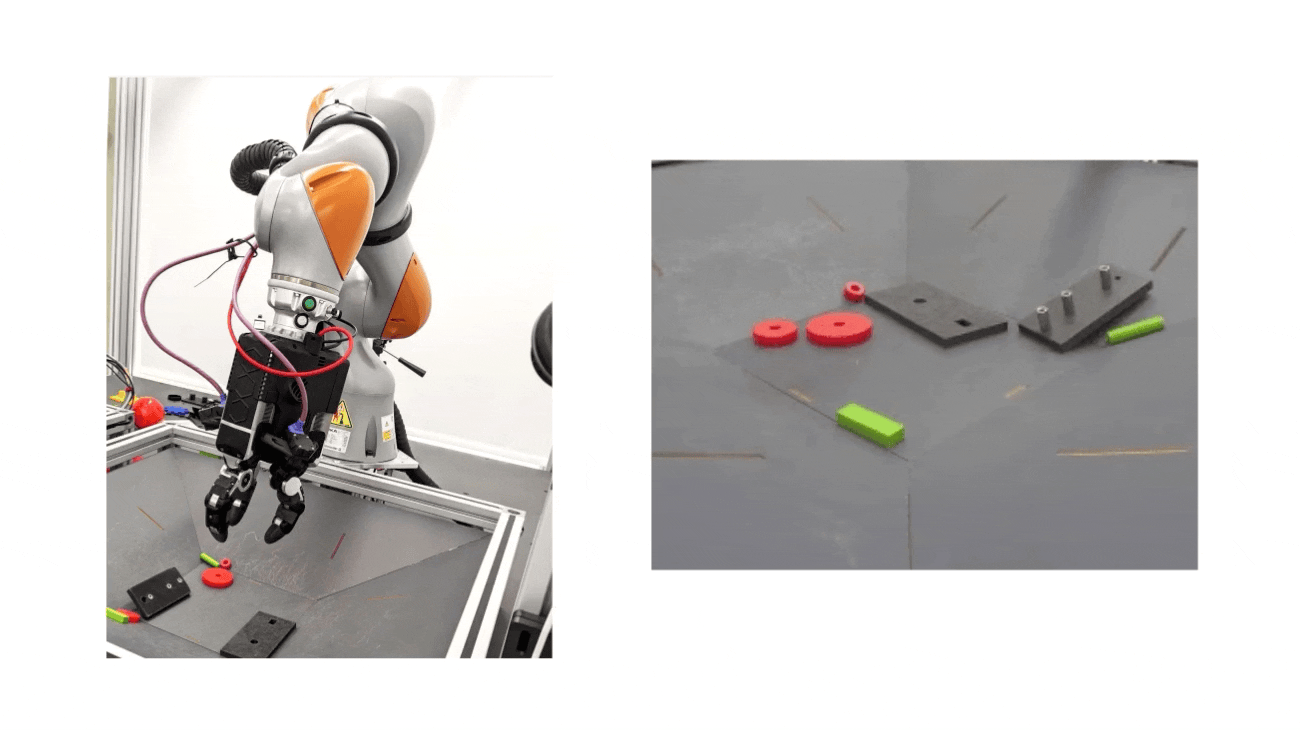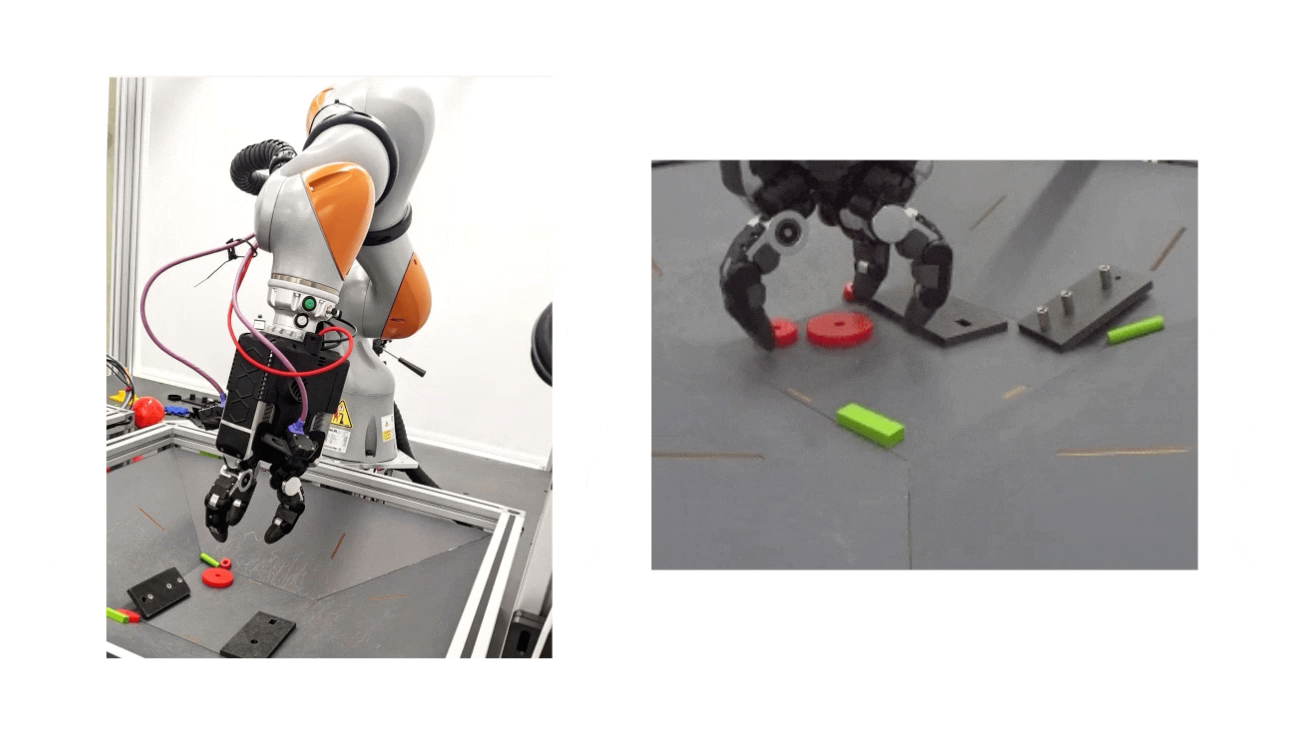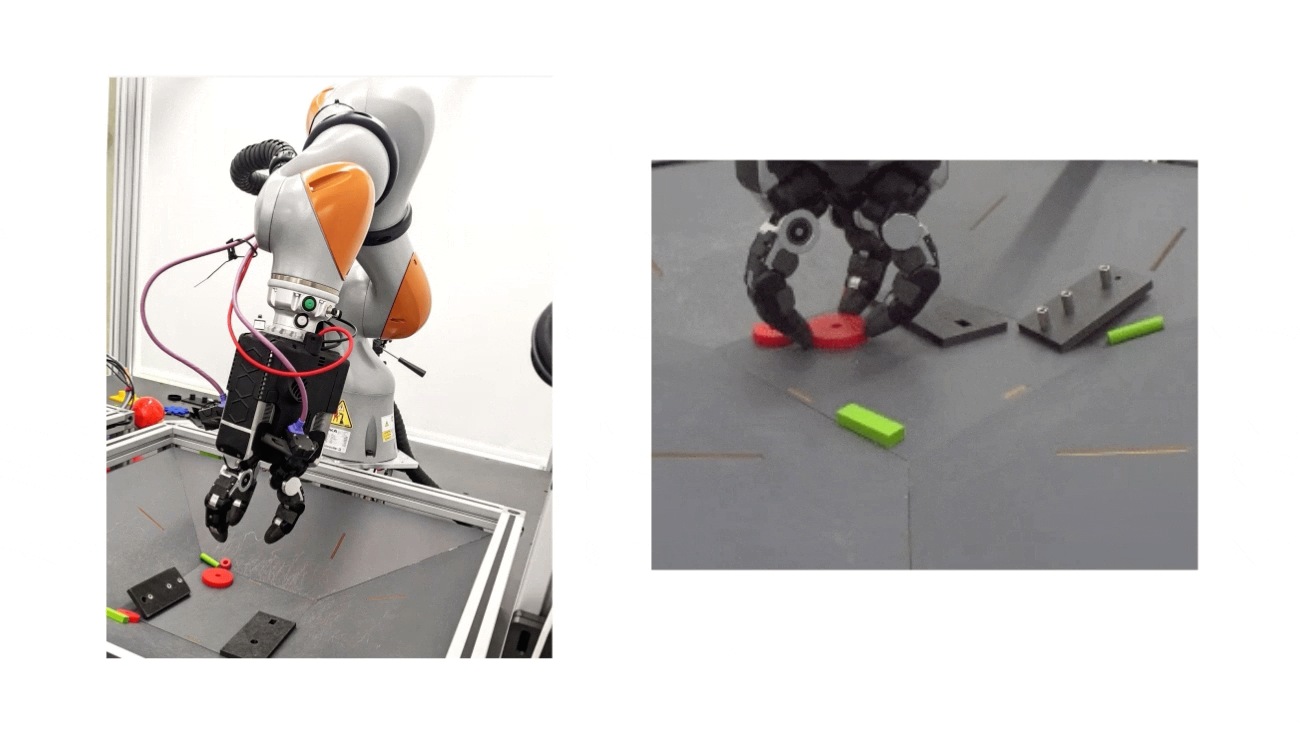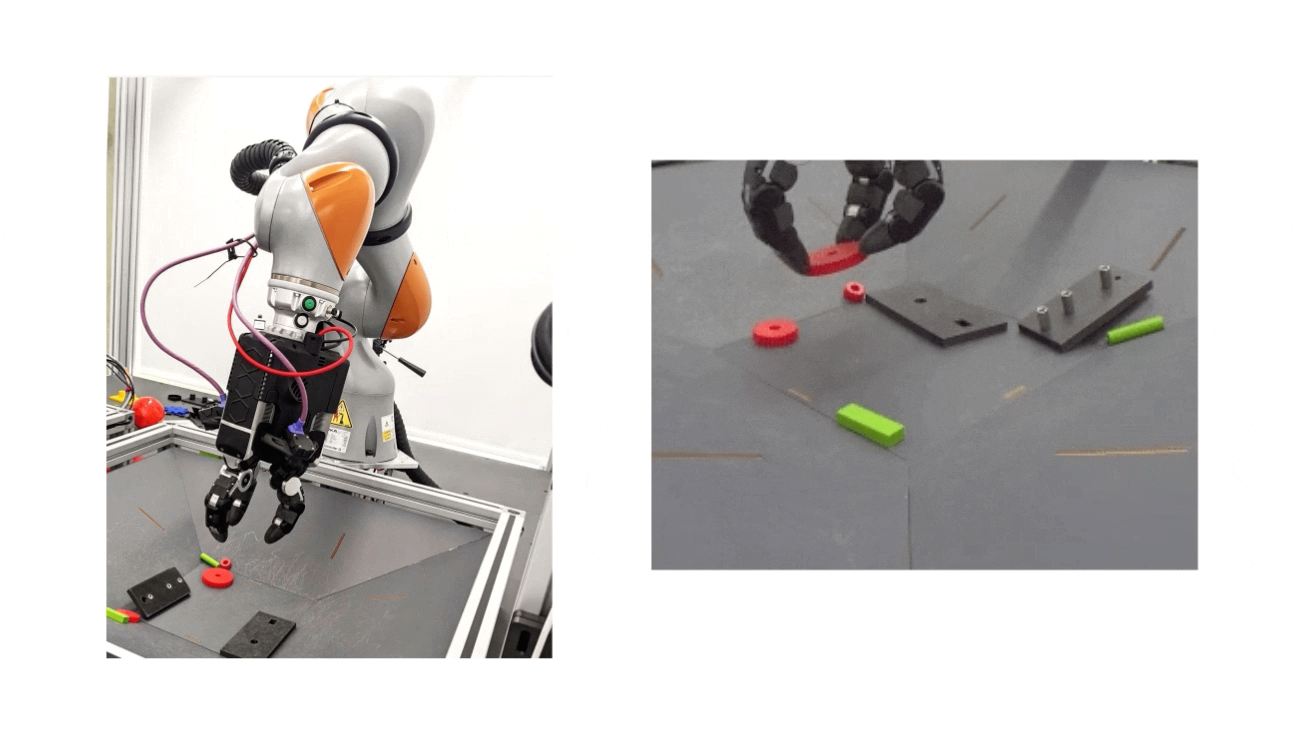
RoboCat utbildades på bilder och data omhandlingar av robotar monterade både i simulering och i verkligheten. Forskarna samlade först in mellan 100 och 1 000 demonstrationer av uppgiften. De tränade sedan RoboCat på ett uppdrag och skapade en specialiserad “sida” en modell som utförde handlingen i snitt 10 000 gånger.
Med hjälp av ny data och befintliga demonstrationer ökade forskarna hela tiden datasetet och förbättrade algoritmen.
</ img>
Den slutliga versionen av RoboCat tränades på 253uppgifter och testade på 141 varianter av dessa uppgifter i simuleringen och den verkliga världen. DeepMind hävdar att efter att ha sett 1 000 mänskliga demos sammansatta under flera timmar, lärde sig RoboCat hur man styr olika robotarmar.
Under testningen varierade framgångsfrekvensen för att utföra uppgifter mycket, från 13 % under svåra förhållanden till 99 % under lätta förhållanden.
Framöver har forskargruppen för avsikt att minska antalet demonstrationer till tio.
</ p>