Forskare visade en modell av en undervattensbiomorf tonfiskrobot, dess huvudmål: att kontrollera skolornas rörelser
Forskarna uppmärksammade också skapandet av AI för roboten: det är nödvändigt att fatta oberoende beslut, för det finns inget GPS-system under vatten.
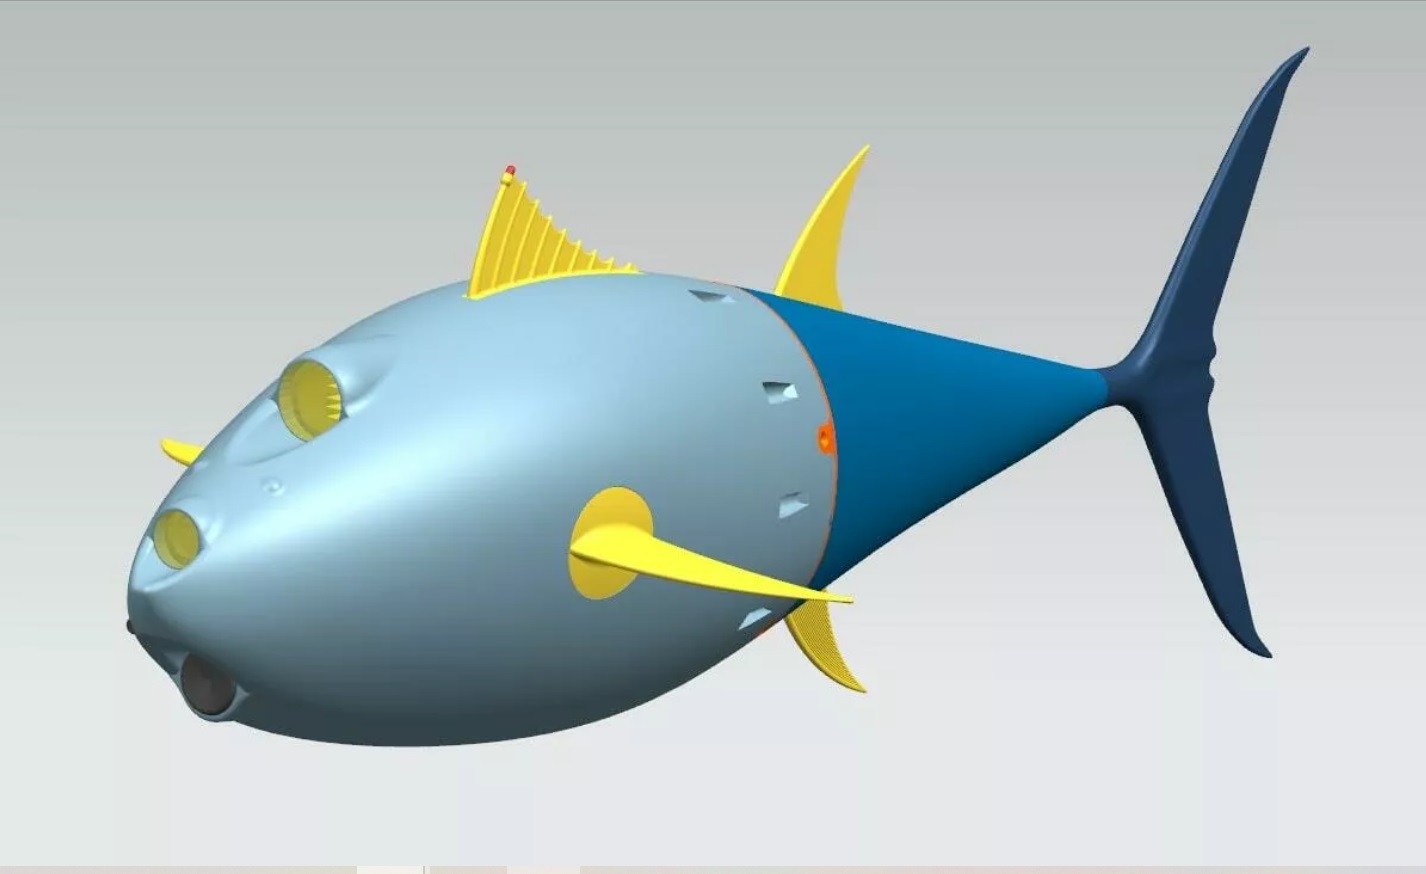
Utveckla alla hård- och mjukvarukomplex,vare sig det är en skoter eller ett flygplan är ganska svårt. I vårt fall har detta problem redan lösts av naturen själv, inklusive ur energiförbrukningssynpunkt och funktionalitet. Vi behöver bara kopiera algoritmen korrekt - skapa en digital tvilling av en levande organism. Men hur jobbigt det är att skapa absoluta kopior utan att känna till källkoden! Till exempel vet vi att fiskar simmar på detta sätt och inte på annat sätt för att minimera förlusten av sin energi. Men hur använder hon resurserna i sin kropp? Detta är vad vi måste ta reda på.
Viktor Kazantsev, ledande forskare vid Centrum för neuroteknik och maskininlärning, IKBFU
Å ena sidan kommer utvecklingen av en sådan robot att hjälpaforskare vidgar grundläggande kunskap, studerar rörelsemekaniken för levande organismer, principer för energiförbrukningsoptimering, beslutssystem, etc. Å andra sidan kommer det att möjliggöra miljöövervakning, förvaltning av biologiska resurser och övervakning av specifika objekt under vatten.
Prototypen av tonfiskroboten som visas av IKBFU-forskarna kan redan självständigt röra sig inte bara längs en rak bana utan också vända.
Läs mer:
Konversationerna med det avlidna Soyuz-11-besättningen har avklassificerats: vad de pratade om innan deras död
I Australien hittade skalbaggar som går upp och ner på den inre ytan av vattnet
Studie: dinosauriepopulationerna sjönk före utrotning