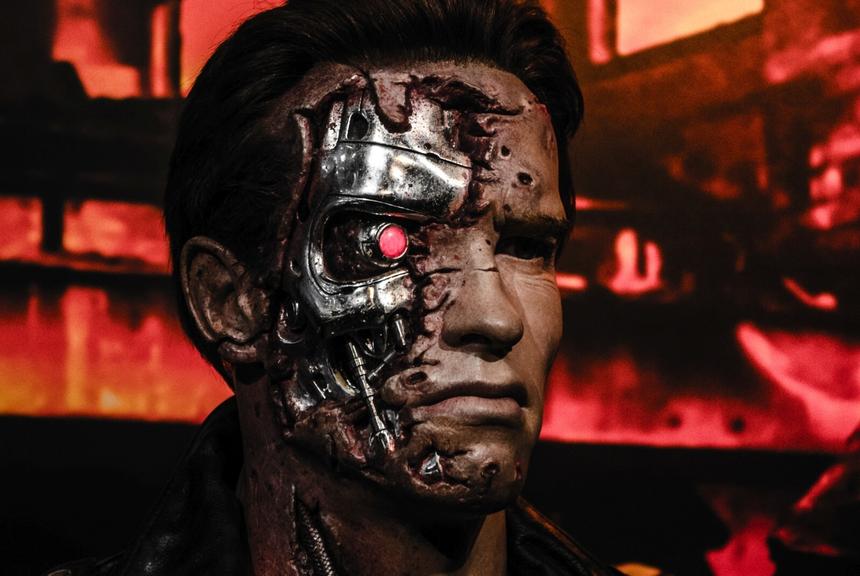
Utvecklare kan fortfarande inte kombinera realistiskt utseende och förmågan att kommunicera i bilar. Vad

 12
Röstassistent är kul
ECA
Förkroppsligade konversationsagenterär en konversationsagent (till exempel en chatboten onlinebutik som svarar på frågan "Var är min beställning?" - det här är också han) i vilken visuell form som helst, vare sig det är en avatar, en robot, ett hologram eller en låda med ögon. Till exempel skapar forskare agenter som hjälper användare att lära sig eller bibehålla fysisk och mental hälsa.
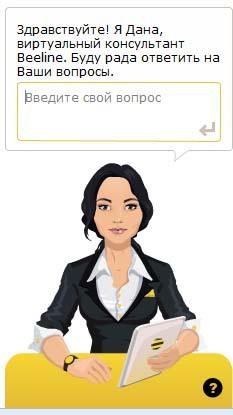
ECA på webbplatser och applikationer i struktur ser oftast ut så här
Vårt laboratorium handlar specifiktrevisionsrättens ledning. Vi vill skapa ett "nytt ord" i kroppslösa robotar, lära dem hur man kommunicerar på ett sätt som är riktigt användbart, njutbart och sparar tid för alla.
Varför komplicera agenter
Nu vill alla skapa realistiska robotar,med kroppslig förkroppsligande, ögonrörelser, känslor osv. Detta är inte bara ett infall eller en trend i tiden, ett sådant behov ligger på två plan - tekniskt och teoretiskt.
- Teknisk. Det brukade vara omöjligt att görahyperrealistiska avatarer. Nu kan vi göra mer: både utseendemässigt och beteendemässigt. 3D-modellering, neurala nätverk och olika versioner av den semantiska analysen av användarens tal hjälper till med detta (robotar kan till exempel läras förstå skämt eller sarkasm).
- teoretisk. Utvecklare kontrollerar om ökningen av realism är trevlig eller tvärtom stöter bort användaren, om folk gillar att kommunicera med sådana robotar. Och du vet? Ja, folk älskar realism!
Bara här i de ständigt komplicerande scenarierna finns det ett grundläggande problem.
Obalans mellan intern och extern realism
Du kan inte göra allt på en gång, du måste välja.Å ena sidan komplicerar utvecklare system för artificiell intelligens. De försöker öka den inre realismen så att systemet liknar den mänskliga hjärnans arbete. Å andra sidan är extern realism viktig för människor - detta är huvudfaktorn i hur en person reagerar på kommunikation med en robot. Maskinens "sinne" måste matcha dess kroppsliga utseende.
Tamagotchi behöver till exempel inte ett antropomorft utseende,eftersom leksaken är primitiv. Men samtidigt upplevs det som naturligt på grund av överensstämmelsen mellan det inre och yttre. Detta är balansen som måste beaktas när man skapar robotar.
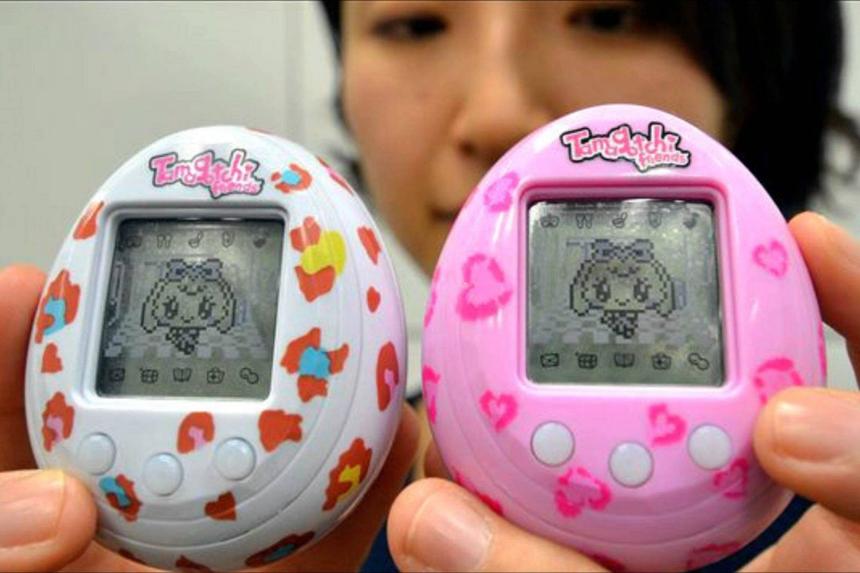
Att Tamagotchi kändes väldigt levande. Även om det tekniskt sett var ytterst primitivt
Om du sätter ett mål att göra roboten somsmart, du måste kasta dig ner i poolen av kognitiva arkitekturer. De gör det möjligt att simulera hela sociala världar bestående av konstgjorda agenter som är realistiska i sitt beteende. Det vill säga, detta är en sådan grund som tillåter robotar att fatta beslut, förstå talat mänskligt språk och arbeta självständigt, utan deltagande av en person och manus.
Arkitekturer började användas i slutet av 1900-talet för att styra komplexa "smarta" system. Till exempel användes Soar för att träna militärpiloter och simulera logiken i luftstrider.
Denna teknik är baserad på vetenskapligforskning från områdena neuropsykologi och neurofysiologi – men den är så komplex att den sällan används för att skapa avatarer. Kognitiva arkitekturer "äter" mycket processorkraft på grund av komplexitet, det är inte tillrådligt att använda dem för enkla spel.
Sådana arkitekturer är internt maximaltrealistiskt, men det är helt obegripligt hur mycket detta överförs till användaren och om han överhuvudtaget kommer att kunna känna skillnaden, för att förstå hur "smartare" hans samtalspartner-robot har blivit.
Problemet med multimodalitet
Modern teknik gör det möjligt att skapavisuellt ganska realistiska robotar. Till exempel, i december 2021 introducerade Engineered Arts en robot med realistiska ansiktsuttryck, men den kan nästan ingenting annat än att vakna "mänskligt". Andra åtgärder för honom utförs av den "dolda" operatören. Det här är mer en leksak än en riktig agent som du kan kommunicera med.
Det vill säga att det är tekniskt möjligt att skapa en antropomorfrobot, men inte speciellt "smart". Eller tvärtom. Här uppstår motsättningar mellan kommunikativ och visuell realism – en robot med ett mänskligt utseende förväntas agera och tänka som en människa in i minsta detalj. Men en smart högtalare på bordet, där det verkar som det inte finns något annat än en mikrokrets, en högtalare och ett batteri, överraskar konsekvent positivt med sitt livliga tal. För inget extraordinärt förväntas av henne på ett undermedvetet plan.
- Extern realism + robotens dumhet
I det här fallet kommer användaren att känna omedelbartmisstro mot en avatar som ser ut som en människa men som beter sig som en femåring eller som inte alls ser ut som en människa i sina förmågor. Sådana robotar går alltid folk på nerverna eller fungerar som föremål för skämt.
Ju mer realistiskt utseende, desto högre förväntningaranvändare. Till exempel, om en agent har ett ansikte, förväntas det att det kommer att reagera på ett mänskligt sätt: spåra blickens riktning, uttrycka känslor genom ansiktsuttryck och så vidare - och allt detta är inte slumpmässigt, utan lämpligt och lägligt . Idag är det tekniskt omöjligt.
- Supersmart robot + tekniska svårigheter
Utvecklare kan skapa för talande maskineren komplex kognitiv arkitektur, på grund av vilken roboten kommer att bete sig mycket logiskt och "rimligt", nästan som en människa. Men allt detta är svårt att översätta till rörelser, ansiktsuttryck och andra visuella detaljer i robotens kropp. Teknikerna tillåter ännu inte ett system som skulle tillåta högkvalitativ översättning från ett "robotspråk" till ett mänskligt.
Du uppfann till exempel en robot och kom på en formelsom tar hänsyn till dussintals faktorer och lär maskinen att korrekt bestämma sina "känslor". Är du säker på att detta kommer att märkas av människor i praktiken? Verkligen smarta robotar, som forskning visar, verkar ofta för människor lika realistiska som mycket enkla, så det finns ingen ekonomisk mening att investera i avatarernas verkliga "sinne" ännu.
Hur långt ifrån idealiska är vi?
Huvudtanken nu är att hitta en balans mellan internt ochextern realism, och detta kräver forskning och utveckling. I detta skede av teknikutvecklingen är det viktigt att förstå hur "loppet om realism" är ändamålsenligt.
När robotar förvandlas från industrimaskineri prylar eller människors samtalspartner är det dags att tänka: vad bör och bör inte göras för att roboten ska kännas realistisk? vad måste man ta hänsyn till för att robotar inte ska gå vilse i samtalet, börja med repliker och fortsätta med etikett? hur man lär en maskin att navigera i rymden så naturligt och fritt som en människa gör?
Svaren på dessa frågor har direkt betydelse för utvecklingen. Ibland är det bättre att göra en Tamagotchi än en annan antropomorf robot som bara kan blinka.